
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 2026-11-04 Origine: Sito


Un sensore di forza converte una forza meccanica applicata in un segnale elettrico misurabile. Per sceglierne uno, definire innanzitutto la direzione del carico, l'intervallo di forza previsto, lo spazio di installazione e la velocità di misurazione. Quindi abbinare il principio di rilevamento e l'uscita al sistema di misurazione completo. Un sensore che si adatta meccanicamente necessita comunque di un percorso di carico, un condizionatore di segnale e una calibrazione adeguati per produrre risultati utili.
Questa guida si concentra su quattro modelli pratici: sensori in miniatura e a bottone, a foro passante e ad anello, sensori di tensione e compressione in linea e sensori di forza a colonna. Spiega anche quando una cella di carico, un sensore multiasse o un sensore di tensione dedicato potrebbero essere più adatti all'attività. L'obiettivo è aiutare gli ingegneri delle apparecchiature e i team di ricerca a trasformare un requisito di misurazione in una specifica del sensore verificabile.
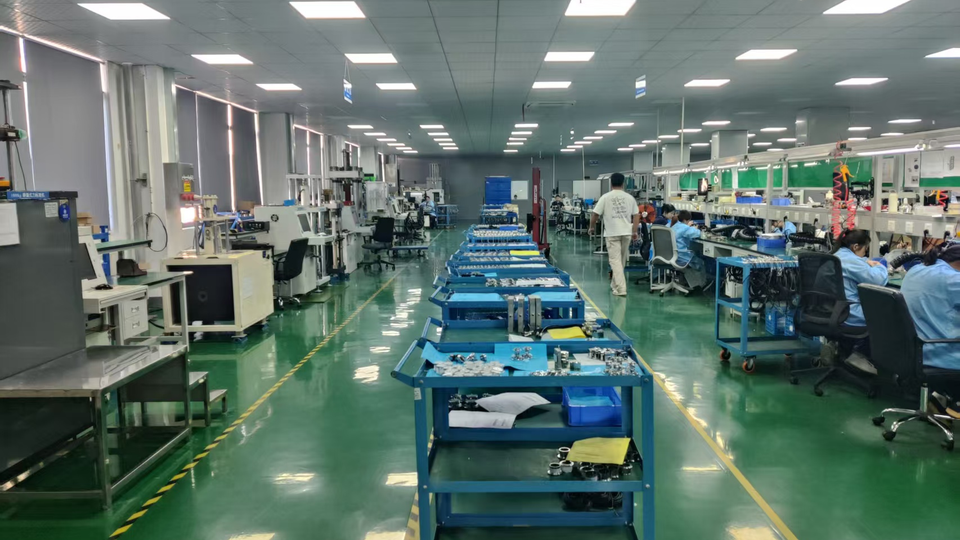
All'interno dell'officina FIBOS : postazioni di lavoro di assemblaggio, attrezzature e carrelli contenenti i componenti dei sensori.
Un sensore di forza misura un carico meccanico trasmesso attraverso la sua struttura di rilevamento. La compressione spinge le sue interfacce di caricamento l'una verso l'altra; la tensione li separa. La forza è comunemente espressa in newton (N) o kilonewton ( kN ). L'asse di misurazione e la direzione del segnale positivo devono essere definiti prima dell'installazione del sensore.
Un sensore a pulsante di sola compressione non diventa un sensore di tensione quando la polarità del segnale viene invertita. La misurazione bidirezionale richiede una connessione meccanica che trasmette sia i carichi in trazione che quelli in spinta, insieme ad un'adeguata specifica del sensore e alla calibrazione per le direzioni richieste.
Sensore di forza, trasduttore di forza e cella di carico sono termini che si sovrappongono nel settore. Una cella di carico può misurare la forza in una macchina di assemblaggio e supportare una piattaforma di pesatura. Le famiglie di prodotti aiutano a organizzare un catalogo, ma la geometria di caricamento, la direzione di misurazione e le prestazioni determinano se un particolare dispositivo si adatta all'applicazione.
Un sensore di pressione del fluido misura la pressione, solitamente in pascal, kilopascal o bar, attraverso una porta di pressione o un diaframma. Un sensore della forza di contatto misura la forza risultante attraverso la sua interfaccia di carico. Dividendo la forza per un'area definita si ottiene la pressione media solo quando le ipotesi di area e carico sono valide; non rivela come è distribuita la pressione sulla superficie.
Prendi in considerazione un design con trave a S, a raggi o a frittella o con perno di carico quando il suo percorso di carico meccanico si adatta meglio alla macchina. Scegli un sensore multiasse quando è necessario risolvere componenti o momenti di forza separati. La misurazione della tensione del nastro e del filo potrebbe richiedere un sensore di tensione dedicato poiché la geometria del rullo e l'angolo di avvolgimento del materiale influenzano la relazione tra la tensione del materiale e la forza che raggiunge il sensore.
Nell'organizzazione del prodotto FIBOS , si tratta di famiglie separate o di progetti di celle di carico correlati. Questo articolo utilizza Sensori di forza per i quattro progetti discussi di seguito; tale organizzazione non significa che altre celle di carico non possano misurare la forza.
In un sensore di forza estensimetrico, un elemento elastico si deforma leggermente sotto carico. Gli estensimetri incollati modificano la resistenza elettrica man mano che l'elemento si deforma. Un circuito a ponte converte le variazioni di resistenza in una piccola tensione differenziale quando viene fornita una tensione di eccitazione. La calibrazione mette in relazione l'output con la forza applicata.
Per un sensore a ponte passivo, la sensibilità è spesso specificata in mV/V . A titolo illustrativo, un sensore valutato a 2 mV/V produce circa 10 mV al carico nominale con eccitazione a 5 V, dopo aver tenuto conto del suo offset zero. Questo è un esempio generale, non una specifica condivisa da tutti i modelli FIBOS . Il principio degli estensimetri e dei ponti è descritto anche in La guida alla misurazione della forza di FUTEK.
Un tecnico che lavora su un gruppo sensore su un banco di lavoro FIBOS .
Un sensore di forza piezoelettrico genera carica elettrica quando viene caricato il materiale di rilevamento. I sensori in modalità di carica necessitano di un'amplificazione di carica adeguata, isolamento e cablaggio a basso rumore. La loro piccola deformazione e l'elevata rigidità possono essere utili per carichi che cambiano rapidamente. Quando si sostiene un carico è necessario considerare la perdita di carica e la deriva elettronica. Il confronto di Kistler tra sensori piezoelettrici ed estensimetrici spiega questo compromesso.
Le misurazioni con tempi di attesa prolungati generalmente favoriscono una catena di misura con estensimetri con prestazioni di scorrimento e temperatura adeguate. I sensori estensimetrici misurano anche le forze variabili quando la risposta meccanica e l'elettronica installate sono sufficientemente veloci. I sistemi piezoelettrici sono utili per eventi dinamici e possono supportare misurazioni quasi statiche su una finestra temporale adeguata. Non esiste un limite di tempo di mantenimento universale applicabile a ogni sistema piezoelettrico.
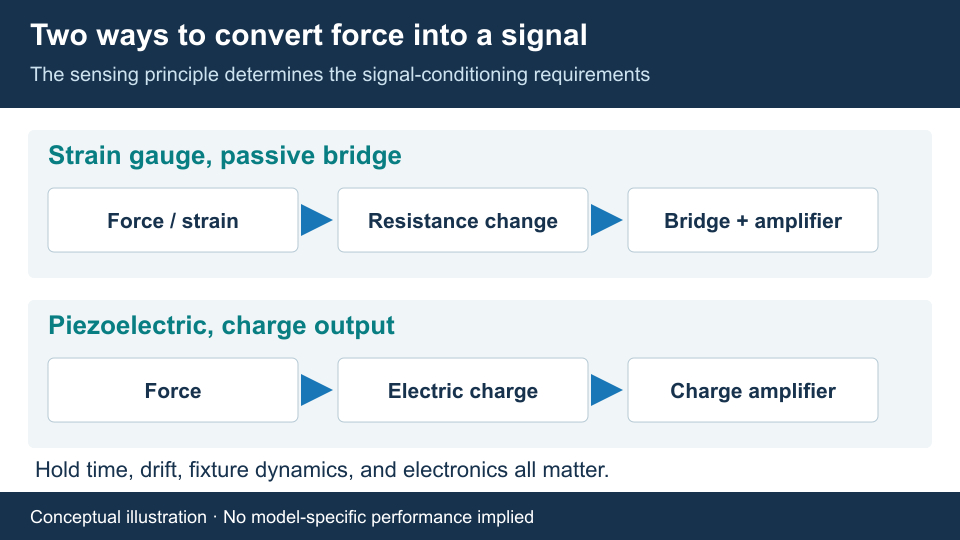
Confronto concettuale tra catene di misura piezoelettriche estensimetriche e con uscita di carica. Principio, tempo di attesa ed elettronica devono essere valutati insieme.
Un sensore di forza in miniatura o a bottone è un candidato per la misurazione della compressione dove l'altezza o il diametro assiale sono limitati. Le tipiche domande sull'integrazione riguardano il pulsante di caricamento, la superficie di supporto, l'uscita del cavo e lo spazio attorno al corpo. Un piccolo pacchetto non stabilisce la sua forza minima misurabile; il rumore, la sensibilità, la deriva e l'apparecchiatura installata rimangono importanti.
Il manuale FIBOS FA104 identifica il pulsante sollevato come punto di applicazione della forza e stabilisce che la superficie superiore circostante non deve essere caricata. Il suo esempio di installazione ad incasso aiuta a spiegare perché una piastra superiore deve entrare in contatto con il pulsante senza creare ponti sulla struttura circostante. Sfoglia sensori miniaturizzati e di forza dei pulsanti durante la valutazione di questa disposizione.
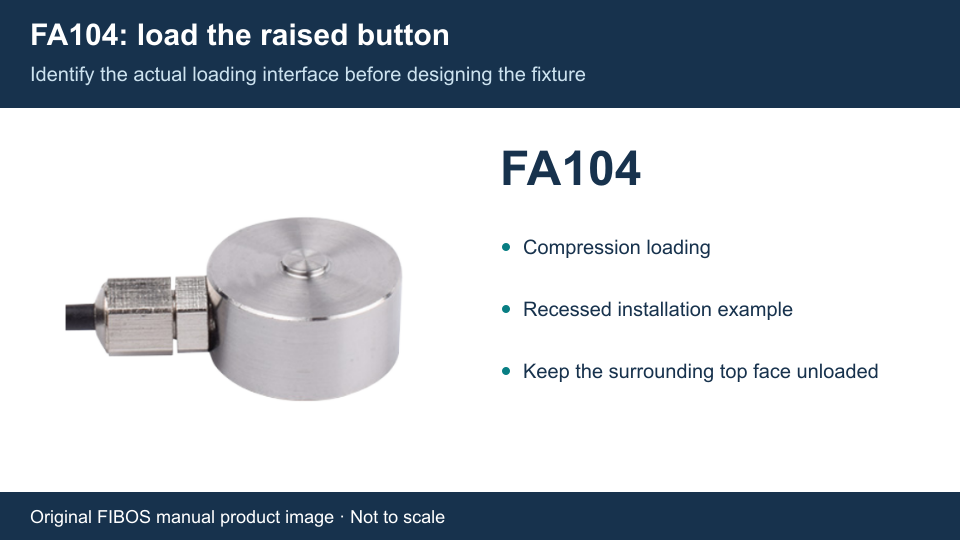
FIBOS Immagine del prodotto FA104 riprodotta dal suo manuale. Il manuale identifica il pulsante in rilievo come punto di caricamento; la faccia superiore circostante deve rimanere scarica. Non in scala.
I design a foro passante e ad anello forniscono un'apertura centrale per l'integrazione attorno a un bullone, un albero o un'altra caratteristica della macchina, in base al disegno del modello. Controllare il diametro di apertura, l'anello di contatto consentito, la superficie di supporto e lo spazio disponibile per il cavo. Un foro centrale è una caratteristica geometrica; non stabilisce da solo come il sensore debba essere precaricato o quali direzioni di forza possa misurare.
Il manuale FIBOS FA115 mostra il carico di compressione attraverso una superficie anulare definita in un gruppo con bullone centrale. La forza letta dal sensore dipende dal percorso del carico installato; la coppia di serraggio dei bulloni da sola non stabilisce la forza misurata. Confrontare sensori di forza a foro passante e a ciambella rispetto al contatto previsto e alla geometria del supporto.
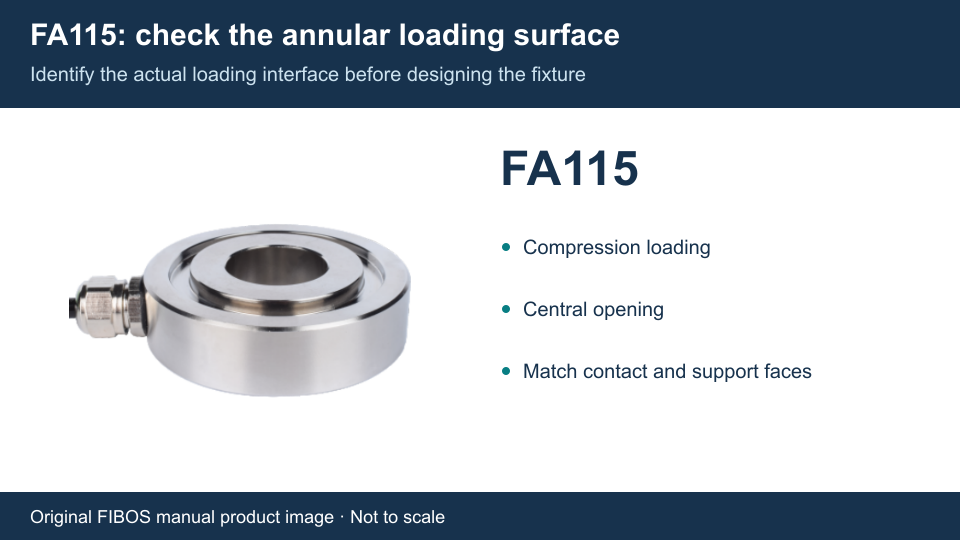
FIBOS FA115 immagine del prodotto riprodotta dal suo manuale. Il disegno di installazione definisce la superficie di carico anulare con una disposizione a bullone centrale. Non in scala.
Un design in linea posiziona l'elemento sensibile in una connessione assiale tra due parti. È utile quando un collegamento o un attuatore deve trasmettere sia forze di spinta che di trazione. Confermare la dimensione della filettatura, la lunghezza di impegno, l'allineamento del dispositivo e la direzione del carico durante tutta la corsa. Evitare che la coppia di montaggio venga reagita attraverso un elemento sensibile a meno che le istruzioni del modello non lo consentano.
Il manuale FIBOS FA201 mostra i prigionieri filettati superiori e inferiori per il carico assiale bidirezionale. Questo è un esempio concreto all'interno del Famiglia di sensori di forza di tensione e compressione in linea . Il nome di catalogo 'estremità stelo' non significa che ogni modello includa un cuscinetto sferico per estremità stelo o che compensi automaticamente il disallineamento.
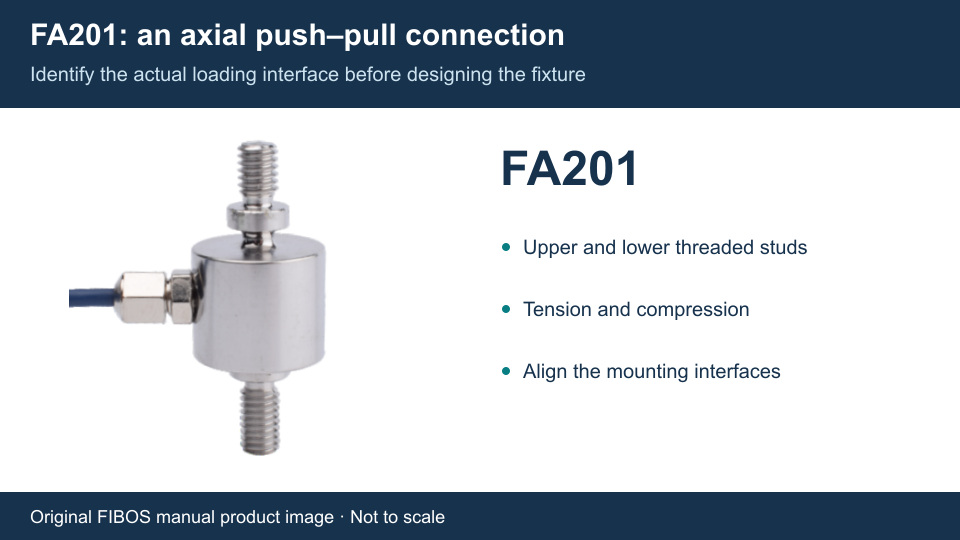
FIBOS Immagine del prodotto FA201 riprodotta dal relativo manuale, che mostra i perni filettati per una connessione assiale a trazione/compressione. Non in scala.
I design delle colonne offrono un'altra disposizione di montaggio assiale, spesso utilizzando interfacce filettate in un corpo cilindrico. Il manuale FIBOS FA401 mostra i fori filettati su entrambe le estremità e l'installazione a tensione/compressione. Richiama specificamente l'attenzione sulla lunghezza della vite rispetto alla profondità del foro. Toccare il fondo di una vite o bloccare la superficie sbagliata può creare un percorso di carico involontario.
Selezionare sensori di forza della colonna dai requisiti effettivi di montaggio e di forza, anziché presumere che la forma della colonna significhi elevata capacità o funzionamento di sola compressione. I sensori compatti di forza della colonna e le celle di carico della colonna ad alta capacità soddisfano diverse esigenze di installazione; il disegno del modello selezionato e le specifiche di caricamento determinano l'adattamento.
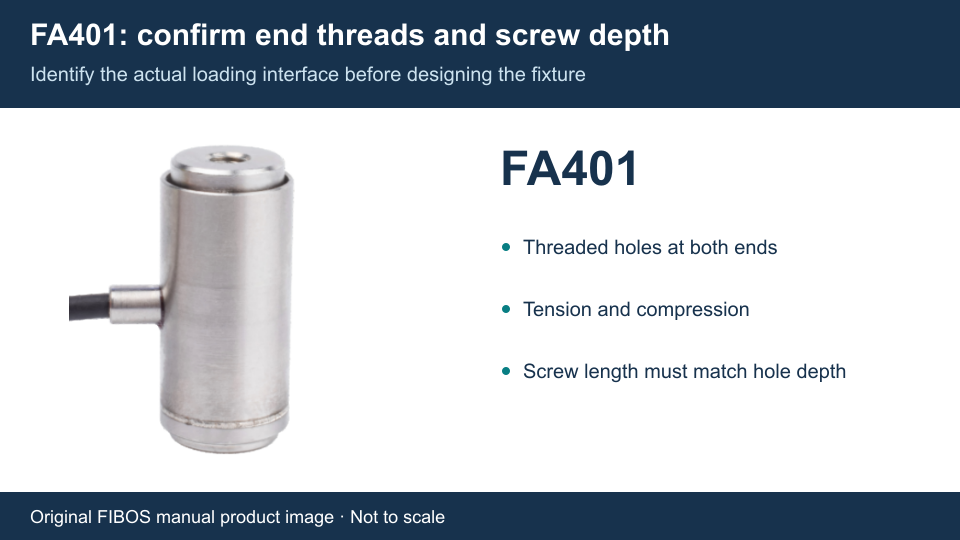
FIBOS Immagine del prodotto FA401 riprodotta dal suo manuale. Il disegno specifica il montaggio filettato su entrambe le estremità e richiama l'attenzione sulla lunghezza della vite rispetto alla profondità del foro. Non in scala.
| Progettazione | Inizia qui quando... | Controlla prima di impegnarti |
|---|---|---|
| Miniatura e pulsante | La compressione deve essere misurata in uno spazio limitato | Punto di carico, altezza libera del cassone, forza utile minima |
| Foro passante e ciambella | È necessaria un'apertura centrale | Anello di contatto, gioco bullone/albero, percorso di precarico |
| Tensione e compressione in linea | Un collegamento trasporta carichi di spinta e trazione | Filettature, allineamento, coppia di montaggio, corsa |
| Colonna | La misurazione assiale è adatta a un involucro di montaggio cilindrico | Interfacce terminali, profondità della vite, direzione del carico |
Le apparecchiature di assemblaggio possono misurare la forza di pressione, la forza di contatto durante l'incollaggio o la forza di inserimento ed estrazione del connettore. Un sensore di sola compressione può essere adatto a una fase di pressatura unidirezionale, mentre il test di inserimento-estrazione può richiedere una misurazione bidirezionale. Posizionare il sensore in modo che la forza di processo rilevante lo attraversi senza un bypass meccanico parallelo.
Una curva forza-spostamento richiede lo spostamento sincronizzato o i dati dell'encoder oltre alla forza. Un sensore di forza da solo non è in grado di individuare un picco di forza lungo la corsa. Per la pressatura multipunto, un singolo sensore segnala il carico risultante attraverso il suo percorso; sono necessarie misurazioni separate o un sistema di mappatura adeguato per valutare la distribuzione spaziale del carico.
Un sensore ad asse singolo può fornire feedback per una direzione definita di spinta, presa o contatto in un'attrezzatura robotica. La sua utilità dipende dal fatto che l'attrezzatura vincoli il carico a quell'asse. Se l'attività richiede forze o momenti laterali separati, valutare un progetto multiasse invece di tentare di dedurre tutti i componenti da una lettura assiale.
Il controllo della forza a circuito chiuso necessita inoltre di input del controller compatibili, di un attuatore e di una strategia di controllo. La larghezza di banda del sensore, il ritardo di comunicazione, il filtraggio e la conformità del dispositivo influenzano tutti il risultato. Convalidare il circuito completo in condizioni rappresentative di movimento e contatto prima di utilizzarlo per un processo di produzione.
Le apparecchiature di ricerca utilizzano sensori di forza per studiare il comportamento di trazione o compressione, la meccanica del contatto, l'attrito e piccoli meccanismi. Definire la forza e lo spostamento previsti del provino prima di scegliere la capacità. Per lavori a bassa forza, il movimento del cavo, l'attrito del dispositivo, i cambiamenti termici e lo stress di montaggio possono essere significativi rispetto al segnale misurato.
Un sensore di forza non misura direttamente lo stress o la deformazione del materiale. I calcoli delle sollecitazioni richiedono un'area del provino e un modello di carico definiti; la deformazione richiede informazioni sulla deformazione o sulla lunghezza del calibro. Registrare l'apparecchio, le impostazioni di campionamento, la calibrazione della forza e le condizioni di temperatura in modo che l'esperimento possa essere ripetuto e interpretato correttamente.
Iniziare con il carico fisico credibile maggiore, compreso il peso dell'attrezzatura, il precarico, la forza di processo e i picchi transitori. Quindi identificare il più piccolo cambiamento di forza che deve essere distinto. Scegliendo la capacità solo dal normale valore di processo visualizzato si possono perdere i carichi che rimangono meccanicamente presenti dopo che il display è stato tarato.
Ad esempio, un precarico di compressione di 40 N seguito da altri 20 N nella stessa direzione crea circa 60 N di carico fisico, anche se il display è stato azzerato a 40 N. Questo caso illustrativo esclude l'impatto e il carico fuori asse. Una specifica di sovraccarico sicuro non è un intervallo operativo normale o una promessa di precisione invariata dopo un evento di sovraccarico.
Leggere la base di ogni specifica di errore: percentuale del fondo scala, percentuale della lettura o valore assoluto della forza. In un ipotetico sistema da 100 N, un limite di errore dello 0,5% del fondo scala corrisponde a 0,5 N. Ad una lettura di 5 N, ciò equivale al 10% della lettura solo per quel termine di errore. Non è una stima di incertezza completa.
La risoluzione descrive il cambiamento più piccolo indicato o distinguibile nelle condizioni stabilite; non stabilisce l'accuratezza. Valuta la non linearità, l'isteresi, la ripetibilità, lo scorrimento durante il tempo di attesa richiesto, gli effetti termici e il rumore elettronico. Un display con più cifre decimali non è in grado di recuperare le informazioni sulla forza perse nella catena di misurazione meccanica o elettrica.
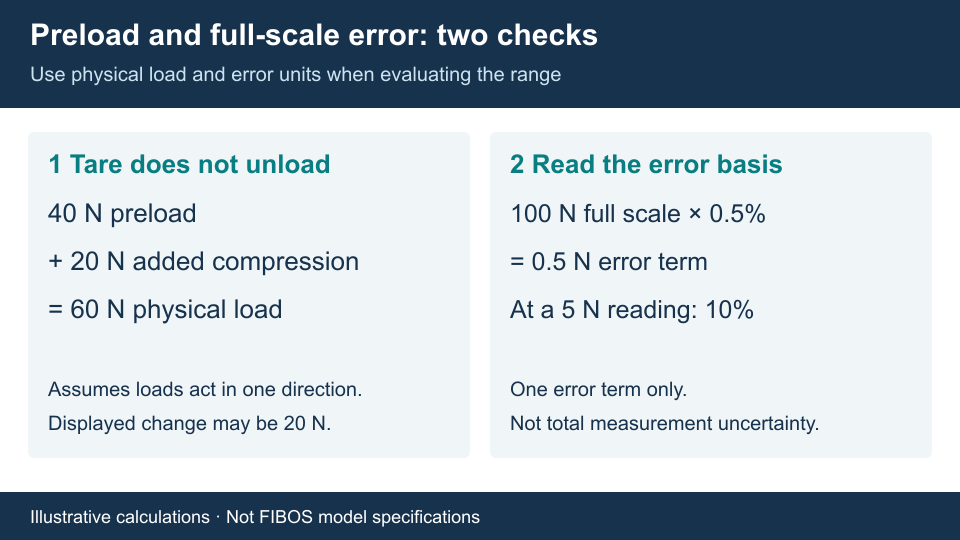
Calcoli illustrativi, non specifiche del modello FIBOS . La tara non rimuove il precarico e un termine di errore su scala completa non equivale a una percentuale della lettura corrente.
Definisci la durata dell'evento e le caratteristiche della forza più veloce che contano, come un transitorio di contatto o un picco breve. La frequenza naturale del sensore, la risonanza installata, la larghezza di banda di misurazione utilizzabile, la frequenza di campionamento dell'ADC e la velocità di aggiornamento del controller descrivono le diverse parti del sistema. Una cifra di frequenza naturale non deve essere presentata come larghezza di banda di misurazione utilizzabile.
Il dispositivo, la massa collegata e la rigidità del sensore modificano la risposta dinamica installata. Seleziona il campionamento e il filtraggio anti-alias per la larghezza di banda effettiva del segnale, quindi verifica l'acquisizione e la tempistica del picco con un test rappresentativo. Il carico ripetuto richiede anche la valutazione dell'ampiezza del ciclo, del carico medio, della frequenza e dell'idoneità alla fatica; la sola capacità statica è insufficiente.
Confronta l'altezza complessiva, il diametro del corpo, la filettatura o la disposizione dei fori, lo spazio di piegatura del cavo e l'accesso al gruppo. Verificare se il montaggio proposto lascia la superficie sensibile libera di lavorare. Per i progetti di sostituzione, abbinare le interfacce meccaniche originali e la direzione di misurazione prima di confrontare l'uscita elettrica e i fattori di calibrazione.
Considerare gli intervalli di temperatura operativa e compensata, l'esposizione ai lavaggi, l'umidità, la corrosione e la protezione dei cavi. La classificazione IP non stabilisce di per sé la compatibilità chimica o l'idoneità a ripetute pulizie a caldo. Specificare l'esposizione effettiva e la durata invece di fare affidamento su un'etichetta generica come 'ambiente industriale'.
Disegnare il percorso della forza dall'attuatore o dal campione attraverso il sensore alla struttura di supporto. Utilizzare le superfici di carico specificate e mantenere allineato l'asse di misurazione previsto. Controllare la planarità dei contatti, la pulizia, la rigidità del supporto e l'innesto delle viti rispetto al disegno del modello. Il pulsante FA104 e la faccia anulare FA115 illustrano perché progetti diversi richiedono condizioni di contatto diverse.
Uno shunt di forza è un percorso parallelo che trasporta parte del carico attorno al sensore. Il contatto con un alloggiamento, un arresto involontario o un ponte di un dispositivo può far sì che il sensore segnali un valore inferiore alla forza applicata totale. Alcune soluzioni deliberate di deviazione della forza sono valide, ma la loro relazione con la forza totale deve essere calibrata nel sistema assemblato. La guida di HBK sulla misurazione dello shunt di forza discute questa distinzione.
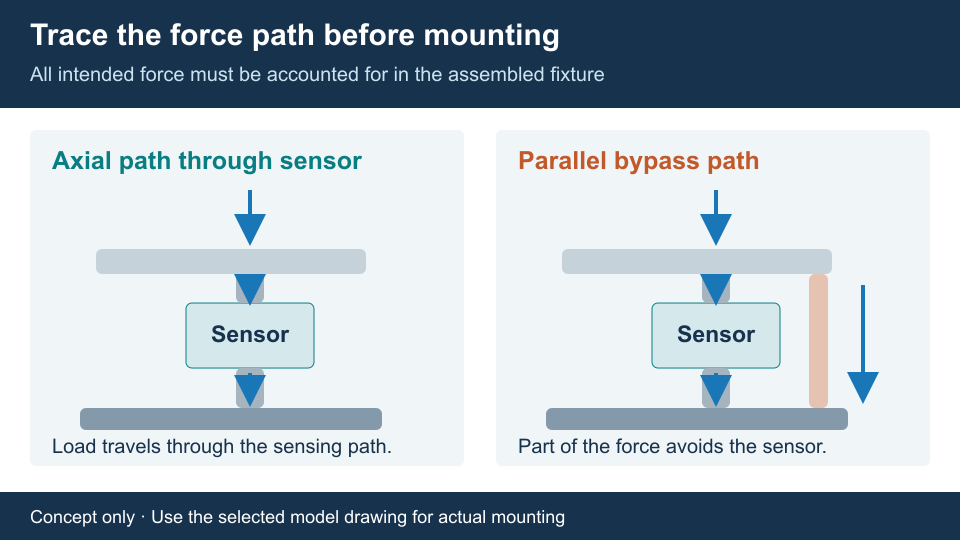
Illustrazione concettuale del percorso di carico, non un disegno di montaggio del prodotto. Un supporto parallelo può trasportare parte del carico attorno al sensore e alterare la lettura.
Mantieni le forze laterali, i momenti flettenti e la torsione entro i limiti del modello selezionato. Un piccolo spostamento può creare un momento flettente anche quando il carico principale è assiale. Se necessario, utilizzare guide o giunti adeguati, ma assicurarsi che l'attrito e i supporti non bypassino il carico misurato o introducano una forza sconosciuta.
Fornire un pressacavo per il cavo senza tirare il corpo del sensore. Gli arresti meccanici possono limitare la corsa eccessiva, ma devono rimanere liberi durante le misurazioni valide e devono essere progettati per i carichi di guasto previsti della macchina. Dopo l'assemblaggio, ispezionare il ritorno allo zero e la ripetibilità prima di accettare l'attrezzatura.
Un sensore a ponte passivo necessita di un'eccitazione stabile e di un ingresso progettato per la sua piccola uscita differenziale. Un ingresso PLC generico da 0–10 V solitamente non può sostituire direttamente un amplificatore a ponte. Controllare la sensibilità nominale, i limiti di eccitazione, la resistenza del ponte, l'intervallo di ingresso, i requisiti di modo comune e se l'ingresso fornisce il supporto del ponte a quattro o sei fili.
Utilizzare la piedinatura esatta del modello anziché dare per scontato che i colori dei cavi siano universali. I cavi di eccitazione, i cavi di segnale e la schermatura hanno funzioni diverse. Un'eccitazione più elevata non è automaticamente migliore: deve rimanere entro i valori nominali del sensore e l'autoriscaldamento o la capacità di pilotaggio dell'amplificatore possono limitare l'impostazione utilizzabile.
Per un sensore piezoelettrico con uscita di carica, abbinare la sensibilità di carica e la forza prevista alla portata dell'amplificatore di carica. Verificare il comportamento di ripristino, la deriva, le condizioni di isolamento e la finestra temporale di misurazione. Un amplificatore a ponte estensimetrico standard non è intercambiabile con un amplificatore di carica. I sensori piezoelettrici con elettronica integrata richiedono invece la potenza e il condizionamento specificati; L'introduzione tecnica di PCB distingue i sistemi di carica e di elettronica integrata.
Dopo il condizionamento del segnale, il sistema può fornire una tensione analogica, un circuito di corrente o dati digitali, a seconda dell'elettronica fornita. Abbina l'interfaccia all'hardware PLC o DAQ e conferma il ridimensionamento, la polarità, i tempi di aggiornamento e il comportamento di overrange. La sola compatibilità del protocollo di comunicazione non stabilisce la precisione della forza raggiungibile o la velocità del circuito di controllo.
Separare il campionamento ADC grezzo, la velocità di uscita filtrata e la velocità di aggiornamento del bus durante la revisione di una scheda tecnica. Il filtraggio può ridurre il rumore attenuando allo stesso tempo i picchi e aggiungendo ritardo. Disporre il cablaggio del segnale lontano dai cavi di alimentazione del motore e applicare la schermatura e la messa a terra secondo le istruzioni del sensore e dello strumento. Verificare il sistema finito con la lunghezza effettiva del cavo e le impostazioni del filtro.
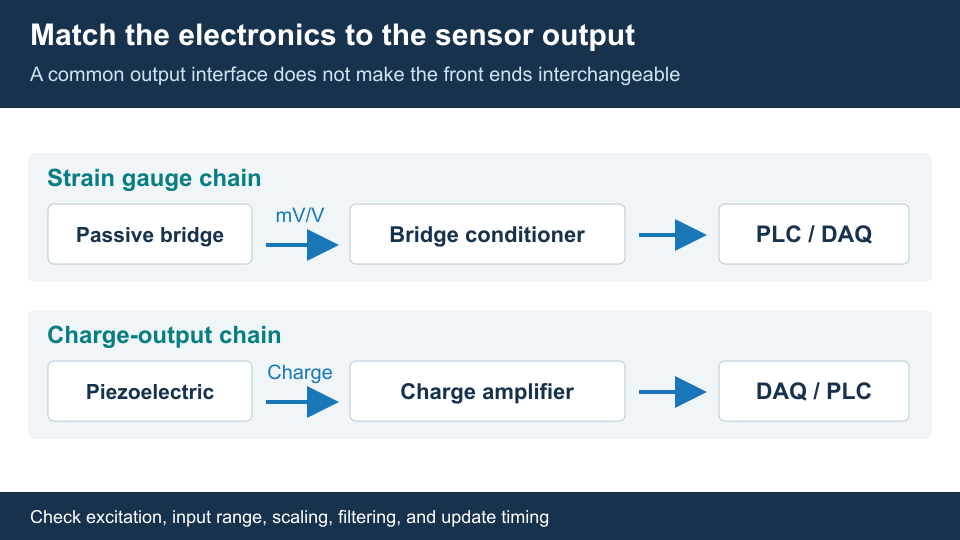
Catene di misura concettuali. L'eccitazione del ponte e l'amplificazione della carica sono funzioni diverse; le interfacce analogiche o digitali dipendono dall'elettronica selezionata.
L'azzeramento o la tara rimuove un offset indicato in una condizione di riferimento scelta. La calibrazione stabilisce la relazione tra le forze applicate note e l'output del sistema, con condizioni documentate e incertezza di misurazione ove richiesto. L'azzeramento non corregge la sensibilità, l'isteresi o una conversione errata dell'unità ingegneristica e non rimuove il precarico meccanico.
Scegliere i punti di calibrazione che coprono l'intervallo operativo previsto e le direzioni della forza richieste. Laddove l'isteresi è importante, confrontare i carichi crescenti e decrescenti; dove la ripetibilità è importante, ripetere la sequenza di caricamento. La tracciabilità e l'ambito del fornitore di servizi di calibrazione dovrebbero corrispondere ai requisiti del progetto. Imposta gli intervalli di ricalibrazione in base all'utilizzo, alla cronologia dei sovraccarichi, ai record di stabilità e ai requisiti di qualità applicabili anziché presumere che un intervallo sia adatto a ogni sistema.
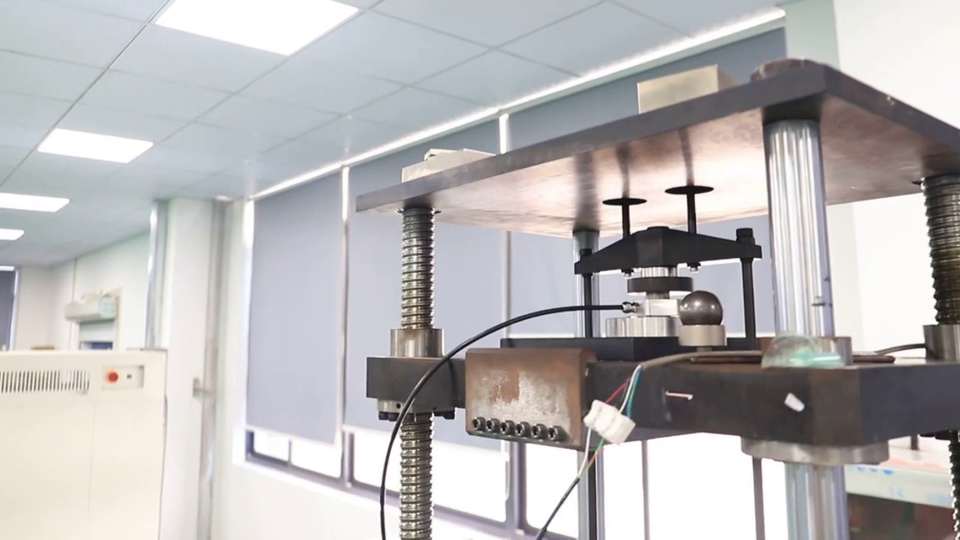
Un sensore posizionato tra i dispositivi di carico nell'attrezzatura di prova dell'officina FIBOS .
Controllare insieme il sensore, il cavo, il condizionatore, la scala DAQ o PLC e il risultato visualizzato. L'elettronica può introdurre errori di guadagno e offset anche quando il sensore stesso è stabile. Le informazioni sulla calibrazione di FUTEK descrivono il motivo per cui la calibrazione del sistema completo include sensore, cavo e strumento.
Eseguire una verifica dell'installazione separata utilizzando un riferimento adeguato e un'applicazione di forza rappresentativa. Controlla il ritorno zero, la ripetibilità, il comportamento di mantenimento del carico e qualsiasi risposta dinamica richiesta. Se i risultati cambiano dopo il montaggio, verificare l'allineamento, il contatto, gli shunt di forza, il vincolo del cavo e la stabilizzazione termica prima di applicare un nuovo fattore di scala. Una regolazione della scala non può eliminare un errore meccanico di modifica.
Sì, quando il design, le connessioni meccaniche e la calibrazione specificata supportano entrambe le direzioni. Un sensore in linea con interfacce filettate appropriate può essere un candidato. Un sensore a pulsante di sola compressione non può misurare una forza di trazione attraverso una superficie di contatto non protetta. Controllare i valori nominali specifici della direzione e la calibrazione richiesta prima di selezionare il modello.
Può misurare la forza gravitazionale trasmessa attraverso il suo percorso di carico. La conversione di tale forza in massa richiede un valore di gravità adeguato e una disposizione di pesatura che controlli gli effetti del supporto e del carico laterale. Nelle apparecchiature in movimento, anche l'accelerazione contribuisce alla forza misurata. Scegli una cella di carico o un modulo specifico per la pesatura quando il supporto della piattaforma e le prestazioni di pesatura sono i requisiti principali.
Le possibili cause includono lo scorrimento del sensore, i cambiamenti di temperatura, l'assestamento del dispositivo, le forze del cavo e la deriva elettronica. Anche il campione stesso potrebbe rilassarsi, quindi la forza effettiva potrebbe non rimanere costante. Confrontare il comportamento scarico e carico, consentire un'adeguata stabilizzazione termica e controllare le impostazioni di montaggio e acquisizione prima di attribuire la modifica al sensore.
È possibile valutare una sostituzione confrontando la direzione di carico, la capacità, le interfacce meccaniche, la deflessione, i limiti di sovraccarico, l'eccitazione, la sensibilità dell'uscita, la piedinatura e i requisiti ambientali. Dimensioni simili o capacità nominale non dimostrano la compatibilità. Aggiornare la configurazione del condizionatore e verificare la catena di misurazione completa con il sostituto installato prima di accettarlo.
Prendere in considerazione la personalizzazione quando i progetti standard non possono soddisfare una combinazione definita di requisiti di spazio, montaggio, percorso del carico, intervallo di forza, ambiente o uscita. Fornire disegni, carichi normali e di punta, la più piccola variazione di forza di interesse, requisiti di temporizzazione e l'elettronica prevista. Questi input supportano una revisione di fattibilità; sono ancora necessari test a campione per verificare il progetto proposto.


