
Wyświetlenia: 0 Autor: Edytor witryny Czas publikacji: 2026-11-04 Pochodzenie: Strona


Czujnik siły przekształca przyłożoną siłę mechaniczną w mierzalny sygnał elektryczny. Aby wybrać jeden, najpierw określ kierunek obciążenia, oczekiwany zakres siły, przestrzeń montażową i prędkość pomiaru. Następnie dopasuj zasadę wykrywania i wyjście do kompletnego systemu pomiarowego. Czujnik, który pasuje mechanicznie, nadal wymaga odpowiedniej ścieżki obciążenia, kondycjonera sygnału i kalibracji, aby uzyskać przydatne wyniki.
W tym przewodniku skupiono się na czterech praktycznych konstrukcjach: miniaturowym i guzikowym, z otworem przelotowym i pierścieniowym, wbudowanym czujnikiem naprężenia i ściskania oraz czujnikami siły w kolumnie. Wyjaśnia również, kiedy czujnik tensometryczny, czujnik wieloosiowy lub dedykowany czujnik naprężenia mogą lepiej pasować do danego zadania. Celem jest pomoc inżynierom sprzętu i zespołom badawczym w przekształceniu wymagań pomiarowych w sprawdzalną specyfikację czujnika.
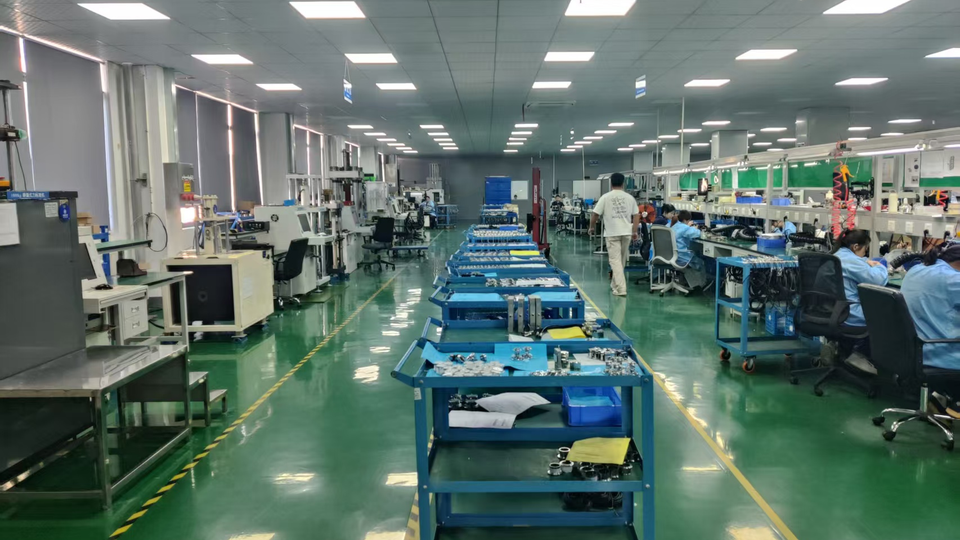
Wewnątrz warsztatu FIBOS : stanowiska montażowe, sprzęt i wózki z elementami czujników.
Czujnik siły mierzy obciążenie mechaniczne przenoszone przez jego strukturę czujnikową. Kompresja przesuwa interfejsy ładowania ku sobie; napięcie ich rozdziela. Siłę zwykle wyraża się w niutonach (N) lub kiloniutonach ( kN ). Oś pomiaru i kierunek sygnału dodatniego należy określić przed zamontowaniem czujnika.
Czujnik przyciskowy przeznaczony wyłącznie do ściskania nie staje się czujnikiem naprężenia, gdy jego polaryzacja sygnału zostanie odwrócona. Pomiar dwukierunkowy wymaga połączenia mechanicznego, które przenosi zarówno obciążenia ciągnące, jak i pchające, wraz z odpowiednią specyfikacją czujnika i kalibracją dla wymaganych kierunków.
Czujnik siły, przetwornik siły i czujnik wagowy to pojęcia branżowe pokrywające się. Ogniwo obciążnikowe może mierzyć siłę w maszynie montażowej, a także wspierać platformę wagową. Rodziny produktów pomagają uporządkować katalog, ale geometria ładowania, kierunek pomiaru i wydajność decydują o tym, czy dane urządzenie pasuje do danego zastosowania.
Czujnik ciśnienia płynu mierzy ciśnienie, zwykle w paskalach, kilopaskalach lub barach, przez port ciśnieniowy lub membranę. Czujnik siły kontaktowej mierzy siłę wypadkową poprzez interfejs obciążenia. Dzielenie siły przez określoną powierzchnię daje średnie ciśnienie tylko wtedy, gdy obowiązują założenia dotyczące powierzchni i obciążenia; nie ujawnia, jak ciśnienie rozkłada się na powierzchni.
Rozważ konstrukcję belki S, szprychy lub naleśnika lub sworznia obciążającego, gdy jej mechaniczna ścieżka obciążenia lepiej pasuje do maszyny. Wybierz czujnik wieloosiowy, jeśli należy rozróżnić oddzielne składowe siły lub momenty. Pomiar naprężenia wstęgi i drutu może wymagać dedykowanego czujnika naprężenia, ponieważ geometria rolki i kąt opasania materiału wpływają na zależność pomiędzy naprężeniem materiału a siłą docierającą do czujnika.
W organizacji produktów FIBOS są to oddzielne rodziny lub powiązane projekty czujników wagowych. W tym artykule zastosowano Czujniki siły w odniesieniu do czterech projektów omówionych poniżej; organizacja ta nie oznacza, że inne czujniki wagowe nie mogą mierzyć siły.
W tensometrycznym czujniku siły element elastyczny odkształca się nieznacznie pod obciążeniem. Tensometry klejone zmieniają opór elektryczny w miarę odkształcania się elementu. Obwód mostkowy przekształca zmiany rezystancji w małe napięcie różnicowe, gdy dostarczane jest napięcie wzbudzenia. Kalibracja wiąże ten wynik z przyłożoną siłą.
W przypadku pasywnego czujnika mostkowego czułość jest często określana w mV/V . Dla przykładu, czujnik o napięciu znamionowym 2 mV/V wytwarza około 10 mV przy obciążeniu znamionowym i wzbudzeniu 5 V, po uwzględnieniu jego przesunięcia zerowego. To jest ogólny przykład, a nie specyfikacja wspólna dla wszystkich modeli FIBOS . Zasada tensometru i mostka jest również opisana w Przewodnik pomiaru siły FUTEK.
Technik pracujący nad zespołem czujnika na stole warsztatowym FIBOS .
Piezoelektryczny czujnik siły generuje ładunek elektryczny, gdy materiał czujnikowy jest obciążony. Czujniki trybu ładowania wymagają odpowiedniego wzmocnienia ładunku, izolacji i okablowania o niskim poziomie szumów. Ich małe odkształcenia i duża sztywność mogą być przydatne przy szybko zmieniających się obciążeniach. Podczas utrzymywania ładunku należy wziąć pod uwagę upływ ładunku i dryft elektroniczny. Porównanie Kistlera czujników piezoelektrycznych i tensometrycznych wyjaśnia ten kompromis.
Pomiary o długim czasie przetrzymywania generalnie faworyzują łańcuch pomiarowy tensometru z odpowiednimi parametrami pełzania i temperaturą. Czujniki tensometryczne mierzą również zmieniające się siły, gdy ich reakcja mechaniczna i elektronika są wystarczająco szybkie. Systemy piezoelektryczne są przydatne w przypadku zdarzeń dynamicznych i mogą wspierać pomiary quasi-statyczne w odpowiednim oknie czasowym. Nie ma uniwersalnego limitu czasu podtrzymania, który ma zastosowanie do każdego systemu piezoelektrycznego.
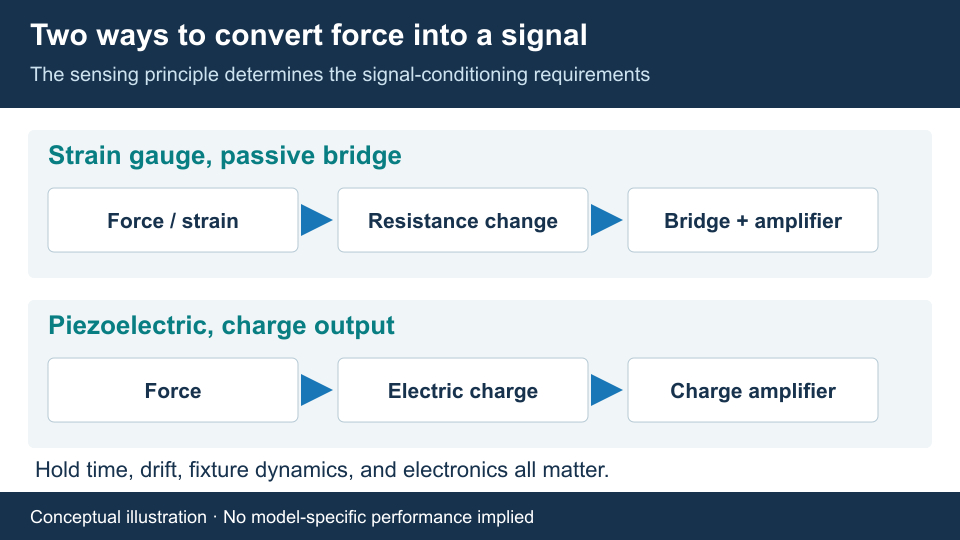
Koncepcyjne porównanie tensometrów i piezoelektrycznych łańcuchów pomiarowych typu ładunek-wyjście. Zasada działania, czas utrzymywania i elektronika muszą być oceniane łącznie.
Miniaturowy lub przyciskowy czujnik siły jest kandydatem do pomiaru ściskania, gdy wysokość osiowa lub średnica są ograniczone. Typowe pytania dotyczące integracji dotyczą przycisku ładowania, powierzchni nośnej, wyjścia kabla i prześwitu wokół korpusu. Mała paczka nie określa swojej minimalnej mierzalnej siły; hałas, czułość, dryf i zainstalowane urządzenie pozostają ważne.
W instrukcji FIBOS FA104 podniesiony przycisk jest identyfikowany jako punkt przyłożenia siły i stwierdza, że nie wolno obciążać otaczającej go górnej powierzchni. Przykład montażu we wnęce pomaga wyjaśnić, dlaczego górna płyta musi stykać się z przyciskiem, nie łącząc się z otaczającą konstrukcją. Przeglądać miniaturowe i przyciskowe czujniki siły przy ocenie tego układu.
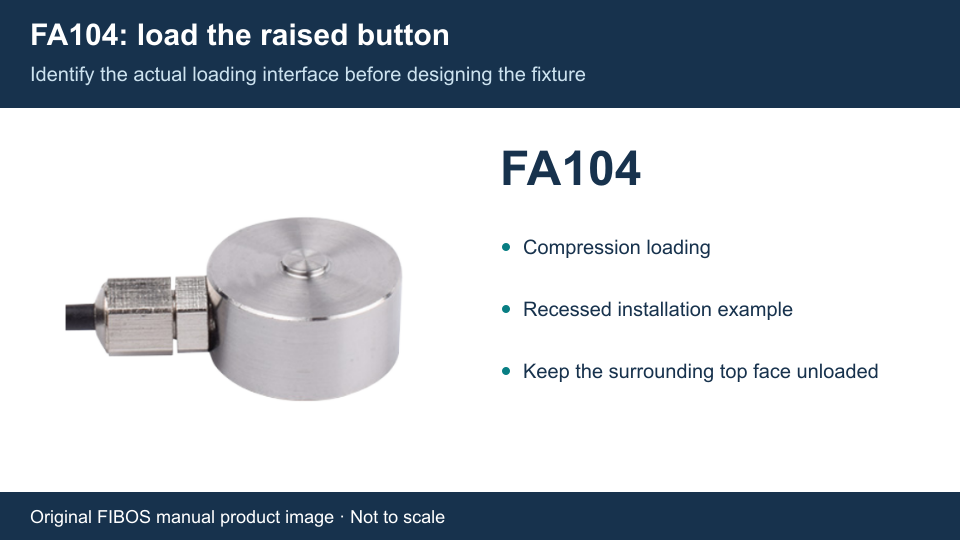
FIBOS Zdjęcie produktu FA104 odtworzone z jego instrukcji. W instrukcji jako punkt załadunku wskazano podniesiony przycisk; otaczająca górna powierzchnia musi pozostać nieobciążona. Nie w skali.
Konstrukcje z otworami przelotowymi i pierścieniowymi zapewniają centralny otwór do integracji wokół śruby, wału lub innego elementu maszyny, w zależności od rysunku modelu. Sprawdź średnicę otworu, dopuszczalny pierścień stykowy, powierzchnię nośną i dostępną przestrzeń na kabel. Centralny otwór jest cechą geometryczną; samo w sobie nie określa, w jaki sposób czujnik powinien być wstępnie obciążony ani jakie kierunki siły może mierzyć.
Podręcznik FIBOS FA115 pokazuje obciążenie ściskające przez określoną powierzchnię pierścieniową w zespole śruby centralnej. Siła odczytywana przez czujnik zależy od zainstalowanej ścieżki obciążenia; Sam moment dokręcenia śruby nie określa zmierzonej siły. Porównywać czujniki siły z otworem przelotowym i pierścieniem względem zamierzonej geometrii styku i podpory.
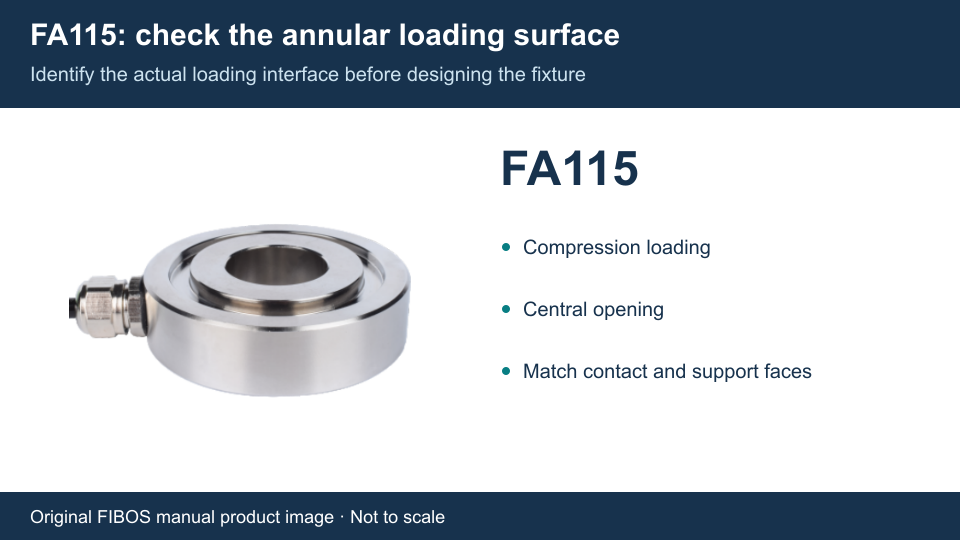
FIBOS FA115 zdjęcie produktu odtworzone z jego instrukcji. Rysunek montażowy określa pierścieniową powierzchnię ładunkową w układzie śruby centralnej. Nie w skali.
Konstrukcja inline umieszcza element czujnikowy w osiowym połączeniu pomiędzy dwiema częściami. Jest to przydatne, gdy połączenie lub siłownik musi przenosić zarówno siły pchające, jak i ciągnące. Potwierdź rozmiar gwintu, długość połączenia, ustawienie mocowania i kierunek obciążenia w całym skoku. Należy zapobiegać reagowaniu momentu obrotowego przez wrażliwy element, chyba że pozwala na to instrukcja modelu.
W instrukcji FIBOS FA201 przedstawiono kołki z gwintem górnym i dolnym dla dwukierunkowego obciążenia osiowego. To konkretny przykład w ramach rodzina wbudowanych czujników siły naprężenia i ściskania . Nazwa katalogowa „końcówka drążka” nie oznacza, że każdy model zawiera łożysko baryłkowe główki drążka lub automatycznie kompensuje niewspółosiowość.
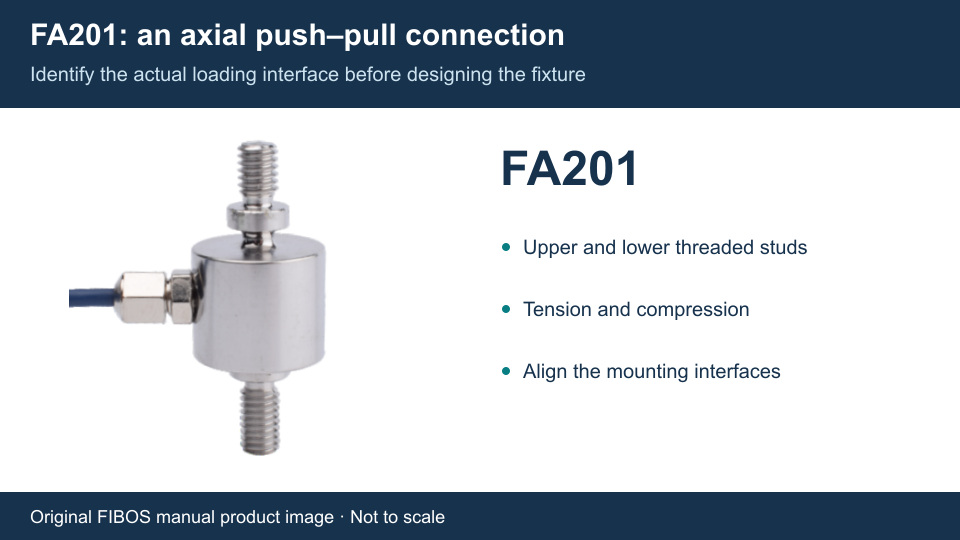
FIBOS Zdjęcie produktu FA201 odtworzone z jego instrukcji, przedstawiające kołki gwintowane do osiowego połączenia rozciąganego/ściskanego. Nie w skali.
Konstrukcje kolumnowe oferują inny osiowy układ mocowania, często wykorzystujący gwintowane złącza w cylindrycznym korpusie. W instrukcji FIBOS FA401 przedstawiono otwory gwintowane na obu końcach oraz instalację rozciąganą/ściskaną. W szczególności zwraca uwagę na długość śruby w stosunku do głębokości otworu. Dokręcenie śruby lub zaciśnięcie niewłaściwej powierzchni może spowodować niezamierzoną ścieżkę obciążenia.
Wybierać czujniki siły w kolumnie na podstawie rzeczywistych wymagań montażowych i siły, zamiast zakładać, że kształt kolumny oznacza wysoką wydajność lub działanie wyłącznie na ściskanie. Kompaktowe czujniki siły kolumny i ogniwa obciążnikowe kolumny o dużej pojemności spełniają różne potrzeby instalacyjne; wybrany rysunek modelu i specyfikacja obciążenia decydują o dopasowaniu.
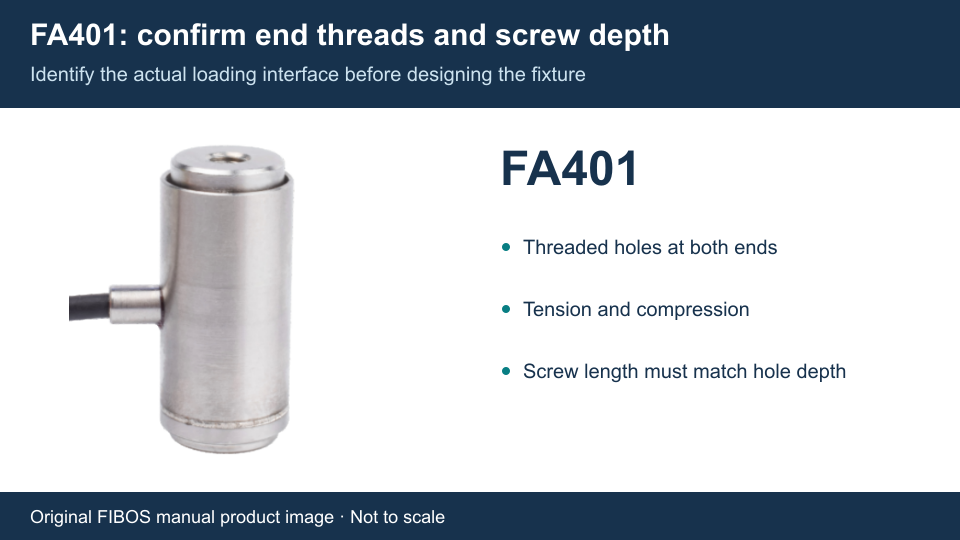
FIBOS Zdjęcie produktu FA401 odtworzone z jego instrukcji. Rysunek określa gwintowane mocowanie na obu końcach i zwraca uwagę na długość śruby w zależności od głębokości otworu. Nie w skali.
| Projektowanie | Rozpocznij tutaj, gdy… | Sprawdź przed zatwierdzeniem |
|---|---|---|
| Miniatura i przycisk | Ucisk należy mierzyć w ograniczonej przestrzeni | Punkt załadunku, prześwit nadwozia, minimalna siła użyteczna |
| Otwór przelotowy i pączek | Potrzebny jest centralny otwór | Pierścień stykowy, luz śruby/wału, droga napięcia wstępnego |
| Napięcie i kompresja liniowa | Połączenie przenosi obciążenia pchające i ciągnące | Gwinty, wyrównanie, moment montażowy, skok |
| Kolumna | Pomiar osiowy odpowiada cylindrycznej obudowie montażowej | Interfejsy końcowe, głębokość wkrętu, kierunek obciążenia |
Sprzęt montażowy może mierzyć siłę docisku, siłę docisku podczas łączenia lub siłę wkładania i wyciągania złącza. Czujnik przeznaczony wyłącznie do ściskania może nadawać się do etapu wciskania w jednym kierunku, podczas gdy badanie wstawiania i wyciągania może wymagać pomiaru w dwóch kierunkach. Umieść czujnik tak, aby przechodziła przez niego odpowiednia siła procesowa bez równoległego mechanicznego obejścia.
Krzywa siła-przemieszczenie wymaga oprócz siły zsynchronizowanych danych przemieszczenia lub enkodera. Sam czujnik siły nie jest w stanie zlokalizować szczytu siły wzdłuż skoku. W przypadku prasowania wielopunktowego pojedynczy czujnik zgłasza wynikowe obciążenie na swojej drodze; Aby ocenić przestrzenny rozkład obciążenia, potrzebne są oddzielne pomiary lub odpowiedni system mapowania.
Czujnik jednoosiowy może dostarczać informacji zwrotnych dla określonego kierunku pchania, chwytania lub kontaktu w uchwycie robotycznym. Jego użyteczność zależy od tego, czy uchwyt ogranicza obciążenie do tej osi. Jeżeli zadanie wymaga oddzielnych sił lub momentów poprzecznych, należy ocenić projekt wieloosiowy, zamiast próbować wnioskować o wszystkich komponentach na podstawie jednego odczytu osiowego.
Sterowanie siłą w pętli zamkniętej wymaga również kompatybilnych wejść sterownika, siłownika i strategii sterowania. Na wynik wpływa szerokość pasma czujnika, opóźnienie komunikacji, filtrowanie i zgodność urządzenia. Przed użyciem w procesie produkcyjnym należy sprawdzić kompletną pętlę w reprezentatywnych warunkach ruchu i kontaktu.
Urządzenia badawcze wykorzystują czujniki siły do badania zachowania przy rozciąganiu lub ściskaniu, mechaniki kontaktu, tarcia i małych mechanizmów. Przed wybraniem nośności zdefiniuj oczekiwaną siłę i przemieszczenie próbki. W przypadku pracy z małą siłą ruch kabla, tarcie osprzętu, zmiany termiczne i naprężenia montażowe mogą być znaczące w stosunku do mierzonego sygnału.
Czujnik siły nie mierzy bezpośrednio naprężenia ani odkształcenia materiału. Obliczenia naprężeń wymagają określonej powierzchni próbki i modelu obciążenia; odkształcenie wymaga informacji o odkształceniu lub długości pomiarowej. Zapisz urządzenie, ustawienia próbkowania, kalibrację siły i warunki temperaturowe, aby eksperyment mógł zostać powtórzony i poprawnie zinterpretowany.
Zacznij od największego wiarygodnego obciążenia fizycznego, w tym masy urządzenia, obciążenia wstępnego, siły procesowej i przejściowych wartości szczytowych. Następnie zidentyfikuj najmniejszą zmianę siły, którą należy rozróżnić. Wybierając pojemność wyłącznie spośród normalnie wyświetlanej wartości procesowej, możesz pominąć obciążenia, które pozostają mechanicznie obecne po wytarowaniu wyświetlacza.
Na przykład wstępne obciążenie ściskające o wartości 40 N, po którym następuje kolejne 20 N w tym samym kierunku, powoduje powstanie obciążenia fizycznego o wartości około 60 N, nawet jeśli wyświetlacz został wyzerowany na poziomie 40 N. Ten ilustracyjny przypadek nie obejmuje obciążenia udarowego ani obciążenia pozaosiowego. Specyfikacja bezpiecznego przeciążenia nie jest normalnym zakresem roboczym ani obietnicą niezmienionej dokładności po zdarzeniu przeciążenia.
Przeczytaj podstawę każdej specyfikacji błędu: procent pełnej skali, procent odczytu lub bezwzględną wartość siły. W hipotetycznym systemie 100 N granica błędu wynosząca 0,5% pełnej skali odpowiada 0,5 N. Przy odczycie 5 N jest to równoważne 10% odczytu dla samego składnika błędu. Nie jest to szacunek całkowitej niepewności.
Rozdzielczość opisuje najmniejszą wskazaną lub zauważalną zmianę w określonych warunkach; nie określa dokładności. Oceń nieliniowość, histerezę, powtarzalność, pełzanie podczas wymaganego czasu przetrzymywania, efekty termiczne i szum elektroniczny. Wyświetlacz z większą liczbą miejsc dziesiętnych nie jest w stanie odzyskać informacji o sile utraconej w mechanicznym lub elektrycznym łańcuchu pomiarowym.
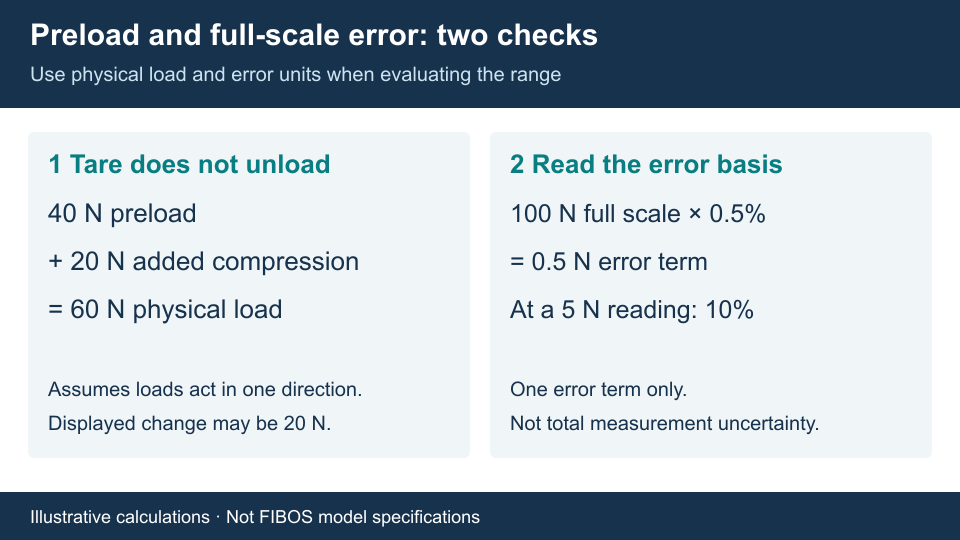
Obliczenia poglądowe, a nie specyfikacje FIBOS . Tarowanie nie usuwa obciążenia wstępnego, a błąd pełnej skali nie jest tym samym, co procent bieżącego odczytu.
Zdefiniuj czas trwania zdarzenia i najważniejsze cechy najszybszej siły, takie jak stan przejściowy kontaktowy lub krótki szczyt. Częstotliwość własna czujnika, zainstalowany rezonans, użyteczna szerokość pasma pomiarowego, częstotliwość próbkowania ADC i częstotliwość aktualizacji kontrolera opisują różne części systemu. Jako użytecznego pasma pomiarowego nie należy podawać częstotliwości drgań własnych.
Mocowanie, dołączona masa i sztywność czujnika zmieniają zainstalowaną reakcję dynamiczną. Wybierz próbkowanie i filtrowanie antyaliasowe dla rzeczywistej szerokości pasma sygnału, a następnie sprawdź przechwytywanie wartości szczytowych i synchronizację za pomocą reprezentatywnego testu. Powtarzające się obciążenie wymaga również oceny amplitudy cyklu, średniego obciążenia, częstotliwości i przydatności zmęczeniowej; Sama pojemność statyczna jest niewystarczająca.
Porównaj wysokość całkowitą, średnicę korpusu, gwinty lub układ otworów, przestrzeń zgięcia kabla i dostęp do montażu. Sprawdź, czy proponowany montaż pozostawia wrażliwą powierzchnię swobodną do pracy. W przypadku projektów zamiennych, przed porównaniem mocy wyjściowej i współczynników kalibracji należy dopasować oryginalne interfejsy mechaniczne i kierunek pomiaru.
Należy wziąć pod uwagę zakresy temperatur roboczych i kompensowanych, narażenie na działanie wody, wilgotność, korozję i ochronę kabli. Stopień ochrony IP sam w sobie nie określa zgodności chemicznej ani przydatności do wielokrotnego czyszczenia na gorąco. Określ rzeczywistą ekspozycję i czas trwania, zamiast opierać się na ogólnej nazwie, takiej jak „środowisko przemysłowe”.
Narysuj ścieżkę siły od siłownika lub próbki przez czujnik do konstrukcji wsporczej. Użyj podanych powierzchni załadunkowych i utrzymuj wyrównaną zamierzoną oś pomiaru. Sprawdź płaskość styków, czystość, sztywność wspornika i połączenie śrub z rysunkiem modelu. Przycisk FA104 i pierścieniowa powierzchnia FA115 ilustrują, dlaczego różne konstrukcje wymagają różnych warunków kontaktu.
Bocznik siłowy to równoległa ścieżka, która przenosi część obciążenia wokół czujnika. Kontakt z obudową, niezamierzone zatrzymanie lub mostek mocowania może spowodować, że raport czujnika będzie mniejszy niż całkowita przyłożona siła. Niektóre celowe rozwiązania z bocznikiem siły są prawidłowe, ale ich stosunek do całkowitej siły musi zostać skalibrowany w zmontowanym systemie. Wytyczne HBK dotyczące pomiaru bocznika siły omawiają to rozróżnienie.
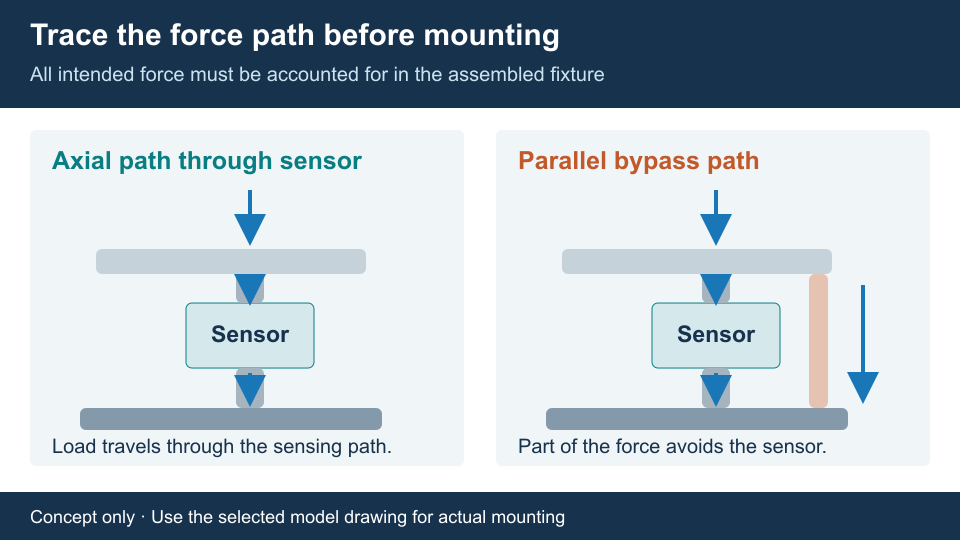
Ilustracja koncepcyjna ścieżki obciążenia, a nie rysunek montażu produktu. Równoległy wspornik może przenosić część obciążenia wokół czujnika i zmieniać odczyt.
Utrzymuj siły boczne, momenty zginające i skręcanie w granicach wybranego modelu. Niewielkie przesunięcie może wytworzyć moment zginający nawet wtedy, gdy główne obciążenie jest osiowe. W stosownych przypadkach użyj prowadnic lub odpowiednich przegubów, ale upewnij się, że ich tarcie i podpory nie omijają zmierzonego obciążenia lub nie wprowadzają nieznanej siły.
Zapewnij odciążenie kabla bez ciągnięcia korpusu czujnika. Mechaniczne ograniczniki mogą ograniczać nadmierny przesuw, ale podczas prawidłowych pomiarów muszą pozostać drożne i muszą być zaprojektowane pod kątem przewidywanych obciążeń awaryjnych maszyny. Po montażu sprawdź zerowy powrót i powtarzalność przed przyjęciem mocowania.
Pasywny czujnik mostkowy wymaga stabilnego wzbudzenia i wejścia zaprojektowanego dla jego małego sygnału różnicowego. Wejście PLC ogólnego przeznaczenia 0–10 V zwykle nie może bezpośrednio zastąpić wzmacniacza mostkowego. Sprawdź czułość znamionową, limity wzbudzenia, rezystancję mostka, zakres wejściowy, wymagania dotyczące trybu wspólnego oraz czy wejście zapewnia obsługę mostka czteroprzewodowego czy sześcioprzewodowego.
Użyj dokładnego układu pinów modelu, zamiast zakładać, że kolory przewodów są uniwersalne. Przewody wzbudzenia, przewody sygnałowe i ekran mają różne funkcje. Wyższe wzbudzenie nie jest automatycznie lepsze: musi mieścić się w zakresie znamionowym czujnika, a samonagrzewanie lub możliwości wzmacniacza mogą ograniczać użyteczne ustawienie.
W przypadku czujnika piezoelektrycznego na wyjściu ładunku dopasuj czułość ładunku i oczekiwaną siłę do zakresu wzmacniacza ładunku. Sprawdź zachowanie resetowania, dryft, stan izolacji i okno czasu pomiaru. Standardowy wzmacniacz mostkowy tensometryczny nie jest wymienny ze wzmacniaczem ładunku. Zamiast tego czujniki piezoelektryczne ze zintegrowaną elektroniką wymagają określonej mocy i kondycjonowania; Wprowadzenie techniczne PCB rozróżnia systemy ładowania i zintegrowanej elektroniki.
Po kondycjonowaniu sygnału system może dostarczać napięcie analogowe, pętlę prądową lub dane cyfrowe, w zależności od dostarczonej elektroniki. Dopasuj ten interfejs do sprzętu PLC lub DAQ i potwierdź skalowanie, polaryzację, czas aktualizacji i zachowanie związane z przekroczeniem zakresu. Sama zgodność protokołu komunikacyjnego nie określa osiągalnej dokładności siły ani szybkości pętli sterującej.
Oddzielne surowe próbkowanie ADC, filtrowana częstotliwość wyjściowa i częstotliwość aktualizacji magistrali podczas przeglądania arkusza danych. Filtrowanie może zredukować szum, jednocześnie tłumiąc wartości szczytowe i dodając opóźnienie. Poprowadź przewody sygnałowe z dala od kabli zasilających silnika i zastosuj ekranowanie i uziemienie zgodnie z instrukcjami dotyczącymi czujnika i przyrządu. Sprawdź gotowy system, podając rzeczywistą długość kabla i ustawienia filtra.
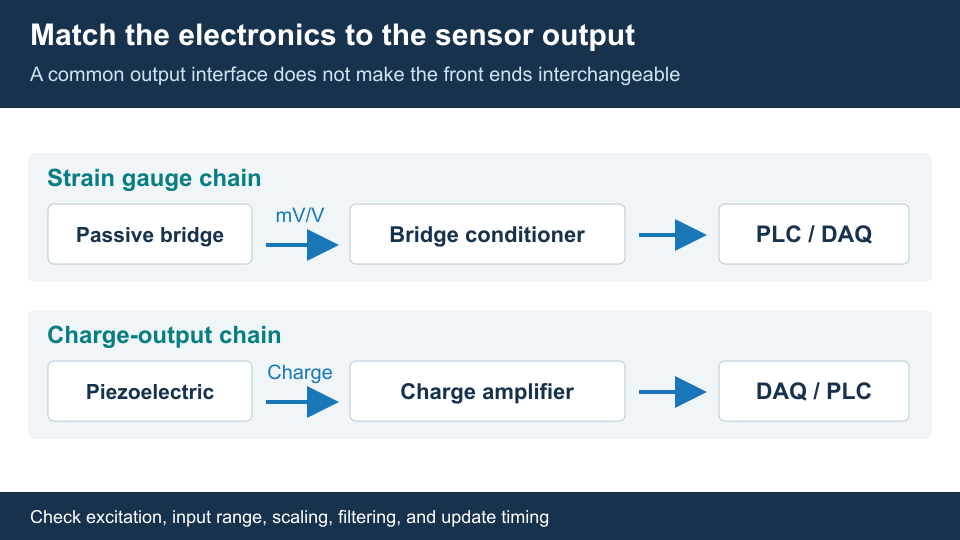
Konceptualne łańcuchy pomiarowe. Wzbudzenie mostka i wzmocnienie ładunku to różne funkcje; interfejsy analogowe lub cyfrowe zależą od wybranej elektroniki.
Zerowanie lub tarowanie usuwa wskazane przesunięcie w wybranych warunkach odniesienia. Kalibracja ustala związek między znanymi przyłożonymi siłami a mocą wyjściową systemu, z udokumentowanymi warunkami i niepewnością pomiaru, jeśli jest to wymagane. Zerowanie nie koryguje czułości, histerezy ani błędnej konwersji jednostek inżynierskich i nie usuwa mechanicznego napięcia wstępnego.
Wybierz punkty kalibracji, które obejmują zamierzony zakres działania i wymagane kierunki siły. Tam, gdzie ma znaczenie histereza, porównaj rosnące i malejące obciążenia; tam, gdzie liczy się powtarzalność, powtórz sekwencję ładowania. Identyfikowalność i zakres dostawcy kalibracji powinny odpowiadać wymaganiom projektu. Ustaw odstępy między ponowną kalibracją na podstawie użytkowania, historii przeciążeń, zapisów stabilności i obowiązujących wymagań jakościowych, zamiast zakładać, że jeden okres pasuje do każdego systemu.
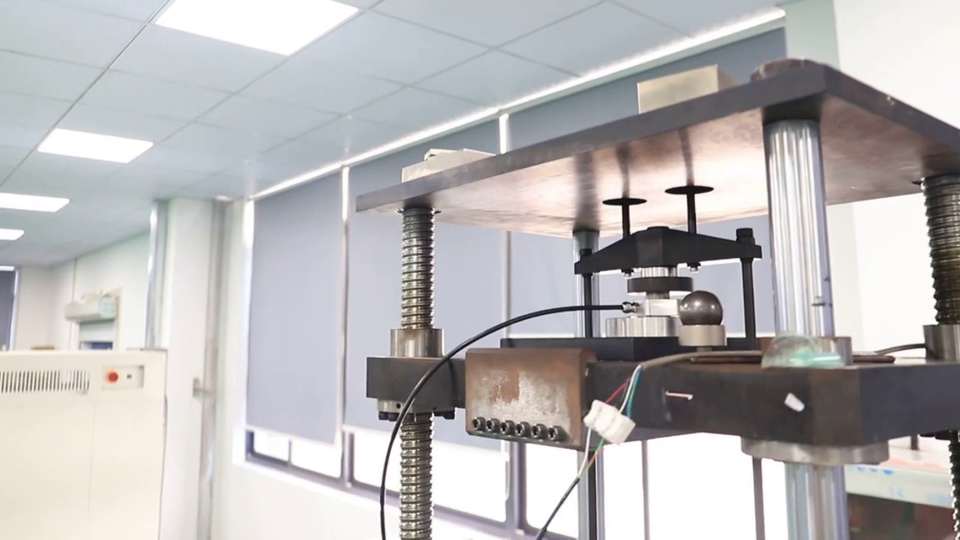
Czujnik umieszczony pomiędzy uchwytami ładującymi w FIBOS warsztatowym sprzęcie testowym.
Sprawdź czujnik, kabel, kondycjoner, skalowanie DAQ lub PLC i razem wyświetlony wynik. Elektronika może wprowadzać błędy wzmocnienia i przesunięcia nawet wtedy, gdy sam czujnik jest stabilny. Informacje o kalibracji firmy FUTEK opisują, dlaczego kalibracja kompletnego systemu obejmuje czujnik, kabel i przyrząd.
Wykonaj oddzielną weryfikację instalacji, korzystając z odpowiedniego odniesienia i reprezentatywnego przykładania siły. Sprawdź zerowy zwrot, powtarzalność, zachowanie przy obciążeniu i wymaganą reakcję dynamiczną. Jeśli wyniki zmienią się po montażu, przed zastosowaniem nowego współczynnika skali sprawdź wyrównanie, kontakt, boczniki siłowe, utwierdzenie kabla i stabilizację termiczną. Regulacja skali nie może usunąć zmieniającego się błędu mechanicznego.
Tak, jeśli jego konstrukcja, połączenia mechaniczne i określona kalibracja obsługują oba kierunki. Kandydatem może być czujnik wbudowany z odpowiednimi złączami gwintowanymi. Czujnik przyciskowy przeznaczony wyłącznie do ściskania nie jest w stanie zmierzyć siły ciągnącej przez niezabezpieczoną powierzchnię styku. Przed wybraniem modelu sprawdź parametry specyficzne dla kierunku i wymaganą kalibrację.
Może mierzyć siłę grawitacji przenoszoną na ścieżkę obciążenia. Przekształcenie tej siły na masę wymaga odpowiedniej wartości ciężkości i układu ważącego kontrolującego efekty podparcia i obciążenia bocznego. W ruchomym sprzęcie przyspieszenie również ma wpływ na mierzoną siłę. Jeśli głównymi wymaganiami są obsługa platformy i wydajność ważenia, wybierz czujnik lub moduł wagowy przeznaczony do ważenia.
Możliwe przyczyny obejmują pełzanie czujnika, zmiany temperatury, osiadanie osprzętu, siły działające na kable i dryft elektroniczny. Sama próbka może również się zrelaksować, więc rzeczywista siła może nie pozostać stała. Porównaj zachowanie bez obciążenia i z obciążeniem, zapewnij odpowiednią stabilizację termiczną i sprawdź ustawienia montażu i akwizycji przed przypisaniem zmiany do czujnika.
Wymianę można ocenić, porównując kierunek obciążenia, pojemność, interfejsy mechaniczne, ugięcie, limity przeciążenia, wzbudzenie, czułość wyjściową, układ pinów i wymagania środowiskowe. Podobne wymiary lub pojemność nominalna nie świadczą o kompatybilności. Zaktualizuj konfigurację kondycjonera i sprawdź cały łańcuch pomiarowy z zainstalowanym zamiennikiem przed jego akceptacją.
Rozważ dostosowanie, jeśli standardowe projekty nie mogą spełnić określonej kombinacji wymagań dotyczących przestrzeni, montażu, ścieżki obciążenia, zakresu sił, środowiska lub wymagań wyjściowych. Dostarcz rysunki, obciążenia normalne i szczytowe, najmniejszą zmianę siły, wymagania czasowe i zamierzoną elektronikę. Dane wejściowe potwierdzają ocenę wykonalności; Aby zweryfikować proponowany projekt, nadal potrzebne są badania próbek.


