
दृश्य: 0 लेखक: साइट सम्पादक प्रकाशन समय: 2026-11-04 उत्पत्ति: साइट


एक बल सेन्सरले लागू मेकानिकल बललाई मापन योग्य विद्युतीय संकेतमा रूपान्तरण गर्दछ। एउटा छनौट गर्न, पहिले लोडिङ दिशा, अपेक्षित बल दायरा, स्थापना ठाउँ, र मापन गति परिभाषित गर्नुहोस्। त्यसपछि पूर्ण मापन प्रणालीमा सेन्सिङ सिद्धान्त र आउटपुट मिलाउनुहोस्। मेकानिकली रूपमा फिट हुने सेन्सरलाई उपयोगी नतिजाहरू उत्पादन गर्नका लागि उपयुक्त लोड पथ, सिग्नल कन्डिसनर र क्यालिब्रेसन चाहिन्छ।
यो गाइडले चार व्यावहारिक डिजाइनहरूमा केन्द्रित छ: लघु र बटन, थ्रु-होल र डोनट, इनलाइन तनाव र कम्प्रेसन, र स्तम्भ बल सेन्सरहरू। यसले लोड सेल, बहु-अक्ष सेन्सर, वा समर्पित तनाव सेन्सरले कार्यलाई अझ राम्रोसँग सूट गर्न सक्छ भनेर पनि वर्णन गर्दछ। उद्देश्य उपकरण इन्जिनियरहरू र अनुसन्धान टोलीहरूलाई मापन आवश्यकतालाई परीक्षण योग्य सेन्सर विशिष्टतामा बदल्न मद्दत गर्नु हो।
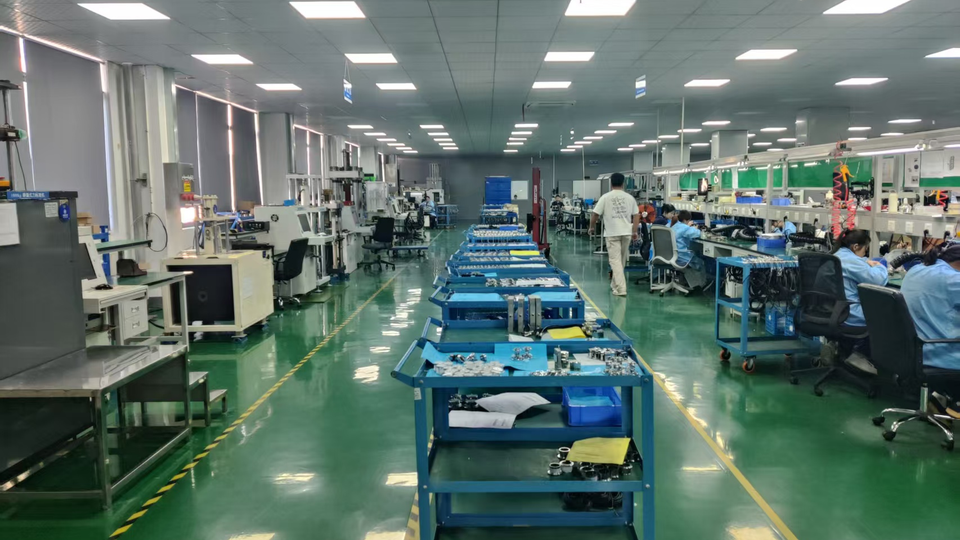
FIBOS कार्यशाला भित्र: एसेम्बली वर्कस्टेशन, उपकरण, र सेन्सर कम्पोनेन्टहरू समात्ने कार्टहरू।
बल सेन्सरले यसको सेन्सिङ संरचना मार्फत प्रसारित मेकानिकल भार मापन गर्दछ। कम्प्रेसनले यसको लोडिङ इन्टरफेसहरूलाई एकअर्कातर्फ धकेल्छ; तनावले तिनीहरूलाई अलग बनाउँछ। बल सामान्यतया न्यूटन (N) वा किलोन्यूटन ( kN ) मा व्यक्त गरिन्छ। सेन्सर स्थापना हुनु अघि मापन अक्ष र सकारात्मक संकेत दिशा परिभाषित गरिनु पर्छ।
कम्प्रेसन-मात्र बटन सेन्सर तनाव सेन्सर बन्दैन जब यसको संकेत ध्रुवता उल्टो हुन्छ। द्विदिशात्मक मापनलाई आवश्यक दिशाहरूको लागि उपयुक्त सेन्सर विशिष्टता र क्यालिब्रेसनको साथमा तान्ने र पुश गर्ने भारहरू दुवै प्रसारण गर्ने मेकानिकल जडान चाहिन्छ।
फोर्स सेन्सर, फोर्स ट्रान्सड्यूसर, र लोड सेल ओभरल्यापिङ उद्योग सर्तहरू हुन्। लोड सेलले एसेम्बली मेसिनमा बल नाप्न सक्छ र साथसाथै तौल गर्ने प्लेटफर्मलाई समर्थन गर्दछ। उत्पादन परिवारहरूले क्याटलग व्यवस्थित गर्न मद्दत गर्दछ, तर लोडिङ ज्यामिति, मापन दिशा, र कार्यसम्पादनले कुनै विशेष यन्त्र अनुप्रयोगमा फिट हुन्छ कि हुँदैन भनेर निर्धारण गर्दछ।
तरल पदार्थ दबाव सेन्सरले दबाव नाप्छ, सामान्यतया पास्कल, किलोपास्कल वा बारमा, दबाब पोर्ट वा डायाफ्राम मार्फत। कन्ट्याक्ट फोर्स सेन्सरले यसको लोडिङ इन्टरफेस मार्फत नतिजा बल मापन गर्दछ। परिभाषित क्षेत्रद्वारा बल विभाजन गर्दा क्षेत्र र लोडिङ अनुमानहरू मान्य हुँदा मात्र औसत दबाब दिन्छ; यसले सतहमा कसरी दबाब वितरण गरिन्छ भनेर प्रकट गर्दैन।
S-बीम, स्पोक वा प्यानकेक, वा लोड पिन डिजाइनलाई विचार गर्नुहोस् जब यसको मेकानिकल लोड पथले मेसिनसँग राम्रोसँग मेल खान्छ। एक बहु-अक्ष सेन्सर छनोट गर्नुहोस् जब अलग बल घटक वा क्षणहरू समाधान गर्नुपर्छ। वेब र तार तनाव मापन एक समर्पित तनाव सेन्सर आवश्यक हुन सक्छ किनभने रोलर ज्यामिति र सामग्री र्याप कोणले सामग्री तनाव र सेन्सरमा पुग्ने बल बीचको सम्बन्धलाई असर गर्छ।
FIBOS उत्पादन संगठनमा, यी अलग परिवार वा सम्बन्धित लोड सेल डिजाइनहरू हुन्। यस लेखले तल छलफल गरिएका चार डिजाइनहरूको लागि बल सेन्सरहरू प्रयोग गर्दछ; त्यो संगठनले अन्य लोड सेलहरूले बल मापन गर्न सक्दैन भन्ने होइन।
स्ट्रेन गेज फोर्स सेन्सरमा, एक लोचदार तत्व लोड अन्तर्गत थोरै विकृत हुन्छ। बन्डेड स्ट्रेन गेजहरूले त्यो तत्व तनावको रूपमा विद्युतीय प्रतिरोध परिवर्तन गर्दछ। जब एक उत्तेजना भोल्टेज आपूर्ति गरिन्छ एक ब्रिज सर्किटले प्रतिरोध परिवर्तनहरूलाई सानो भिन्नता भोल्टेजमा रूपान्तरण गर्दछ। क्यालिब्रेसनले त्यो आउटपुटलाई लागू बलसँग सम्बन्धित गर्छ।
निष्क्रिय ब्रिज सेन्सरको लागि, संवेदनशीलता प्रायः mV/V मा निर्दिष्ट गरिएको छ। एक उदाहरणीय गणनाको रूपमा, 2 mV/V मा मूल्याङ्कन गरिएको सेन्सरले यसको शून्य अफसेटको लागि लेखांकन पछि, 5 V उत्तेजनाको साथ मूल्याङ्कन गरिएको लोडमा लगभग 10 mV उत्पादन गर्दछ। यो एक सामान्य उदाहरण हो, सबै FIBOS मोडेलहरू द्वारा साझा गरिएको निर्दिष्टीकरण होइन। स्ट्रेन गेज र पुल सिद्धान्त पनि मा वर्णन गरिएको छ FUTEK बल मापन गाइड.
FIBOS वर्कबेन्चमा सेन्सर एसेम्बलीमा काम गर्ने प्राविधिक।
पिजोइलेक्ट्रिक बल सेन्सरले यसको सेन्सिङ सामग्री लोड हुँदा विद्युतीय चार्ज उत्पन्न गर्दछ। चार्ज-मोड सेन्सरहरूलाई उपयुक्त चार्ज प्रवर्धन, इन्सुलेशन, र कम-शोर केबलिङ चाहिन्छ। तिनीहरूको सानो विरूपण र उच्च कठोरता चाँडै लोड परिवर्तनको लागि उपयोगी हुन सक्छ। भार राख्दा चार्ज चुहावट र इलेक्ट्रोनिक बहावलाई विचार गर्नुपर्छ। किस्टलरको पिजोइलेक्ट्रिक र स्ट्रेन गेज सेन्सरहरूको तुलनाले यो ट्रेडअफलाई बताउँछ।
लामो होल्ड-समय मापन सामान्यतया उपयुक्त क्रीप र तापक्रम प्रदर्शनको साथ एक स्ट्रेन गेज मापन श्रृंखलालाई समर्थन गर्दछ। स्ट्रेन गेज सेन्सरहरूले तिनीहरूको स्थापित मेकानिकल प्रतिक्रिया र इलेक्ट्रोनिक्स पर्याप्त छिटो हुँदा परिवर्तनशील बलहरू मापन गर्दछ। Piezoelectric प्रणालीहरू गतिशील घटनाहरूको लागि उपयोगी छन् र एक उपयुक्त समय विन्डोमा अर्ध-स्थिर मापन समर्थन गर्न सक्छ। प्रत्येक पिजोइलेक्ट्रिक प्रणालीमा लागू हुने कुनै विश्वव्यापी होल्ड-टाइम सीमा छैन।
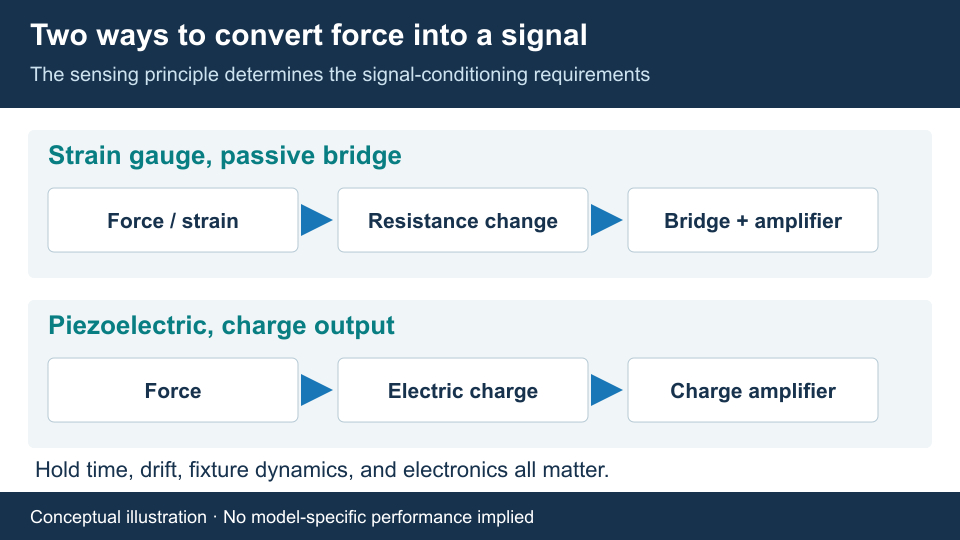
स्ट्रेन गेज र चार्ज-आउटपुट पिजोइलेक्ट्रिक मापन चेनहरूको वैचारिक तुलना। सिद्धान्त, समय होल्ड, र इलेक्ट्रोनिक्स सँगै मूल्याङ्कन गर्नुपर्छ।
एउटा सानो वा बटन बल सेन्सर कम्प्रेसन मापनको लागि उम्मेद्वार हो जहाँ अक्षीय उचाइ वा व्यास सीमित छ। सामान्य एकीकरण प्रश्नहरू लोडिङ बटन, समर्थन सतह, केबल बाहिर निस्कने, र शरीर वरिपरि निकासी सरोकार छ। एउटा सानो प्याकेजले यसको न्यूनतम मापन बल स्थापित गर्दैन; आवाज, संवेदनशीलता, बहाव, र स्थापित स्थिरता महत्त्वपूर्ण रहन्छ।
FIBOS FA104 म्यानुअलले उठाएको बटनलाई फोर्स एप्लिकेसन पोइन्टको रूपमा पहिचान गर्दछ र वरपरको माथिल्लो सतह लोड हुनु हुँदैन भनेर बताउँछ। यसको recessed स्थापना उदाहरणले वरपरको संरचनामा ब्रिज नगरी किन माथिल्लो प्लेटले बटनलाई सम्पर्क गर्नुपर्छ भनेर व्याख्या गर्न मद्दत गर्दछ। ब्राउज गर्नुहोस् लघु र बटन बल सेन्सरहरू । यस व्यवस्थाको मूल्याङ्कन गर्दा
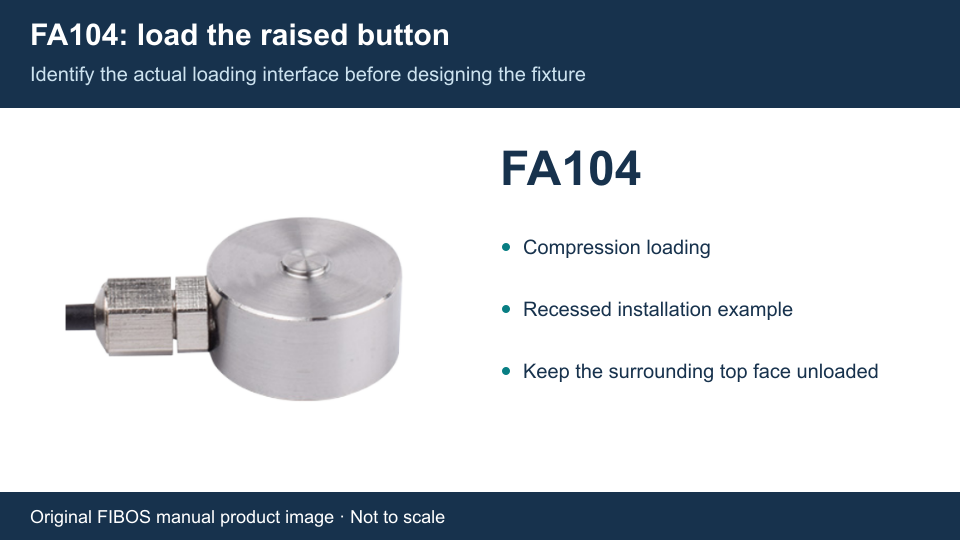
FIBOS FA104 उत्पादन छवि यसको म्यानुअलबाट पुन: उत्पादन गरियो। म्यानुअलले उठाएको बटनलाई लोडिङ पोइन्टको रूपमा पहिचान गर्दछ; वरपरको शीर्ष अनुहार अनलोड रहनु पर्छ। मापन गर्न होइन।
थ्रु-होल र डोनट डिजाइनहरूले मोडेल रेखाचित्रको अधीनमा बोल्ट, शाफ्ट, वा अन्य मेसिन सुविधाहरूको वरिपरि एकीकरणको लागि केन्द्रीय उद्घाटन प्रदान गर्दछ। खुल्ने व्यास, अनुमति दिइएको कन्ट्याक्ट एन्युलस, समर्थन गर्ने अनुहार, र केबलको लागि उपलब्ध ठाउँ जाँच गर्नुहोस्। एक केन्द्रीय प्वाल एक ज्यामितीय विशेषता हो; यसले सेन्सरलाई कसरी प्रिलोड गर्नुपर्छ वा कुन बल दिशाहरू मापन गर्न सकिन्छ भन्ने कुरा आफैंले स्थापित गर्दैन।
FIBOS FA115 म्यानुअलले केन्द्रीय-बोल्ट असेंबलीमा परिभाषित कुण्डाकार सतह मार्फत कम्प्रेसन लोडिङ देखाउँछ। सेन्सर द्वारा पढिएको बल स्थापित लोड मार्गमा निर्भर गर्दछ; बोल्ट टाइटनिङ टर्क मात्र मापन बल स्थापित गर्दैन। तुलना गर्नुहोस् थ्रु-होल र डोनट बल सेन्सरहरू अभिप्रेत सम्पर्क र समर्थन ज्यामिति विरुद्ध।
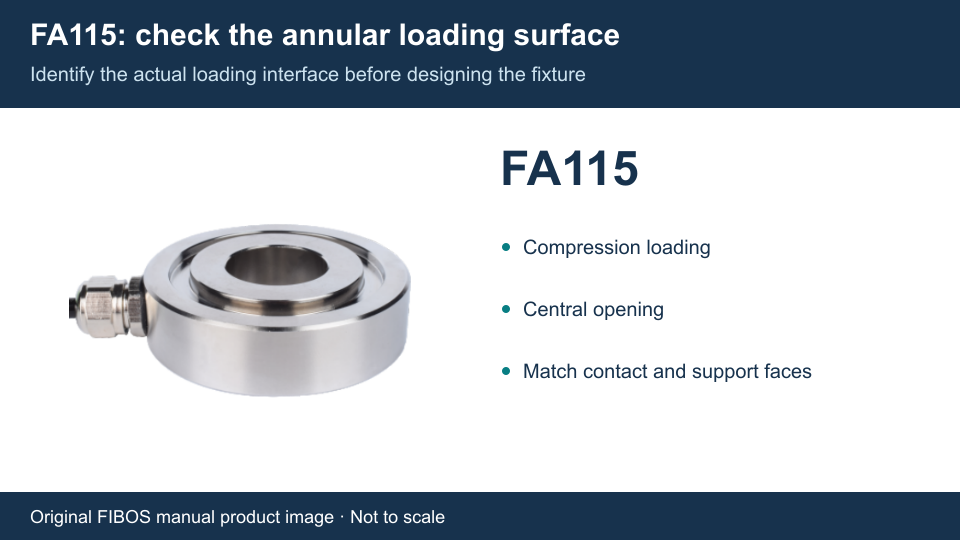
FIBOS FA115 उत्पादन छवि यसको म्यानुअलबाट पुन: उत्पादन गरियो। यसको स्थापना रेखाचित्रले केन्द्रीय-बोल्ट व्यवस्थामा कुण्डलीय लोडिङ सतहलाई परिभाषित गर्दछ। मापन गर्न होइन।
इनलाइन डिजाइनले सेन्सिङ तत्वलाई दुई भागहरू बीचको अक्षीय जडानमा राख्छ। यो उपयोगी हुन्छ जब लिङ्केज वा एक्चुएटरले दुबै धक्का र पुल बलहरू प्रसारण गर्नुपर्छ। थ्रेड साइज, संलग्नता लम्बाइ, स्थिरता पङ्क्तिबद्धता, र स्ट्रोक भर लोड दिशा पुष्टि गर्नुहोस्। मोडेल निर्देशनहरूले अनुमति नदिएसम्म एक संवेदनशील तत्व मार्फत प्रतिक्रिया हुनबाट विधानसभा टोक़ रोक्नुहोस्।
FIBOS FA201 म्यानुअलले द्विदिश अक्षीय लोडिङका लागि माथिल्लो र तल्लो थ्रेडेड स्टडहरू देखाउँछ। यो भित्र एक ठोस उदाहरण हो इनलाइन तनाव र कम्प्रेसन बल सेन्सर परिवार। क्याटलग नाम 'रड एन्ड' को मतलब यो होइन कि प्रत्येक मोडेलमा गोलाकार रड-एन्ड बियरिङ समावेश हुन्छ वा गलत अलाइनमेन्टको लागि स्वचालित रूपमा क्षतिपूर्ति हुन्छ।
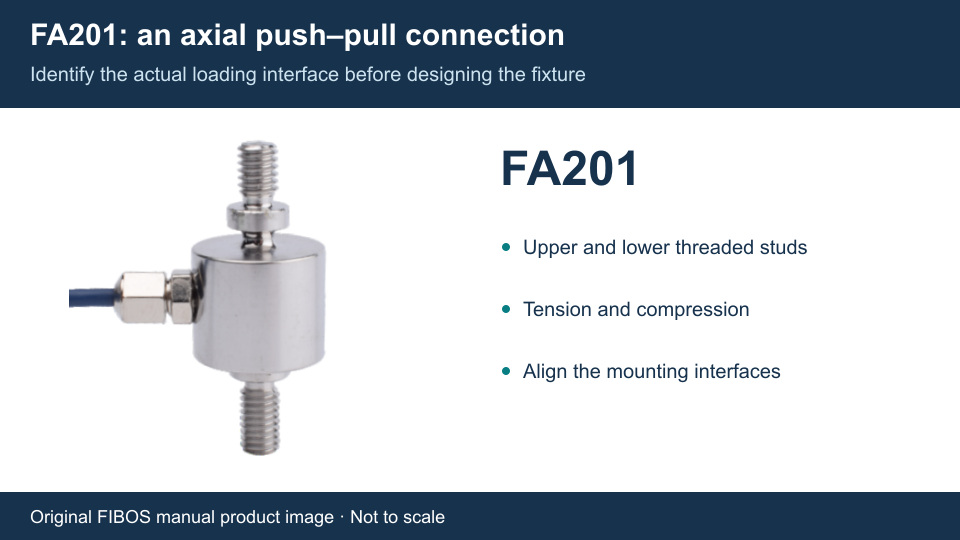
FIBOS FA201 उत्पादन छवि यसको म्यानुअलबाट पुन: उत्पादन गरिएको, अक्षीय तनाव/संकुचन जडानको लागि थ्रेडेड स्टडहरू देखाउँदै। मापन गर्न होइन।
स्तम्भ डिजाइनहरूले अर्को अक्षीय माउन्टिङ व्यवस्था प्रदान गर्दछ, प्रायः बेलनाकार शरीरमा थ्रेडेड इन्टरफेसहरू प्रयोग गरेर। FIBOS FA401 म्यानुअलले दुबै छेउमा थ्रेडेड प्वालहरू र तनाव/संकुचन स्थापना देखाउँदछ। यसले विशेष रूपमा प्वालको गहिराइको सापेक्ष पेंचको लम्बाइमा ध्यान दिन्छ। एक पेंच तल वा गलत सतह clamping एक अनपेक्षित लोड मार्ग सिर्जना गर्न सक्छ।
चयन गर्नुहोस् वास्तविक माउन्टिङ र बल आवश्यकताहरूबाट स्तम्भ बल सेन्सरहरू , एक स्तम्भ आकारको अर्थ उच्च क्षमता वा कम्प्रेसन-मात्र सञ्चालन हो भनेर मान्नुको सट्टा। कम्प्याक्ट स्तम्भ बल सेन्सर र उच्च-क्षमता स्तम्भ लोड कक्षहरूले विभिन्न स्थापना आवश्यकताहरू पूरा गर्छन्; चयन गरिएको मोडेल रेखाचित्र र लोडिंग विशिष्टताले फिट निर्णय गर्दछ।
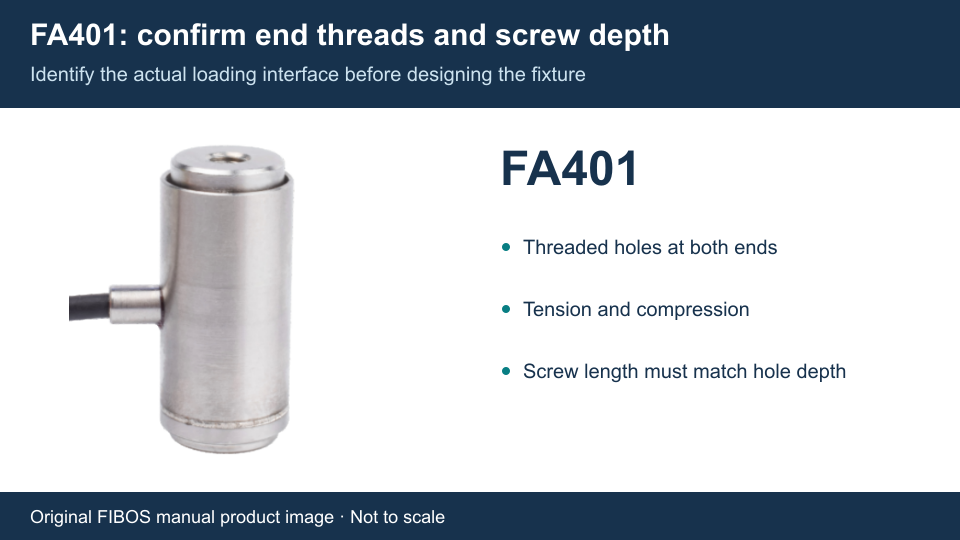
FIBOS FA401 उत्पादन छवि यसको म्यानुअलबाट पुन: उत्पादन गरियो। रेखाचित्रले दुवै छेउमा थ्रेडेड माउन्टिङ निर्दिष्ट गर्दछ र प्वालको लम्बाइ बनाम प्वालको गहिराइमा ध्यान दिन्छ। मापन गर्न होइन।
| डिजाइन | यहाँ सुरु गर्नुहोस् जब... | कमिट गर्नु अघि जाँच गर्नुहोस् |
|---|---|---|
| लघु र बटन | कम्प्रेसन सीमित ठाउँमा मापन गर्नुपर्छ | लोडिङ बिन्दु, शरीर निकासी, न्यूनतम उपयोगी बल |
| थ्रु-होल र डोनट | केन्द्रीय उद्घाटन आवश्यक छ | सम्पर्क एन्युलस, बोल्ट/शाफ्ट क्लियरेन्स, प्रीलोड पथ |
| इनलाइन तनाव र कम्प्रेसन | एक लिङ्केजले धक्का र भार बोक्छ | थ्रेडहरू, पङ्क्तिबद्धता, विधानसभा टोक़, यात्रा |
| स्तम्भ | अक्षीय मापन एक बेलनाकार माउन्ट खाम सूट गर्दछ | अन्त इन्टरफेस, स्क्रू गहिराई, लोड दिशा |
असेंबली उपकरणले दबाइ बल, बन्धनको समयमा सम्पर्क बल, वा कनेक्टर सम्मिलित र निकासी बल मापन गर्न सक्छ। कम्प्रेसन-मात्र सेन्सरले एक-दिशा थिच्ने चरण अनुरूप हुन सक्छ, जबकि सम्मिलन-निकासी परीक्षणलाई द्विदिशात्मक मापन आवश्यक पर्दछ। सेन्सर राख्नुहोस् ताकि सान्दर्भिक प्रक्रिया बल एक समानान्तर मेकानिकल बाईपास बिना नै पास होस्।
बल–विस्थापन वक्रलाई बलको अतिरिक्त सिङ्क्रोनाइज्ड विस्थापन वा एन्कोडर डेटा चाहिन्छ। बल सेन्सरले मात्र स्ट्रोकको साथ बल शिखर पत्ता लगाउन सक्दैन। बहु-बिन्दु थिच्नका लागि, एकल सेन्सरले यसको मार्ग मार्फत परिणाम लोड रिपोर्ट गर्दछ; स्थानिय भार वितरणको मूल्याङ्कन गर्न छुट्टै मापन वा उपयुक्त म्यापिङ प्रणाली आवश्यक छ।
एकल-अक्ष सेन्सरले रोबोटिक फिक्स्चरमा परिभाषित पुशिङ, पकड, वा सम्पर्क दिशाको लागि प्रतिक्रिया प्रदान गर्न सक्छ। यसको उपयोगिता फिक्स्चरले त्यो अक्षमा भारलाई सीमित गर्छ कि गर्दैन भन्ने कुरामा निर्भर गर्दछ। यदि कार्यलाई अलग पार्श्व बल वा क्षणहरू चाहिन्छ भने, एक अक्षीय पढाइबाट सबै घटकहरू अनुमान गर्ने प्रयास गर्नुको सट्टा बहु-अक्ष डिजाइनको मूल्याङ्कन गर्नुहोस्।
बन्द-लूप बल नियन्त्रणलाई पनि मिल्दो नियन्त्रक इनपुटहरू, एक एक्युएटर, र नियन्त्रण रणनीति चाहिन्छ। सेन्सर ब्यान्डविथ, सञ्चार ढिलाइ, फिल्टरिङ, र स्थिरता अनुपालन सबै परिणामलाई प्रभाव पार्छ। उत्पादन प्रक्रियाको लागि प्रयोग गर्नु अघि प्रतिनिधि गति र सम्पर्क सर्तहरू अन्तर्गत पूर्ण लूप प्रमाणित गर्नुहोस्।
अनुसन्धान फिक्स्चरहरूले बल सेन्सरहरू प्रयोग गर्दछ तन्य वा कम्प्रेसिभ व्यवहार, सम्पर्क मेकानिक्स, घर्षण, र साना संयन्त्रहरूको अनुसन्धान गर्न। क्षमता छनोट गर्नु अघि अपेक्षित नमूना बल र विस्थापन परिभाषित गर्नुहोस्। कम-बल कार्यको लागि, केबल गति, स्थिरता घर्षण, थर्मल परिवर्तनहरू, र माउन्टिंग तनाव मापन भइरहेको संकेतको सापेक्ष महत्त्वपूर्ण हुन सक्छ।
बल सेन्सरले भौतिक तनाव वा तनावलाई प्रत्यक्ष रूपमा मापन गर्दैन। तनाव गणना एक परिभाषित नमूना क्षेत्र र लोड मोडेल आवश्यक छ; तनावलाई विरूपण वा गेज-लम्बाइ जानकारी चाहिन्छ। स्थिरता, नमूना सेटिङहरू, बल क्यालिब्रेसन, र तापमान अवस्थाहरू रेकर्ड गर्नुहोस् ताकि प्रयोग दोहोर्याउन र सही रूपमा व्याख्या गर्न सकिन्छ।
फिक्स्चर वजन, प्रिलोड, प्रक्रिया बल, र क्षणिक शिखरहरू सहित सबैभन्दा ठूलो विश्वसनीय भौतिक लोडको साथ सुरू गर्नुहोस्। त्यसपछि सबैभन्दा सानो बल परिवर्तन पहिचान गर्नुहोस् जुन फरक हुनुपर्छ। सामान्य प्रदर्शित प्रक्रिया मानबाट मात्र क्षमता छनोट गर्दा प्रदर्शन टायर गरिसकेपछि मेकानिकली रूपमा उपस्थित रहने लोडहरू छुटाउन सक्छ।
उदाहरणका लागि, 40 N कम्प्रेसिभ प्रिलोड पछि उही दिशामा थप 20 N ले लगभग 60 N भौतिक भार सिर्जना गर्दछ, यदि प्रदर्शन 40 N मा शून्य गरिएको थियो भने पनि। यो उदाहरणीय केसले प्रभाव र अफ-अक्ष लोडिङ समावेश गर्दैन। सुरक्षित-ओभरलोड स्पेसिफिकेशन सामान्य अपरेटिङ दायरा वा ओभरलोड घटना पछि अपरिवर्तित शुद्धताको प्रतिज्ञा होइन।
प्रत्येक त्रुटि विशिष्टताको आधार पढ्नुहोस्: पूर्ण स्केलको प्रतिशत, पढ्ने प्रतिशत, वा पूर्ण बल मान। एक काल्पनिक 100 N प्रणालीमा, पूर्ण स्केलको 0.5% को त्रुटि सीमा 0.5 N सँग मेल खान्छ। 5 N पठनमा, त्यो त्रुटि अवधिको लागि मात्र पढाइको 10% बराबर हो। यो एक पूर्ण अनिश्चितता अनुमान छैन।
रिजोलुसनले उल्लेख गरिएका सर्तहरू अन्तर्गत सबैभन्दा सानो सङ्केत गरिएको वा छुट्याउन सकिने परिवर्तनको वर्णन गर्दछ; यसले शुद्धता स्थापित गर्दैन। ननलाइनरिटी, हिस्टेरेसिस, दोहोरिने योग्यता, आवश्यक होल्ड टाइम, थर्मल इफेक्ट र इलेक्ट्रोनिक आवाजको समयमा क्रिप गर्ने। अधिक दशमलव स्थानहरू भएको प्रदर्शनले मेकानिकल वा विद्युतीय मापन श्रृंखलामा हराएको बल जानकारी पुन: प्राप्त गर्न सक्दैन।
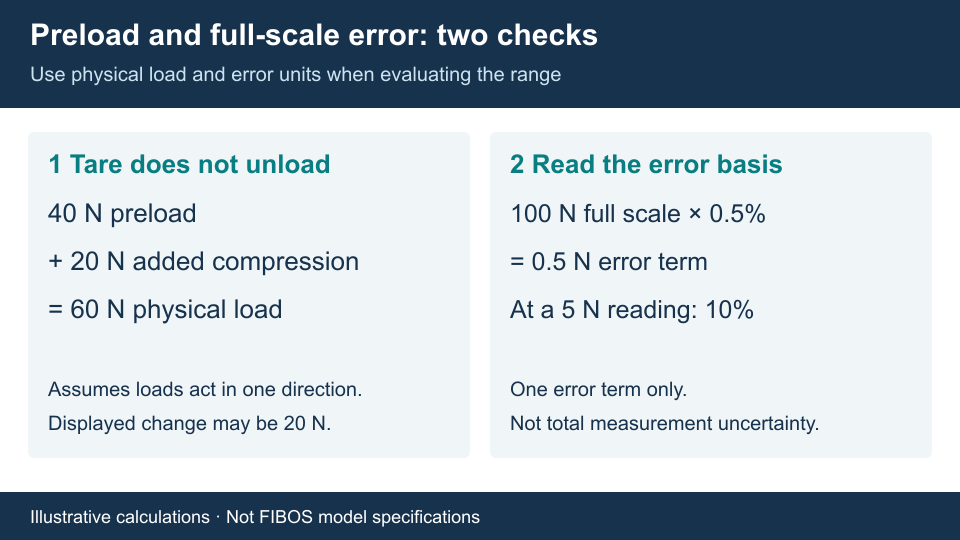
उदाहरणीय गणना, न कि FIBOS मोडेल विनिर्देशहरू। Taring ले प्रीलोड हटाउँदैन, र पूर्ण-स्केल त्रुटि शब्द हालको पढाइको प्रतिशत जत्तिकै हुँदैन।
घटना अवधि परिभाषित गर्नुहोस् र सबैभन्दा छिटो बल विशेषताहरू जुन महत्त्वपूर्ण छ, जस्तै सम्पर्क क्षणिक वा छोटो शिखर। सेन्सर प्राकृतिक फ्रिक्वेन्सी, स्थापित अनुनाद, प्रयोगयोग्य मापन ब्यान्डविथ, ADC नमूना दर, र नियन्त्रक अद्यावधिक दरले प्रणालीको विभिन्न भागहरू वर्णन गर्दछ। प्राकृतिक-फ्रिक्वेन्सी फिगर प्रयोगयोग्य मापन ब्यान्डविथको रूपमा प्रस्तुत गर्नु हुँदैन।
स्थिरता, संलग्न मास, र सेन्सर कठोरताले स्थापित गतिशील प्रतिक्रिया परिवर्तन गर्दछ। वास्तविक सिग्नल ब्यान्डविथको लागि नमूना र एन्टी-एलियास फिल्टरिङ चयन गर्नुहोस्, त्यसपछि प्रतिनिधि परीक्षणको साथ शिखर क्याप्चर र समय प्रमाणित गर्नुहोस्। दोहोरिने लोडिङलाई पनि चक्र आयाम, औसत लोड, फ्रिक्वेन्सी, र थकान उपयुक्तताको मूल्याङ्कन चाहिन्छ; स्थिर क्षमता मात्र अपर्याप्त छ।
समग्र उचाइ, शरीरको व्यास, थ्रेड वा प्वाल ढाँचा, केबल बेन्ड स्पेस, र असेम्बली पहुँच तुलना गर्नुहोस्। जाँच गर्नुहोस् कि प्रस्तावित माउन्टिङले संवेदनशील सतहलाई काम गर्न स्वतन्त्र छोड्छ। प्रतिस्थापन परियोजनाहरूको लागि, विद्युत उत्पादन र क्यालिब्रेसन कारकहरू तुलना गर्नु अघि मूल मेकानिकल इन्टरफेसहरू र मापन दिशा मिलाउनुहोस्।
सञ्चालन र क्षतिपूर्ति तापक्रम दायरा, वाशडाउन एक्सपोजर, आर्द्रता, जंग, र केबल सुरक्षालाई विचार गर्नुहोस्। एक आईपी मूल्याङ्कन आफैले रासायनिक अनुकूलता वा दोहोर्याइएको तातो सफाईको लागि उपयुक्तता स्थापना गर्दैन। 'औद्योगिक वातावरण' जस्ता फराकिलो लेबलमा भर पर्नुको सट्टा वास्तविक एक्सपोजर र अवधि निर्दिष्ट गर्नुहोस्।
एक्चुएटर वा नमूनाबाट सेन्सर मार्फत समर्थन संरचनामा बल मार्ग कोर्नुहोस्। निर्दिष्ट लोडिङ सतहहरू प्रयोग गर्नुहोस् र इच्छित मापन अक्ष पङ्क्तिबद्ध राख्नुहोस्। सम्पर्क समतलता, सफाई, समर्थन कठोरता, र मोडेल रेखाचित्र विरुद्ध स्क्रू संलग्नता जाँच गर्नुहोस्। FA104 बटन र FA115 कुण्डलीय अनुहारले विभिन्न डिजाइनहरूलाई विभिन्न सम्पर्क अवस्थाहरू किन चाहिन्छ भनेर चित्रण गर्दछ।
बल शन्ट एक समानान्तर मार्ग हो जसले सेन्सरको वरिपरि लोडको अंश बोक्छ। एक आवास, एक अप्रत्याशित रोक, वा एक स्थिर पुल संग सम्पर्क सेन्सर कुल लागू बल भन्दा कम रिपोर्ट बनाउन सक्छ। केही जानाजानी बल-शन्ट व्यवस्थाहरू मान्य छन्, तर तिनीहरूको कुल बलसँगको सम्बन्धलाई एसेम्बल प्रणालीमा क्यालिब्रेट गरिनुपर्छ। बल-शन्ट मापनमा HBK को मार्गदर्शनले यस भिन्नतालाई छलफल गर्दछ।
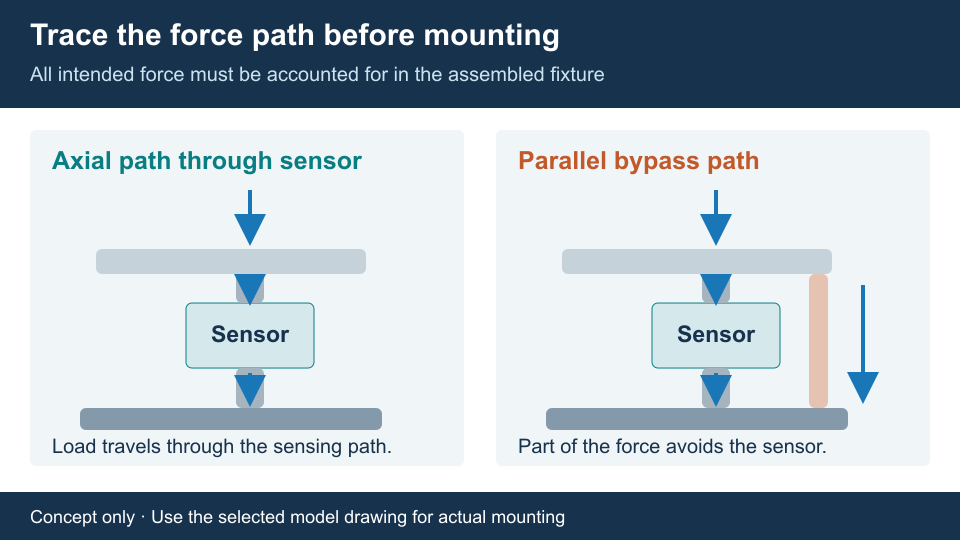
अवधारणात्मक लोड-पथ चित्रण, उत्पादन माउन्टिंग रेखाचित्र होइन। समानान्तर समर्थनले सेन्सरको वरिपरि लोडको अंश बोक्न सक्छ र पढाइलाई परिवर्तन गर्न सक्छ।
साइड फोर्सहरू, झुकाउने क्षणहरू, र चयन गरिएको मोडेलको सीमा भित्र टोर्सन राख्नुहोस्। एउटा सानो अफसेटले मुख्य भार अक्षीय हुँदा पनि झुकाउने क्षण सिर्जना गर्न सक्छ। उपयुक्त ठाउँमा गाइड वा उपयुक्त जोडहरू प्रयोग गर्नुहोस्, तर सुनिश्चित गर्नुहोस् कि तिनीहरूको घर्षण र समर्थनहरूले मापन गरिएको भारलाई बाइपास गर्दैनन् वा अज्ञात बलको परिचय दिन्छन्।
सेन्सर बडीमा तान्नु बिना केबलको लागि तनाव राहत प्रदान गर्नुहोस्। मेकानिकल स्टपहरूले अत्याधिक यात्रालाई सीमित गर्न सक्छ, तर तिनीहरू मान्य मापनको समयमा स्पष्ट रहनु पर्छ र मेसिनको अपेक्षित त्रुटि भारहरूको लागि डिजाइन गरिएको हुनुपर्छ। विधानसभा पछि, स्थिरता स्वीकार गर्नु अघि शून्य रिटर्न र दोहोर्याउने योग्यता निरीक्षण गर्नुहोस्।
एक निष्क्रिय ब्रिज सेन्सरलाई स्थिर उत्तेजना र यसको सानो भिन्नता आउटपुटको लागि डिजाइन गरिएको इनपुट चाहिन्छ। एक सामान्य-उद्देश्य 0-10 V PLC इनपुटले सामान्यतया ब्रिज एम्पलीफायरलाई सीधा प्रतिस्थापन गर्न सक्दैन। मूल्याङ्कन गरिएको संवेदनशीलता, उत्तेजना सीमा, पुल प्रतिरोध, इनपुट दायरा, साझा-मोड आवश्यकताहरू, र इनपुटले चार-तार वा छ-तार पुल समर्थन प्रदान गर्दछ कि जाँच गर्नुहोस्।
तारका रङहरू विश्वव्यापी छन् भनी मान्नुको सट्टा सटीक मोडेलको पिनआउट प्रयोग गर्नुहोस्। उत्तेजना तार, संकेत तार, र ढाल फरक प्रकार्य छ। उच्च उत्तेजना स्वचालित रूपमा राम्रो छैन: यो सेन्सर मूल्याङ्कन भित्र रहनु पर्छ, र सेल्फ-ताप वा एम्पलीफायरको ड्राइभ क्षमताले प्रयोगयोग्य सेटिङलाई सीमित गर्न सक्छ।
चार्ज-आउटपुट पिजोइलेक्ट्रिक सेन्सरको लागि, चार्ज एम्पलीफायरको दायरामा चार्ज संवेदनशीलता र अपेक्षित बल मिलाउनुहोस्। रिसेट व्यवहार, बहाव, इन्सुलेशन अवस्था, र मापन समय विन्डो प्रमाणित गर्नुहोस्। एक मानक स्ट्रेन गेज ब्रिज एम्पलीफायर चार्ज एम्पलीफायरसँग आदानप्रदान गर्न योग्य छैन। पिजोइलेक्ट्रिक सेन्सरहरूलाई एकीकृत इलेक्ट्रोनिक्सको सट्टा तिनीहरूको निर्दिष्ट शक्ति र कन्डिसन चाहिन्छ; PCB को प्राविधिक परिचयले चार्ज र एकीकृत-इलेक्ट्रोनिक्स प्रणालीहरू फरक पार्छ।
सिग्नल कन्डिसन पछि, प्रणालीले आपूर्ति गरिएको इलेक्ट्रोनिक्सको आधारमा एनालग भोल्टेज, हालको लूप, वा डिजिटल डाटा डेलिभर गर्न सक्छ। त्यो इन्टरफेस PLC वा DAQ हार्डवेयरसँग मिलाउनुहोस् र स्केलिंग, ध्रुवता, अद्यावधिक समय, र ओभररेन्ज व्यवहार पुष्टि गर्नुहोस्। सञ्चार प्रोटोकल अनुकूलताले मात्र प्राप्य बल सटीकता वा नियन्त्रण-लूप गति स्थापित गर्दैन।
डाटा पानाको समीक्षा गर्दा कच्चा ADC नमूना, फिल्टर गरिएको आउटपुट दर, र बस अद्यावधिक दर अलग गर्नुहोस्। फिल्टरिङले शोर कम गर्न सक्छ जबकि चोटीहरूलाई कम गर्दै र ढिलाइ थप्छ। मोटर पावर केबलहरूबाट टाढाको संकेत तारहरू र सेन्सर र उपकरण निर्देशनहरू अनुसार शिल्डिङ र ग्राउन्डिङ लागू गर्नुहोस्। वास्तविक केबल लम्बाइ र फिल्टर सेटिङहरूसँग समाप्त प्रणाली प्रमाणित गर्नुहोस्।
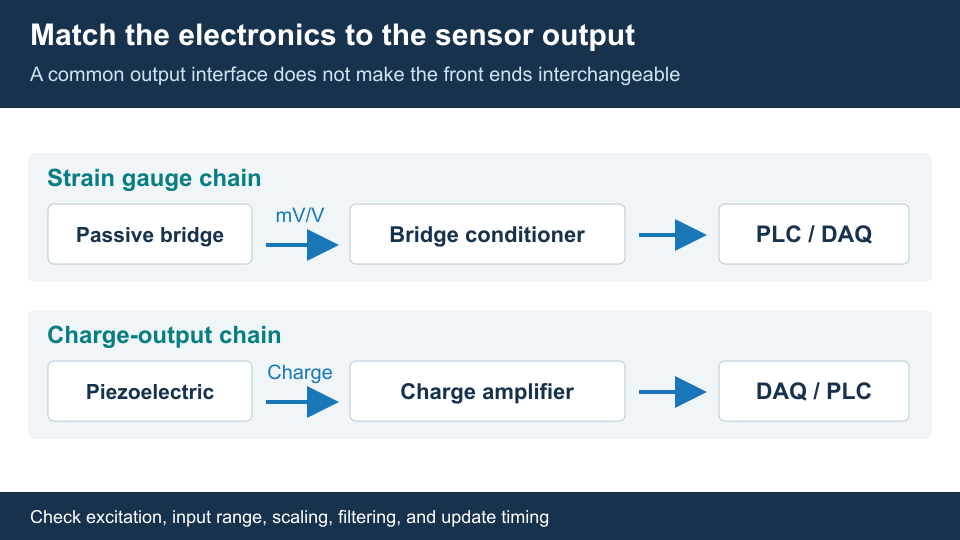
वैचारिक मापन श्रृंखला। पुल उत्तेजना र चार्ज प्रवर्धन फरक कार्यहरू छन्; एनालग वा डिजिटल इन्टरफेसहरू चयन गरिएका इलेक्ट्रोनिक्समा निर्भर हुन्छन्।
Zeroing वा taring ले छनोट गरिएको सन्दर्भ सर्तमा संकेत गरिएको अफसेट हटाउँछ। क्यालिब्रेसनले ज्ञात लागू बलहरू र प्रणालीको आउटपुट बीचको सम्बन्ध स्थापित गर्दछ, कागजात गरिएका अवस्थाहरू र मापन अनिश्चितता जहाँ आवश्यक हुन्छ। Zeroing ले संवेदनशीलता, हिस्टेरेसिस, वा गलत इन्जिनियरिङ-इकाई रूपान्तरण सही गर्दैन, र यसले मेकानिकल प्रीलोड हटाउँदैन।
अभिप्रेत अपरेटिङ दायरा र आवश्यक बल दिशाहरू कभर गर्ने क्यालिब्रेसन बिन्दुहरू छनौट गर्नुहोस्। जहाँ हिस्टेरेसिस महत्त्वपूर्ण छ, बढ्दो र घट्दो भारहरू तुलना गर्नुहोस्; जहाँ दोहोर्याउने योग्यता महत्त्वपूर्ण छ, लोडिङ अनुक्रम दोहोर्याउनुहोस्। ट्रेसेबिलिटी र क्यालिब्रेसन प्रदायकको दायरा परियोजनाको आवश्यकताहरूसँग मेल खानुपर्छ। प्रयोग, ओभरलोड इतिहास, स्थिरता रेकर्डहरू, र लागू गुणस्तर आवश्यकताहरूबाट पुन: क्यालिब्रेसन अन्तरालहरू सेट गर्नुहोस् एक अन्तराल प्रत्येक प्रणालीलाई उपयुक्त मान्नुको सट्टा।
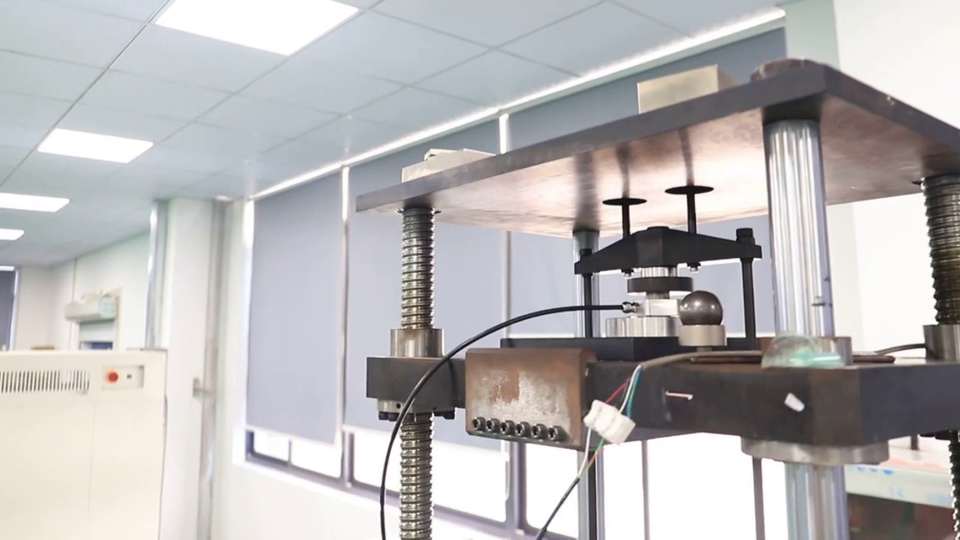
FIBOS कार्यशाला परीक्षण उपकरणमा लोडिङ फिक्स्चरको बीचमा राखिएको सेन्सर।
सेन्सर, केबल, कन्डिसनर, DAQ वा PLC मापन जाँच गर्नुहोस्, र परिणाम सँगै प्रदर्शन गर्नुहोस्। सेन्सर आफै स्थिर हुँदा पनि इलेक्ट्रोनिक्सले लाभ र अफसेट त्रुटिहरू प्रस्तुत गर्न सक्छ। FUTEK को क्यालिब्रेसन जानकारीले पूर्ण-सिस्टम क्यालिब्रेसनमा सेन्सर, केबल र उपकरण समावेश गर्ने कारण वर्णन गर्दछ।
उपयुक्त सन्दर्भ र प्रतिनिधि बल अनुप्रयोग प्रयोग गरेर छुट्टै स्थापित प्रमाणीकरण गर्नुहोस्। शून्य रिटर्न, पुनरावृत्ति, लोड होल्ड व्यवहार, र कुनै पनि आवश्यक गतिशील प्रतिक्रिया जाँच गर्नुहोस्। यदि माउन्ट गरेपछि परिणामहरू परिवर्तन भएमा, नयाँ स्केल कारक लागू गर्नु अघि पङ्क्तिबद्धता, सम्पर्क, बल शन्टहरू, केबल संयम, र थर्मल स्थिरीकरण जाँच गर्नुहोस्। स्केल समायोजनले परिवर्तनशील मेकानिकल त्रुटि हटाउन सक्दैन।
हो, जब यसको डिजाइन, मेकानिकल जडानहरू, र निर्दिष्ट क्यालिब्रेसन दुबै दिशाहरूलाई समर्थन गर्दछ। उपयुक्त थ्रेडेड इन्टरफेसको साथ एक इनलाइन सेन्सर एक उम्मेद्वार हुन सक्छ। कम्प्रेसन-मात्र बटन सेन्सरले असुरक्षित सम्पर्क सतह मार्फत तान्ने बल मापन गर्न सक्दैन। मोडेल चयन गर्नु अघि दिशा-विशिष्ट मूल्याङ्कन र आवश्यक क्यालिब्रेसन जाँच गर्नुहोस्।
यसले यसको लोड पथ मार्फत प्रसारित गुरुत्वाकर्षण बल मापन गर्न सक्छ। त्यो बललाई द्रव्यमानमा रूपान्तरण गर्नको लागि उपयुक्त गुरुत्वाकर्षण मान र समर्थन र साइड-लोड प्रभावहरू नियन्त्रण गर्ने तौल व्यवस्था चाहिन्छ। चलिरहेको उपकरणमा, प्रवेगले मापन बलमा पनि योगदान गर्दछ। प्लेटफर्म समर्थन र तौल प्रदर्शन मुख्य आवश्यकताहरू हुँदा तौल-विशिष्ट लोड सेल वा मोड्युल छनौट गर्नुहोस्।
सम्भावित कारणहरूमा सेन्सर क्रिप, तापमान परिवर्तन, फिक्स्चर सेटलिङ, केबल बलहरू, र इलेक्ट्रोनिक बहाव समावेश छन्। नमूना आफैले पनि आराम गर्न सक्छ, त्यसैले वास्तविक बल स्थिर रहन सक्दैन। अनलोड गरिएको र लोड गरिएको व्यवहारको तुलना गर्नुहोस्, उपयुक्त थर्मल स्थिरीकरणलाई अनुमति दिनुहोस्, र सेन्सरमा परिवर्तनको श्रेय दिनु अघि माउन्टिङ र एक्विजिसन सेटिङहरू जाँच गर्नुहोस्।
लोडिङ दिशा, क्षमता, मेकानिकल इन्टरफेस, विक्षेपन, ओभरलोड सीमा, उत्तेजना, आउटपुट संवेदनशीलता, पिनआउट, र वातावरणीय आवश्यकताहरू तुलना गरेर प्रतिस्थापन मूल्याङ्कन गर्न सकिन्छ। समान आयाम वा नाममात्र क्षमता अनुकूलता प्रमाणित गर्दैन। कन्डिसनर कन्फिगरेसन अपडेट गर्नुहोस् र यसलाई स्वीकार गर्नु अघि स्थापित प्रतिस्थापनको साथ पूर्ण मापन श्रृंखला प्रमाणित गर्नुहोस्।
जब मानक डिजाइनहरूले स्पेस, माउन्टिङ, लोड पथ, बल दायरा, वातावरण, वा आउटपुट आवश्यकताहरूको परिभाषित संयोजन पूरा गर्न सक्दैन भने अनुकूलनलाई विचार गर्नुहोस्। रेखाचित्रहरू, सामान्य र शिखर भारहरू, रुचिको सबैभन्दा सानो बल परिवर्तन, समय आवश्यकताहरू, र इच्छित इलेक्ट्रोनिक्सहरू प्रदान गर्नुहोस्। यी इनपुटहरूले सम्भाव्यता समीक्षालाई समर्थन गर्दछ; प्रस्तावित डिजाइन प्रमाणित गर्न नमूना परीक्षण अझै आवश्यक छ।


