
Visninger: 0 Forfatter: Webstedsredaktør Udgivelsestid: 2026-11-11 Oprindelse: websted
Piezoelektriske kraftsensorer konverterer mekanisk kraft til et elektrisk ladningssignal. Deres høje stivhed gør dem nyttige til at opfange stødkræfter, hurtig kompression eller spænding og ændringer i kraft under maskincyklusser. Med passende signalbehandling kan de også måle langsomt skiftende eller midlertidigt holdte kræfter over et defineret målevindue.
Start med den krafthændelse, du skal registrere: dens retning, spidsværdi, varighed og mindste betydningsfulde ændring. En sensor, der fanger et kort stød præcist, kan være uegnet til at overvåge en konstant klemkraft i timevis. Indstillingerne for sensor, monteringsarrangement, forstærker og dataindsamling skal vælges sammen.
Inde i en kvartskraftsensor frembringer kraft påført sensorelementet ladning gennem den direkte piezoelektriske effekt. For en specificeret belastningsretning er det ideelle forhold Q = S × F, hvor Q er ladning i picoculombs (pC), S er ladningsfølsomhed i pC/N, og F er kraft i newton (N). Kalibreringsværdien for den aktuelle sensor skal bruges, når et registreret signal konverteres til kraft.
En ladeforstærker konverterer dette højimpedanssignal til en brugbar spænding. Nogle piezoelektriske sensorer indeholder i stedet integreret elektronik og giver et IEPE-signal. Kraft er den målte størrelse; ladningen eller spændingen er dens elektriske repræsentation. En piezoelektrisk kraftsensor bør derfor ikke forveksles med en væsketryksensor, blot fordi begge bruger piezoelektriske materialer.
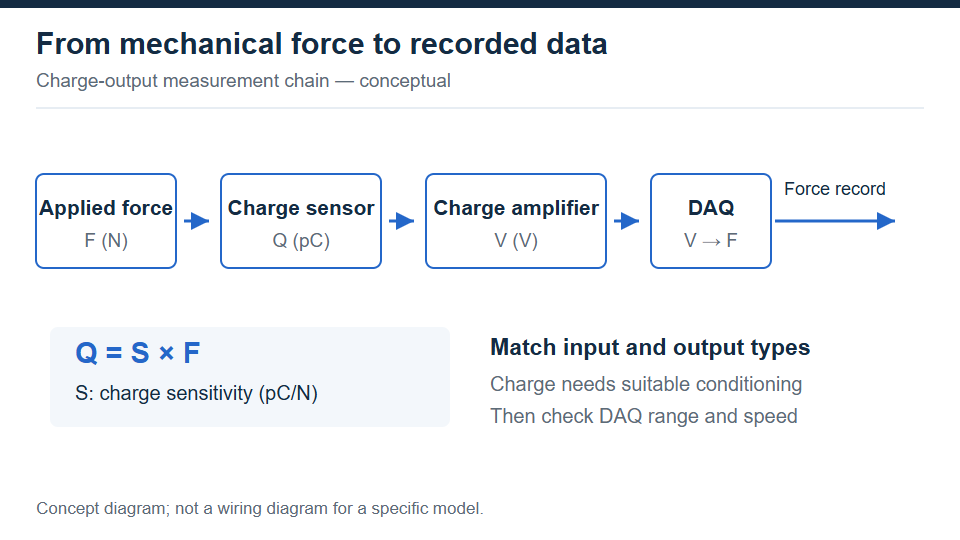
En lade-output-sensor har brug for kompatibel ladningskonditionering, før dens signal når en almindelig spændingsoptagelsesindgang.
Piezoelektriske sensorer er stærke kandidater, når målingen kræver en stiv belastningsbane og opfangning af hurtige kraftændringer. Strain gauge kraftsensorer måler elastisk deformation gennem en ændring i elektrisk modstand og er ofte det mere ligetil valg til vedvarende statiske belastninger. Begge teknologier kan måle skiftende kræfter inden for deres specificerede grænser; beslutningen bør følge den påkrævede varighed, respons og usikkerhed snarere end en simpel statisk versus dynamisk etiket.
De kan måle kvasistatisk kraft, når målekæden holder signalforfald og -drift inden for den tilladte fejl i den nødvendige tid. Dette er anderledes end at opretholde en nøjagtig aflæsning af en konstant belastning på ubestemt tid. En kataloghenvisning til statisk kalibrering fastslår ikke egnethed til langtidsvejning eller kontinuerlig overvågning af klemkraft.
| opgavesignal | af | Tjek af valg |
|---|---|---|
| Dynamisk | Tving puls eller skiftende bølgeform | Bevar både hurtige og langsomme dele. |
| Kvasi-statisk | Langsom rampe eller kort hold | Tjek drift og henfald i hele testen. |
| Langsigtet statisk | Konstant belastning over en længere periode | Foretrækker et strain gauge-system, medmindre hele kæden er valideret. |
Tidskonstanten beskriver den lavfrekvente opførsel af måleelektronikken. I et ideelt førsteordenssystem henfalder et trinsignal som V(t) = V0 × exp(-t/τ), hvor τ er tidskonstanten. En længere tidskonstant reducerer henfaldet under et begrænset hold, men lækage-relateret drift og temperatureffekter skal stadig kontrolleres. Kistler adskiller disse driftsformer i sin tidskonstant guide.
Til illustration mister et 1-sekunds hold i et ideelt system med en 100-sekunders tidskonstant omkring 1% af sit indledende signal alene gennem denne mekanisme. Denne beregning udelukker støj, termiske effekter, kalibreringsfejl og anden drift. Det er ikke et præstationskrav for nogen FIBOS model. Definer den acceptable kraftfejl og test hele varigheden i stedet for at antage, at et universelt antal sekunder gælder for alle piezoelektriske sensorer.
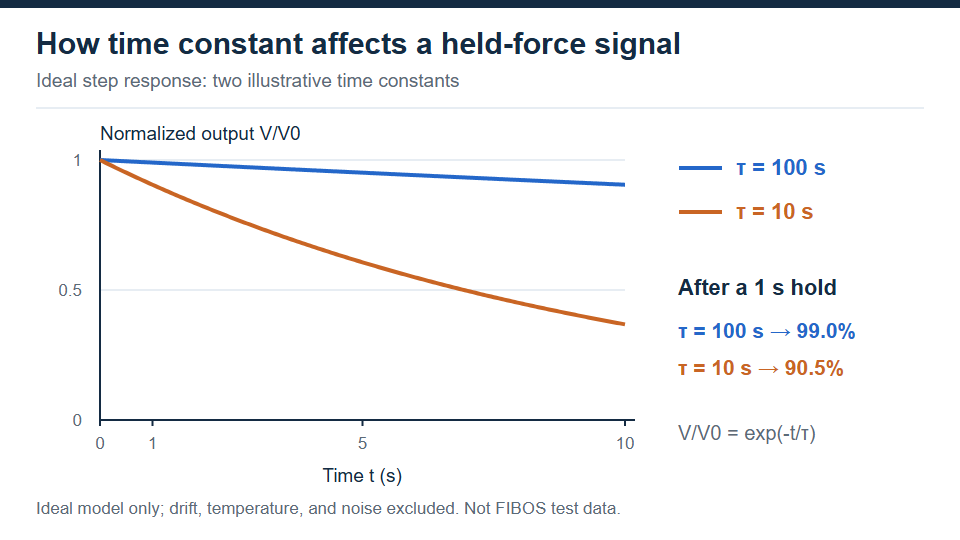
I denne ideelle første-ordens model reducerer en længere tidskonstant henfald under et begrænset hold; faktiske målinger skal også tage højde for afdrift og andre fejl.
Følgende designs er repræsenteret i FIBOS 2026 produktkataloget. Disse grupper beskriver forskellige valgovervejelser: en skive er en mekanisk form, mens spænding-kompression og tre-akse beskriver måleretninger. De er ikke gensidigt udelukkende klassifikationer.
En kraftskive placerer et ringformet føleelement omkring en central åbning. Den kan passe til en komprimeret samling, hvor en bolt eller aksel passerer gennem midten. FIBOS FE011 er identificeret som en ringstruktur piezoelektrisk sensor, og dens katalogside specificerer passiv drift med ladeinstrumentering. Dens tegning giver de dimensioner, der er nødvendige for at evaluere åbnings- og lejeflader.
Vaskemaskinen skal sidde i den tilsigtede lastbane; blot at passe rundt om en bolt betyder ikke, at den måler hele samlingskraften. Kontroller, hvordan bolten og de omkringliggende dele deler belastningen, og bestem den installerede følsomhed. For de bredere mekaniske udvalgsproblemer, se FIBOS gennemgående hul og donut kraftsensor guide.
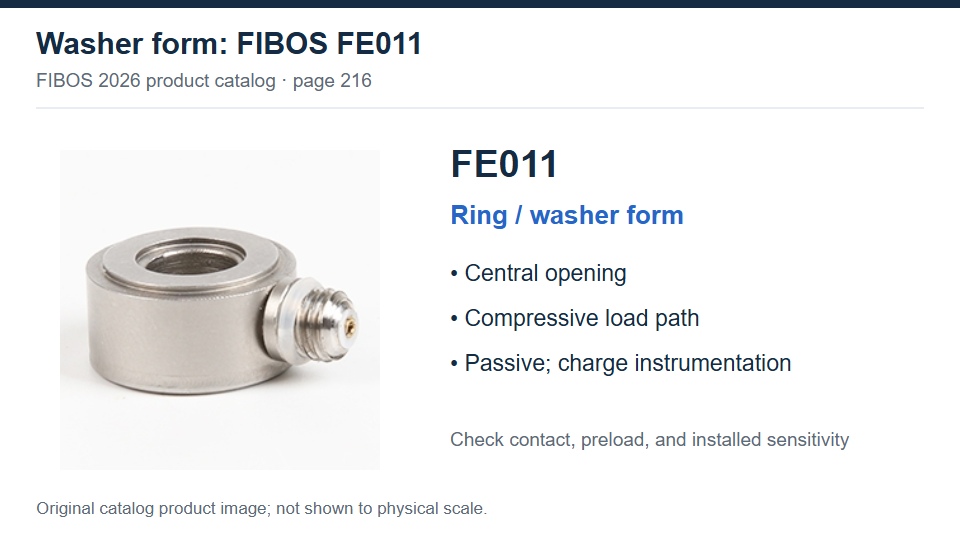
FIBOS FE011 bruger en ringstruktur. Evaluer den centrale åbning, lejeflader og den installerede lastbane sammen.
For en enkelt aksial belastning skal du kontrollere, om sensoren kun er specificeret til kompression eller til både spænding og kompression. FIBOS FE001B katalogsiden viser et 0–1.000 N måleområde og en kompakt gevindstruktur. FE022 giver tovejsmåling med ±10, ±30, ±50 og ±60 kN områdemuligheder, der er angivet i kataloget. Disse er eksempler på forskellige belastningsevner, ikke udskiftelige monteringsdesign.
En spændings-kompressionsinstallation har brug for en belastningsforbindelse, der overfører begge retninger uden løshed eller utilsigtet bøjning. Bekræft trådstørrelse, indgreb, belastningsretning og kalibreringsfølsomhed for hver retning. Et område med kun kompression må ikke behandles som en trækstyrke, blot fordi huset har gevind.
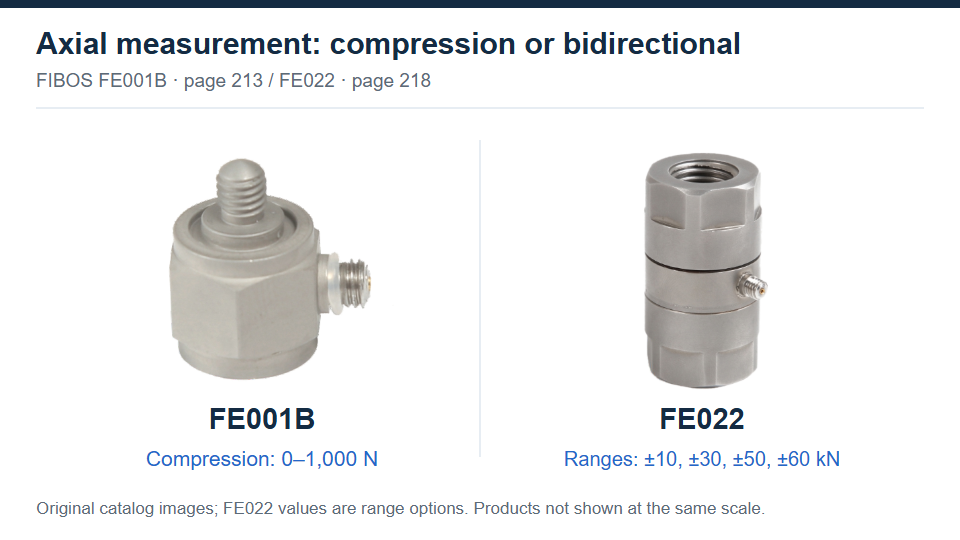
FE001B og FE022 illustrerer forskellige aksiale målemuligheder. Bekræft belastningsretningen og den modelspecifikke mekaniske forbindelse.
Vælg en tre-akset sensor, når det nyttige resultat omfatter Fx , Fy og Fz i stedet for én aksial kraft. FIBOS FE025 og FE027 er begge beskrevet som måling af tre indbyrdes vinkelrette kraftkomponenter samtidigt. Deres katalogsider identificerer ladningsoutput og viser separate X/Y- og Z-specifikationer. FE025 bruger en gennemgående hulform; FE027 har et monteringsarrangement i blokstil.
Optag sensorkoordinatretningerne før samling og tildel hver kanal i optagelsessoftwaren. Anmod om de relevante krydstale- og kalibreringsoplysninger for den påtænkte belastningstilstand. Tre kraftkanaler etablerer ikke seks-akset kraft-og-drejningsmoment-kapacitet, og den samme kraftgrænse bør ikke antages for hver akse.
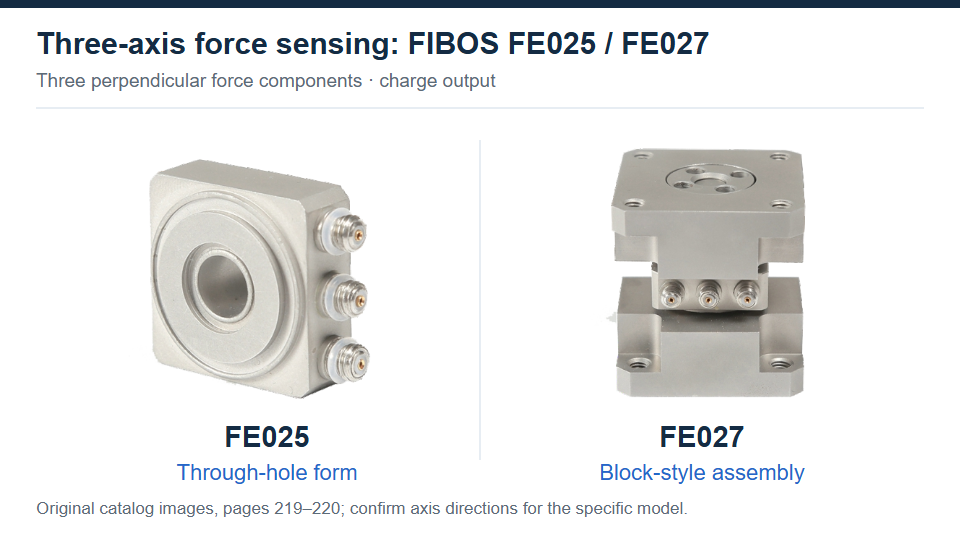
FE025 og FE027 måler tre vinkelrette kraftkomponenter. Bekræft koordinatkortlægningen og hver aksespecifikation før integration.
I en pres-fit-cyklus kan det nyttige signal være stigningen i kraft, et højdepunkt nær den endelige siddeplads eller en uventet ændring, før delen når sin målposition. Placer sensoren, hvor proceskraften overføres, og synkroniser kraft med forskydning, hvis acceptkriteriet afhænger af indføringspositionen. Stempling og andre sammenføjningsoperationer kræver ligeledes et defineret målevindue og en repeterbar monteringstilstand.
For en cyklus med et holdetrin skal du kontrollere plateauet såvel som toppen. Et system, der identificerer den maksimale kraft korrekt, kan stadig misrepræsentere den fastholdte kraft på grund af signalforfald. Indstil nulstillingspunktet konsekvent før krafthændelsen og uden for det interval, der bruges til accept.
For en anslagstest skal du estimere kraftimpulsen og dens stigetid, før du vælger sensorområde og optagelsesindstillinger. En lille tabt genstand producerer ikke nødvendigvis en lille spidskraft: bremselængde og kontaktstivhed påvirker hændelsen. Undersøg armaturet og den registrerede bølgeform for ringning, klipning og gentagen kontakt. Gentagen dynamisk belastning kræver også bekræftelse af den tilladte belastningshistorik; et tal for sikker overbelastning alene er ikke en vurdering af træthedslevetid.
En tre-akset måling kan hjælpe med at adskille kraftkomponenter i et skæreeksperiment eller et forskningsarmatur. Definer, om det påkrævede resultat er en individuel komponent, en resulterende kraft eller en ændring i forhold til en forudindlæst basislinje. En sensor monteret under en armatur isolerer ikke automatisk den ønskede kontaktkraft: armaturets inerti, strukturel bevægelse og andre belastningsveje kan bidrage.
Skriv de højeste og laveste mekaniske belastninger på sensoren ned, inklusive forspænding og transiente spidser. Elektrisk nulstilling ændrer referenceaflæsningen; den fjerner ikke forspændingen eller genopretter den mekaniske kapacitet. Som et forenklet bogføringseksempel sætter en 2 kN komprimerende forudbelastning plus en 3 kN yderligere komprimerende hændelse 5 kN gennem sensoren, hvis begge belastninger følger samme vej. Faktiske skivesamlinger kan dele den ekstra belastning med en bolt eller omgivende struktur.
For spænding målt gennem en forspændt samling, kontroller hvor meget kompression der er tilbage ved maksimal aflæsning og følg den specificerede monteringsmetode. Vælg ikke en universel forspændingsprocent eller brug den sikre overbelastningsgrænse som det normale driftsområde. Send den forventede belastningshistorik og montagetegning til modelspecifik gennemgang.
Angiv den mindste ændring, der vil påvirke din beslutning. For eksempel er det en anden opgave at skelne mellem en 5 N samlingskraftforskel end blot at detektere en 1 kN top. Spørg, om den angivne fejl er i forhold til fuld skala eller til aflæsningen, og evaluer basislinjestøj og afdrift i kraftenheder. Stigende forstærkerforstærkning gør spændingsændringen større, men fjerner ikke mekaniske fejl eller etablerer en mindre garanteret målegrænse.
Byg usikkerhedsvurderingen omkring den installerede kæde: kalibrering, repeterbarhed, justering, kraftdeling, elektronik og målingens varighed. For tre-akset arbejde, medtag indflydelsen af belastninger på de andre kanaler. Et kataloglinearitetstal i sig selv er ikke usikkerheden ved den færdige maskine.
Tjek modeltegningen for de påtænkte læsseflader og monteringsdetaljer. Parringsdele skal understøtte det specificerede lejeområde og overføre kraft i den tilsigtede retning. Snavs, ujævn kontakt og kantbelastning kan få en nominelt aksial test til at introducere bøjning eller lokal belastning. Bekræft, at adaptere ikke berører stikket, og at kabler har frigang gennem maskinens slaglængde.
Under idriftsættelsen sammenlignes gentagne cyklusser uden at ændre armaturet. Hvis en lille repositionering ændrer den målte top væsentligt, skal du undersøge monterings- og belastningsvejen, før du justerer softwareskalaen. For dynamiske tests skal du også kontrollere, om en tilføjet adapter ændrer responsen af den samlede armatur.
Preload holder de tilsigtede kontaktflader i indgreb. I en boltet skiveinstallation danner bolten dog også en parallel belastningsbane. En del af en ekstern kraftændring kan passere gennem denne vej, så følsomheden af den installerede enhed kan afvige fra sensorkalibreringsværdien. Kistler diskuterer denne sondring i sin monteringsvejledning til ringkrafttransducer.
Bestem konverteringsfaktoren med den endelige bolt, afstandsstykker, støttedele og forspændingstilstand på plads. Registrer disse forhold med kalibreringsresultaterne. Udskiftning af afstandsstykke eller bolt kan ændre kraftdeling, selv når sensoren og forstærkeren er uændrede. Brug de specifikke sensorinstruktioner til at etablere preload; en regel fra en anden model er ikke tilstrækkelig.
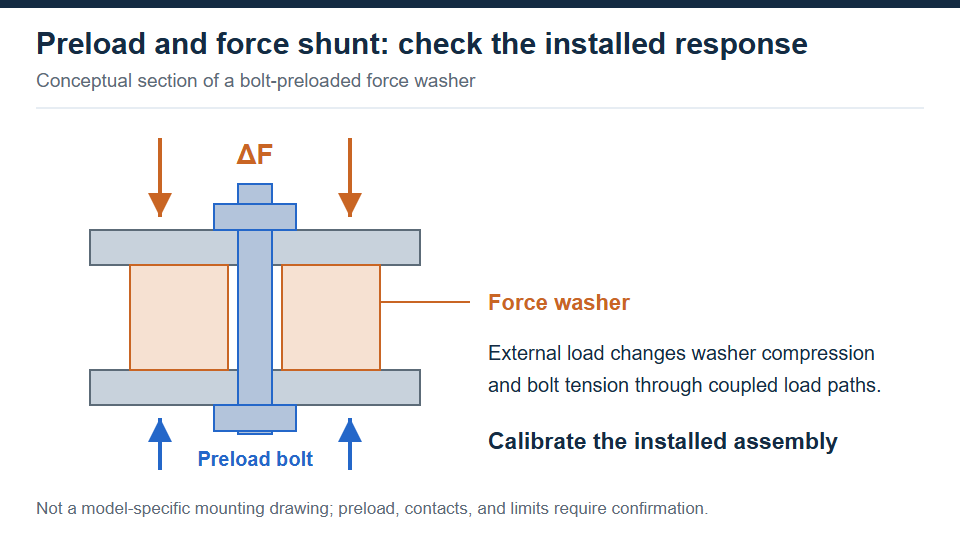
En forspændingsbolt ændrer den installerede belastningsvej. Etabler følsomhed med den endelige bolt, understøtninger og forspændingstilstand på plads.
En lade-output-sensor forbindes normalt til en ladeforstærker eller en DAQ-indgang, der er specielt designet til ladesignaler. En almindelig spændingsindgangs- eller strain gauge-broforstærker er ikke en erstatning. En IEPE-sensor bruger en kompatibel konstantstrømforsyning og spændingsudlæsningsarrangement. Tilpasning alene etablerer ikke elektrisk kompatibilitet. PCB forklarer ladning og integreret elektronik signalbehandling.
FIBOS -eksemplerne i denne artikel er baseret på oplysninger om opladningstilstandskatalog. FE011 kræver eksplicit ladeinstrumentering, og FE025/FE027 specificerer ladeoutput. Vælg input for den specificerede ladningsudgang; antag ikke, at disse modeller indeholder IEPE-elektronik. FE8101 er en FIBOS ladeforstærker, ikke en anden kraftsensor.
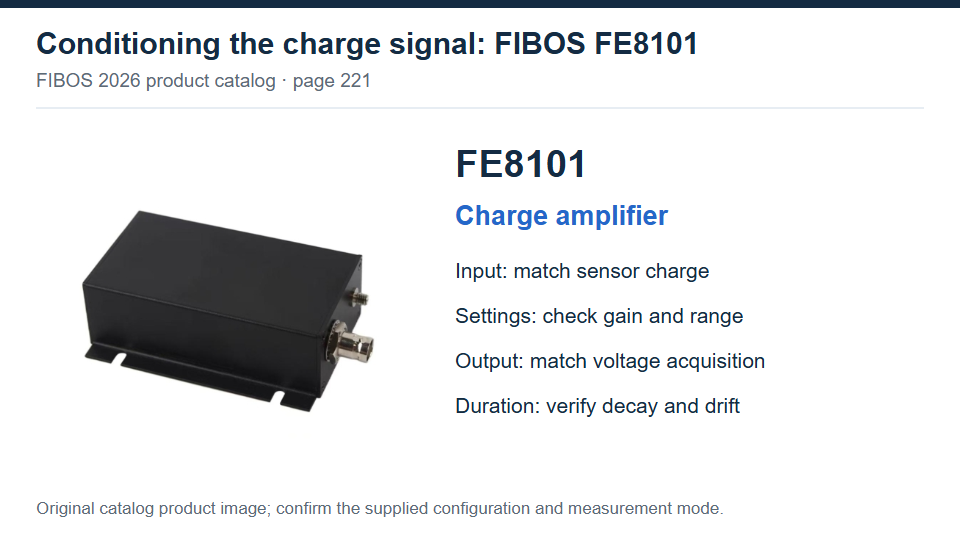
FE8101 er en ladeforstærker. Match den medfølgende konfiguration med sensoropladningssignalet, indsamlingsinput og målevinduet.
Beregn forventet ladning, før du indstiller forstærkerens forstærkning. Ved at bruge den nominelle FE001B-følsomhed på 4 pC/N fra 2026-kataloget giver en kraftændring på 500 N en nominel 2.000 pC. Med en illustrativ forstærkerindstilling på 1 mV/pC er udgangsændringen 2 V. Ved 10 mV/pC ville den samme hændelse kræve 20 V og ville klippe en forstærker begrænset til ±10 V. Dette er et skaleringseksempel, ikke verifikation af en bestemt sensor-forstærker-konfiguration.
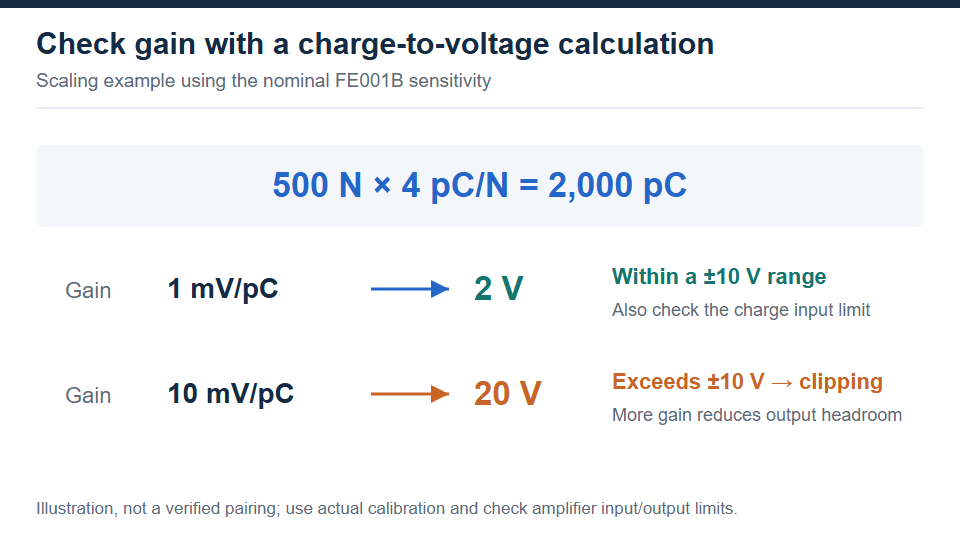
For det samme nominelle ladesignal hæver en forøgelse af forstærkningen fra 1 til 10 mV/pC det ønskede output fra 2 til 20 V; et ±10 V udgangstrin ville klippe.
Kontroller ladeindgangsgrænsen, udgangssving, forstærkningsindstilling og måletilstand sammen. Et langt målevindue kræver også passende lavfrekvensrespons og driftydelse. FE8101-kataloget viser justerbar forstærkning og en spændingsudgang, men det etablerer ikke en garanteret holdevarighed for dit armatur. Bekræft den nøjagtige leverede konfiguration og det påkrævede målevindue. Kistler opsummerer det bredere kriterier for valg af ladeforstærker.
Tilslut den konditionerede udgang til en DAQ- eller PLC-indgang med det korrekte spændingsområde, jordingsarrangement og optagelseshastighed. Antag ikke, at en ladeforstærker leverer 4–20 mA eller en digital feltbus, medmindre denne udgang er specificeret. For en hurtig hændelse skal du kontrollere den analoge inputopdateringshastighed og filtrering samt PLC-programcyklussen. Hvis kontrolsystemet ikke kan bevare bølgeformen, skal du bruge en passende optagelseskanal og sende et valideret resultat til controlleren.
Vælg sampling og anti-alias-filtrering for det signal, du skal beholde; hævning af samplingshastigheden korrigerer ikke et uegnet analogt filter. Fastgør kabler til ladetilstand, så maskinens bevægelse ikke bøjer dem unødigt, brug det specificerede støjsvage kabel, og hold højimpedansforbindelser rene og tørre. Dokumentér kanalskalering og polaritet med datafilen, så en anden ingeniør kan rekonstruere kraft fra den registrerede spænding.
Et sensorcertifikat beskriver specificerede kalibreringsbetingelser. Idriftsættelse skal også fastslå, hvordan den endelige montage konverterer påført kraft til det registrerede resultat. Hvis der findes en kraftshunt, sammenlignes det installerede system med en passende kalibreret reference gennem den tilsigtede belastningsvej. Brug flere kraftpunkter og gentagne belastningscyklusser, der passer til arbejdsområdet, og hold hver aflæsning inden for et valideret målevindue.
Gem sensorens serienummer, referenceinstrument, monteringstilstand, forspænding, forstærkerindstillinger, DAQ-skala og testtiming. Tjek igen efter ændringer, der kan påvirke kraftdeling eller konvertering, inklusive en ny sensor, ændret armatur, ændret forstærkerforstærkning eller revideret softwareskala. Elektrisk ladningsindsprøjtning kan kontrollere elektronikken, men kan ikke i sig selv verificere den mekaniske belastningsvej.
Før du accepterer installationen, skal du definere målbare beståelseskriterier: den tilladte basislinjeændring over cyklussen, den tilladte fejl under et hold og den acceptable variation i gentagne toppe. Tjek baseline-adfærd med fiksturet mekanisk stabilt, og påfør derefter en kontrolleret referencebelastning ved at bruge den samme nulstilling og indsamlingssekvens, som er planlagt til drift. En holdtest alene kan ikke skelne ægte belastningsafslapning fra elektrisk henfald uden en uafhængig reference.
For dynamisk verifikation skal du inspicere rådata for klipning og ringning, sammenligne resultater ved passende filterindstillinger og verificere den samlede fiksturs respons med en passende metode. Indstil acceptgrænser, før du sammenligner kandidatsensorer. Når du anmoder om en FIBOS modelgennemgang, skal du angive belastningshistorikken, monteringstegningen, mindste kraftændring, målingens varighed og eksisterende forstærker- eller DAQ-detaljer. For udskiftningsprojekter skal du inkludere den originale model og kalibreringsoplysninger; matchende nominel kapacitet alene etablerer ikke kompatibilitet.
Et passivt lade-output-sensorelement genererer ladning uden bro-excitation, men dets ladningsforstærker og opsamlingselektronik har brug for strøm. IEPE-sensorer har også brug for den specificerede konstantstrømforsyning til deres integrerede elektronik. Kontroller den aktuelle signaltype, før du tilslutter strømmen; en passiv ladeindgang er ikke en IEPE-forsyningsforbindelse.
Potentielt, hvis sensoren forbliver inden for sine mekaniske grænser, og hele kæden løser den nødvendige trinvise kraft. Etablering af en ny elektrisk basislinje under forspænding kan give passende elektronik mulighed for at fokusere på den efterfølgende ændring. Tjek opladningsområde, støj, drift og kraftdeling; nulstilling fjerner ikke forudindlæsning eller garanterer en bestemt opløsning.
Nej. Resonansfrekvens beskriver en mekanisk resonans, mens brugbar båndbredde er det frekvensinterval, hvori det installerede system opfylder den påkrævede responstolerance. Tilføjet masse og fiksturstivhed påvirker den mekaniske respons; forstærkeren og filtrene begrænser også resultatet. Brug ikke en katalogresonansværdi som en garanteret flad målebåndbredde. PCB diskuterer kraftsensor frekvensrespons og installation.
Kun efter kontrol af signaltype, følsomhed, ladeområde, polaritet, stikledninger og den nødvendige måletilstand. Mekanisk pasform og belastningsretning skal også matche applikationen. Opdater konverteringsindstillingerne, og bekræft den installerede kæde med en referencebelastning. Det samme nominelle kraftområde etablerer ikke direkte udskiftning eller tilsvarende ydeevne.
Bevægelse af et højimpedans ladekabel kan generere uønsket elektrisk ladning, ofte kaldet triboelektrisk støj. Kontroller først, at bevægelsen ikke også udøver reel kraft på sensoren eller stikket. Med den mekaniske belastning stabil, sammenligne signalet før og efter sikring af det specificerede støjsvage kabel. Inspicer forbindelsens renhed og jordforbindelse, før hver spids behandles som en proceskraft.


