
दृश्य: 0 लेखक: साइट संपादक प्रकाशन समय: 2026-11-11 उत्पत्ति: साइट
पीजोइलेक्ट्रिक बल सेंसर यांत्रिक बल को विद्युत चार्ज सिग्नल में परिवर्तित करते हैं। उनकी उच्च कठोरता उन्हें मशीन चक्र के दौरान प्रभाव बलों, तीव्र संपीड़न या तनाव और बल में परिवर्तन को पकड़ने के लिए उपयोगी बनाती है। उपयुक्त सिग्नल कंडीशनिंग के साथ, वे एक परिभाषित माप विंडो पर धीरे-धीरे बदलते या अस्थायी रूप से आयोजित बलों को भी माप सकते हैं।
उस बल घटना से प्रारंभ करें जिसे आपको रिकॉर्ड करने की आवश्यकता है: इसकी दिशा, शिखर मूल्य, अवधि, और सबसे छोटा सार्थक परिवर्तन। एक सेंसर जो एक संक्षिप्त प्रभाव को सटीक रूप से पकड़ता है वह घंटों तक निरंतर क्लैंपिंग बल की निगरानी के लिए अनुपयुक्त हो सकता है। सेंसर, माउंटिंग व्यवस्था, एम्पलीफायर और डेटा अधिग्रहण सेटिंग्स को एक साथ चुना जाना चाहिए।
क्वार्ट्ज बल सेंसर के अंदर, संवेदन तत्व पर लगाया गया बल प्रत्यक्ष पीजोइलेक्ट्रिक प्रभाव के माध्यम से चार्ज उत्पन्न करता है। एक निर्दिष्ट लोडिंग दिशा के लिए, आदर्श संबंध Q = S × F है, जहां Q पिकोकोलोम्ब्स (pC) में चार्ज है, S pC/N में चार्ज संवेदनशीलता है, और F न्यूटन (N) में बल है। रिकॉर्ड किए गए सिग्नल को बल में परिवर्तित करते समय वास्तविक सेंसर के लिए अंशांकन मान का उपयोग किया जाना चाहिए।
एक चार्ज एम्पलीफायर इस उच्च-प्रतिबाधा सिग्नल को प्रयोग करने योग्य वोल्टेज में परिवर्तित करता है। इसके बजाय कुछ पीज़ोइलेक्ट्रिक सेंसर में एकीकृत इलेक्ट्रॉनिक्स होते हैं और एक IEPE सिग्नल प्रदान करते हैं। बल मापी गई मात्रा है; आवेश या वोल्टेज इसका विद्युत प्रतिनिधित्व है। इसलिए पीजोइलेक्ट्रिक बल सेंसर को द्रव दबाव सेंसर के साथ भ्रमित नहीं किया जाना चाहिए क्योंकि दोनों पीजोइलेक्ट्रिक सामग्री का उपयोग करते हैं।
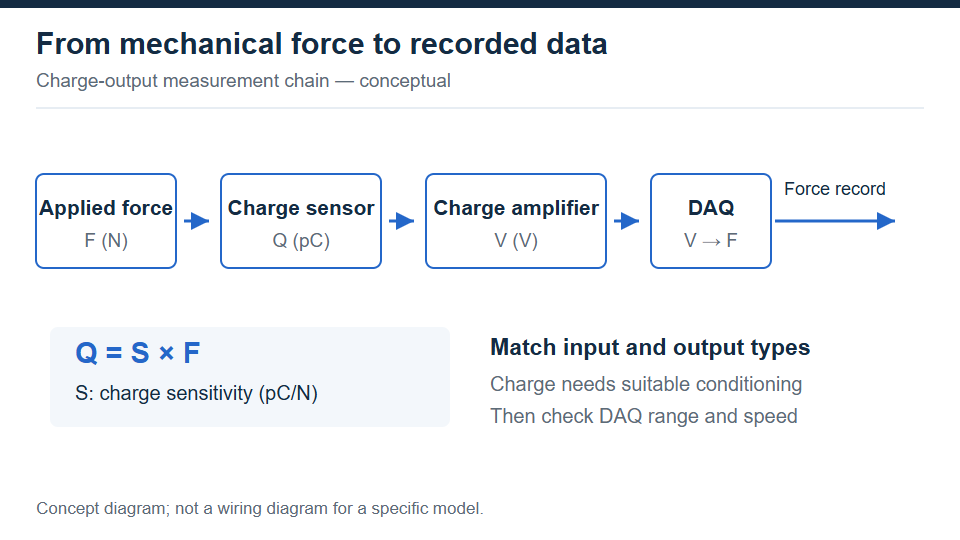
एक चार्ज-आउटपुट सेंसर को उसके सिग्नल के सामान्य वोल्टेज अधिग्रहण इनपुट तक पहुंचने से पहले संगत चार्ज कंडीशनिंग की आवश्यकता होती है।
पीजोइलेक्ट्रिक सेंसर मजबूत उम्मीदवार होते हैं जब माप के लिए कठोर भार पथ की आवश्यकता होती है और तेज बल परिवर्तन का कैप्चर होता है। स्ट्रेन गेज बल सेंसर विद्युत प्रतिरोध में परिवर्तन के माध्यम से लोचदार विरूपण को मापते हैं और अक्सर निरंतर स्थैतिक भार के लिए अधिक सरल विकल्प होते हैं। दोनों प्रौद्योगिकियां अपनी निर्दिष्ट सीमाओं के भीतर बदलती ताकतों को माप सकती हैं; निर्णय को एक साधारण स्थैतिक-बनाम-गतिशील लेबल के बजाय आवश्यक अवधि, प्रतिक्रिया और अनिश्चितता का पालन करना चाहिए।
वे अर्ध-स्थैतिक बल को माप सकते हैं जब माप श्रृंखला आवश्यक समय के लिए अनुमत त्रुटि के भीतर सिग्नल क्षय और बहाव को बनाए रखती है। यह निरंतर लोड की सटीक रीडिंग को अनिश्चित काल तक बनाए रखने से अलग है। स्थैतिक अंशांकन का एक कैटलॉग संदर्भ दीर्घकालिक वजन या निरंतर क्लैंप-बल निगरानी के लिए उपयुक्तता स्थापित नहीं करता है।
| कार्य | सिग्नल | चयन जांच |
|---|---|---|
| गतिशील | बल स्पन्दन या तरंगरूप बदलना | तेज़ और धीमी दोनों भागों को सुरक्षित रखें। |
| अर्ध स्थिर | धीमी रैंप या संक्षिप्त पकड़ | पूरे परीक्षण के दौरान बहाव और क्षय की जाँच करें। |
| दीर्घकालिक स्थिर | लंबे समय तक लगातार लोड | जब तक पूरी श्रृंखला मान्य न हो जाए, स्ट्रेन गेज प्रणाली को प्राथमिकता दें। |
समय स्थिरांक माप इलेक्ट्रॉनिक्स के कम-आवृत्ति व्यवहार का वर्णन करता है। एक आदर्श प्रथम-क्रम प्रणाली में, एक स्टेप सिग्नल V(t) = V0 × exp(-t/τ) के रूप में क्षय होता है, जहां τ समय स्थिरांक है। लंबे समय तक स्थिरांक एक सीमित पकड़ के दौरान क्षय को कम करता है, लेकिन रिसाव से संबंधित बहाव और तापमान प्रभावों को अभी भी जांचने की आवश्यकता है। किस्टलर इन ऑपरेटिंग मोड को अलग करता है समय निरंतर मार्गदर्शक.
उदाहरण के लिए, 100-सेकंड समय स्थिरांक के साथ एक आदर्श प्रणाली में 1-सेकंड की पकड़ अकेले इस तंत्र के माध्यम से अपने प्रारंभिक संकेत का लगभग 1% खो देती है। इस गणना में शोर, थर्मल प्रभाव, अंशांकन त्रुटि और अन्य बहाव शामिल नहीं हैं। यह किसी भी FIBOS मॉडल के लिए प्रदर्शन का दावा नहीं है। स्वीकार्य बल त्रुटि को परिभाषित करें और यह मानने के बजाय कि सभी पीजोइलेक्ट्रिक सेंसरों पर सेकंड की एक सार्वभौमिक संख्या लागू होती है, पूरी अवधि का परीक्षण करें।
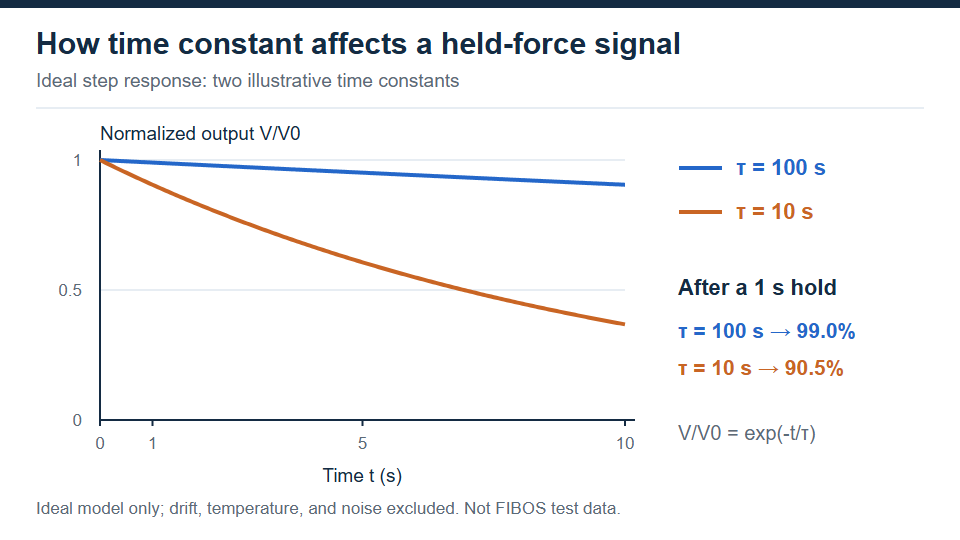
इस आदर्श प्रथम-क्रम मॉडल में, एक लंबा समय स्थिरांक एक परिमित पकड़ के दौरान क्षय को कम करता है; वास्तविक माप में बहाव और अन्य त्रुटियों का भी ध्यान रखा जाना चाहिए।
निम्नलिखित डिज़ाइन FIBOS 2026 उत्पाद सूची में दर्शाए गए हैं। ये समूह विभिन्न चयन विचारों का वर्णन करते हैं: वॉशर एक यांत्रिक रूप है, जबकि तनाव-संपीड़न और तीन-अक्ष माप दिशाओं का वर्णन करते हैं। वे परस्पर अनन्य वर्गीकरण नहीं हैं।
एक फ़ोर्स वॉशर एक केंद्रीय उद्घाटन के चारों ओर एक कुंडलाकार संवेदन तत्व रखता है। यह एक संपीड़ित असेंबली में फिट हो सकता है जहां एक बोल्ट या शाफ्ट केंद्र से होकर गुजरता है। FIBOS FE011 को रिंग-स्ट्रक्चर पीजोइलेक्ट्रिक सेंसर के रूप में पहचाना जाता है, और इसका कैटलॉग पेज चार्ज इंस्ट्रूमेंटेशन के साथ निष्क्रिय संचालन को निर्दिष्ट करता है। इसकी ड्राइंग उद्घाटन और असर सतहों का मूल्यांकन करने के लिए आवश्यक आयाम प्रदान करती है।
वॉशर को इच्छित लोड पथ में बैठना चाहिए; बस एक बोल्ट के चारों ओर फिट करने का मतलब यह नहीं है कि यह पूरे संयुक्त बल को मापता है। जांचें कि बोल्ट और आसपास के हिस्से कैसे लोड साझा करते हैं, और स्थापित संवेदनशीलता निर्धारित करते हैं। व्यापक यांत्रिक चयन मुद्दों के लिए, FIBOS देखें थ्रू-होल और डोनट फोर्स सेंसर गाइड.
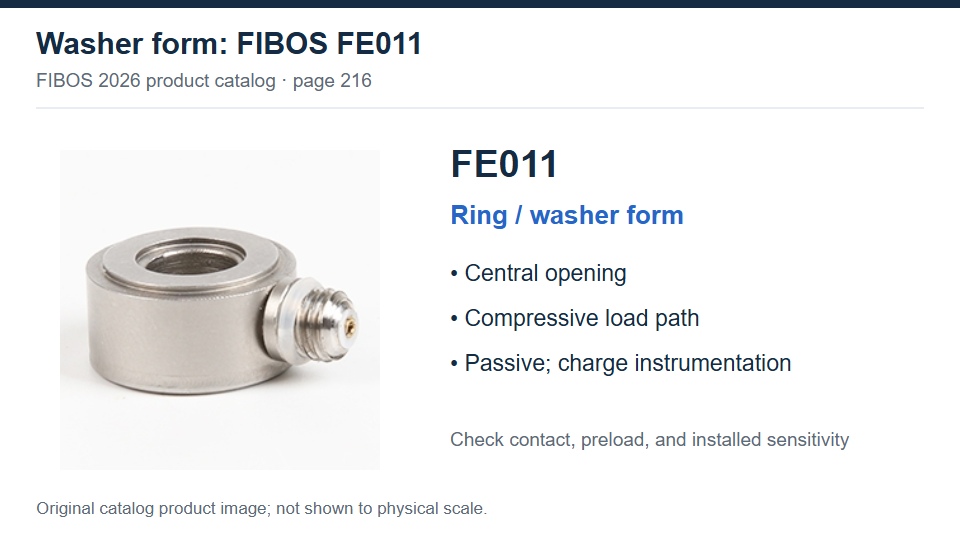
FIBOS FE011 एक रिंग संरचना का उपयोग करता है। केंद्रीय उद्घाटन, असर सतहों और स्थापित लोड पथ का एक साथ मूल्यांकन करें।
एकल अक्षीय भार के लिए, जांचें कि सेंसर केवल संपीड़न के लिए निर्दिष्ट है या तनाव और संपीड़न दोनों के लिए। FIBOS FE001B कैटलॉग पृष्ठ में 0-1,000 N मापने की सीमा और एक कॉम्पैक्ट थ्रेडेड संरचना सूचीबद्ध है। FE022 कैटलॉग में सूचीबद्ध ±10, ±30, ±50, और ±60 kN रेंज विकल्पों के साथ, द्विदिश माप प्रदान करता है। ये विभिन्न लोड क्षमताओं के उदाहरण हैं, विनिमेय माउंटिंग डिज़ाइन के नहीं।
एक तनाव-संपीड़न संस्थापन के लिए एक लोड कनेक्शन की आवश्यकता होती है जो बिना ढीलेपन या अनपेक्षित झुकने के दोनों दिशाओं को प्रसारित करता है। प्रत्येक दिशा के लिए थ्रेड आकार, जुड़ाव, लोडिंग दिशा और अंशांकन संवेदनशीलता की पुष्टि करें। केवल संपीड़न-सीमा को तन्य रेटिंग के रूप में नहीं माना जाना चाहिए क्योंकि आवास में धागे हैं।
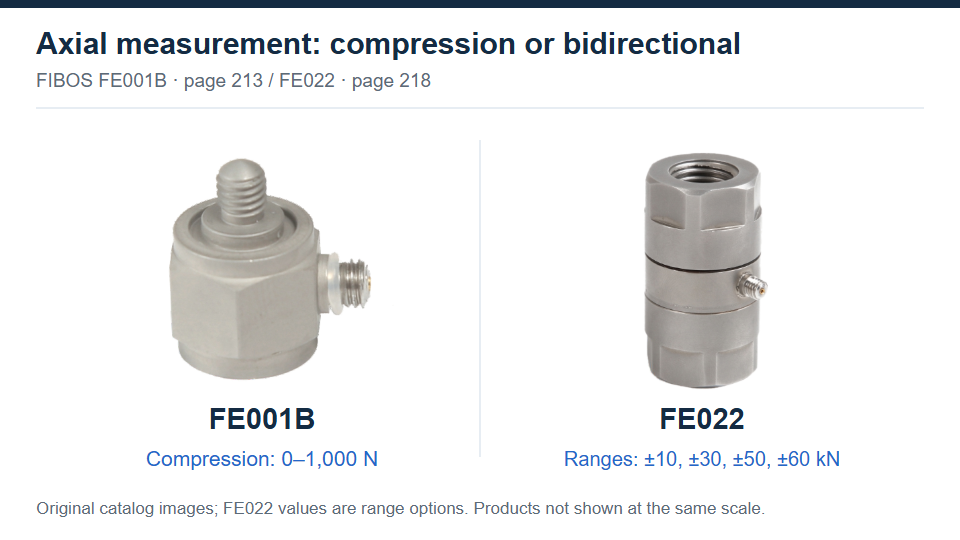
FE001B और FE022 विभिन्न अक्षीय माप क्षमताओं को दर्शाते हैं। लोड दिशा और मॉडल-विशिष्ट यांत्रिक कनेक्शन की पुष्टि करें।
जब उपयोगी परिणाम में एक अक्षीय बल के बजाय Fx , Fy , और Fz शामिल हो तो तीन-अक्ष सेंसर चुनें। FIBOS FE025 और FE027 दोनों को एक साथ तीन परस्पर लंबवत बल घटकों को मापने के रूप में वर्णित किया गया है। उनके कैटलॉग पेज चार्ज आउटपुट की पहचान करते हैं और अलग-अलग एक्स/वाई और जेड विनिर्देश दिखाते हैं। FE025 एक थ्रू-होल फॉर्म का उपयोग करता है; FE027 में ब्लॉक-शैली माउंटिंग व्यवस्था है।
असेंबली से पहले सेंसर समन्वय दिशाओं को रिकॉर्ड करें और अधिग्रहण सॉफ़्टवेयर में प्रत्येक चैनल को असाइन करें। इच्छित लोडिंग स्थिति के लिए लागू क्रॉस-टॉक और अंशांकन जानकारी का अनुरोध करें। तीन बल चैनल छह-अक्ष बल-और-टोक़ क्षमता स्थापित नहीं करते हैं, और प्रत्येक अक्ष के लिए समान बल सीमा नहीं मानी जानी चाहिए।
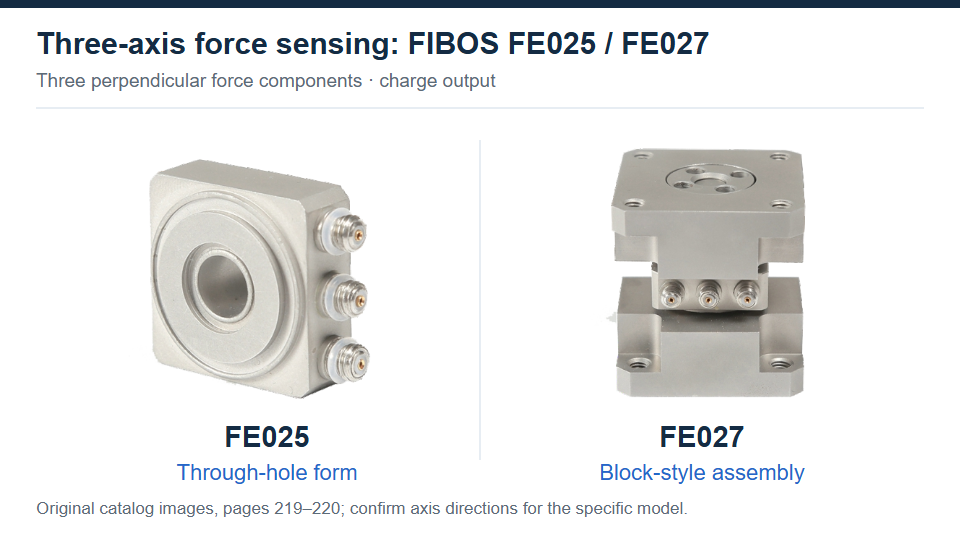
FE025 और FE027 तीन लंबवत बल घटकों को मापते हैं। एकीकरण से पहले समन्वय मानचित्रण और प्रत्येक अक्ष विनिर्देश को सत्यापित करें।
प्रेस-फिट चक्र में, उपयोगी संकेत बल में वृद्धि, अंतिम सीटिंग के निकट शिखर, या भाग के लक्ष्य स्थिति तक पहुंचने से पहले अप्रत्याशित परिवर्तन हो सकता है। सेंसर को वहां रखें जहां वह प्रक्रिया बल संचारित होता है और यदि स्वीकृति मानदंड सम्मिलन स्थिति पर निर्भर करता है तो विस्थापन के साथ बल को सिंक्रनाइज़ करें। स्टैम्पिंग और अन्य जुड़ने के कार्यों के लिए एक परिभाषित माप विंडो और एक दोहराए जाने योग्य माउंटिंग स्थिति की आवश्यकता होती है।
होल्डिंग स्टेज वाले चक्र के लिए, पठार के साथ-साथ शिखर को भी सत्यापित करें। एक प्रणाली जो अधिकतम बल की सही पहचान करती है, वह अभी भी सिग्नल क्षय के कारण रखे गए बल को गलत तरीके से प्रस्तुत कर सकती है। बल घटना से पहले और स्वीकृति के लिए उपयोग किए गए अंतराल के बाहर रीसेट बिंदु को लगातार सेट करें।
प्रभाव परीक्षण के लिए, सेंसर रेंज और अधिग्रहण सेटिंग्स चुनने से पहले बल पल्स और उसके उदय समय का अनुमान लगाएं। एक छोटी सी गिरी हुई वस्तु आवश्यक रूप से एक छोटा शिखर बल उत्पन्न नहीं करती है: रुकने की दूरी और संपर्क की कठोरता घटना को प्रभावित करती है। रिंगिंग, क्लिपिंग और बार-बार संपर्क के लिए फिक्स्चर और रिकॉर्ड किए गए तरंग का निरीक्षण करें। बार-बार गतिशील लोडिंग के लिए अनुमत लोड इतिहास की पुष्टि की भी आवश्यकता होती है; अकेले सुरक्षित-अधिभार का आंकड़ा थकान-जीवन रेटिंग नहीं है।
तीन-अक्ष माप कटिंग प्रयोग या अनुसंधान स्थिरता में बल घटकों को अलग करने में मदद कर सकता है। परिभाषित करें कि क्या आवश्यक परिणाम एक व्यक्तिगत घटक है, एक परिणामी बल है, या पहले से लोड की गई आधार रेखा के सापेक्ष कोई परिवर्तन है। फिक्स्चर के नीचे लगा सेंसर स्वचालित रूप से वांछित संपर्क बल को अलग नहीं करता है: फिक्स्चर जड़ता, संरचनात्मक गति और अन्य लोड पथ योगदान दे सकते हैं।
सेंसर पर उच्चतम और निम्नतम यांत्रिक भार लिखें, जिसमें प्रीलोड और क्षणिक शिखर शामिल हैं। विद्युत शून्यीकरण संदर्भ रीडिंग को बदल देता है; यह प्रीलोड को नहीं हटाता है या यांत्रिक क्षमता को बहाल नहीं करता है। एक सरलीकृत बहीखाता उदाहरण के रूप में, एक 2 kN कंप्रेसिव प्रीलोड प्लस 3 kN अतिरिक्त कंप्रेसिव इवेंट सेंसर के माध्यम से 5 kN डालता है यदि दोनों लोड एक ही पथ का अनुसरण करते हैं। वास्तविक वॉशर असेंबलियाँ उस अतिरिक्त भार को बोल्ट या आसपास की संरचना के साथ साझा कर सकती हैं।
प्रीलोडेड असेंबली के माध्यम से मापे गए तनाव के लिए, जांचें कि अधिकतम अनलोडिंग पर कितना संपीड़न रहता है और निर्दिष्ट माउंटिंग विधि का पालन करें। यूनिवर्सल प्रीलोड प्रतिशत का चयन न करें या सामान्य ऑपरेटिंग रेंज के रूप में सुरक्षित-अधिभार सीमा का उपयोग न करें। मॉडल-विशिष्ट समीक्षा के लिए अपेक्षित लोड इतिहास और असेंबली ड्राइंग भेजें।
सबसे छोटा परिवर्तन निर्दिष्ट करें जो आपके निर्णय को प्रभावित करेगा। उदाहरण के लिए, 5 एन असेंबली-बल अंतर को अलग करना केवल 1 kN शिखर का पता लगाने से एक अलग कार्य है। पूछें कि क्या बताई गई त्रुटि पूर्ण पैमाने या रीडिंग के सापेक्ष है, और बेसलाइन शोर और बल इकाइयों में बहाव का मूल्यांकन करें। एम्पलीफायर लाभ बढ़ने से वोल्टेज परिवर्तन बड़ा हो जाता है, लेकिन यांत्रिक त्रुटियों को दूर नहीं करता है या छोटी गारंटीकृत माप सीमा स्थापित नहीं करता है।
स्थापित श्रृंखला के चारों ओर अनिश्चितता का आकलन करें: अंशांकन, दोहराव, संरेखण, बल साझाकरण, इलेक्ट्रॉनिक्स और माप अवधि। तीन-अक्ष कार्य के लिए, अन्य चैनलों पर भार के प्रभाव को शामिल करें। कैटलॉग रैखिकता का आंकड़ा अपने आप में तैयार मशीन की अनिश्चितता नहीं है।
इच्छित लोडिंग सतहों और माउंटिंग विवरण के लिए मॉडल ड्राइंग की जांच करें। संभोग भागों को निर्दिष्ट असर क्षेत्र का समर्थन करना चाहिए और इच्छित दिशा में बल संचारित करना चाहिए। गंदगी, असमान संपर्क और किनारे पर लोडिंग के कारण नाममात्र अक्षीय परीक्षण में झुकने या स्थानीय तनाव उत्पन्न हो सकता है। पुष्टि करें कि एडेप्टर कनेक्टर से संपर्क नहीं करते हैं और केबल को मशीन स्ट्रोक के माध्यम से निकासी मिलती है।
कमीशनिंग के दौरान, फिक्स्चर को बदले बिना दोहराए गए चक्रों की तुलना करें। यदि एक छोटा सा पुनर्स्थापन मापा शिखर को काफी हद तक बदल देता है, तो सॉफ़्टवेयर स्केल को समायोजित करने से पहले माउंटिंग और लोड पथ की जांच करें। गतिशील परीक्षणों के लिए, यह भी जांचें कि क्या जोड़ा गया एडॉप्टर असेंबल किए गए फिक्स्चर की प्रतिक्रिया को बदलता है।
प्रीलोड इच्छित संपर्क सतहों को व्यस्त रखता है। हालाँकि, बोल्ट वाले वॉशर इंस्टॉलेशन में, बोल्ट एक समानांतर लोड पथ भी बनाता है। बाहरी बल परिवर्तन का एक हिस्सा उस पथ से गुजर सकता है, इसलिए स्थापित असेंबली की संवेदनशीलता सेंसर अंशांकन मान से भिन्न हो सकती है। किस्टलर ने इसमें इस भेद की चर्चा की है रिंग फोर्स ट्रांसड्यूसर इंस्टॉलेशन मैनुअल.
अंतिम बोल्ट, स्पेसर, सहायक भागों और प्रीलोड स्थिति के साथ रूपांतरण कारक निर्धारित करें। अंशांकन परिणामों के साथ उन स्थितियों को रिकॉर्ड करें। स्पेसर या बोल्ट बदलने से सेंसर और एम्पलीफायर अपरिवर्तित होने पर भी बल साझाकरण बदल सकता है। प्रीलोड स्थापित करने के लिए विशिष्ट सेंसर निर्देशों का उपयोग करें; किसी अन्य मॉडल का नियम पर्याप्त नहीं है।
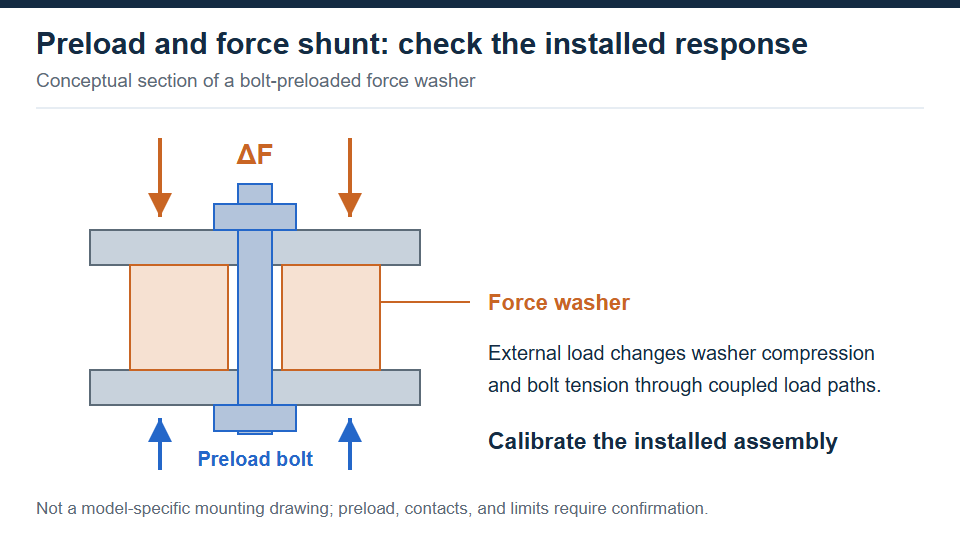
प्रीलोड बोल्ट स्थापित लोड पथ को बदल देता है। अंतिम बोल्ट, सपोर्ट और प्रीलोड स्थिति के साथ संवेदनशीलता स्थापित करें।
एक चार्ज-आउटपुट सेंसर आम तौर पर चार्ज एम्पलीफायर या विशेष रूप से चार्ज सिग्नल के लिए डिज़ाइन किए गए DAQ इनपुट से जुड़ता है। एक साधारण वोल्टेज इनपुट या स्ट्रेन गेज ब्रिज एम्पलीफायर कोई विकल्प नहीं है। एक IEPE सेंसर एक संगत निरंतर-वर्तमान आपूर्ति और वोल्टेज रीडआउट व्यवस्था का उपयोग करता है। अकेले कनेक्टर फिट होने से विद्युत संगतता स्थापित नहीं होती है। पीसीबी चार्ज और इंटीग्रेटेड-इलेक्ट्रॉनिक्स सिग्नल कंडीशनिंग की व्याख्या करता है.
इस आलेख में FIBOS उदाहरण चार्ज-मोड कैटलॉग जानकारी पर आधारित हैं। FE011 स्पष्ट रूप से चार्ज इंस्ट्रूमेंटेशन की मांग करता है, और FE025/FE027 चार्ज आउटपुट निर्दिष्ट करता है। निर्दिष्ट चार्ज आउटपुट के लिए इनपुट का चयन करें; यह न मानें कि इन मॉडलों में IEPE इलेक्ट्रॉनिक्स हैं। FE8101 एक FIBOS चार्ज एम्पलीफायर है, कोई अन्य बल सेंसर नहीं।
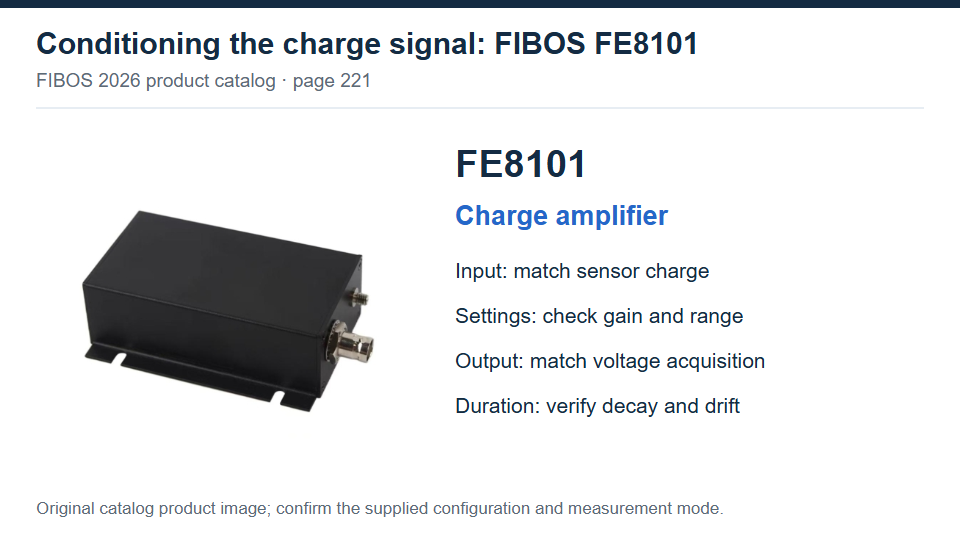
FE8101 एक चार्ज एम्पलीफायर है। आपूर्ति किए गए कॉन्फ़िगरेशन को सेंसर चार्ज सिग्नल, अधिग्रहण इनपुट और माप विंडो से मिलाएं।
एम्पलीफायर गेन सेट करने से पहले अपेक्षित चार्ज की गणना करें। 2026 कैटलॉग से 4 pC/N की FE001B नाममात्र संवेदनशीलता का उपयोग करते हुए, 500 N बल परिवर्तन नाममात्र 2,000 pC उत्पन्न करता है। 1 mV/pC की एक उदाहरणात्मक एम्पलीफायर सेटिंग के साथ, आउटपुट परिवर्तन 2 V है। 10 mV/pC पर, वही घटना 20 V की मांग करेगी और ±10 V तक सीमित एम्पलीफायर को क्लिप करेगी। यह एक स्केलिंग उदाहरण है, किसी विशेष सेंसर-एम्प्लीफायर कॉन्फ़िगरेशन का सत्यापन नहीं।
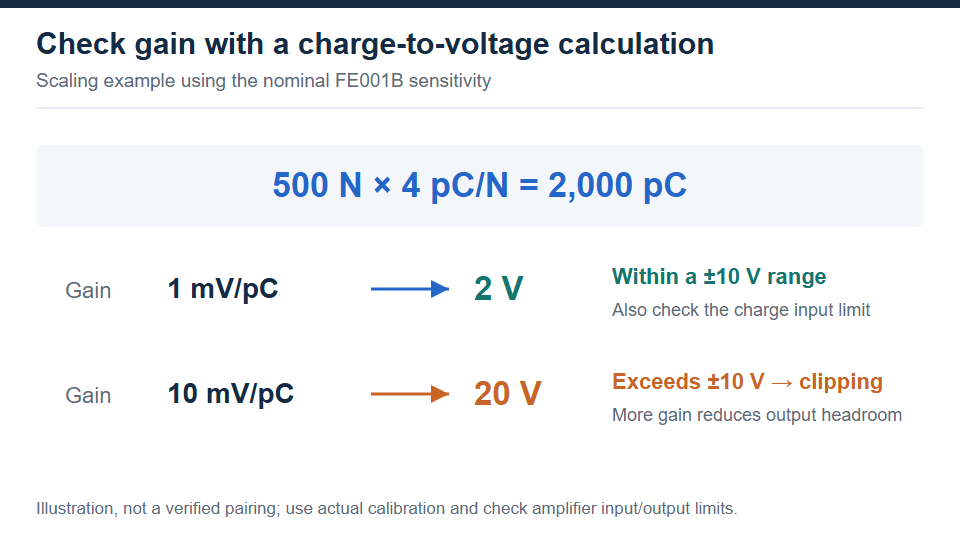
समान नाममात्र चार्ज सिग्नल के लिए, 1 से 10 mV/pC तक लाभ बढ़ाने से अनुरोधित आउटपुट 2 से 20 V तक बढ़ जाता है; एक ±10 V आउटपुट चरण क्लिप होगा।
चार्ज इनपुट सीमा, आउटपुट स्विंग, गेन सेटिंग और माप मोड को एक साथ जांचें। एक लंबी माप विंडो के लिए उपयुक्त कम-आवृत्ति प्रतिक्रिया और बहाव प्रदर्शन की भी आवश्यकता होती है। FE8101 कैटलॉग समायोज्य लाभ और वोल्टेज आउटपुट को सूचीबद्ध करता है, लेकिन यह आपके फिक्स्चर के लिए गारंटीकृत होल्ड अवधि स्थापित नहीं करता है। सटीक आपूर्ति किए गए कॉन्फ़िगरेशन और आवश्यक माप विंडो की पुष्टि करें। किस्टलर व्यापक सारांश प्रस्तुत करता है चार्ज एम्पलीफायर चयन मानदंड.
वातानुकूलित आउटपुट को सही वोल्टेज रेंज, ग्राउंडिंग व्यवस्था और अधिग्रहण गति के साथ DAQ या PLC इनपुट से कनेक्ट करें। यह न मानें कि चार्ज एम्पलीफायर 4-20 एमए या डिजिटल फ़ील्डबस प्रदान करता है जब तक कि आउटपुट निर्दिष्ट न हो। तेज़ इवेंट के लिए, एनालॉग इनपुट अपडेट दर और फ़िल्टरिंग के साथ-साथ पीएलसी प्रोग्राम चक्र की जाँच करें। यदि नियंत्रण प्रणाली तरंगरूप को संरक्षित नहीं कर सकती है, तो एक उपयुक्त अधिग्रहण चैनल का उपयोग करें और नियंत्रक को एक मान्य परिणाम भेजें।
आपको जिस सिग्नल को बनाए रखने की आवश्यकता है उसके लिए नमूनाकरण और एंटी-एलियास फ़िल्टरिंग चुनें; नमूना दर बढ़ाने से अनुपयुक्त एनालॉग फ़िल्टर ठीक नहीं होता है। चार्ज-मोड केबलों को सुरक्षित करें ताकि मशीन की गति उन्हें अनावश्यक रूप से मोड़ न दे, निर्दिष्ट कम-शोर केबल का उपयोग करें, और उच्च-प्रतिबाधा कनेक्शन को साफ और सूखा रखें। डेटा फ़ाइल के साथ चैनल स्केलिंग और ध्रुवता का दस्तावेजीकरण करें ताकि कोई अन्य इंजीनियर रिकॉर्ड किए गए वोल्टेज से बल का पुनर्निर्माण कर सके।
एक सेंसर प्रमाणपत्र निर्दिष्ट अंशांकन स्थितियों का वर्णन करता है। कमीशनिंग को यह भी स्थापित करना होगा कि अंतिम असेंबली लागू बल को रिकॉर्ड किए गए परिणाम में कैसे परिवर्तित करती है। जहां एक बल शंट मौजूद है, वहां स्थापित सिस्टम की तुलना इच्छित लोड पथ के माध्यम से एक उपयुक्त कैलिब्रेटेड संदर्भ के साथ करें। कार्य सीमा के लिए उपयुक्त एकाधिक बल बिंदुओं और बार-बार लोडिंग चक्रों का उपयोग करें, और प्रत्येक रीडिंग को एक मान्य माप विंडो के भीतर रखें।
सेंसर सीरियल नंबर, संदर्भ उपकरण, माउंटिंग स्थिति, प्रीलोड, एम्पलीफायर सेटिंग्स, डीएक्यू स्केल और परीक्षण समय सहेजें। उन परिवर्तनों के बाद पुनः जाँच करें जो बल साझाकरण या रूपांतरण को प्रभावित कर सकते हैं, जिसमें एक नया सेंसर, परिवर्तित स्थिरता, परिवर्तित एम्पलीफायर लाभ, या संशोधित सॉफ़्टवेयर स्केल शामिल हैं। विद्युत चार्ज इंजेक्शन इलेक्ट्रॉनिक्स की जांच कर सकता है, लेकिन यांत्रिक लोड पथ को स्वयं सत्यापित नहीं कर सकता है।
इंस्टॉलेशन को स्वीकार करने से पहले, मापने योग्य पास मानदंड को परिभाषित करें: चक्र के दौरान अनुमत आधारभूत परिवर्तन, होल्ड के दौरान अनुमत त्रुटि, और बार-बार चोटियों में स्वीकार्य भिन्नता। यंत्रवत् रूप से स्थिर स्थिरता के साथ आधारभूत व्यवहार की जांच करें, फिर ऑपरेशन के लिए नियोजित समान रीसेट और अधिग्रहण अनुक्रम का उपयोग करके नियंत्रित संदर्भ लोड लागू करें। एक स्वतंत्र संदर्भ के बिना अकेले होल्ड टेस्ट वास्तविक लोड छूट को विद्युत क्षय से अलग नहीं कर सकता है।
गतिशील सत्यापन के लिए, क्लिपिंग और रिंगिंग के लिए कच्चे डेटा का निरीक्षण करें, उचित फ़िल्टर सेटिंग्स पर परिणामों की तुलना करें, और एक उपयुक्त विधि के साथ इकट्ठे स्थिरता प्रतिक्रिया को सत्यापित करें। उम्मीदवार सेंसर की तुलना करने से पहले स्वीकृति सीमा निर्धारित करें। FIBOS मॉडल समीक्षा का अनुरोध करते समय, लोड इतिहास, माउंटिंग ड्राइंग, सबसे छोटा बल परिवर्तन, माप अवधि और मौजूदा एम्पलीफायर या डीएक्यू विवरण प्रदान करें। प्रतिस्थापन परियोजनाओं के लिए, मूल मॉडल और अंशांकन जानकारी शामिल करें; अकेले नाममात्र क्षमता का मिलान अनुकूलता स्थापित नहीं करता है।
एक निष्क्रिय चार्ज-आउटपुट सेंसिंग तत्व ब्रिज उत्तेजना के बिना चार्ज उत्पन्न करता है, लेकिन इसके चार्ज एम्पलीफायर और अधिग्रहण इलेक्ट्रॉनिक्स को शक्ति की आवश्यकता होती है। IEPE सेंसरों को भी अपने एकीकृत इलेक्ट्रॉनिक्स के लिए निर्दिष्ट निरंतर-वर्तमान आपूर्ति की आवश्यकता होती है। बिजली कनेक्ट करने से पहले वास्तविक सिग्नल प्रकार की जांच करें; निष्क्रिय चार्ज इनपुट IEPE आपूर्ति कनेक्शन नहीं है।
संभावित रूप से, यदि सेंसर अपनी यांत्रिक सीमाओं के भीतर रहता है और पूरी श्रृंखला आवश्यक वृद्धिशील बल का समाधान करती है। प्रीलोड के तहत एक नई विद्युत आधार रेखा स्थापित करने से उपयुक्त इलेक्ट्रॉनिक्स को बाद के परिवर्तन पर ध्यान केंद्रित करने की अनुमति मिल सकती है। चार्ज रेंज, शोर, बहाव और बल साझाकरण की जाँच करें; शून्यीकरण प्रीलोड को नहीं हटाता है या किसी विशेष रिज़ॉल्यूशन की गारंटी नहीं देता है।
नहीं, अनुनाद आवृत्ति एक यांत्रिक अनुनाद का वर्णन करती है, जबकि प्रयोग करने योग्य बैंडविड्थ आवृत्ति अंतराल है जिसमें स्थापित सिस्टम आवश्यक प्रतिक्रिया सहनशीलता को पूरा करता है। जोड़ा गया द्रव्यमान और स्थिरता की कठोरता यांत्रिक प्रतिक्रिया को प्रभावित करती है; एम्प्लीफ़ायर और फ़िल्टर भी परिणाम को बाधित करते हैं। गारंटीकृत फ्लैट माप बैंडविड्थ के रूप में कैटलॉग अनुनाद मान का उपयोग न करें। पीसीबी ने बल सेंसर आवृत्ति प्रतिक्रिया और स्थापना पर चर्चा की.
सिग्नल प्रकार, संवेदनशीलता, चार्ज रेंज, ध्रुवीयता, कनेक्टर वायरिंग और आवश्यक माप मोड की जांच करने के बाद ही। मैकेनिकल फिट और लोड दिशा भी एप्लिकेशन से मेल खाना चाहिए। रूपांतरण सेटिंग्स को अपडेट करें और संदर्भ लोड के साथ स्थापित श्रृंखला को सत्यापित करें। समान नाममात्र बल सीमा प्रत्यक्ष प्रतिस्थापन या समकक्ष प्रदर्शन स्थापित नहीं करती है।
उच्च-प्रतिबाधा चार्ज केबल की गति अवांछित विद्युत चार्ज उत्पन्न कर सकती है, जिसे अक्सर ट्राइबोइलेक्ट्रिक शोर कहा जाता है। पहले जांचें कि क्या आंदोलन सेंसर या कनेक्टर पर वास्तविक बल भी नहीं लगा रहा है। यांत्रिक भार स्थिर होने पर, निर्दिष्ट कम-शोर केबल को सुरक्षित करने से पहले और बाद में सिग्नल की तुलना करें। प्रत्येक स्पाइक को एक प्रक्रिया बल के रूप में मानने से पहले कनेक्शन की सफाई और ग्राउंडिंग का निरीक्षण करें।


