
दृश्य: 0 लेखक: साइट सम्पादक प्रकाशन समय: 2026-11-11 उत्पत्ति: साइट
पिजोइलेक्ट्रिक बल सेन्सरहरूले मेकानिकल बललाई विद्युतीय चार्ज सिग्नलमा रूपान्तरण गर्दछ। तिनीहरूको उच्च कठोरताले तिनीहरूलाई प्रभाव बलहरू, द्रुत सङ्कुचन वा तनाव, र मेसिन चक्रको समयमा बलमा परिवर्तनहरू कब्जा गर्न उपयोगी बनाउँछ। उपयुक्त सिग्नल कन्डिसनको साथ, तिनीहरूले परिभाषित मापन विन्डोमा बिस्तारै परिवर्तन वा अस्थायी रूपमा राखिएको बलहरू पनि मापन गर्न सक्छन्।
तपाईंले रेकर्ड गर्न आवश्यक बल घटनाको साथ सुरू गर्नुहोस्: यसको दिशा, शिखर मान, अवधि, र सबैभन्दा सानो अर्थपूर्ण परिवर्तन। एक सेन्सर जसले छोटो प्रभावलाई सही रूपमा क्याप्चर गर्दछ, घन्टाको लागि स्थिर क्ल्याम्पिङ बल निगरानीको लागि अनुपयुक्त हुन सक्छ। सेन्सर, माउन्टिङ व्यवस्था, एम्पलीफायर, र डाटा अधिग्रहण सेटिङहरू सँगै चयन गरिनु पर्छ।
क्वार्ट्ज बल सेन्सर भित्र, सेन्सिङ तत्वमा लागू गरिएको बलले प्रत्यक्ष पिजोइलेक्ट्रिक प्रभाव मार्फत चार्ज उत्पादन गर्दछ। निर्दिष्ट लोडिङ दिशाको लागि, आदर्श सम्बन्ध Q = S × F हो, जहाँ पिकोकोलम्ब्स (pC) मा Q चार्ज हुन्छ, pC/N मा चार्ज संवेदनशीलता हुन्छ, र F न्यूटन (N) मा बल हो। रेकर्ड गरिएको संकेतलाई बलमा रूपान्तरण गर्दा वास्तविक सेन्सरको लागि क्यालिब्रेसन मान प्रयोग गरिनुपर्छ।
चार्ज एम्पलीफायरले यो उच्च प्रतिबाधा संकेतलाई प्रयोगयोग्य भोल्टेजमा रूपान्तरण गर्दछ। केही पिजोइलेक्ट्रिक सेन्सरहरूले यसको सट्टा एकीकृत इलेक्ट्रोनिक्स समावेश गर्दछ र IEPE संकेत प्रदान गर्दछ। बल मापन मात्रा हो; चार्ज वा भोल्टेज यसको विद्युतीय प्रतिनिधित्व हो। एक piezoelectric बल सेन्सर त्यसैले तरल दबाव सेन्सर संग भ्रमित हुनु हुँदैन किनभने दुवै piezoelectric सामग्री प्रयोग गर्दछ।
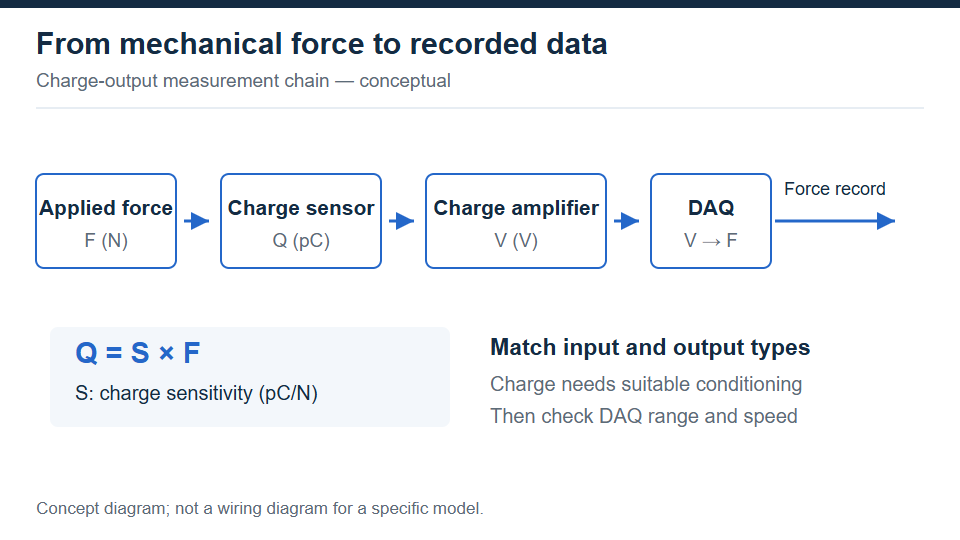
एक चार्ज-आउटपुट सेन्सरलाई यसको सिग्नल सामान्य भोल्टेज अधिग्रहण इनपुटमा पुग्नु अघि मिल्दो चार्ज कन्डिसनिङ चाहिन्छ।
पिजोइलेक्ट्रिक सेन्सरहरू बलियो उम्मेद्वारहरू हुन् जब मापनलाई कडा लोड पथ र द्रुत बल परिवर्तनहरूको क्याप्चर आवश्यक पर्दछ। स्ट्रेन गेज बल सेन्सरहरूले विद्युतीय प्रतिरोधमा परिवर्तन मार्फत लोचदार विरूपण मापन गर्दछ र प्रायः स्थिर स्थिर भारहरूको लागि अधिक सीधा विकल्प हो। दुवै प्रविधिहरूले तिनीहरूको निर्दिष्ट सीमा भित्र परिवर्तनशील बलहरू मापन गर्न सक्छन्; निर्णयले साधारण स्थिर-बनाम-गतिशील लेबलको सट्टा आवश्यक अवधि, प्रतिक्रिया, र अनिश्चितताको पालना गर्नुपर्छ।
तिनीहरूले अर्ध-स्थिर बल मापन गर्न सक्छन् जब मापन श्रृंखलाले संकेत क्षय र आवश्यक समयको लागि अनुमति त्रुटि भित्र बहाव राख्छ। यो अनिश्चित रूपमा स्थिर लोडको सही पढाइ कायम राख्ने भन्दा फरक छ। स्थिर क्यालिब्रेसनको क्याटलग सन्दर्भले दीर्घकालीन तौल वा निरन्तर क्ल्याम्प-बल निगरानीको लागि उपयुक्तता स्थापना गर्दैन।
| टास्क | सिग्नल | चयन जाँच |
|---|---|---|
| गतिशील | बल पल्स वा तरंगरूप परिवर्तन | दुबै छिटो र ढिलो भागहरू सुरक्षित गर्नुहोस्। |
| अर्ध-स्थिर | ढिलो र्याम्प वा छोटो होल्ड | पूर्ण परीक्षणमा बहाव र क्षय जाँच गर्नुहोस्। |
| दीर्घकालीन स्थिर | विस्तारित अवधिमा स्थिर लोड | पूर्ण चेन प्रमाणित नभएसम्म स्ट्रेन गेज प्रणालीलाई प्राथमिकता दिनुहोस्। |
समय स्थिर मापन इलेक्ट्रोनिक्स को कम आवृत्ति व्यवहार को वर्णन गर्दछ। एक आदर्श पहिलो-अर्डर प्रणालीमा, एक चरण संकेत V(t) = V0 × exp(-t/τ) को रूपमा क्षय हुन्छ, जहाँ τ समय स्थिर हुन्छ। लामो समयको स्थिरताले सीमित होल्डको समयमा क्षय कम गर्छ, तर चुहावट-सम्बन्धित बहाव र तापमान प्रभावहरू अझै पनि जाँच गर्न आवश्यक छ। Kistler ले आफ्नो मा यी अपरेटिङ मोडहरू भेद गर्दछ समय निरन्तर गाइड.
दृष्टान्तको लागि, 100-सेकेन्ड समय स्थिरताको साथ एक आदर्श प्रणालीमा 1-सेकेन्ड होल्डले मात्र यस मेकानिजम मार्फत यसको प्रारम्भिक संकेतको लगभग 1% गुमाउँछ। यो गणनाले आवाज, थर्मल प्रभाव, क्यालिब्रेसन त्रुटि, र अन्य बहाव समावेश गर्दैन। यो कुनै पनि FIBOS मोडेलको लागि प्रदर्शन दावी होइन। स्वीकार्य बल त्रुटि परिभाषित गर्नुहोस् र सेकेन्डको विश्वव्यापी संख्या सबै पिजोइलेक्ट्रिक सेन्सरहरूमा लागू हुन्छ भनी मान्नुको सट्टा पूरा अवधि परीक्षण गर्नुहोस्।
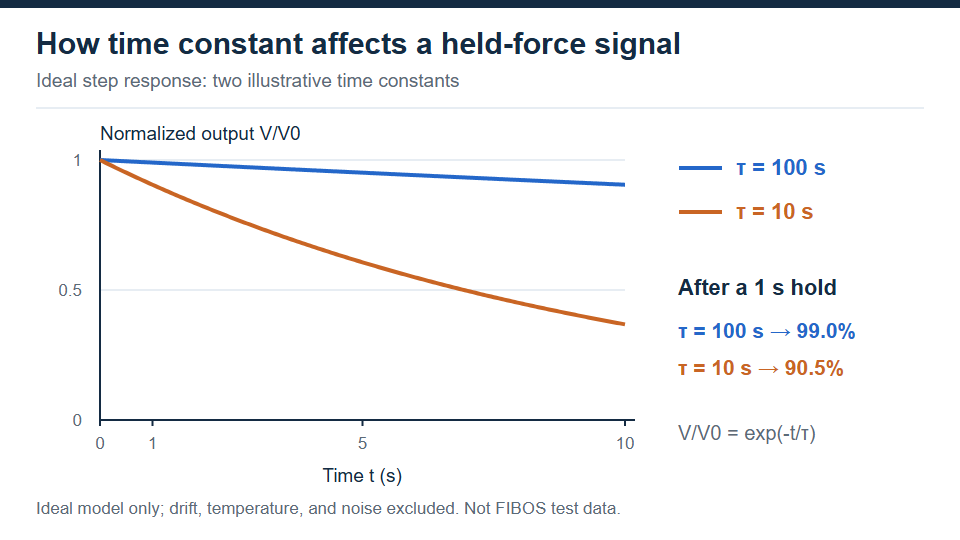
यो आदर्श पहिलो-अर्डर मोडेलमा, लामो समय स्थिरताले सीमित होल्डको समयमा क्षयलाई कम गर्छ; वास्तविक मापन पनि बहाव र अन्य त्रुटिहरूको लागि खाता हुनुपर्छ।
निम्न डिजाइनहरू FIBOS २०२६ उत्पादन सूचीमा प्रस्तुत गरिएका छन्। यी समूहहरूले विभिन्न चयन विचारहरू वर्णन गर्छन्: धुने मेकानिकल रूप हो, जबकि तनाव-संकुचन र तीन-अक्षहरू मापन दिशाहरू वर्णन गर्छन्। तिनीहरू पारस्परिक रूपमा विशेष वर्गीकरण होइनन्।
फोर्स वाशरले केन्द्रीय खोलको वरिपरि कुण्डाकार सेन्सिङ तत्व राख्छ। यो एक संकुचित विधानसभा फिट गर्न सक्छ जहाँ एक बोल्ट वा शाफ्ट केन्द्र मार्फत जान्छ। FIBOS FE011 लाई रिंग-संरचना पिजोइलेक्ट्रिक सेन्सरको रूपमा पहिचान गरिएको छ, र यसको क्याटलग पृष्ठले चार्ज इन्स्ट्रुमेन्टेसनको साथ निष्क्रिय सञ्चालन निर्दिष्ट गर्दछ। यसको रेखाचित्रले उद्घाटन र असर सतहहरूको मूल्याङ्कन गर्न आवश्यक आयामहरू प्रदान गर्दछ।
धुने लोड मार्गमा बस्नु पर्छ; केवल बोल्टको वरिपरि फिटिंगको मतलब यो होइन कि यसले सम्पूर्ण संयुक्त बल मापन गर्दछ। बोल्ट र वरपरका भागहरूले लोड साझेदारी गर्ने तरिका जाँच गर्नुहोस्, र स्थापित संवेदनशीलता निर्धारण गर्नुहोस्। फराकिलो मेकानिकल चयन मुद्दाहरूको लागि, हेर्नुहोस् FIBOS थ्रु-होल र डोनट बल सेन्सर गाइड.
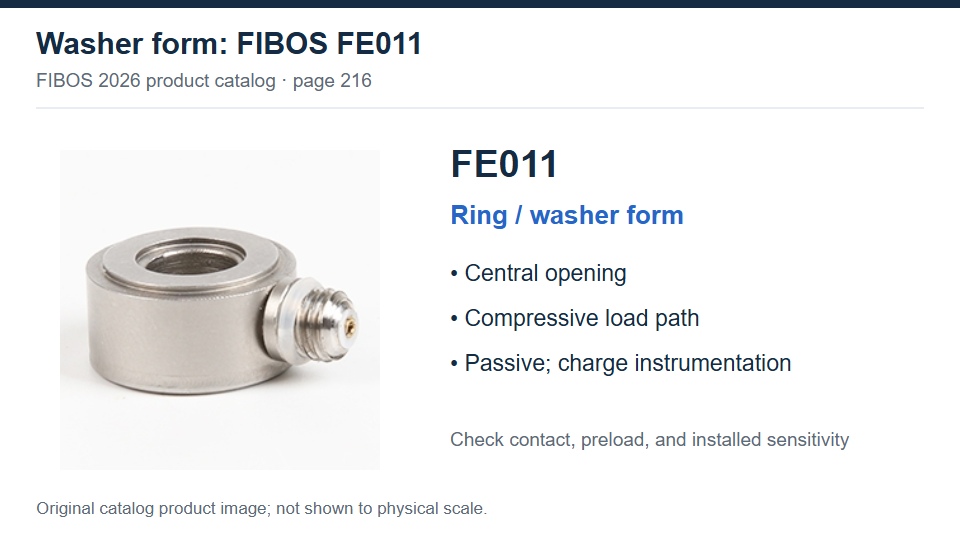
FIBOS FE011 ले घण्टी संरचना प्रयोग गर्दछ। केन्द्रीय उद्घाटन, असर सतहहरू, र स्थापित लोड मार्ग सँगै मूल्याङ्कन गर्नुहोस्।
एकल अक्षीय लोडको लागि, जाँच गर्नुहोस् कि सेन्सर कम्प्रेसनको लागि मात्र वा दुवै तनाव र कम्प्रेसनको लागि निर्दिष्ट गरिएको छ। FIBOS FE001B क्याटलग पृष्ठले 0-1,000 N मापन दायरा र कम्प्याक्ट थ्रेडेड संरचना सूचीबद्ध गर्दछ। FE022 ले द्विदिशात्मक मापन प्रदान गर्दछ, ±10, ±30, ±50, र ±60 kN दायरा विकल्पहरू सूचीमा सूचीबद्ध छन्। यी विभिन्न लोड क्षमताहरूका उदाहरणहरू हुन्, विनिमेय माउन्टिङ डिजाइनहरू होइनन्।
तनाव-संकुचन स्थापनालाई लोड जडान चाहिन्छ जसले ढिलोपन वा अनावश्यक झुकाव बिना दुबै दिशाहरू प्रसारण गर्दछ। थ्रेड साइज, संलग्नता, लोडिङ दिशा, र प्रत्येक दिशाको लागि क्यालिब्रेसन संवेदनशीलता पुष्टि गर्नुहोस्। कम्प्रेसन-मात्र दायरालाई टेन्साइल रेटिङको रूपमा लिनु हुँदैन किनभने आवासमा थ्रेडहरू छन्।
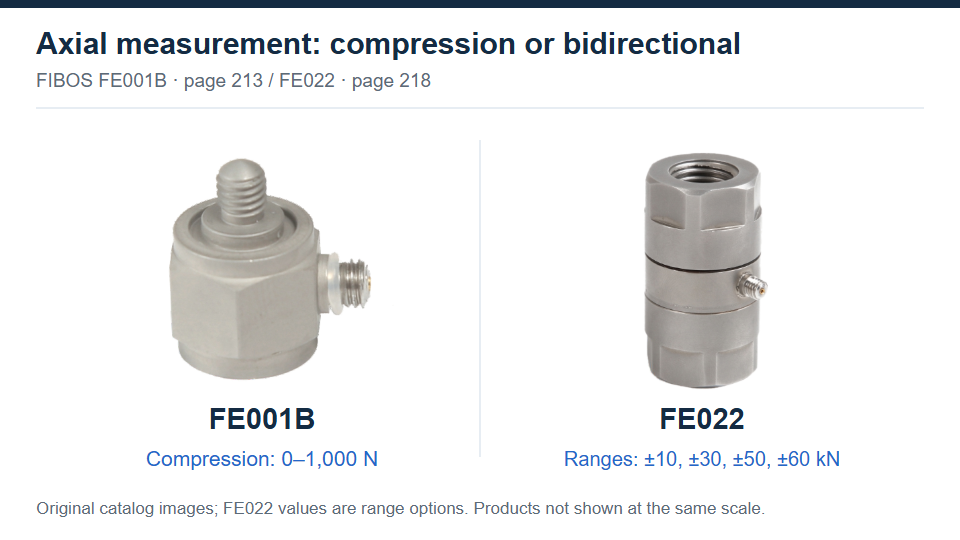
FE001B र FE022 विभिन्न अक्षीय मापन क्षमताहरू चित्रण गर्दछ। लोड दिशा र मोडेल-विशेष मेकानिकल जडान पुष्टि गर्नुहोस्।
उपयोगी नतिजामा एउटा अक्षीय बलको सट्टा Fx , Fy , र Fz समावेश हुँदा तीन-अक्ष सेन्सर छनोट गर्नुहोस्। FIBOS FE025 र FE027 दुबैलाई एकै साथ तीन पारस्परिक लंब बल कम्पोनेन्टहरू नाप्ने रूपमा वर्णन गरिएको छ। तिनीहरूको क्याटलग पृष्ठहरूले चार्ज आउटपुट पहिचान गर्दछ र छुट्टै X/Y र Z विशिष्टताहरू देखाउँदछ। FE025 एक थ्रु-होल फारम प्रयोग गर्दछ; FE027 मा ब्लक-शैली माउन्टिंग व्यवस्था छ।
सेन्सर समन्वय निर्देशनहरू एसेम्बली अघि रेकर्ड गर्नुहोस् र अधिग्रहण सफ्टवेयरमा प्रत्येक च्यानल असाइन गर्नुहोस्। इच्छित लोडिङ अवस्थाको लागि लागू क्रस-टक र क्यालिब्रेसन जानकारी अनुरोध गर्नुहोस्। तीन बल च्यानलहरूले छ-अक्ष बल-र-टोर्क क्षमता स्थापित गर्दैन, र प्रत्येक अक्षको लागि समान बल सीमा मान्नु हुँदैन।
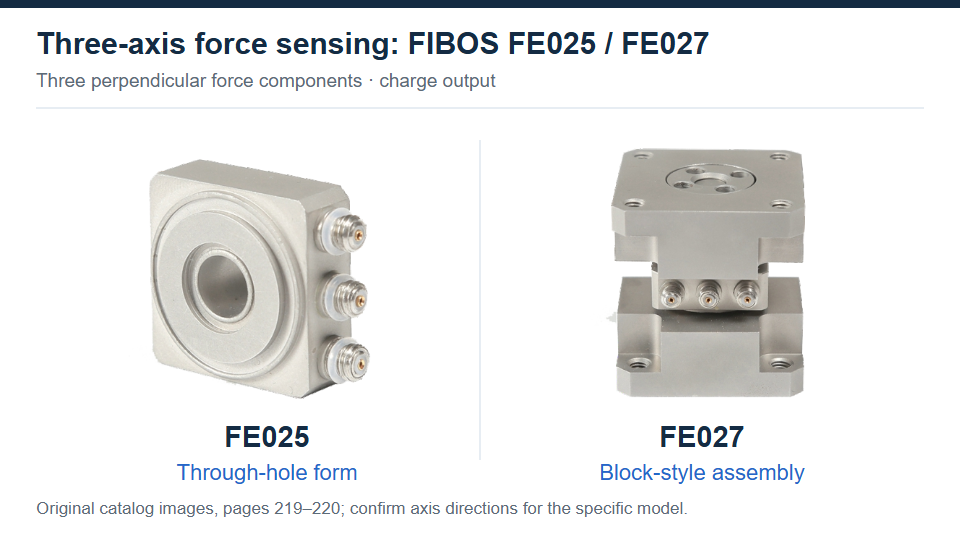
FE025 र FE027 ले तीन लम्बवत बल कम्पोनेन्टहरू मापन गर्दछ। एकीकरण अघि समन्वय म्यापिङ र प्रत्येक अक्ष विशिष्टता प्रमाणित गर्नुहोस्।
प्रेस-फिट चक्रमा, उपयोगी संकेत बलमा वृद्धि, अन्तिम सिट नजिकको शिखर, वा भाग आफ्नो लक्ष्य स्थितिमा पुग्नु अघि अप्रत्याशित परिवर्तन हुन सक्छ। सेन्सर राख्नुहोस् जहाँ त्यो प्रक्रिया बल प्रसारित हुन्छ र विस्थापनको साथ बल सिङ्क्रोनाइज गर्नुहोस् यदि स्वीकृति मापदण्ड सम्मिलन स्थितिमा निर्भर हुन्छ। स्ट्याम्पिङ र अन्य सामेल हुने कार्यहरू समान रूपमा परिभाषित मापन विन्डो र दोहोर्याउन मिल्ने माउन्ट अवस्था चाहिन्छ।
एक होल्डिंग चरणको साथ एक चक्रको लागि, पठार र चोटी प्रमाणित गर्नुहोस्। अधिकतम बल सही रूपमा पहिचान गर्ने प्रणालीले अझै पनि सिग्नल क्षयको कारणले राखिएको बललाई गलत रूपमा प्रस्तुत गर्न सक्छ। बल घटना अघि र स्वीकृतिको लागि प्रयोग गरिएको अन्तराल बाहिर लगातार रिसेट बिन्दु सेट गर्नुहोस्।
प्रभाव परीक्षणको लागि, सेन्सर दायरा र अधिग्रहण सेटिङहरू छनौट गर्नु अघि बल पल्स र यसको वृद्धि समय अनुमान गर्नुहोस्। एउटा सानो खसालेको वस्तुले आवश्यक रूपमा सानो शिखर बल उत्पादन गर्दैन: रोकिने दूरी र सम्पर्क कठोरताले घटनालाई असर गर्छ। घण्टी बजाउन, क्लिपिङ र दोहोर्याइएको सम्पर्कको लागि स्थिरता र रेकर्ड गरिएको तरंगको निरीक्षण गर्नुहोस्। दोहोरिने गतिशील लोडिङलाई पनि अनुमति दिइएको लोड इतिहासको पुष्टि चाहिन्छ; एक सुरक्षित-ओभरलोड फिगर एक्लै थकान-जीवन मूल्याङ्कन होइन।
तीन-अक्ष मापनले काट्ने प्रयोग वा अनुसन्धान स्थिरतामा बल घटकहरूलाई अलग गर्न मद्दत गर्न सक्छ। परिभाषित गर्नुहोस् कि आवश्यक परिणाम एक व्यक्तिगत घटक, एक परिणाम बल, वा एक पूर्व लोड आधार रेखा सापेक्ष परिवर्तन हो। एक फिक्स्चर मुनि माउन्ट गरिएको सेन्सरले स्वचालित रूपमा इच्छित सम्पर्क बललाई अलग गर्दैन: स्थिरता जडता, संरचनात्मक गति, र अन्य लोड पथहरूले योगदान गर्न सक्छ।
प्रीलोड र क्षणिक शिखरहरू सहित सेन्सरमा उच्चतम र सबैभन्दा कम मेकानिकल भारहरू लेख्नुहोस्। विद्युतीय शून्यले सन्दर्भ पढाइ परिवर्तन गर्दछ; यसले प्रिलोड हटाउँदैन वा मेकानिकल क्षमता पुनर्स्थापित गर्दैन। सरलीकृत बहीखाताको उदाहरणको रूपमा, 2 kN कम्प्रेसिभ प्रिलोड र 3 kN अतिरिक्त कम्प्रेसिभ घटनाले सेन्सर मार्फत 5 kN राख्छ यदि दुबै लोडहरू एउटै बाटोमा छन्। वास्तविक धुने सभाहरूले त्यो अतिरिक्त भार बोल्ट वा वरपरको संरचनासँग साझेदारी गर्न सक्छ।
प्रीलोडेड असेंबली मार्फत मापन गरिएको तनावको लागि, अधिकतम अनलोडिङमा कति कम्प्रेसन रहन्छ जाँच गर्नुहोस् र निर्दिष्ट माउन्टिङ विधि पछ्याउनुहोस्। विश्वव्यापी प्रीलोड प्रतिशत छनौट नगर्नुहोस् वा सुरक्षित-ओभरलोड सीमालाई सामान्य अपरेटिङ दायराको रूपमा प्रयोग गर्नुहोस्। मोडेल-विशिष्ट समीक्षाको लागि अपेक्षित लोड इतिहास र असेंबली रेखाचित्र पठाउनुहोस्।
तपाईंको निर्णयलाई असर गर्ने सबैभन्दा सानो परिवर्तन निर्दिष्ट गर्नुहोस्। उदाहरण को लागी, 5 N असेंबली-फोर्स भिन्नता भेद गर्नु 1 kN शिखर पत्ता लगाउनु भन्दा फरक कार्य हो। भनिएको त्रुटि पूर्ण मापन वा पढाइसँग सापेक्ष हो कि भनेर सोध्नुहोस्, र बल एकाइहरूमा आधारभूत आवाज र बहावको मूल्याङ्कन गर्नुहोस्। एम्पलीफायर लाभ बढाउँदा भोल्टेज परिवर्तन ठूलो बनाउँछ, तर मेकानिकल त्रुटिहरू हटाउँदैन वा सानो ग्यारेन्टी मापन सीमा स्थापना गर्दैन।
स्थापित चेन वरिपरि अनिश्चितता मूल्याङ्कन निर्माण गर्नुहोस्: क्यालिब्रेसन, दोहोरिने क्षमता, पङ्क्तिबद्धता, बल साझेदारी, इलेक्ट्रोनिक्स, र मापन अवधि। तीन-अक्ष कार्यको लागि, अन्य च्यानलहरूमा लोडको प्रभाव समावेश गर्नुहोस्। क्याटलग लाइनरिटी फिगर आफैंमा समाप्त मेसिनको अनिश्चितता होइन।
इच्छित लोडिङ सतहहरू र माउन्टिङ विवरणहरूको लागि मोडेल रेखाचित्र जाँच गर्नुहोस्। मिलन भागहरूले निर्दिष्ट असर क्षेत्रलाई समर्थन गर्नुपर्छ र इच्छित दिशामा बल प्रसारण गर्नुपर्छ। फोहोर, असमान सम्पर्क, र किनारा लोडिङले नाममात्र अक्षीय परीक्षणलाई झुकाउने वा स्थानीय तनाव परिचय गराउन सक्छ। एडेप्टरहरूले कनेक्टरलाई सम्पर्क गर्दैनन् र मेसिन स्ट्रोक मार्फत केबलहरू क्लियरेन्स भएको पुष्टि गर्नुहोस्।
कमीशनको समयमा, स्थिरता परिवर्तन नगरी दोहोर्याइएको चक्रहरू तुलना गर्नुहोस्। यदि सानो रिपोजिसनिङले मापन गरिएको शिखरलाई पर्याप्त रूपमा परिवर्तन गर्छ भने, सफ्टवेयर स्केल समायोजन गर्नु अघि माउन्टिङ र लोड मार्गको जाँच गर्नुहोस्। गतिशील परीक्षणहरूको लागि, थपिएको एडाप्टरले एसेम्बल गरिएको फिक्स्चरको प्रतिक्रिया परिवर्तन गर्छ कि गर्दैन भनेर पनि जाँच गर्नुहोस्।
प्रीलोडले इच्छित सम्पर्क सतहहरूलाई संलग्न राख्छ। बोल्ड वाशर स्थापनामा, तथापि, बोल्टले समानान्तर लोड मार्ग पनि बनाउँछ। बाह्य बल परिवर्तनको अंश त्यो मार्गबाट जान सक्छ, त्यसैले स्थापित विधानसभाको संवेदनशीलता सेन्सर क्यालिब्रेसन मानबाट फरक हुन सक्छ। किस्लरले यस भिन्नतालाई आफ्नो मा चर्चा गर्दछ रिंग बल ट्रान्सड्यूसर स्थापना पुस्तिका.
अन्तिम बोल्ट, स्पेसरहरू, सहायक भागहरू, र ठाउँमा प्रिलोड अवस्थाको साथ रूपान्तरण कारक निर्धारण गर्नुहोस्। ती अवस्थाहरू क्यालिब्रेसन परिणामहरूसँग रेकर्ड गर्नुहोस्। स्पेसर वा बोल्ट परिवर्तन गर्दा सेन्सर र एम्पलीफायर अपरिवर्तित हुँदा पनि बल साझेदारी परिवर्तन गर्न सक्छ। प्रिलोड स्थापना गर्न विशेष सेन्सर निर्देशनहरू प्रयोग गर्नुहोस्; अर्को मोडेलको नियम पर्याप्त छैन।
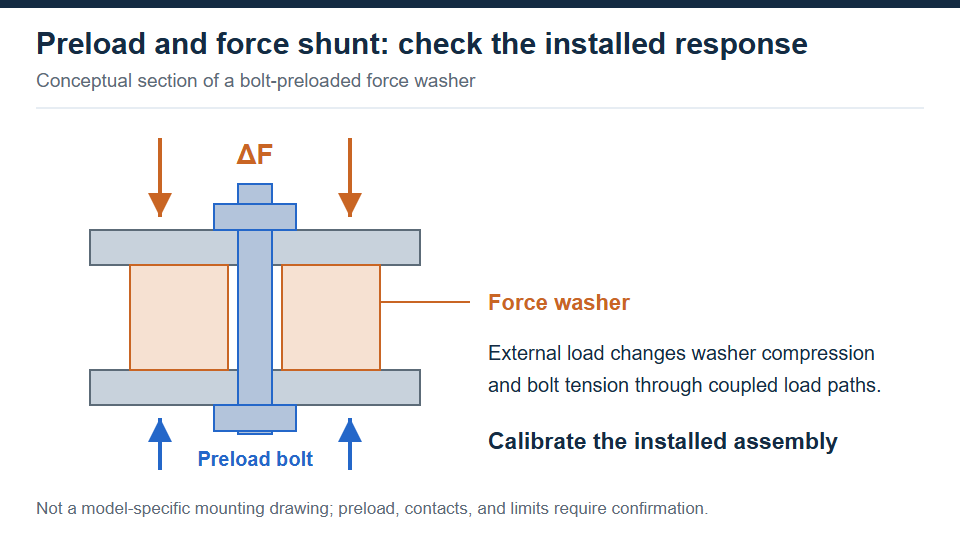
एक प्रिलोड बोल्टले स्थापित लोड मार्ग परिवर्तन गर्दछ। अन्तिम बोल्ट, समर्थन, र ठाउँमा प्रिलोड अवस्थाको साथ संवेदनशीलता स्थापना गर्नुहोस्।
चार्ज-आउटपुट सेन्सर सामान्यतया चार्ज एम्पलीफायर वा विशेष रूपमा चार्ज संकेतहरूको लागि डिजाइन गरिएको DAQ इनपुटमा जडान हुन्छ। एक साधारण भोल्टेज इनपुट वा तनाव गेज ब्रिज एम्पलीफायर एक विकल्प होइन। एक IEPE सेन्सरले उपयुक्त स्थिर-वर्तमान आपूर्ति र भोल्टेज रिडआउट व्यवस्था प्रयोग गर्दछ। कनेक्टर फिटले मात्र विद्युतीय अनुकूलता स्थापना गर्दैन। PCB ले चार्ज र एकीकृत-इलेक्ट्रोनिक्स सिग्नल कन्डिसनिङ बताउँछ.
यस लेखमा FIBOS उदाहरणहरू चार्ज-मोड क्याटलग जानकारीमा आधारित छन्। FE011 ले चार्ज इन्स्ट्रुमेन्टेसनको लागि स्पष्ट रूपमा कल गर्दछ, र FE025/FE027 ले चार्ज आउटपुट निर्दिष्ट गर्दछ। निर्दिष्ट चार्ज आउटपुटको लागि इनपुट चयन गर्नुहोस्; यी मोडेलहरूमा IEPE इलेक्ट्रोनिक्स समावेश छ भनी नठान्नुहोस्। FE8101 एक FIBOS चार्ज एम्पलीफायर हो, अर्को बल सेन्सर होइन।
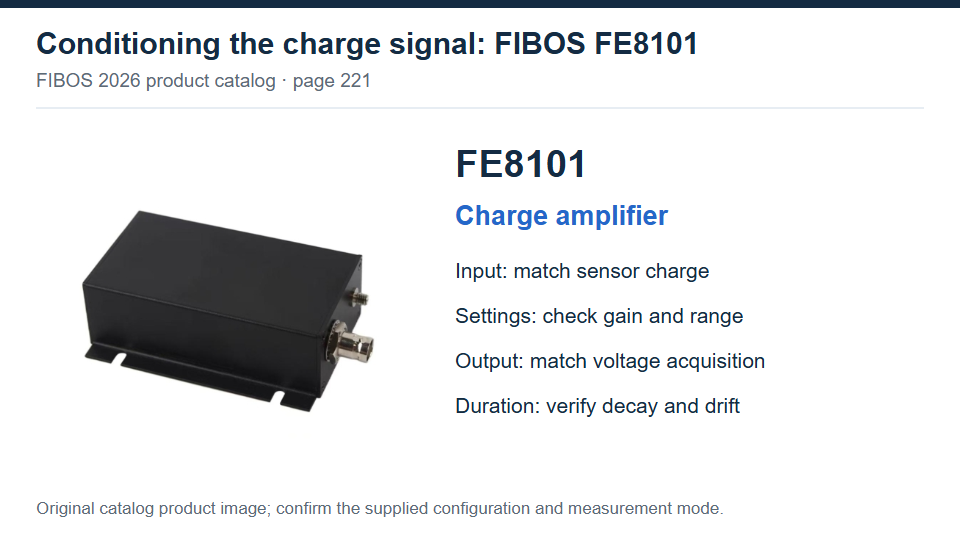
FE8101 एक चार्ज एम्पलीफायर हो। सेन्सर चार्ज सिग्नल, अधिग्रहण इनपुट, र मापन विन्डोमा आपूर्ति गरिएको कन्फिगरेसन मिलाउनुहोस्।
एम्पलीफायर लाभ सेट गर्नु अघि अपेक्षित शुल्क गणना गर्नुहोस्। 2026 सूचीबाट 4 pC/N को FE001B नाममात्र संवेदनशीलता प्रयोग गरेर, 500 N बल परिवर्तनले नाममात्र 2,000 pC उत्पादन गर्छ। 1 mV/pC को एक उदाहरणात्मक एम्पलीफायर सेटिङको साथ, आउटपुट परिवर्तन 2 V छ। 10 mV/pC मा, उही घटनाले 20 V माग गर्नेछ र ±10 V मा सीमित एम्पलीफायर क्लिप गर्नेछ। यो एक स्केलिंग उदाहरण हो, कुनै विशेष सेन्सर-एम्पलीफायर कन्फिगरेसनको प्रमाणीकरण होइन।
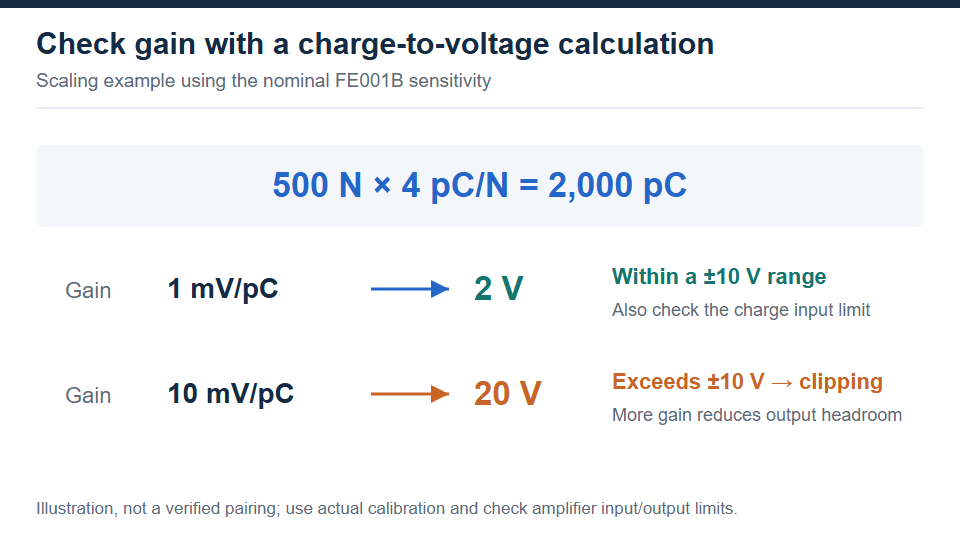
उही नाममात्र चार्ज सिग्नलको लागि, 1 देखि 10 mV/pC बाट बढ्दो लाभले अनुरोध गरिएको आउटपुट 2 देखि 20 V सम्म बढाउँछ; एक ±10 V आउटपुट चरण क्लिप हुनेछ।
चार्ज इनपुट सीमा, आउटपुट स्विङ, लाभ सेटिङ, र मापन मोड सँगै जाँच गर्नुहोस्। लामो मापन सञ्झ्याललाई उपयुक्त कम-फ्रिक्वेन्सी प्रतिक्रिया र बहाव प्रदर्शन पनि चाहिन्छ। FE8101 क्याटलगले समायोज्य लाभ र भोल्टेज आउटपुट सूचीबद्ध गर्दछ, तर यसले तपाईंको स्थिरताको लागि ग्यारेन्टी होल्ड अवधि स्थापना गर्दैन। सही आपूर्ति कन्फिगरेसन र आवश्यक मापन विन्डो पुष्टि गर्नुहोस्। Kistler बृहत्तर संक्षेप गर्दछ चार्ज एम्पलीफायर चयन मापदण्ड.
सही भोल्टेज दायरा, ग्राउन्डिङ व्यवस्था, र अधिग्रहण गतिको साथ कन्डिसन गरिएको आउटपुटलाई DAQ वा PLC इनपुटमा जडान गर्नुहोस्। चार्ज एम्प्लीफायरले 4-20 mA वा डिजिटल फिल्डबस प्रदान गर्दछ भनेर नमान्नुहोस् जबसम्म त्यो आउटपुट निर्दिष्ट गरिएको छैन। द्रुत घटनाको लागि, एनालग इनपुट अद्यावधिक दर र फिल्टरिङ साथै PLC कार्यक्रम चक्र जाँच गर्नुहोस्। यदि नियन्त्रण प्रणालीले तरंगको संरक्षण गर्न सक्दैन भने, उपयुक्त अधिग्रहण च्यानल प्रयोग गर्नुहोस् र नियन्त्रकलाई प्रमाणित परिणाम पास गर्नुहोस्।
तपाईले राख्नु पर्ने संकेतको लागि नमूना र एन्टी-एलियास फिल्टरिङ छान्नुहोस्; नमूना दर बढाउनुले अनुपयुक्त एनालग फिल्टरलाई सुधार गर्दैन। चार्ज-मोड केबलहरू सुरक्षित गर्नुहोस् ताकि मेसिनको गतिले तिनीहरूलाई अनावश्यक रूपमा फ्लेक्स नहोस्, निर्दिष्ट कम-शोर केबल प्रयोग गर्नुहोस्, र उच्च-प्रतिबाधा जडानहरू सफा र सुख्खा राख्नुहोस्। कागजात च्यानल स्केलिंग र ध्रुवता डाटा फाइलसँग ताकि अर्को इन्जिनियरले रेकर्ड गरिएको भोल्टेजबाट बल पुन: निर्माण गर्न सक्छ।
सेन्सर प्रमाणपत्रले निर्दिष्ट क्यालिब्रेसन अवस्थाहरू वर्णन गर्दछ। कमिसनिङले यो पनि स्थापित गर्नुपर्दछ कि कसरी अन्तिम एसेम्बलीले लागू बललाई रेकर्ड गरिएको परिणाममा रूपान्तरण गर्छ। जहाँ बल शन्ट अवस्थित छ, इच्छित लोड मार्ग मार्फत उपयुक्त क्यालिब्रेट सन्दर्भसँग स्थापित प्रणाली तुलना गर्नुहोस्। कार्य दायराको लागि उपयुक्त धेरै बल बिन्दुहरू र दोहोर्याइएको लोडिङ चक्रहरू प्रयोग गर्नुहोस्, र प्रत्येक पढाइलाई मान्य मापन विन्डो भित्र राख्नुहोस्।
सेन्सर सिरियल नम्बर, सन्दर्भ उपकरण, माउन्ट अवस्था, प्रीलोड, एम्पलीफायर सेटिङहरू, DAQ स्केल, र परीक्षण समय बचत गर्नुहोस्। नयाँ सेन्सर, परिवर्तन गरिएको स्थिरता, परिवर्तन एम्पलीफायर लाभ, वा संशोधित सफ्टवेयर स्केल सहित बल साझेदारी वा रूपान्तरणलाई असर गर्न सक्ने परिवर्तनहरू पछि पुन: जाँच गर्नुहोस्। विद्युतीय चार्ज इंजेक्शनले इलेक्ट्रोनिक्स जाँच गर्न सक्छ, तर आफैले मेकानिकल लोड मार्ग प्रमाणित गर्न सक्दैन।
स्थापना स्वीकार गर्नु अघि, मापनयोग्य पास मापदण्ड परिभाषित गर्नुहोस्: चक्रमा अनुमति दिइएको आधाररेखा परिवर्तन, होल्डको समयमा अनुमति दिइएको त्रुटि, र दोहोर्याइएको शिखरहरूमा स्वीकार्य भिन्नता। फिक्स्चर मेकानिकली स्थिरसँग आधारभूत व्यवहार जाँच गर्नुहोस्, त्यसपछि सञ्चालनको लागि योजना गरिएको समान रिसेट र अधिग्रहण अनुक्रम प्रयोग गरेर नियन्त्रित सन्दर्भ लोड लागू गर्नुहोस्। एक होल्ड परीक्षणले स्वतन्त्र सन्दर्भ बिना विद्युतीय क्षयबाट साँचो भार विश्राम छुट्याउन सक्दैन।
गतिशील प्रमाणीकरणको लागि, क्लिपिङ र घण्टी बजाउनको लागि कच्चा डाटा निरीक्षण गर्नुहोस्, उपयुक्त फिल्टर सेटिङहरूमा परिणामहरू तुलना गर्नुहोस्, र उपयुक्त विधिको साथ जम्मा गरिएको स्थिरता प्रतिक्रिया प्रमाणित गर्नुहोस्। उम्मेदवार सेन्सरहरू तुलना गर्नु अघि स्वीकृति सीमाहरू सेट गर्नुहोस्। एक FIBOS मोडेल समीक्षा अनुरोध गर्दा, लोड इतिहास, माउन्टिंग रेखाचित्र, सबैभन्दा सानो बल परिवर्तन, मापन अवधि, र अवस्थित एम्पलीफायर वा DAQ विवरणहरू प्रदान गर्नुहोस्। प्रतिस्थापन परियोजनाहरूको लागि, मूल मोडेल र क्यालिब्रेसन जानकारी समावेश गर्नुहोस्; केवल नाममात्र क्षमता मिलाउन अनुकूलता स्थापित गर्दैन।
एक निष्क्रिय चार्ज-आउटपुट सेन्सिङ तत्वले ब्रिज उत्तेजना बिना चार्ज उत्पन्न गर्दछ, तर यसको चार्ज एम्पलीफायर र अधिग्रहण इलेक्ट्रोनिक्सलाई शक्ति चाहिन्छ। IEPE सेन्सरहरूलाई तिनीहरूको एकीकृत इलेक्ट्रोनिक्सको लागि निर्दिष्ट स्थिर-वर्तमान आपूर्ति चाहिन्छ। पावर जडान गर्नु अघि वास्तविक सिग्नल प्रकार जाँच गर्नुहोस्; निष्क्रिय चार्ज इनपुट IEPE आपूर्ति जडान होइन।
सम्भावित रूपमा, यदि सेन्सर यसको मेकानिकल सीमा भित्र रहन्छ र पूर्ण श्रृंखलाले आवश्यक वृद्धिशील बललाई समाधान गर्दछ। प्रीलोड अन्तर्गत नयाँ विद्युतीय आधाररेखा स्थापना गर्नाले उपयुक्त इलेक्ट्रोनिक्सलाई पछिको परिवर्तनमा फोकस गर्न अनुमति दिन सक्छ। चार्ज दायरा, आवाज, बहाव, र बल साझेदारी जाँच गर्नुहोस्; zeroing ले प्रिलोड हटाउँदैन वा विशेष रिजोल्युसनको ग्यारेन्टी गर्दैन।
न। रेजोनन्ट फ्रिक्वेन्सीले मेकानिकल रेजोनान्सलाई वर्णन गर्दछ, जबकि प्रयोगयोग्य ब्यान्डविथ फ्रिक्वेन्सी अन्तराल हो जसमा स्थापित प्रणालीले आवश्यक प्रतिक्रिया सहिष्णुता पूरा गर्दछ। थपिएको मास र स्थिरता कठोरताले मेकानिकल प्रतिक्रियालाई असर गर्छ; एम्पलीफायर र फिल्टरहरूले पनि परिणामलाई बाधा पुर्याउँछन्। ग्यारेन्टी फ्लैट मापन ब्यान्डविथको रूपमा क्याटलग अनुनाद मान प्रयोग नगर्नुहोस्। PCB बल सेन्सर आवृत्ति प्रतिक्रिया र स्थापना छलफल गर्दछ.
सिग्नल प्रकार, संवेदनशीलता, चार्ज दायरा, ध्रुवता, कनेक्टर तारिङ, र आवश्यक मापन मोड जाँच गरेपछि मात्र। मेकानिकल फिट र लोड दिशा पनि अनुप्रयोगसँग मेल खानुपर्छ। रूपान्तरण सेटिङहरू अद्यावधिक गर्नुहोस् र सन्दर्भ लोडको साथ स्थापित चेन प्रमाणित गर्नुहोस्। एउटै नाममात्र बल दायराले प्रत्यक्ष प्रतिस्थापन वा समकक्ष प्रदर्शन स्थापना गर्दैन।
उच्च प्रतिबाधा चार्ज केबलको आन्दोलनले अनावश्यक विद्युतीय चार्ज उत्पन्न गर्न सक्छ, जसलाई प्राय: ट्राइबोइलेक्ट्रिक शोर भनिन्छ। पहिले जाँच गर्नुहोस् कि आन्दोलनले सेन्सर वा कनेक्टरमा वास्तविक बल पनि लागू गरिरहेको छैन। मेकानिकल लोड स्थिरसँग, निर्दिष्ट कम-शोर केबल सुरक्षित गर्नु अघि र पछि संकेत तुलना गर्नुहोस्। प्रत्येक स्पाइकलाई प्रक्रिया बलको रूपमा व्यवहार गर्नु अघि जडान सफाई र ग्राउन्डिङ निरीक्षण गर्नुहोस्।


