
Views: 0 Author: Site Editor ເວລາເຜີຍແຜ່: 2026-11-11 ຕົ້ນກໍາເນີດ: ເວັບໄຊ
ເຊັນເຊີຜົນບັງຄັບໃຊ້ piezoelectric ປ່ຽນຜົນບັງຄັບໃຊ້ກົນຈັກເປັນສັນຍານການສາກໄຟ. ຄວາມແຂງຕົວສູງຂອງພວກເຂົາເຮັດໃຫ້ພວກມັນເປັນປະໂຫຍດສໍາລັບການຈັບຜົນກະທົບ, ການບີບອັດຫຼືຄວາມກົດດັນຢ່າງໄວວາ, ແລະການປ່ຽນແປງຂອງຜົນບັງຄັບໃຊ້ໃນລະຫວ່າງຮອບເຄື່ອງຈັກ. ດ້ວຍການປັບສັນຍານທີ່ເຫມາະສົມ, ພວກເຂົາຍັງສາມາດວັດແທກການປ່ຽນແປງຊ້າໆຫຼືກໍາລັງຖືຊົ່ວຄາວຜ່ານຫນ້າຕ່າງການວັດແທກທີ່ກໍານົດໄວ້.
ເລີ່ມຕົ້ນດ້ວຍເຫດການບັງຄັບທີ່ທ່ານຕ້ອງການບັນທຶກ: ທິດທາງຂອງມັນ, ມູນຄ່າສູງສຸດ, ໄລຍະເວລາ, ແລະການປ່ຽນແປງທີ່ມີຄວາມຫມາຍນ້ອຍທີ່ສຸດ. ເຊັນເຊີທີ່ຈັບຜົນກະທົບສັ້ນໆໄດ້ຢ່າງຖືກຕ້ອງອາດບໍ່ເໝາະສົມສຳລັບການຕິດຕາມຜົນບັງຄັບຍຶດຄົງທີ່ເປັນເວລາຫຼາຍຊົ່ວໂມງ. ເຊັນເຊີ, ການຈັດການຕິດຕັ້ງ, ເຄື່ອງຂະຫຍາຍສຽງ, ແລະການຕັ້ງຄ່າການມາຂໍ້ມູນຕ້ອງຖືກເລືອກຮ່ວມກັນ.
ພາຍໃນເຊັນເຊີຜົນບັງຄັບໃຊ້ quartz, ຜົນບັງຄັບໃຊ້ຕໍ່ກັບອົງປະກອບການຮັບຮູ້ຈະເຮັດໃຫ້ເກີດການສາກໄຟຜ່ານຜົນກະທົບ piezoelectric ໂດຍກົງ. ສໍາລັບທິດທາງການໂຫຼດທີ່ກໍານົດ, ຄວາມສໍາພັນທີ່ເຫມາະສົມແມ່ນ Q = S × F, ບ່ອນທີ່ Q ຮັບຜິດຊອບໃນ picocoulombs (pC), S ແມ່ນຄວາມອ່ອນໄຫວຂອງຄ່າໃຊ້ຈ່າຍໃນ pC / N, ແລະ F ແມ່ນຜົນບັງຄັບໃຊ້ໃນນິວຕັນ (N). ຄ່າການປັບທຽບຂອງເຊັນເຊີຕົວຈິງຄວນຖືກໃຊ້ເມື່ອປ່ຽນສັນຍານທີ່ບັນທຶກໄວ້ເປັນຜົນບັງຄັບໃຊ້.
ເຄື່ອງຂະຫຍາຍສຽງສາກໄຟຈະປ່ຽນສັນຍານຄວາມດັນສູງນີ້ເປັນແຮງດັນທີ່ສາມາດໃຊ້ໄດ້. ບາງເຊັນເຊີ piezoelectric ແທນທີ່ຈະປະກອບດ້ວຍເອເລັກໂຕຣນິກປະສົມປະສານແລະໃຫ້ສັນຍານ IEPE. ແຮງແມ່ນປະລິມານທີ່ວັດແທກ; ຄ່າໄຟຟ້າຫຼືແຮງດັນແມ່ນເປັນຕົວແທນໄຟຟ້າຂອງມັນ. ດັ່ງນັ້ນ, ເຊັນເຊີຜົນບັງຄັບໃຊ້ piezoelectric ບໍ່ຄວນສັບສົນກັບເຊັນເຊີຄວາມກົດດັນຂອງນ້ໍາພຽງແຕ່ຍ້ອນວ່າທັງສອງໃຊ້ວັດສະດຸ piezoelectric.
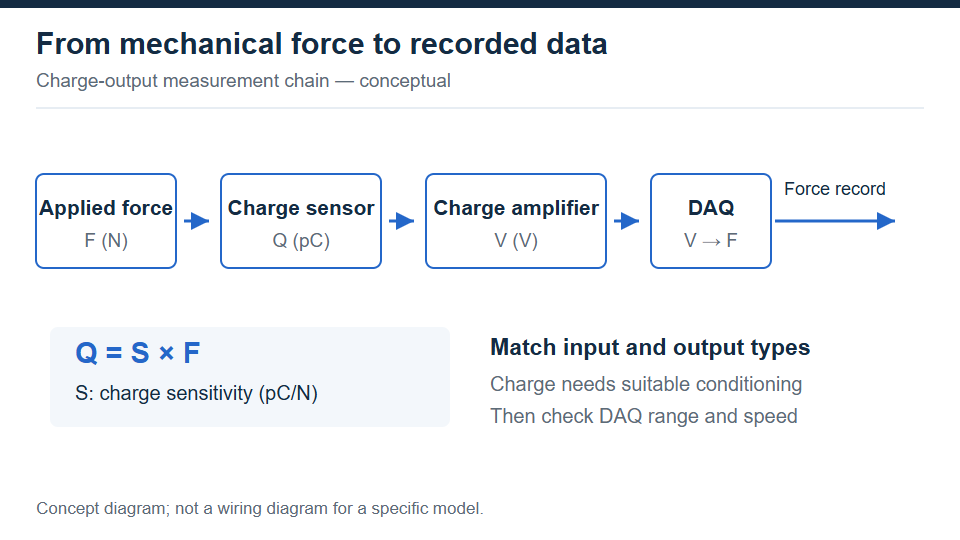
ເຊັນເຊີການສາກໄຟຕ້ອງການການປັບຄ່າສາກທີ່ເຂົ້າກັນໄດ້ ກ່ອນທີ່ສັນຍານຂອງມັນໄປຮອດການປ້ອນຂໍ້ມູນແຮງດັນທົ່ວໄປ.
ເຊັນເຊີ Piezoelectric ແມ່ນຜູ້ສະຫມັກທີ່ເຂັ້ມແຂງໃນເວລາທີ່ການວັດແທກຮຽກຮ້ອງໃຫ້ມີເສັ້ນທາງການໂຫຼດແຂງແລະການຈັບຕົວຂອງການປ່ຽນແປງຜົນບັງຄັບໃຊ້ໄວ. ເຊັນເຊີຜົນບັງຄັບໃຊ້ strain ວັດແທກການຜິດປົກກະຕິຂອງ elastic ຜ່ານການປ່ຽນແປງຂອງຄວາມຕ້ານທານໄຟຟ້າແລະມັກຈະເປັນທາງເລືອກທີ່ກົງໄປກົງມາສໍາລັບການໂຫຼດຄົງທີ່ແບບຍືນຍົງ. ທັງສອງເຕັກໂນໂລຢີສາມາດວັດແທກກໍາລັງການປ່ຽນແປງພາຍໃນຂອບເຂດກໍານົດຂອງພວກເຂົາ; ການຕັດສິນໃຈຄວນປະຕິບັດຕາມໄລຍະເວລາທີ່ຕ້ອງການ, ການຕອບສະຫນອງ, ແລະຄວາມບໍ່ແນ່ນອນແທນທີ່ຈະເປັນປ້າຍຊື່ແບບຄົງທີ່ - ທຽບກັບແບບເຄື່ອນໄຫວ.
ພວກເຂົາສາມາດວັດແທກຜົນບັງຄັບໃຊ້ quasi-static ເມື່ອຕ່ອງໂສ້ການວັດແທກຮັກສາສັນຍານການເສື່ອມໂຊມແລະລອຍຢູ່ໃນຄວາມຜິດພາດທີ່ອະນຸຍາດສໍາລັບເວລາທີ່ກໍານົດໄວ້. ນີ້ແມ່ນແຕກຕ່າງຈາກການຮັກສາການອ່ານທີ່ຖືກຕ້ອງຂອງການໂຫຼດຄົງທີ່ຢ່າງບໍ່ຢຸດຢັ້ງ. ການອ້າງອິງແຄັດຕາລັອກຕໍ່ກັບການປັບຕົວແບບຄົງທີ່ບໍ່ໄດ້ສ້າງຄວາມເໝາະສົມສຳລັບການຊັ່ງນ້ຳໜັກໃນໄລຍະຍາວ ຫຼືການຕິດຕາມຜົນບັງຄັບໃຊ້ຍຶດຕິດຢ່າງຕໍ່ເນື່ອງ.
| Task | ສັນຍານ | ການກວດສອບການເລືອກ |
|---|---|---|
| ໄດນາມິກ | ບັງຄັບກຳມະຈອນ ຫຼືປ່ຽນຮູບແບບຄື້ນ | ຮັກສາທັງສ່ວນໄວແລະຊ້າ. |
| ເຄິ່ງສະຖິດ | ທາງເນີນຊ້າໆ ຫຼືຄ້າງໄວ້ສັ້ນໆ | ກວດເບິ່ງພຽງການລອຍລົມແລະການເສື່ອມໂຊມໃນໄລຍະການທົດສອບເຕັມ. |
| ຄົງທີ່ໃນໄລຍະຍາວ | ການໂຫຼດຄົງທີ່ໃນໄລຍະເວລາທີ່ຂະຫຍາຍ | ຕ້ອງການລະບົບເຄື່ອງວັດແທກຄວາມດັນ ເວັ້ນເສຍແຕ່ວ່າລະບົບຕ່ອງໂສ້ເຕັມຈະຖືກກວດສອບ. |
ເວລາຄົງທີ່ອະທິບາຍພຶດຕິກໍາຄວາມຖີ່ຕ່ໍາຂອງເອເລັກໂຕຣນິກການວັດແທກ. ໃນລະບົບຄໍາສັ່ງທໍາອິດທີ່ເຫມາະສົມ, ສັນຍານຂັ້ນຕອນຈະທໍາລາຍເປັນ V(t) = V0 × exp(-t/τ), ບ່ອນທີ່ τ ແມ່ນເວລາຄົງທີ່. ໄລຍະເວລາຄົງທີ່ທີ່ຍາວກວ່າຈະຫຼຸດຜ່ອນການເສື່ອມໂຊມໃນລະຫວ່າງການຖືຈໍາກັດ, ແຕ່ການຮົ່ວໄຫຼທີ່ກ່ຽວຂ້ອງກັບການຮົ່ວໄຫຼແລະຜົນກະທົບຂອງອຸນຫະພູມຍັງຕ້ອງໄດ້ຮັບການກວດສອບ. Kistler ຈໍາແນກຮູບແບບການດໍາເນີນງານເຫຼົ່ານີ້ຢູ່ໃນຂອງມັນ ຄູ່ມືຄົງທີ່ທີ່ໃຊ້ເວລາ.
ສໍາລັບຕົວຢ່າງ, ການຖື 1 ວິນາທີໃນລະບົບທີ່ເຫມາະສົມທີ່ມີເວລາຄົງທີ່ 100 ວິນາທີສູນເສຍປະມານ 1% ຂອງສັນຍານເບື້ອງຕົ້ນຂອງມັນໂດຍຜ່ານກົນໄກນີ້ຢ່າງດຽວ. ການຄຳນວນນີ້ບໍ່ລວມເອົາສິ່ງລົບກວນ, ຜົນກະທົບດ້ານຄວາມຮ້ອນ, ຄວາມຜິດພາດໃນການປັບທຽບ, ແລະການລອຍລົມອື່ນໆ. ມັນບໍ່ແມ່ນການອ້າງສິດປະສິດທິພາບສຳລັບຮູບແບບ FIBOS ໃດໆ. ກໍານົດຄວາມຜິດພາດຂອງຜົນບັງຄັບໃຊ້ທີ່ຍອມຮັບໄດ້ແລະທົດສອບໄລຍະເວລາທີ່ສົມບູນແທນທີ່ຈະສົມມຸດວ່າຈໍານວນວິນາທີທົ່ວໄປໃຊ້ກັບເຊັນເຊີ piezoelectric ທັງຫມົດ.
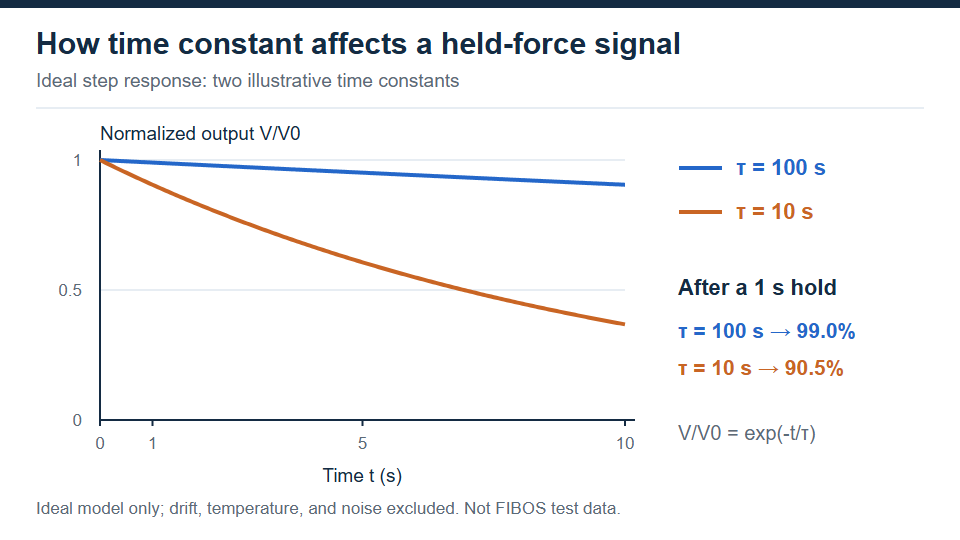
ໃນຮູບແບບຄໍາສັ່ງທໍາອິດທີ່ເຫມາະສົມນີ້, ໄລຍະເວລາຄົງທີ່ທີ່ຍາວກວ່າຈະຫຼຸດຜ່ອນການເສື່ອມໂຊມໃນລະຫວ່າງການຖືຈໍາກັດ; ການວັດແທກຕົວຈິງຈະຕ້ອງກວມເອົາພຽງການລອຍລົມ ແລະຄວາມຜິດພາດອື່ນໆ.
ການອອກແບບຕໍ່ໄປນີ້ແມ່ນສະແດງຢູ່ໃນລາຍການຜະລິດຕະພັນ FIBOS 2026. ກຸ່ມເຫຼົ່ານີ້ອະທິບາຍການພິຈາລະນາການເລືອກທີ່ແຕກຕ່າງກັນ: ເຄື່ອງຊັກຜ້າແມ່ນຮູບແບບກົນຈັກ, ໃນຂະນະທີ່ຄວາມກົດດັນ - ການບີບອັດແລະສາມແກນອະທິບາຍທິດທາງການວັດແທກ. ພວກມັນບໍ່ແມ່ນການຈັດປະເພດສະເພາະເຊິ່ງກັນແລະກັນ.
ເຄື່ອງຊັກຜ້າກຳລັງຈະວາງອົງປະກອບການຮັບຮູ້ເປັນວົງຮອບອ້ອມຊ່ອງເປີດກາງ. ມັນສາມາດເຮັດໃຫ້ເຫມາະກັບການປະກອບການບີບອັດທີ່ bolt ຫຼື shaft ຜ່ານສູນກາງ. FIBOS FE011 ຖືກລະບຸວ່າເປັນເຊັນເຊີ piezoelectric ໂຄງສ້າງວົງແຫວນ, ແລະໜ້າລາຍການຂອງມັນລະບຸການເຮັດວຽກແບບ passive ດ້ວຍເຄື່ອງມືສາກ. ຮູບແຕ້ມຂອງມັນສະຫນອງຂະຫນາດທີ່ຈໍາເປັນເພື່ອປະເມີນການເປີດແລະຫນ້າດິນ.
ເຄື່ອງຊັກຜ້າຕ້ອງນັ່ງຢູ່ໃນເສັ້ນທາງການໂຫຼດທີ່ມີຈຸດປະສົງ; ພຽງແຕ່ fitting ປະມານ bolt ບໍ່ໄດ້ຫມາຍຄວາມວ່າມັນວັດແທກຜົນບັງຄັບໃຊ້ຮ່ວມກັນທັງຫມົດ. ກວດເບິ່ງວ່າ bolt ແລະພາກສ່ວນອ້ອມຂ້າງແບ່ງປັນການໂຫຼດແນວໃດ, ແລະກໍານົດຄວາມອ່ອນໄຫວທີ່ຕິດຕັ້ງ. ສຳລັບບັນຫາການເລືອກກົນຈັກທີ່ກວ້າງຂຶ້ນ, ເບິ່ງ FIBOS ຄູ່ມືເຊັນເຊີແຮງດັນຜ່ານຂຸມແລະ donut.
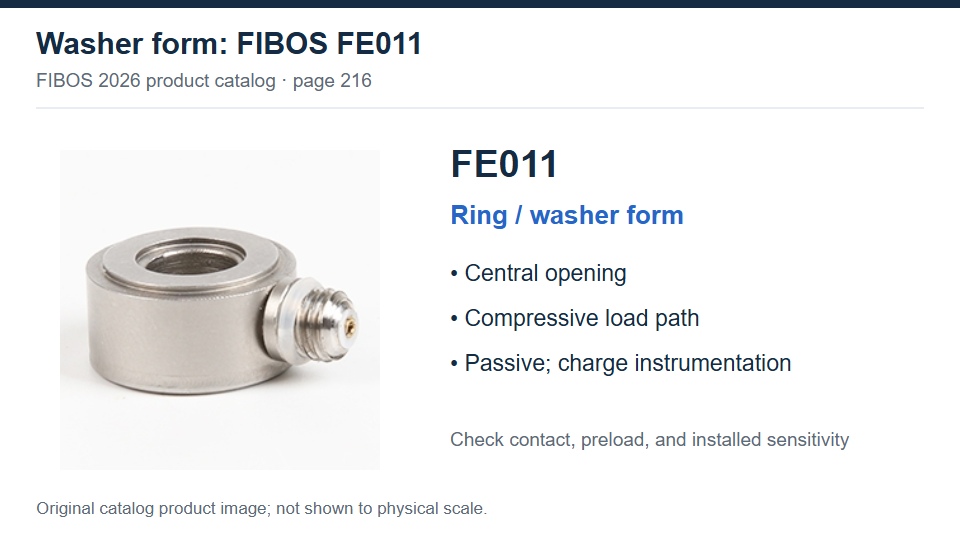
FIBOS FE011 ໃຊ້ໂຄງສ້າງວົງ. ການປະເມີນຜົນການເປີດສູນກາງ, ຫນ້າດິນຮັບຜິດຊອບ, ແລະເສັ້ນທາງການໂຫຼດຕິດຕັ້ງຮ່ວມກັນ.
ສໍາລັບການໂຫຼດຕາມແກນດຽວ, ກວດເບິ່ງວ່າເຊັນເຊີຖືກລະບຸໄວ້ສໍາລັບການບີບອັດເທົ່ານັ້ນຫຼືສໍາລັບທັງຄວາມກົດດັນແລະການບີບອັດ. ໜ້າລາຍການ FIBOS FE001B ລາຍຊື່ໄລຍະການວັດແທກ 0–1,000 N ແລະໂຄງສ້າງກະທັດຮັດ. FE022 ສະຫນອງການວັດແທກສອງທິດທາງ, ດ້ວຍຕົວເລືອກຊ່ວງ ±10, ±30, ±50, ແລະ ±60 kN ທີ່ລະບຸໄວ້ໃນລາຍການ. ເຫຼົ່ານີ້ແມ່ນຕົວຢ່າງຂອງຄວາມສາມາດໃນການໂຫຼດທີ່ແຕກຕ່າງກັນ, ບໍ່ແມ່ນການອອກແບບ mounting interchangeable.
ການຕິດຕັ້ງຄວາມກົດດັນ - ການບີບອັດຕ້ອງການການເຊື່ອມຕໍ່ການໂຫຼດທີ່ສົ່ງທັງສອງທິດທາງໂດຍບໍ່ມີການວ່າງຫຼືງໍທີ່ບໍ່ໄດ້ຕັ້ງໃຈ. ຢືນຢັນຂະຫນາດກະທູ້, ການມີສ່ວນພົວພັນ, ທິດທາງການໂຫຼດ, ແລະຄວາມອ່ອນໄຫວການປັບສໍາລັບແຕ່ລະທິດທາງ. ໄລຍະການບີບອັດເທົ່ານັ້ນຈະຕ້ອງບໍ່ຖືກປະຕິບັດເປັນການຈັດອັນດັບຄວາມເຄັ່ງຕຶງພຽງແຕ່ເນື່ອງຈາກວ່າທີ່ຢູ່ອາໄສມີ threads.
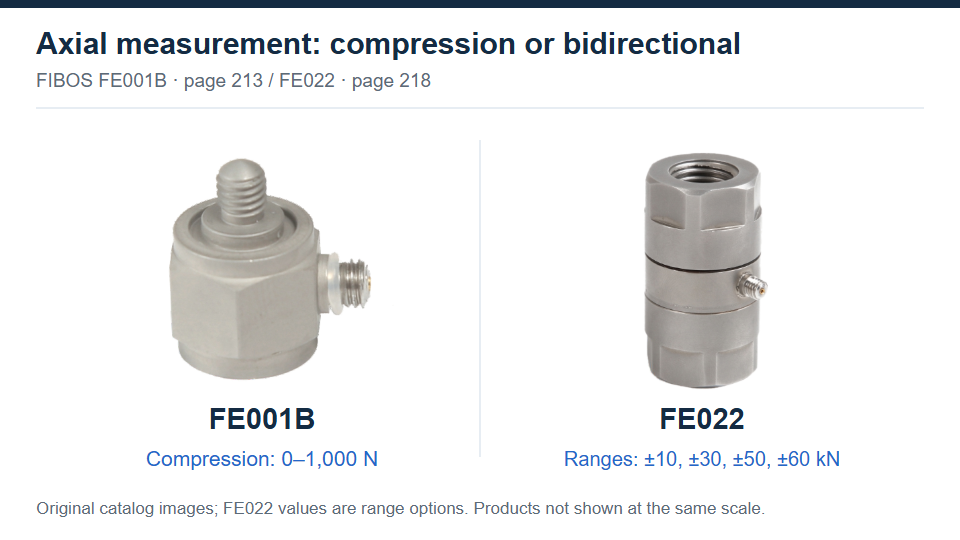
FE001B ແລະ FE022 ສະແດງໃຫ້ເຫັນຄວາມສາມາດໃນການວັດແທກຕາມແກນທີ່ແຕກຕ່າງກັນ. ຢືນຢັນທິດທາງການໂຫຼດແລະການເຊື່ອມຕໍ່ກົນຈັກແບບສະເພາະ.
ເລືອກເຊັນເຊີສາມແກນເມື່ອຜົນໄດ້ຮັບທີ່ເປັນປະໂຫຍດປະກອບມີ Fx , Fy , ແລະ Fz ແທນທີ່ຈະເປັນຜົນບັງຄັບທາງແກນ. FIBOS FE025 ແລະ FE027 ທັງສອງຖືກອະທິບາຍວ່າເປັນການວັດແທກສາມອົງປະກອບຂອງແຮງຕັ້ງຂວາງເຊິ່ງກັນແລະກັນພ້ອມກັນ. ຫນ້າລາຍການຂອງເຂົາເຈົ້າກໍານົດຜົນຜະລິດຄ່າໃຊ້ຈ່າຍແລະສະແດງໃຫ້ເຫັນສະເພາະ X / Y ແລະ Z ແຍກຕ່າງຫາກ. FE025 ໃຊ້ແບບຟອມຜ່ານຂຸມ; FE027 ມີການຈັດວາງແບບບລັອກ.
ບັນທຶກທິດທາງປະສານງານຂອງເຊັນເຊີກ່ອນທີ່ຈະປະກອບແລະມອບຫມາຍແຕ່ລະຊ່ອງໃນຊອບແວການຊື້. ຮ້ອງຂໍໃຫ້ມີຂໍ້ມູນການສົນທະນາຂ້າມຜ່ານ ແລະ calibration ທີ່ໃຊ້ໄດ້ສໍາລັບເງື່ອນໄຂການໂຫຼດທີ່ມີຈຸດປະສົງ. ສາມຊ່ອງບັງຄັບບໍ່ໄດ້ກໍານົດຄວາມສາມາດໃນການບັງຄັບແລະແຮງບິດຫົກແກນ, ແລະກໍານົດຂອບເຂດຂອງແຮງດຽວກັນບໍ່ຄວນສົມມຸດສໍາລັບທຸກໆແກນ.
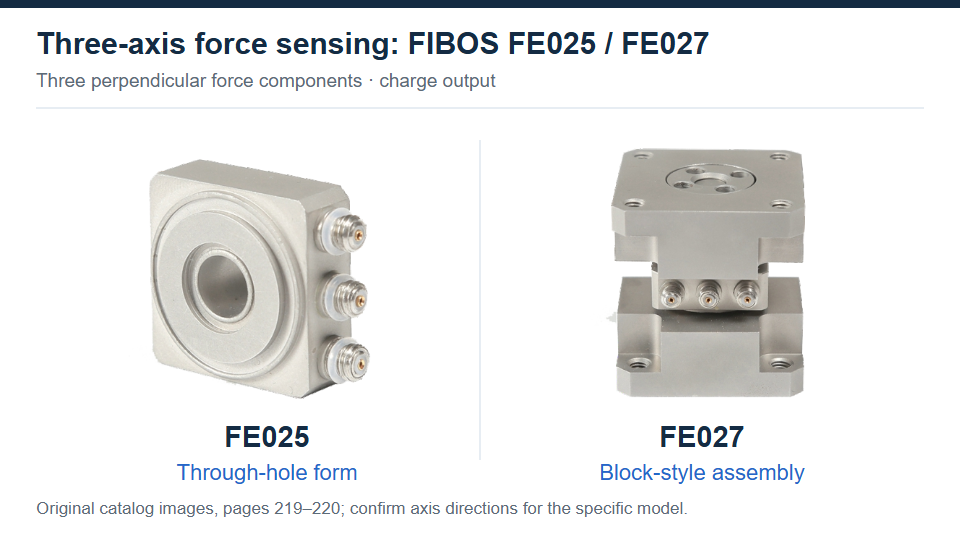
FE025 ແລະ FE027 ວັດແທກສາມອົງປະກອບຜົນບັງຄັບໃຊ້ perpendicular. ກວດສອບການປະສານງານແຜນທີ່ແລະສະເພາະແຕ່ລະແກນກ່ອນທີ່ຈະເຊື່ອມໂຍງ.
ໃນວົງຈອນການກົດດັນ, ສັນຍານທີ່ເປັນປະໂຫຍດອາດຈະເປັນການເພີ່ມຂື້ນຂອງຜົນບັງຄັບໃຊ້, ຈຸດສູງສຸດຢູ່ໃກ້ກັບບ່ອນນັ່ງສຸດທ້າຍ, ຫຼືການປ່ຽນແປງທີ່ບໍ່ຄາດຄິດກ່ອນທີ່ພາກສ່ວນຈະມາຮອດຕໍາແຫນ່ງເປົ້າຫມາຍຂອງມັນ. ວາງເຊັນເຊີບ່ອນທີ່ກໍາລັງຂະບວນການນັ້ນຖືກສົ່ງແລະ synchronize ຜົນບັງຄັບໃຊ້ກັບການຍ້າຍຖ້າຫາກວ່າເງື່ອນໄຂການຍອມຮັບແມ່ນຂຶ້ນກັບຕໍາແຫນ່ງແຊກ. ການປະທັບຕາແລະການປະຕິບັດການເຂົ້າຮ່ວມອື່ນໆທີ່ຄ້າຍຄືກັນຮຽກຮ້ອງໃຫ້ມີປ່ອງຢ້ຽມການວັດແທກທີ່ກໍານົດໄວ້ແລະເງື່ອນໄຂການຕິດຕັ້ງທີ່ເຮັດຊ້ໍາອີກ.
ສໍາລັບວົງຈອນທີ່ມີຂັ້ນຕອນຂອງການຖື, ກວດສອບພູພຽງເຊັ່ນດຽວກັນກັບຈຸດສູງສຸດ. ລະບົບທີ່ກໍານົດກໍາລັງສູງສຸດຢ່າງຖືກຕ້ອງຍັງສາມາດບິດເບືອນຜົນບັງຄັບໃຊ້ທີ່ຖືໄວ້ຍ້ອນການທໍາລາຍສັນຍານ. ກໍານົດຈຸດຕັ້ງໃຫມ່ຢ່າງສະຫມໍ່າສະເຫມີກ່ອນເຫດການຜົນບັງຄັບໃຊ້ແລະນອກໄລຍະທີ່ໃຊ້ສໍາລັບການຍອມຮັບ.
ສໍາລັບການທົດສອບຜົນກະທົບ, ປະເມີນກໍາມະຈອນແຮງແລະເວລາເພີ່ມຂຶ້ນຂອງມັນກ່ອນທີ່ຈະເລືອກຊ່ວງເຊັນເຊີແລະການຕັ້ງຄ່າການຊື້. ວັດຖຸທີ່ຫຼຸດລົງຂະຫນາດນ້ອຍບໍ່ຈໍາເປັນຕ້ອງຜະລິດຜົນບັງຄັບໃຊ້ສູງສຸດຂະຫນາດນ້ອຍ: ໄລຍະຫ່າງການຢຸດແລະຄວາມແຂງຂອງການຕິດຕໍ່ຜົນກະທົບຕໍ່ເຫດການ. ກວດສອບການຕິດຕັ້ງແລະຮູບແບບຄື້ນທີ່ບັນທຶກໄວ້ສໍາລັບການດັງ, clipping, ແລະການຕິດຕໍ່ຊ້ໍາ. ການໂຫຼດແບບເຄື່ອນໄຫວຊ້ໍາຊ້ອນຍັງຮຽກຮ້ອງໃຫ້ມີການຢືນຢັນປະຫວັດການໂຫຼດທີ່ອະນຸຍາດ; ຕົວເລກທີ່ປອດໄພ overload ຢ່າງດຽວບໍ່ແມ່ນການຈັດອັນດັບຊີວິດທີ່ເມື່ອຍລ້າ.
ການວັດແທກສາມແກນສາມາດຊ່ວຍແຍກອົງປະກອບຜົນບັງຄັບໃຊ້ໃນການທົດລອງຕັດຫຼືອຸປະກອນການຄົ້ນຄວ້າ. ກໍານົດວ່າຜົນໄດ້ຮັບທີ່ຕ້ອງການເປັນອົງປະກອບສ່ວນບຸກຄົນ, ຜົນບັງຄັບໃຊ້ຜົນໄດ້ຮັບ, ຫຼືການປ່ຽນແປງທີ່ກ່ຽວຂ້ອງກັບເສັ້ນພື້ນຖານ preloaded. ເຊັນເຊີທີ່ຕິດຢູ່ຂ້າງລຸ່ມເຄື່ອງຕິດຕັ້ງຈະບໍ່ແຍກຕົວບັງຄັບການຕິດຕໍ່ທີ່ຕ້ອງການໂດຍອັດຕະໂນມັດ: ຄວາມອິດເມື່ອຍຂອງອຸປະກອນ, ການເຄື່ອນທີ່ຂອງໂຄງສ້າງ, ແລະເສັ້ນທາງການໂຫຼດອື່ນໆອາດຈະປະກອບສ່ວນ.
ຂຽນການໂຫຼດກົນຈັກສູງສຸດ ແລະຕໍ່າສຸດຢູ່ທີ່ເຊັນເຊີ, ລວມທັງການໂຫຼດລ່ວງໜ້າ ແລະຈຸດສູງສຸດຊົ່ວຄາວ. ສູນໄຟຟ້າປ່ຽນການອ່ານອ້າງອີງ; ມັນບໍ່ເອົາ preload ຫຼືຟື້ນຟູຄວາມສາມາດກົນຈັກ. ເປັນຕົວຢ່າງການເຮັດບັນຊີແບບງ່າຍດາຍ, 2 kN preload compressive ບວກກັບ 3 kN ເຫດການບີບອັດເພີ່ມເຕີມເຮັດໃຫ້ 5 kN ຜ່ານເຊັນເຊີຖ້າການໂຫຼດທັງສອງໄປຕາມເສັ້ນທາງດຽວກັນ. ການປະກອບເຄື່ອງຊັກຜ້າຕົວຈິງອາດຈະແບ່ງປັນການໂຫຼດເພີ່ມເຕີມນັ້ນກັບ bolt ຫຼືໂຄງສ້າງອ້ອມຂ້າງ.
ສໍາລັບຄວາມກົດດັນທີ່ວັດແທກໂດຍຜ່ານການປະກອບ preloaded, ກວດເບິ່ງວ່າການບີບອັດຍັງຄົງຢູ່ສູງສຸດ unloading ແລະປະຕິບັດຕາມວິທີການຕິດຕັ້ງທີ່ກໍານົດໄວ້. ຢ່າເລືອກອັດຕາສ່ວນການໂຫຼດລ່ວງໜ້າແບບທົ່ວໆໄປ ຫຼືໃຊ້ຂີດຈຳກັດການໂຫຼດເກີນທີ່ປອດໄພເປັນຊ່ວງການເຮັດວຽກປົກກະຕິ. ສົ່ງປະຫວັດການໂຫຼດທີ່ຄາດໄວ້ ແລະຮູບແຕ້ມປະກອບສຳລັບການທົບທວນສະເພາະຕົວແບບ.
ລະບຸການປ່ຽນແປງທີ່ນ້ອຍທີ່ສຸດທີ່ຈະສົ່ງຜົນກະທົບຕໍ່ການຕັດສິນໃຈຂອງທ່ານ. ຕົວຢ່າງ, ການຈໍາແນກຄວາມແຕກຕ່າງຂອງ 5 N assembly-force ແມ່ນວຽກງານທີ່ແຕກຕ່າງຈາກພຽງແຕ່ກວດພົບຈຸດສູງສຸດ 1 kN . ຖາມວ່າຄວາມຜິດພາດທີ່ລະບຸໄວ້ແມ່ນທຽບກັບຂະຫນາດເຕັມຫຼືກັບການອ່ານ, ແລະປະເມີນສິ່ງລົບກວນພື້ນຖານແລະ drift ໃນຫນ່ວຍງານບັງຄັບ. ການເພີ່ມຂຶ້ນຂອງເຄື່ອງຂະຫຍາຍສຽງເຮັດໃຫ້ການປ່ຽນແປງແຮງດັນຂະຫນາດໃຫຍ່, ແຕ່ບໍ່ໄດ້ເອົາຄວາມຜິດພາດທາງກົນຈັກອອກຫຼືກໍານົດຂອບເຂດຈໍາກັດການວັດແທກການຮັບປະກັນຂະຫນາດນ້ອຍກວ່າ.
ສ້າງການປະເມີນຄວາມບໍ່ແນ່ນອນຮອບລະບົບຕ່ອງໂສ້ທີ່ຕິດຕັ້ງ: calibration, repeatability, alignment, force sharing, electronics, ແລະໄລຍະເວລາການວັດແທກ. ສໍາລັບການເຮັດວຽກສາມແກນ, ປະກອບມີອິດທິພົນຂອງການໂຫຼດໃນຊ່ອງທາງອື່ນໆ. ຕົວເລກເສັ້ນຊື່ຂອງລາຍການໂດຍຕົວມັນເອງບໍ່ແມ່ນຄວາມບໍ່ແນ່ນອນຂອງເຄື່ອງຈັກສໍາເລັດຮູບ.
ກວດເບິ່ງຮູບແຕ້ມແບບຈໍາລອງສໍາລັບພື້ນຜິວທີ່ຕັ້ງໃຈໂຫຼດແລະລາຍລະອຽດການຕິດຕັ້ງ. ພາກສ່ວນການຫາຄູ່ຄວນສະຫນັບສະຫນູນພື້ນທີ່ຮັບຜິດຊອບທີ່ກໍານົດໄວ້ແລະສົ່ງຜົນບັງຄັບໃຊ້ໃນທິດທາງທີ່ຕັ້ງໄວ້. ຝຸ່ນ, ການຕິດຕໍ່ທີ່ບໍ່ສະເຫມີກັນ, ແລະການໂຫຼດແຂບສາມາດເຮັດໃຫ້ການທົດສອບທາງແກນນາມແນະນໍາການບິດຫຼືຄວາມກົດດັນໃນທ້ອງຖິ່ນ. ຢືນຢັນວ່າອະແດບເຕີບໍ່ໄດ້ຕິດຕໍ່ກັບຕົວເຊື່ອມຕໍ່ແລະສາຍເຄເບີ້ນນັ້ນມີຊ່ອງຫວ່າງຜ່ານເຄື່ອງຈັກ.
ໃນລະຫວ່າງການມອບຫມາຍ, ສົມທຽບຮອບວຽນຊ້ໍາໂດຍບໍ່ມີການປ່ຽນແປງ fixture ໄດ້. ຖ້າການປ່ຽນຕໍາແຫນ່ງຂະຫນາດນ້ອຍປ່ຽນແປງຈຸດສູງສຸດທີ່ວັດແທກໄດ້ຢ່າງຫຼວງຫຼາຍ, ສືບສວນເສັ້ນທາງການຕິດແລະໂຫຼດກ່ອນທີ່ຈະປັບຂະຫນາດຊອບແວ. ສໍາລັບການທົດສອບແບບເຄື່ອນໄຫວ, ໃຫ້ກວດເບິ່ງວ່າຕົວອະແດບເຕີທີ່ເພີ່ມຈະປ່ຽນແປງການຕອບສະຫນອງຂອງອຸປະກອນທີ່ປະກອບ.
ການໂຫຼດລ່ວງໜ້າເຮັດໃຫ້ໜ້າຕິດຕໍ່ທີ່ຕັ້ງໄວ້ມີສ່ວນພົວພັນ. ຢ່າງໃດກໍຕາມ, ໃນການຕິດຕັ້ງ bolted washer, bolt ຍັງປະກອບເປັນເສັ້ນທາງການໂຫຼດຂະຫນານ. ສ່ວນຫນຶ່ງຂອງການປ່ຽນແປງຜົນບັງຄັບໃຊ້ພາຍນອກສາມາດຜ່ານເສັ້ນທາງນັ້ນ, ດັ່ງນັ້ນຄວາມອ່ອນໄຫວຂອງອຸປະກອນທີ່ຕິດຕັ້ງສາມາດແຕກຕ່າງຈາກຄ່າການປັບຕົວຂອງເຊັນເຊີ. Kistler ປຶກສາຫາລືກ່ຽວກັບຄວາມແຕກຕ່າງນີ້ຢູ່ໃນມັນ ຄູ່ມືການຕິດຕັ້ງ transducer force ring.
ກໍານົດປັດໄຈການແປງທີ່ມີ bolt ສຸດທ້າຍ, spacers, ພາກສ່ວນສະຫນັບສະຫນູນ, ແລະ preload ສະພາບໃນສະຖານທີ່. ບັນທຶກເງື່ອນໄຂເຫຼົ່ານັ້ນດ້ວຍຜົນການປັບທຽບ. ການປ່ຽນ spacer ຫຼື bolt ສາມາດປ່ຽນການແບ່ງປັນຜົນບັງຄັບໃຊ້ເຖິງແມ່ນວ່າໃນເວລາທີ່ເຊັນເຊີແລະເຄື່ອງຂະຫຍາຍສຽງບໍ່ມີການປ່ຽນແປງ. ໃຊ້ຄໍາແນະນໍາຂອງເຊັນເຊີສະເພາະເພື່ອສ້າງ preload; ກົດລະບຽບຈາກຮູບແບບອື່ນແມ່ນບໍ່ພຽງພໍ.
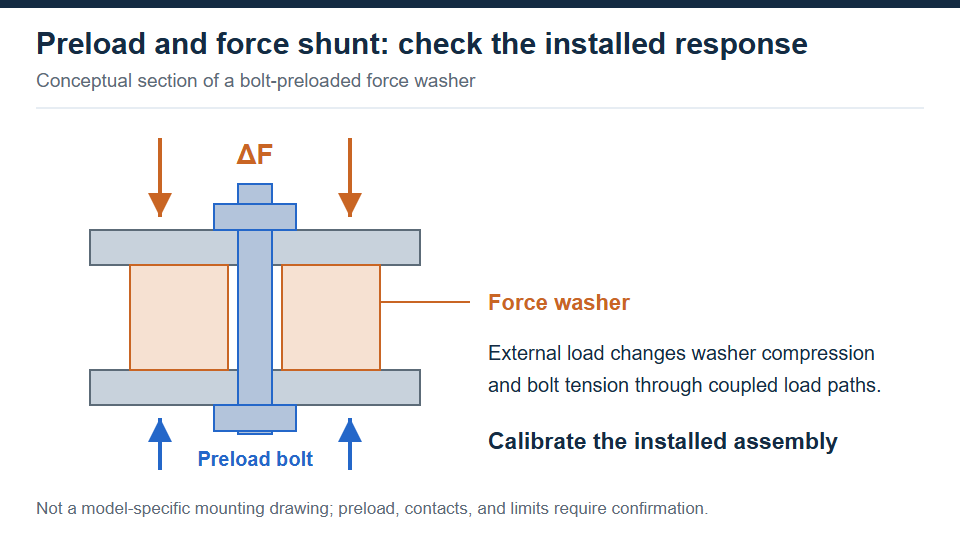
bolt preload ປ່ຽນເສັ້ນທາງການໂຫຼດທີ່ຕິດຕັ້ງ. ສ້າງຄວາມອ່ອນໄຫວກັບ bolt ສຸດທ້າຍ, ສະຫນັບສະຫນູນ, ແລະເງື່ອນໄຂ preload ໃນສະຖານທີ່.
ເຊັນເຊີການສາກໄຟໂດຍປົກກະຕິຈະເຊື່ອມຕໍ່ກັບເຄື່ອງຂະຫຍາຍສຽງ ຫຼືອິນພຸດ DAQ ທີ່ອອກແບບມາສະເພາະສຳລັບສັນຍານສາກໄຟ. ເຄື່ອງຂະຫຍາຍແຮງດັນໄຟຟ້າແບບທຳມະດາ ຫຼືເຄື່ອງຂະຫຍາຍສາຍສັນຍານ strain gauge ບໍ່ແມ່ນຕົວປ່ຽນແທນ. ເຊັນເຊີ IEPE ໃຊ້ການສະຫນອງຄົງທີ່ແລະການຈັດການການອ່ານແຮງດັນທີ່ເຂົ້າກັນໄດ້. ຕົວເຊື່ອມຕໍ່ເຫມາະຢ່າງດຽວບໍ່ໄດ້ສ້າງຄວາມເຂົ້າກັນໄດ້ທາງໄຟຟ້າ. PCB ອະທິບາຍການເກັບຄ່າແລະການປັບສັນຍານເອເລັກໂຕຣນິກແບບປະສົມປະສານ.
ຕົວຢ່າງ FIBOS ໃນບົດຄວາມນີ້ແມ່ນອີງໃສ່ຂໍ້ມູນແຄັດຕາລັອກຮູບແບບການຄິດຄ່າບໍລິການ. FE011 ຮຽກຮ້ອງຢ່າງຈະແຈ້ງກ່ຽວກັບເຄື່ອງມືການຄິດຄ່າບໍລິການ, ແລະ FE025/FE027 ລະບຸຜົນຜະລິດຄ່າບໍລິການ. ເລືອກວັດສະດຸປ້ອນສໍາລັບຜົນຜະລິດທີ່ຮັບຜິດຊອບທີ່ກໍານົດໄວ້; ຢ່າສົມມຸດວ່າຕົວແບບເຫຼົ່ານີ້ມີອຸປະກອນເອເລັກໂຕຣນິກ IEPE. FE8101 ເປັນເຄື່ອງຂະຫຍາຍສຽງ FIBOS , ບໍ່ແມ່ນເຊັນເຊີແຮງອື່ນ.
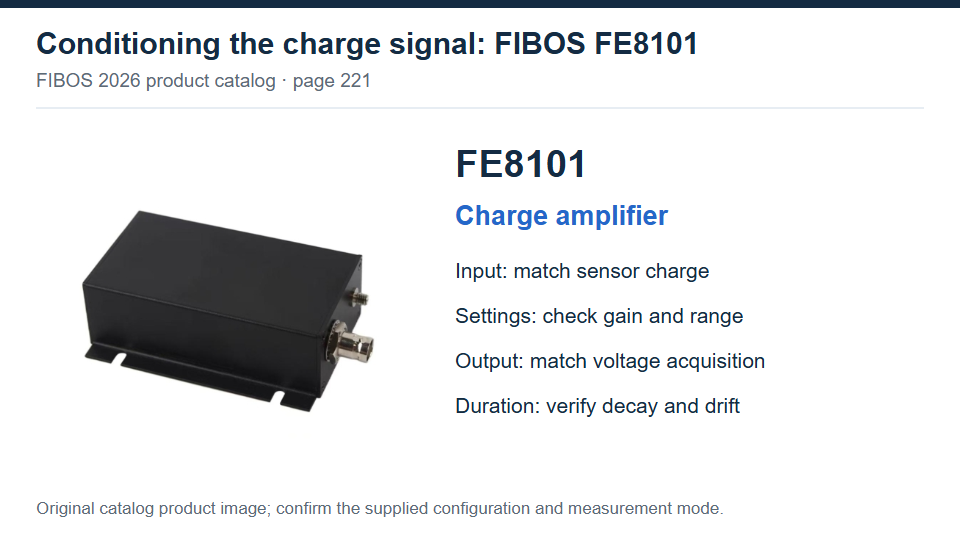
FE8101 ເປັນເຄື່ອງຂະຫຍາຍສຽງ. ຈັບຄູ່ການຕັ້ງຄ່າທີ່ສະໜອງໃຫ້ກັບສັນຍານການສາກໄຟຂອງເຊັນເຊີ, ການປ້ອນຂໍ້ມູນການຊື້, ແລະປ່ອງຢ້ຽມການວັດແທກ.
ຄິດໄລ່ຄ່າທໍານຽມທີ່ຄາດໄວ້ກ່ອນທີ່ຈະກໍານົດການເພີ່ມຂຶ້ນຂອງເຄື່ອງຂະຫຍາຍ. ການນໍາໃຊ້ຄວາມອ່ອນໄຫວນາມ FE001B ຂອງ 4 pC/N ຈາກລາຍການ 2026, ການປ່ຽນແປງຜົນບັງຄັບໃຊ້ 500 N ຜະລິດ 2,000 pC ນາມ. ດ້ວຍການຕັ້ງຄ່າເຄື່ອງຂະຫຍາຍສຽງທີ່ສະແດງໃຫ້ເຫັນເຖິງ 1 mV/pC, ການປ່ຽນແປງຜົນຜະລິດແມ່ນ 2 V. ຢູ່ທີ່ 10 mV/pC, ເຫດການດຽວກັນຈະຕ້ອງການ 20 V ແລະຈະຕັດເຄື່ອງຂະຫຍາຍສຽງທີ່ຈໍາກັດ ± 10 V. ນີ້ແມ່ນຕົວຢ່າງການຂະຫຍາຍ, ບໍ່ແມ່ນການຢັ້ງຢືນການຕັ້ງຄ່າເຊັນເຊີ-ເຄື່ອງຂະຫຍາຍສຽງສະເພາະ.
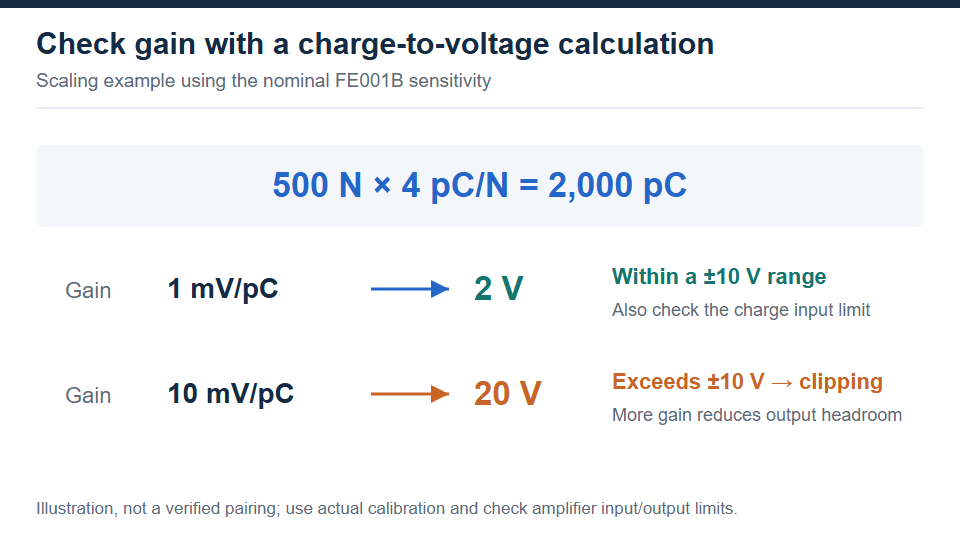
ສໍາລັບສັນຍານການເກັບກໍາຂໍ້ມູນດຽວກັນ, ການເພີ່ມຂຶ້ນຈາກ 1 ຫາ 10 mV / pC ເພີ່ມທະວີການຜະລິດທີ່ຮ້ອງຂໍຈາກ 2 ເປັນ 20 V; ຂັ້ນຕອນຜົນຜະລິດ ±10 V ຈະຕັດ.
ກວດເບິ່ງຂີດຈຳກັດການປ້ອນຂໍ້ມູນການສາກ, ການແກວ່ງອອກ, ການຕັ້ງຄ່າການຮັບ, ແລະໂໝດການວັດແທກຮ່ວມກັນ. ປ່ອງຢ້ຽມການວັດແທກຍາວຍັງຕ້ອງການການຕອບສະຫນອງຄວາມຖີ່ຕ່ໍາທີ່ເຫມາະສົມແລະການປະຕິບັດ drift. ລາຍການ FE8101 ລາຍຊື່ການເພີ່ມແຮງດັນທີ່ສາມາດປັບໄດ້ ແລະຜົນອອກແຮງດັນ, ແຕ່ມັນບໍ່ໄດ້ກໍານົດໄລຍະເວລາການຖືທີ່ຮັບປະກັນສໍາລັບການຕິດຕັ້ງຂອງທ່ານ. ຢືນຢັນການຕັ້ງຄ່າທີ່ສະໜອງໃຫ້ທີ່ແນ່ນອນ ແລະໜ້າຕ່າງການວັດແທກທີ່ຕ້ອງການ. Kistler ສະຫຼຸບກວ້າງກວ່າ ການຄິດຄ່າເງື່ອນໄຂການຄັດເລືອກເຄື່ອງຂະຫຍາຍສຽງ.
ເຊື່ອມຕໍ່ຜົນຜະລິດທີ່ມີເງື່ອນໄຂກັບວັດສະດຸປ້ອນ DAQ ຫຼື PLC ທີ່ມີລະດັບແຮງດັນທີ່ຖືກຕ້ອງ, ການວາງສາຍດິນ, ແລະຄວາມໄວຂອງການຊື້. ຢ່າສົມມຸດວ່າເຄື່ອງຂະຫຍາຍສຽງຈະສະໜອງ 4-20 mA ຫຼື ດິຈິຕອລຟິນບັສ ເວັ້ນເສຍແຕ່ຈະລະບຸຜົນຜະລິດນັ້ນ. ສໍາລັບເຫດການທີ່ໄວ, ໃຫ້ກວດເບິ່ງອັດຕາການປັບປຸງການປ້ອນຂໍ້ມູນແບບອະນາລັອກ ແລະການກັ່ນຕອງເຊັ່ນດຽວກັນກັບວົງຈອນໂປຣແກຣມ PLC. ຖ້າລະບົບຄວບຄຸມບໍ່ສາມາດຮັກສາຮູບແບບຄື້ນໄດ້, ໃຫ້ໃຊ້ຊ່ອງທາງການຊື້ທີ່ເຫມາະສົມແລະສົ່ງຜົນໄດ້ຮັບທີ່ຖືກຕ້ອງກັບຕົວຄວບຄຸມ.
ເລືອກຕົວຢ່າງແລະການກັ່ນຕອງຕ້ານ alias ສໍາລັບສັນຍານທີ່ທ່ານຕ້ອງການທີ່ຈະຮັກສາ; ການເພີ່ມອັດຕາຕົວຢ່າງບໍ່ໄດ້ແກ້ໄຂການກັ່ນຕອງການປຽບທຽບທີ່ບໍ່ເຫມາະສົມ. ຮັບປະກັນສາຍສາກແບບສາກເພື່ອໃຫ້ການເຄື່ອນທີ່ຂອງເຄື່ອງຈັກບໍ່ຢືດພວກມັນໂດຍບໍ່ຈໍາເປັນ, ໃຊ້ສາຍທີ່ມີສຽງຕໍ່າທີ່ລະບຸໄວ້, ແລະຮັກສາການເຊື່ອມຕໍ່ທີ່ມີ impedance ສູງສະອາດ ແລະແຫ້ງ. ການຂະຫຍາຍຊ່ອງເອກະສານແລະຂົ້ວກັບໄຟລ໌ຂໍ້ມູນເພື່ອໃຫ້ວິສະວະກອນຄົນອື່ນສາມາດສ້າງແຮງດັນຄືນໃຫມ່ຈາກແຮງດັນທີ່ບັນທຶກໄວ້.
ໃບຮັບຮອງເຊັນເຊີອະທິບາຍເງື່ອນໄຂການປັບທຽບທີ່ລະບຸໄວ້. ການມອບໝາຍຍັງຕ້ອງສ້າງວິທີການປະກອບສຸດທ້າຍປ່ຽນຜົນບັງຄັບໃຊ້ເຂົ້າໃນຜົນໄດ້ຮັບທີ່ບັນທຶກໄວ້. ບ່ອນທີ່ມີ shunt ຜົນບັງຄັບໃຊ້, ປຽບທຽບລະບົບທີ່ຕິດຕັ້ງດ້ວຍການອ້າງອີງທີ່ເຫມາະສົມໂດຍຜ່ານເສັ້ນທາງການໂຫຼດທີ່ມີຈຸດປະສົງ. ໃຊ້ຈຸດບັງຄັບຫຼາຍແລະຮອບການໂຫຼດຊ້ໍາກັນທີ່ເຫມາະສົມກັບຊ່ວງການເຮັດວຽກ, ແລະຮັກສາການອ່ານແຕ່ລະຄົນພາຍໃນປ່ອງຢ້ຽມການວັດແທກທີ່ຖືກຕ້ອງ.
ບັນທຶກເລກລໍາດັບຂອງເຊັນເຊີ, ເຄື່ອງມືອ້າງອີງ, ສະພາບການຕິດຕັ້ງ, ການໂຫຼດລ່ວງໜ້າ, ການຕັ້ງຄ່າເຄື່ອງຂະຫຍາຍສຽງ, ຂະໜາດ DAQ, ແລະເວລາທົດສອບ. ກວດເບິ່ງຄືນຫຼັງຈາກການປ່ຽນແປງທີ່ສາມາດສົ່ງຜົນກະທົບຕໍ່ການແບ່ງປັນຫຼືການແປງ, ລວມທັງເຊັນເຊີໃຫມ່, ການຕິດຕັ້ງທີ່ປ່ຽນແປງ, ການຂະຫຍາຍຕົວຂອງເຄື່ອງຂະຫຍາຍສຽງ, ຫຼືຂະຫນາດຊອບແວທີ່ປັບປຸງໃຫມ່. ການສີດຄ່າໄຟຟ້າສາມາດກວດສອບເອເລັກໂຕຣນິກໄດ້, ແຕ່ບໍ່ສາມາດກວດສອບເສັ້ນທາງການໂຫຼດກົນຈັກດ້ວຍຕົວມັນເອງ.
ກ່ອນທີ່ຈະຍອມຮັບການຕິດຕັ້ງ, ກໍານົດເງື່ອນໄຂຜ່ານທີ່ສາມາດວັດແທກໄດ້: ການປ່ຽນແປງພື້ນຖານທີ່ອະນຸຍາດໃຫ້ຜ່ານຮອບວຽນ, ຄວາມຜິດພາດທີ່ອະນຸຍາດໃນລະຫວ່າງການຖື, ແລະການປ່ຽນແປງທີ່ຍອມຮັບໄດ້ໃນຈຸດສູງສຸດທີ່ຊ້ໍາກັນ. ກວດເບິ່ງພຶດຕິ ກຳ ພື້ນຖານກັບອຸປະກອນທີ່ຄົງທີ່ຂອງເຄື່ອງຈັກ, ຈາກນັ້ນ ນຳ ໃຊ້ການໂຫຼດເອກະສານອ້າງອີງທີ່ຄວບຄຸມໂດຍໃຊ້ການປັບ ໃໝ່ ແລະລໍາດັບການຊື້ດຽວກັນທີ່ວາງແຜນໄວ້ ສຳ ລັບການດໍາເນີນງານ. ການທົດສອບການຖືຢ່າງດຽວບໍ່ສາມາດຈໍາແນກການຜ່ອນຄາຍການໂຫຼດທີ່ແທ້ຈິງຈາກການທໍາລາຍໄຟຟ້າໂດຍບໍ່ມີການອ້າງອີງເອກະລາດ.
ສໍາລັບການກວດສອບແບບເຄື່ອນໄຫວ, ກວດເບິ່ງຂໍ້ມູນດິບສໍາລັບການຕັດແລະສຽງດັງ, ປຽບທຽບຜົນໄດ້ຮັບໃນການຕັ້ງຄ່າການກັ່ນຕອງທີ່ເຫມາະສົມ, ແລະກວດສອບການຕອບສະຫນອງຂອງອຸປະກອນທີ່ປະກອບດ້ວຍວິທີການທີ່ເຫມາະສົມ. ກໍານົດຂອບເຂດການຍອມຮັບກ່ອນທີ່ຈະປຽບທຽບເຊັນເຊີຜູ້ສະຫມັກ. ເມື່ອຮ້ອງຂໍການທົບທວນແບບຈໍາລອງ FIBOS , ໃຫ້ປະຫວັດການໂຫຼດ, ການແຕ້ມຮູບການຕິດ, ການປ່ຽນແປງແຮງນ້ອຍທີ່ສຸດ, ໄລຍະເວລາການວັດແທກ, ແລະລາຍລະອຽດເຄື່ອງຂະຫຍາຍສຽງທີ່ມີຢູ່ຫຼື DAQ. ສໍາລັບໂຄງການທົດແທນ, ປະກອບມີຮູບແບບຕົ້ນສະບັບແລະຂໍ້ມູນການປັບທຽບ; ການຈັບຄູ່ຄວາມສາມາດຂອງນາມຢ່າງດຽວບໍ່ໄດ້ສ້າງຄວາມເຂົ້າກັນໄດ້.
ອົງປະກອບການຮັບຮູ້ການສາກໄຟແບບ passive-output ເຮັດໃຫ້ເກີດການສາກໂດຍບໍ່ມີການກະຕຸ້ນຂົວ, ແຕ່ເຄື່ອງຂະຫຍາຍສຽງ ແລະເຄື່ອງເອເລັກໂທຣນິກທີ່ໄດ້ມາຂອງມັນຕ້ອງການພະລັງງານ. ເຊັນເຊີ IEPE ຍັງຕ້ອງການການສະຫນອງຄົງທີ່ທີ່ກໍານົດໄວ້ສໍາລັບອຸປະກອນເອເລັກໂຕຣນິກປະສົມປະສານ. ກວດເບິ່ງປະເພດສັນຍານຕົວຈິງກ່ອນທີ່ຈະເຊື່ອມຕໍ່ພະລັງງານ; ການປ້ອນຂໍ້ມູນຄ່າ passive ບໍ່ແມ່ນການເຊື່ອມຕໍ່ການສະຫນອງ IEPE.
ທ່າແຮງ, ຖ້າເຊັນເຊີຍັງຄົງຢູ່ໃນຂອບເຂດຈໍາກັດກົນຈັກຂອງມັນແລະລະບົບຕ່ອງໂສ້ທີ່ສົມບູນຈະແກ້ໄຂຜົນບັງຄັບໃຊ້ທີ່ເພີ່ມຂຶ້ນທີ່ຕ້ອງການ. ການສ້າງພື້ນຖານໄຟຟ້າໃຫມ່ພາຍໃຕ້ການ preload ສາມາດອະນຸຍາດໃຫ້ເອເລັກໂຕຣນິກທີ່ເຫມາະສົມທີ່ຈະສຸມໃສ່ການປ່ຽນແປງຕໍ່ມາ. ກວດສອບລະດັບຄ່າບໍລິການ, ສິ່ງລົບກວນ, drift, ແລະການແບ່ງປັນຜົນບັງຄັບໃຊ້; zeroing ບໍ່ໄດ້ເອົາ preload ຫຼືຮັບປະກັນການແກ້ໄຂສະເພາະໃດຫນຶ່ງ.
ບໍ່. ຄວາມຖີ່ Resonant ອະທິບາຍເຖິງການສະທ້ອນກົນຈັກ, ໃນຂະນະທີ່ແບນວິດທີ່ໃຊ້ໄດ້ແມ່ນຊ່ວງຄວາມຖີ່ຂອງລະບົບທີ່ຕິດຕັ້ງຕອບສະໜອງຄວາມທົນທານຕໍ່ການຕອບສະໜອງທີ່ຕ້ອງການ. ເພີ່ມມະຫາຊົນແລະຄວາມແຂງຂອງ fixture ຜົນກະທົບຕໍ່ການຕອບສະຫນອງກົນຈັກ; ເຄື່ອງຂະຫຍາຍສຽງ ແລະຕົວກອງຍັງຈຳກັດຜົນໄດ້ຮັບ. ຢ່າໃຊ້ຄ່າການສະທ້ອນຂອງແຄັດຕາລັອກເປັນແບນວິດການວັດແທກຮາບພຽງທີ່ຮັບປະກັນ. PCB ປຶກສາຫາລືການຕອບສະຫນອງຄວາມຖີ່ຂອງເຊັນເຊີບັງຄັບແລະການຕິດຕັ້ງ.
ພຽງແຕ່ຫຼັງຈາກການກວດສອບປະເພດສັນຍານ, ຄວາມອ່ອນໄຫວ, ໄລຍະການສາກໄຟ, polarity, ສາຍໄຟເຊື່ອມຕໍ່, ແລະຮູບແບບການວັດແທກທີ່ກໍານົດໄວ້. ຄວາມສອດຄ່ອງຂອງກົນຈັກແລະທິດທາງການໂຫຼດຕ້ອງກົງກັບຄໍາຮ້ອງສະຫມັກ. ອັບເດດການຕັ້ງຄ່າການແປງ ແລະກວດສອບລະບົບຕ່ອງໂສ້ທີ່ຕິດຕັ້ງດ້ວຍການໂຫຼດອ້າງອີງ. ຊ່ວງຜົນບັງຄັບໃຊ້ນາມດຽວກັນບໍ່ໄດ້ກໍານົດການທົດແທນໂດຍກົງ ຫຼືປະສິດທິພາບທຽບເທົ່າ.
ການເຄື່ອນໄຫວຂອງສາຍສາກທີ່ມີ impedance ສູງສາມາດສ້າງຄ່າໄຟຟ້າທີ່ບໍ່ຕ້ອງການ, ມັກຈະເອີ້ນວ່າສິ່ງລົບກວນ triboelectric. ທໍາອິດໃຫ້ກວດເບິ່ງວ່າການເຄື່ອນໄຫວບໍ່ໄດ້ໃຊ້ກໍາລັງທີ່ແທ້ຈິງກັບເຊັນເຊີຫຼືຕົວເຊື່ອມຕໍ່. ດ້ວຍການໂຫຼດກົນຈັກຄົງທີ່, ປຽບທຽບສັນຍານກ່ອນແລະຫຼັງຈາກການຮັບປະກັນສາຍສັນຍານຕ່ໍາທີ່ລະບຸໄວ້. ກວດກາຄວາມສະອາດຂອງການເຊື່ອມຕໍ່ແລະການຖົມດິນກ່ອນທີ່ຈະປະຕິບັດທຸກຮວງເປັນຜົນບັງຄັບໃຊ້ຂະບວນການ.


