
ကြည့်ရှုမှုများ- 0 စာရေးသူ- Site Editor ထုတ်ဝေချိန်- 2026-11-11 မူရင်း- ဆိုက်
Piezoelectric force အာရုံခံကိရိယာများသည် စက်စွမ်းအားအား လျှပ်စစ်အားသွင်းအချက်ပြမှုအဖြစ်သို့ ပြောင်းလဲပေးသည်။ ၎င်းတို့၏ မြင့်မားသော တောင့်တင်းမှုသည် သက်ရောက်မှုအား ဖမ်းယူရန်၊ လျင်မြန်သော ဖိသိပ်မှု သို့မဟုတ် တင်းမာမှုနှင့် စက်လည်ပတ်မှုအတွင်း တွန်းအားပြောင်းလဲမှုများအတွက် အသုံးဝင်စေသည်။ သင့်လျော်သော အချက်ပြမှုစနစ်ဖြင့်၊ ၎င်းတို့သည် သတ်မှတ်ထားသော အတိုင်းအတာပြတင်းပေါက်တစ်ခုမှ ဖြည်းဖြည်းချင်းပြောင်းလဲခြင်း သို့မဟုတ် ယာယီထိန်းသိမ်းထားသည့် အင်အားများကို တိုင်းတာနိုင်သည်။
မှတ်တမ်းတင်ရန် လိုအပ်သည့် အင်အားဖြစ်ရပ်ဖြင့် စတင်ပါ- ၎င်း၏ ဦးတည်ချက်၊ အထွတ်အထိပ်တန်ဖိုး၊ ကြာချိန်နှင့် အသေးငယ်ဆုံး အဓိပ္ပါယ်ရှိသော ပြောင်းလဲမှု။ အတိုချုံးသက်ရောက်မှုကို တိကျစွာဖမ်းယူနိုင်သော အာရုံခံကိရိယာသည် နာရီပေါင်းများစွာ အဆက်မပြတ် ကုပ်နေသောအားကို စောင့်ကြည့်ရန်အတွက် မသင့်လျော်ပါ။ အာရုံခံကိရိယာ၊ တပ်ဆင်ခြင်းအစီအစဉ်၊ အသံချဲ့စက်နှင့် ဒေတာရယူမှု ဆက်တင်များကို အတူတကွ ရွေးချယ်ရပါမည်။
Quartz တွန်းအား အာရုံခံကိရိယာအတွင်းတွင်၊ အာရုံခံဒြပ်စင်သို့ သက်ရောက်သည့် တွန်းအားသည် တိုက်ရိုက် piezoelectric အကျိုးသက်ရောက်မှုအားဖြင့် အားကို ထုတ်လွှတ်သည်။ သတ်မှတ်ထားသော loading direction အတွက်၊ စံပြဆက်ဆံရေးမှာ Q = S × F ဖြစ်ပြီး Q သည် piccoulombs (pC) တွင် အားသွင်းသည်၊ S သည် pC/N တွင် charge sensitivity ဖြစ်ပြီး F သည် နယူတန် (N) တွင် force ဖြစ်သည်။ အမှန်တကယ်အာရုံခံကိရိယာအတွက် ချိန်ညှိခြင်းတန်ဖိုးကို မှတ်တမ်းတင်ထားသော အချက်ပြမှုကို အင်အားအဖြစ်သို့ ပြောင်းလဲသည့်အခါ အသုံးပြုသင့်သည်။
အားသွင်းအသံချဲ့စက်သည် ဤမြင့်မားသော impedance အချက်ပြမှုကို အသုံးပြုနိုင်သော ဗို့အားအဖြစ်သို့ ပြောင်းလဲပေးသည်။ အချို့သော piezoelectric အာရုံခံကိရိယာများတွင် ပေါင်းစပ်အီလက်ထရွန်နစ်ပစ္စည်းများပါ၀င်ပြီး IEPE အချက်ပြမှုကို ပံ့ပိုးပေးပါသည်။ အင်အားသည် တိုင်းတာသည့် ပမာဏဖြစ်သည်။ အားသွင်းခြင်း သို့မဟုတ် ဗို့အားသည် ၎င်း၏ လျှပ်စစ်ကို ကိုယ်စားပြုသည်။ ထို့ကြောင့် piezoelectric force sensor နှစ်ခုလုံးသည် piezoelectric ပစ္စည်းများကို အသုံးပြုထားသောကြောင့် fluid pressure sensor နှင့် မရောထွေးသင့်ပါ။
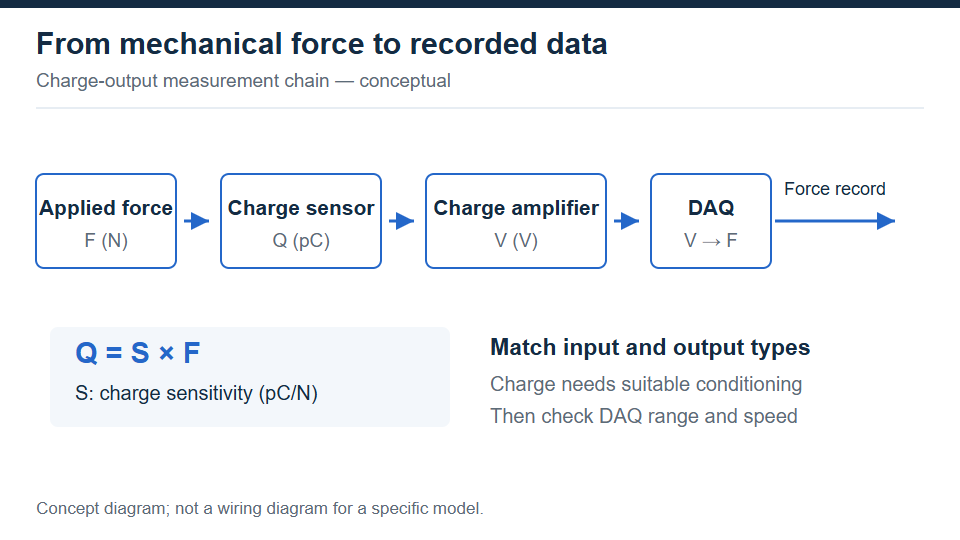
၎င်း၏ signal သည် သာမန်ဗို့အားရယူမှုထည့်သွင်းမှုသို့မရောက်ရှိမီ အားသွင်းခြင်း-အထွက်အာရုံခံကိရိယာတစ်ခုသည် တွဲဖက်အသုံးပြုနိုင်သော အားသွင်းစနစ်လိုအပ်ပါသည်။
Piezoelectric အာရုံခံကိရိယာများသည် တိုင်းတာမှုအား တင်းတင်းကြပ်ကြပ် ဝန်လမ်းကြောင်းနှင့် လျင်မြန်သော တွန်းအားပြောင်းလဲမှုများကို ဖမ်းယူရန် လိုအပ်သောအခါတွင် အားကောင်းသော ကိုယ်စားလှယ်လောင်းများဖြစ်သည်။ Strain gauge force sensors များသည် လျှပ်စစ်ခံနိုင်ရည်ပြောင်းလဲမှုမှတဆင့် elastic ပုံပျက်ခြင်းကို တိုင်းတာကြပြီး stained static loads များအတွက် ပို၍ရိုးရှင်းသောရွေးချယ်မှုဖြစ်သည်။ နည်းပညာနှစ်ခုစလုံးသည် ၎င်းတို့၏ သတ်မှတ်ထားသော ကန့်သတ်ချက်များအတွင်း ပြောင်းလဲနေသော အင်အားများကို တိုင်းတာနိုင်သည်။ ဆုံးဖြတ်ချက်သည် ရိုးရှင်းသော static-versus-dynamic အညွှန်းထက် လိုအပ်သော ကြာချိန်၊ တုံ့ပြန်မှုနှင့် မသေချာမှုတို့ကို လိုက်နာသင့်သည်။
တိုင်းတာခြင်းကွင်းဆက်သည် အချက်ပြမှု ယိုယွင်းမှုနှင့် လိုအပ်သည့်အချိန်အတွက် ခွင့်ပြုထားသော အမှားအယွင်းအတွင်း ပျံ့သွားသည့်အခါ တစ်ပိုင်းအငြိမ်အင်အားကို တိုင်းတာနိုင်သည်။ ၎င်းသည် အဆက်မပြတ် ဝန်၏ တိကျသော ဖတ်ရှုခြင်းကို အကန့်အသတ်မရှိ ထိန်းသိမ်းထားခြင်းနှင့် ကွဲပြားသည်။ static calibration အတွက် ကတ်တလောက်ကို ကိုးကားခြင်းသည် ရေရှည်အလေးချိန် သို့မဟုတ် စဉ်ဆက်မပြတ် ကုပ်အားအား စောင့်ကြည့်ခြင်းအတွက် သင့်လျော်မှု မရှိပါ။
| Task | Signal | Selection ကို စစ်ဆေးပါ။ |
|---|---|---|
| တက်ကြွသော | သွေးခုန်နှုန်းကို တွန်းအားပေးခြင်း သို့မဟုတ် လှိုင်းပုံစံပြောင်းလဲခြင်း။ | အမြန်ရော အနှေးရော အပိုင်းရော ထိန်းသိမ်းပါ။ |
| အငြိမ်တစ်ပိုင်း | နှေးကွေးသော ချဉ်းကပ်လမ်း သို့မဟုတ် အတိုချုံ့ထားပါ။ | စမ်းသပ်မှု အပြည့်အစုံတွင် ပျံ့ခြင်းနှင့် ပျက်စီးခြင်းများကို စစ်ဆေးပါ။ |
| ရေရှည်အငြိမ် | သက်တမ်းတိုးသည့်ကာလတစ်လျှောက် အဆက်မပြတ်ဝန် | ကွင်းဆက်အပြည့်အစုံကို တရားဝင်မစစ်ဆေးပါက strain gauge system ကို ဦးစားပေးပါ။ |
အချိန် ကိန်းသေသည် အီလက်ထရွန်းနစ် တိုင်းတာခြင်း၏ ကြိမ်နှုန်းနည်းသော အပြုအမူကို ဖော်ပြသည်။ စံပြပထမအမှာစာစနစ်တွင်၊ τသည် အချိန်မမြဲသော V(t) = V0 × exp(-t/τ) အဖြစ် အဆင့်အချက်ပြမှု ပျက်သွားသည်။ အချိန်ပိုကြာကြာတည်မြဲခြင်းသည် အကန့်အသတ်တစ်ခုအတွင်း ပျက်စီးယိုယွင်းမှုကို လျှော့ချပေးသော်လည်း ယိုစိမ့်မှုဆိုင်ရာ ပျံ့လွင့်မှုနှင့် အပူချိန်သက်ရောက်မှုများကို စစ်ဆေးရန် လိုအပ်သေးသည်။ Kistler သည် ဤလည်ပတ်မှုမုဒ်များကို ၎င်း၏တွင် ခွဲခြားထားသည်။ အချိန်အဆက်မပြတ်လမ်းညွှန်.
ပုံဥပမာအတွက်၊ စက္ကန့် 100 ဆက်တိုက် စံပြစနစ်တစ်ခုတွင် 1 စက္ကန့်ကြာ ကိုင်ခြင်းသည် ဤယန္တရားတစ်ခုတည်းမှတစ်ဆင့် ၎င်း၏ကနဦးအချက်ပြမှု၏ 1% ခန့်ကို ဆုံးရှုံးစေသည်။ ဤတွက်ချက်မှုတွင် ဆူညံသံများ၊ အပူသက်ရောက်မှုများ၊ ချိန်ညှိမှုအမှားအယွင်းနှင့် အခြားသော ပျံ့လွင့်မှုတို့ကို ဖယ်ထုတ်ထားသည်။ ၎င်းသည် မည်သည့် FIBOS မော်ဒယ်အတွက်မဆို စွမ်းဆောင်ရည်တောင်းဆိုမှုမဟုတ်ပါ။ လက်ခံနိုင်သော တွန်းအားအမှားကို သတ်မှတ်ပြီး စက္ကန့်တိုင်း၏ အရေအတွက်သည် piezoelectric အာရုံခံကိရိယာများအားလုံးနှင့် သက်ဆိုင်သည်ဟု ယူဆမည့်အစား ပြီးပြည့်စုံသော ကြာချိန်ကို စမ်းသပ်ပါ။
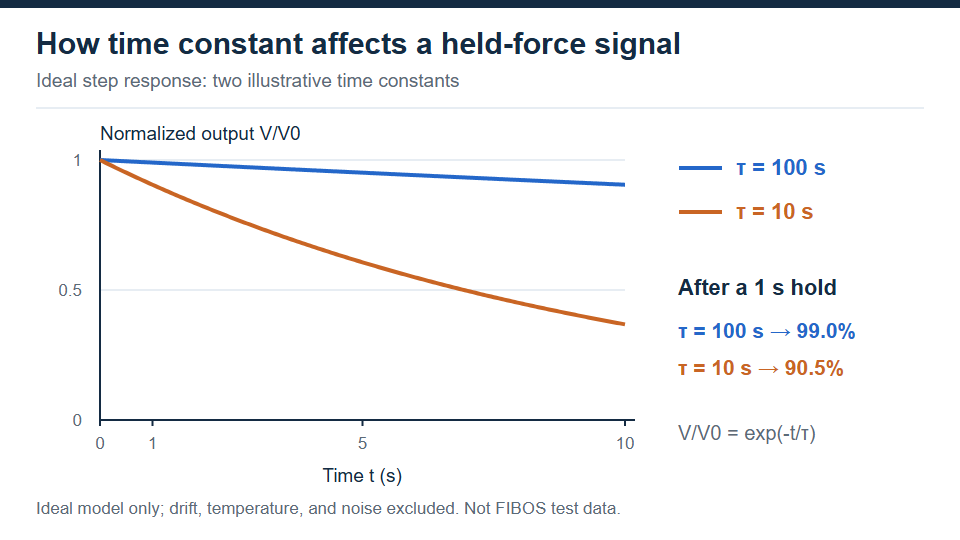
ဤစံပြပထမအမှာစာပုံစံတွင်၊ အချိန်ပိုကြာကြာတည်မြဲခြင်းသည် အကန့်အသတ်တစ်ခုအတွင်း ယိုယွင်းပျက်စီးမှုကို လျော့နည်းစေသည်။ လက်တွေ့တိုင်းတာမှုများသည် ပျံ့လွင့်မှုနှင့် အခြားအမှားများအတွက်လည်း ထည့်သွင်းတွက်ချက်ရမည်ဖြစ်သည်။
အောက်ပါဒီဇိုင်းများကို FIBOS 2026 ထုတ်ကုန်ကတ်တလောက်တွင် ဖော်ပြထားပါသည်။ ဤအုပ်စုများသည် ကွဲပြားသောရွေးချယ်မှုဆိုင်ရာ ထည့်သွင်းစဉ်းစားမှုများကို ဖော်ပြသည်- အဝတ်လျှော်စက်သည် စက်ပိုင်းဆိုင်ရာပုံစံဖြစ်ပြီး၊ တင်းအား-ဖိခြင်းနှင့် ဝင်ရိုးသုံးချောင်းသည် တိုင်းတာခြင်းလမ်းညွှန်များကို ဖော်ပြနေချိန်တွင်ဖြစ်သည်။ ၎င်းတို့သည် သီးသန့် အမျိုးအစားများ မဟုတ်ပေ။
တွန်းအားလျှော်စက်သည် ဗဟိုအဖွင့်တစ်ဝိုက်တွင် အဝိုင်းပုံအာရုံခံဒြပ်စင်ကို နေရာချသည်။ အလယ်ဗဟိုကိုဖြတ်သွားသော bolt သို့မဟုတ် shaft သည် compressed assembly ကို တပ်ဆင်နိုင်သည်။ FIBOS FE011 ကို ring-structure piezoelectric အာရုံခံကိရိယာအဖြစ် သတ်မှတ်ပြီး ၎င်း၏ catalog စာမျက်နှာတွင် အားသွင်းကိရိယာဖြင့် passive operation ကို သတ်မှတ်ပေးပါသည်။ ၎င်း၏ပုံဆွဲမှုသည် အဖွင့်နှင့် ဝက်ဝံမျက်နှာပြင်များကို အကဲဖြတ်ရန် လိုအပ်သောအတိုင်းအတာများကို ပံ့ပိုးပေးသည်။
အဝတ်လျှော်စက်သည် ရည်ရွယ်ထားသော ဝန်လမ်းကြောင်းတွင် ထိုင်ရမည်။ bolt ပတ်ပတ်လည်ကို ရိုးရှင်းစွာ တပ်ဆင်ခြင်းသည် ပူးတွဲအင်အားတစ်ခုလုံးကို တိုင်းတာခြင်းဟု မဆိုလိုပါ။ bolt နှင့် အနီးတစ်ဝိုက်ရှိ အစိတ်အပိုင်းများ မည်ကဲ့သို့ load မျှဝေသည်ကို စစ်ဆေးပြီး ထည့်သွင်းထားသော အာရုံခံနိုင်စွမ်းကို ဆုံးဖြတ်ပါ။ ပိုမိုကျယ်ပြန့်သော စက်ပိုင်းဆိုင်ရာ ရွေးချယ်မှုဆိုင်ရာ ပြဿနာများအတွက်၊ FIBOS ကို ကြည့်ပါ။ through-hole နှင့် donut force sensor လမ်းညွှန်.
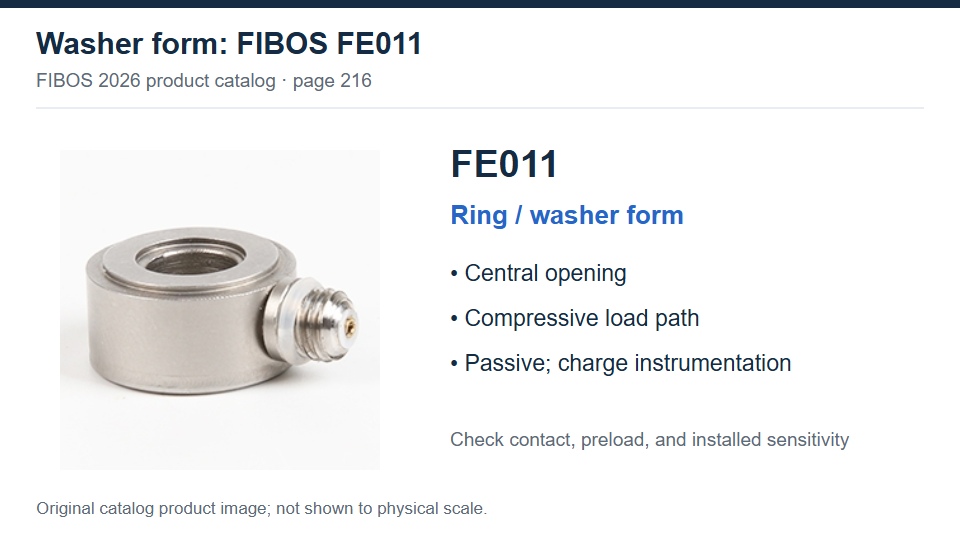
FIBOS FE011 သည် လက်စွပ်ဖွဲ့စည်းပုံကို အသုံးပြုသည်။ အလယ်အဖွင့်၊ ဝက်ဝံမျက်နှာပြင်များနှင့် တပ်ဆင်ထားသော ဝန်လမ်းကြောင်းကို အတူတကွ အကဲဖြတ်ပါ။
axial load တစ်ခုတည်းအတွက်၊ အာရုံခံကိရိယာအား ဖိသိပ်မှုအတွက်သာ သတ်မှတ်ထားခြင်းရှိမရှိ သို့မဟုတ် တင်းမာမှုနှင့် ဖိသိပ်မှုနှစ်ခုစလုံးအတွက် သတ်မှတ်ထားခြင်းရှိမရှိ စစ်ဆေးပါ။ FIBOS FE001B ကတ်တလောက်စာမျက်နှာတွင် 0–1,000 N အတိုင်းအတာအတိုင်းအတာနှင့် ကျစ်လစ်သိပ်သည်းသော threaded ဖွဲ့စည်းပုံကို ဖော်ပြပါသည်။ FE022 သည် ကက်တလောက်တွင်ဖော်ပြထားသော ±10၊ ±30၊ ±50၊ နှင့် ±60 kN အပိုင်းအခြားရွေးချယ်စရာများဖြင့် နှစ်ဖက်လမ်းကြောင်းတိုင်းတာခြင်းကို ပံ့ပိုးပေးပါသည်။ ဤအရာများသည် လဲလှယ်နိုင်သော တပ်ဆင်ခြင်းဒီဇိုင်းများမဟုတ်ဘဲ မတူညီသော ဝန်စွမ်းရည်များ၏ နမူနာများဖြစ်သည်။
တင်းမာမှု-ဖိသိပ်မှု တပ်ဆင်မှုတစ်ခုသည် ပျော့ပျောင်းခြင်း သို့မဟုတ် မရည်ရွယ်ဘဲ ကွေးညွှတ်ခြင်းမရှိဘဲ လမ်းကြောင်းနှစ်ခုလုံးကို ပို့လွှတ်သည့် ဝန်ချိတ်ဆက်မှုတစ်ခု လိုအပ်သည်။ ချည်အရွယ်အစား၊ ထိတွေ့ဆက်ဆံမှု၊ တင်သည့် ဦးတည်ချက်နှင့် ဦးတည်ချက်တစ်ခုစီအတွက် ချိန်ညှိမှု အာရုံခံနိုင်စွမ်းတို့ကို အတည်ပြုပါ။ အိမ်ရာတွင် ချည်မျှင်များပါသောကြောင့် ဖိသိပ်မှုသီးသန့်အကွာအဝေးကို ဆန့်နိုင်မှုအဆင့်သတ်မှတ်ချက်အဖြစ် မသတ်မှတ်ရပါ။
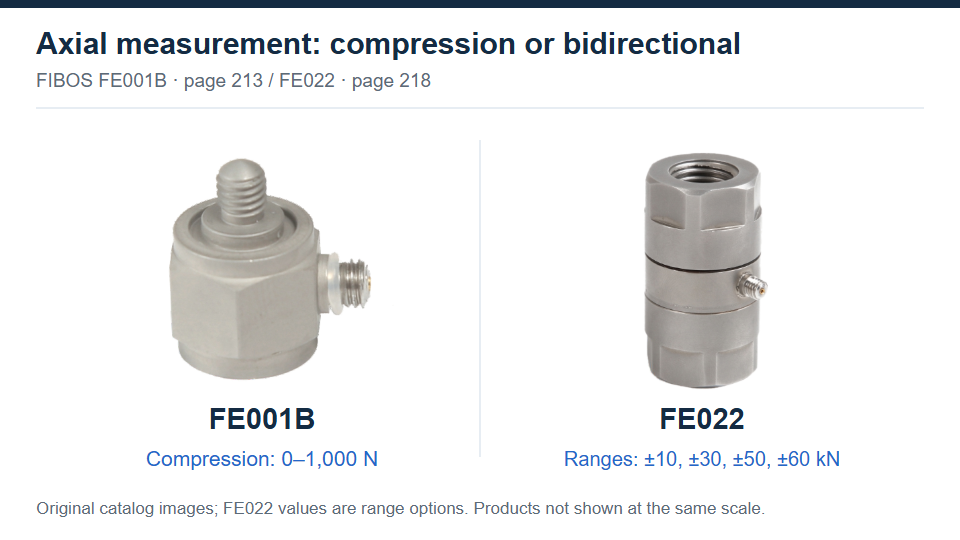
FE001B နှင့် FE022 တို့သည် မတူညီသော axial တိုင်းတာမှုစွမ်းရည်များကို သရုပ်ဖော်သည်။ ဝန်ဦးတည်ချက်နှင့် မော်ဒယ်အလိုက် စက်ပိုင်းဆိုင်ရာချိတ်ဆက်မှုကို အတည်ပြုပါ။
အသုံးဝင်သောရလဒ်တွင် Fx , Fy , နှင့် Fz တို့ပါဝင်သည့်အခါ ဝင်ရိုးသုံးအာရုံခံကိရိယာကို ရွေးချယ်ပါ။ FIBOS FE025 နှင့် FE027 နှစ်ခုစလုံးသည် အပြန်အလှန် ထောင့်မှန်ကျသော အင်အားသုံး အစိတ်အပိုင်းများကို တစ်ပြိုင်နက် တိုင်းတာခြင်းအဖြစ် ဖော်ပြထားပါသည်။ ၎င်းတို့၏ ကတ်တလောက်စာမျက်နှာများသည် အခကြေးငွေအထွက်ကို ခွဲခြားသတ်မှတ်ပြီး သီးခြား X/Y နှင့် Z သတ်မှတ်ချက်များကို ပြသသည်။ FE025 သည် အပေါက်ဖောက်ပုံစံကို အသုံးပြုသည်။ FE027 တွင် ဘလောက်ပုံစံ တပ်ဆင်ခြင်း အစီအစဉ် ရှိသည်။
တပ်ဆင်ခြင်းမပြုမီ အာရုံခံညှိနှိုင်းမှုလမ်းညွှန်ချက်များကို မှတ်တမ်းတင်ပြီး ရယူခြင်းဆော့ဖ်ဝဲလ်တွင် ချန်နယ်တစ်ခုစီကို သတ်မှတ်ပေးပါ။ ရည်ရွယ်ထားသည့် တင်ပေးသည့်အခြေအနေအတွက် သက်ဆိုင်ရာ အပြန်အလှန် ဆွေးနွေးမှုနှင့် ချိန်ညှိမှု အချက်အလက်ကို တောင်းဆိုပါ။ တွန်းအားသုံးလိုင်းသည် ခြောက်ဝင်ရိုးတွန်းအားနှင့် torque စွမ်းရည်ကို မသတ်မှတ်ထားဘဲ ဝင်ရိုးတိုင်းအတွက် တူညီသောအင်အားကန့်သတ်ချက်ကို မယူဆသင့်ပါ။
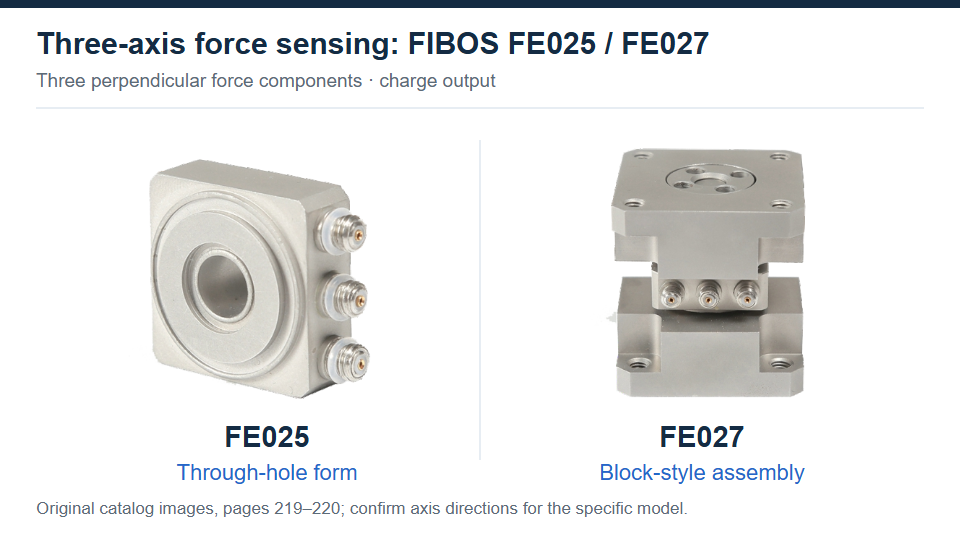
FE025 နှင့် FE027 သည် ထောင့်မှန်အင်အားသုံး အစိတ်အပိုင်းများကို တိုင်းတာသည်။ ပေါင်းစပ်ခြင်းမပြုမီ သြဒိနိတ်မြေပုံနှင့် ဝင်ရိုးတစ်ခုစီ၏ သတ်မှတ်ချက်ကို အတည်ပြုပါ။
Press-fit စက်ဝိုင်းတစ်ခုတွင်၊ အသုံးဝင်သောအချက်ပြမှုသည် အင်အားတိုးလာခြင်း၊ နောက်ဆုံးနေရာထိုင်ခင်းအနီး အထွတ်အထိပ် သို့မဟုတ် အစိတ်အပိုင်းသည် ၎င်း၏ပစ်မှတ်အနေအထားသို့ မရောက်ရှိမီ မမျှော်လင့်ထားသောပြောင်းလဲမှုဖြစ်နိုင်သည်။ လက်ခံမှုစံနှုန်းသည် ထည့်သွင်းမှုအနေအထားပေါ်တွင်မူတည်ပါက ထိုလုပ်ငန်းစဉ်အား ပို့လွှတ်သည့်နေရာတွင် အာရုံခံကိရိယာကို ထားရှိပြီး လက်ခံမှုစံနှုန်းသည် ထည့်သွင်းမှုအနေအထားပေါ်တွင်မူတည်ပါက၊ တံဆိပ်တုံးထုခြင်း နှင့် အခြားသော ချိတ်ဆက်ခြင်း လုပ်ငန်းများသည် အလားတူ သတ်မှတ်ထားသော တိုင်းတာမှုပြတင်းပေါက်နှင့် ထပ်တလဲလဲ တပ်ဆင်နိုင်သည့် အခြေအနေ လိုအပ်ပါသည်။
လက်ကိုင်အဆင့်ရှိသော စက်ဝန်းတစ်ခုအတွက်၊ ကုန်းပြင်မြင့်နှင့် အထွတ်အထိပ်ကို စစ်ဆေးပါ။ အမြင့်ဆုံး အင်အားကို မှန်ကန်စွာ ခွဲခြားသတ်မှတ်သည့် စနစ်တစ်ခုသည် အချက်ပြမှု ယိုယွင်းမှုကြောင့် ဆုပ်ကိုင်ထားသော အင်အားကို လွဲမှားစွာ ဖော်ပြနိုင်သေးသည်။ လက်ခံမှုအတွက် အသုံးပြုသည့် ကြားကာလအပြင်ဘက်တွင် အင်အားဖြစ်ရပ်မတိုင်မီနှင့် ပြန်လည်သတ်မှတ်မှုအမှတ်ကို တသမတ်တည်း သတ်မှတ်ပါ။
သက်ရောက်မှုစမ်းသပ်မှုတစ်ခုအတွက်၊ အာရုံခံကိရိယာအကွာအဝေးနှင့် ရယူမှုဆက်တင်များကို မရွေးချယ်မီ တွန်းအားနှင့် ၎င်း၏မြင့်တက်ချိန်ကို ခန့်မှန်းပါ။ သေးငယ်သော ပြုတ်ကျသည့် အရာဝတ္ထုသည် သေးငယ်သော စွမ်းအားကို မလိုအပ်ဘဲ ထုတ်ပေးသည်- ရပ်တန့်ခြင်း အကွာအဝေးနှင့် အဆက်အသွယ် တင်းမာမှုသည် ဖြစ်ရပ်အပေါ် သက်ရောက်မှုရှိသည်။ အသံမြည်ခြင်း၊ ညှပ်ခြင်းနှင့် ထပ်ခါတလဲလဲ ထိတွေ့မှုအတွက် ဖမ်းယူထားသော လှိုင်းပုံစံကို စစ်ဆေးပါ။ ထပ်ခါတလဲလဲ ဒိုင်းနမစ်တင်ခြင်းကိုလည်း ခွင့်ပြုထားသော ဝန်မှတ်တမ်းကို အတည်ပြုရန် လိုအပ်ပါသည်။ ဘေးကင်းသော ဝန်ပိုပမာဏ တစ်ခုတည်းသည် ပင်ပန်းနွမ်းနယ်မှု အဆင့်သတ်မှတ်ချက် မဟုတ်ပါ။
ဝင်ရိုးသုံးကြောင်းတိုင်းတာခြင်းသည် ဖြတ်တောက်ခြင်းစမ်းသပ်မှု သို့မဟုတ် သုတေသနလုပ်ငန်းတစ်ခုတွင် တွန်းအားအစိတ်အပိုင်းများကို ခွဲထုတ်ရာတွင် ကူညီပေးနိုင်သည်။ လိုအပ်သော ရလဒ်သည် တစ်ဦးချင်း အစိတ်အပိုင်းတစ်ခု၊ ထွက်ပေါ်လာသော တွန်းအားတစ်ခု သို့မဟုတ် ကြိုတင်ထည့်သွင်းထားသော အခြေခံလိုင်းတစ်ခုနှင့် ပတ်သက်သော ပြောင်းလဲမှုတစ်ခု ဟုတ်မဟုတ် သတ်မှတ်ပါ။ မီးခြစ်တစ်ခုအောက်တွင် တပ်ဆင်ထားသော အာရုံခံကိရိယာသည် အလိုအလျောက် အဆက်အသွယ် တွန်းအားကို အလိုအလျောက် ခွဲထုတ်ခြင်း မပြုပါ- တပ်ဆင်မှု ပြတ်တောက်မှု၊ ဖွဲ့စည်းတည်ဆောက်ပုံဆိုင်ရာ ရွေ့လျားမှုနှင့် အခြားဝန်လမ်းကြောင်းများကို ပံ့ပိုးပေးနိုင်သည်။
အာရုံခံကိရိယာတွင် အမြင့်ဆုံးနှင့် အနိမ့်ဆုံး စက်ပိုင်းဆိုင်ရာ ဝန်များကို ကြိုတင်ဆွဲချခြင်းနှင့် ယာယီအထွတ်အထိပ်များ အပါအဝင် ချရေးပါ။ လျှပ်စစ်ဓာတ်အား သုညပေးခြင်းသည် ရည်ညွှန်းဖတ်ရှုခြင်းကို ပြောင်းလဲစေသည်၊ ၎င်းသည် ကြိုတင်ထည့်သွင်းမှုကို ဖယ်ရှားခြင်း သို့မဟုတ် စက်ပိုင်းဆိုင်ရာစွမ်းရည်ကို ပြန်လည်ရယူထားခြင်းမရှိပါ။ ရိုးရှင်းသော စာရင်းရေးသွင်းမှု ဥပမာအနေဖြင့်၊ 2 kN compressive preload နှင့် 3 kN အပိုထပ်ဆောင်း compressive event တစ်ခုသည် 5 kN ကို တိုးစေသည်။ စစ်မှန်သောအဝတ်လျှော်စက်တပ်ဆင်မှုများသည် ထိုအပိုဝန်ကို bolt သို့မဟုတ် ပတ်ပတ်လည်ဖွဲ့စည်းပုံဖြင့် မျှဝေနိုင်ပါသည်။
ကြိုတင်ထည့်သွင်းထားသော စည်းဝေးပွဲတစ်ခုမှတစ်ဆင့် တိုင်းတာသည့် တင်းအားအတွက်၊ ဖိသိပ်မှုမည်မျှ ရှိနေသည်ကို စစ်ဆေးပြီး သတ်မှတ်ထားသည့် တပ်ဆင်မှုနည်းလမ်းကို လိုက်နာပါ။ universal preload ရာခိုင်နှုန်းကို မရွေးချယ်ပါနှင့် သို့မဟုတ် လုံခြုံသော-ပိုလျှံသောကန့်သတ်ချက်ကို ပုံမှန်လည်ပတ်မှုအပိုင်းအခြားအဖြစ် အသုံးမပြုပါနှင့်။ မော်ဒယ်အလိုက် ပြန်လည်သုံးသပ်ရန်အတွက် မျှော်လင့်ထားသည့် ဝန်မှတ်တမ်းနှင့် တပ်ဆင်ပုံဆွဲခြင်းကို ပေးပို့ပါ။
သင့်ဆုံးဖြတ်ချက်အပေါ် သက်ရောက်မှုရှိမည့် အသေးဆုံးပြောင်းလဲမှုကို သတ်မှတ်ပါ။ ဥပမာအားဖြင့်၊ 5 N တပ်ဆင်အား-အင်အား ကွာခြားချက်ကို ခွဲခြားသိမြင်ခြင်းသည် 1 kN အထွတ်အထိပ်ကို ရိုးရှင်းစွာရှာဖွေခြင်းမှ ကွဲပြားသောအလုပ်ဖြစ်သည်။ ဖော်ပြထားသော အမှားသည် အတိုင်းအတာ အပြည့်အစုံ သို့မဟုတ် ဖတ်ရှုခြင်းနှင့် ဆက်စပ်မှု ရှိ၊ မရှိ မေးမြန်းပြီး အခြေခံ ဆူညံသံနှင့် တွန်းအား ယူနစ်များတွင် ပျံ့လွင့်မှုကို အကဲဖြတ်ပါ။ အသံချဲ့စက်အား တိုးမြှင့်ခြင်းသည် ဗို့အားပြောင်းလဲမှုကို ပိုမိုကြီးမားစေသော်လည်း စက်ပိုင်းဆိုင်ရာ အမှားအယွင်းများကို မဖယ်ရှားပါ သို့မဟုတ် ပိုမိုသေးငယ်သော အာမခံချက်အတိုင်းအတာကို ကန့်သတ်ချက် မချမှတ်ပါ။
ထည့်သွင်းထားသည့် ကွင်းဆက်တစ်ဝိုက်တွင် မသေချာမရေရာ အကဲဖြတ်ချက်ကို တည်ဆောက်ပါ- ချိန်ညှိခြင်း၊ ထပ်တလဲလဲနိုင်မှု၊ ချိန်ညှိမှု၊ တွန်းအားခွဲဝေမှု၊ အီလက်ထရွန်းနစ်ပစ္စည်းများနှင့် တိုင်းတာမှုကြာချိန်တို့ကို တည်ဆောက်ပါ။ ဝင်ရိုးသုံးပေါက်အလုပ်အတွက်၊ အခြားချန်နယ်များပေါ်ရှိ loads များ၏လွှမ်းမိုးမှုကို ထည့်သွင်းပါ။ catalog linearity ပုံသည် သူ့ဘာသာသူ အချောထည်စက်၏ မသေချာမှုမဟုတ်ပါ။
ရည်ရွယ်ထားသော မျက်နှာပြင်များနှင့် တပ်ဆင်ခြင်းအသေးစိတ်များအတွက် မော်ဒယ်ပုံဆွဲခြင်းကို စစ်ဆေးပါ။ မိတ်လိုက်သည့် အစိတ်အပိုင်းများသည် သတ်မှတ်ထားသော ဝက်ဝံဧရိယာကို ပံ့ပိုးပေးသင့်ပြီး ရည်ရွယ်ထားသော ဦးတည်ချက်သို့ တွန်းအား ပို့လွှတ်သင့်သည်။ အညစ်အကြေးများ၊ မညီညာသော ထိတွေ့မှုနှင့် အစွန်းများတင်ခြင်းသည် ကွေးညွှတ်ခြင်း သို့မဟုတ် ဒေသဆိုင်ရာ ဖိစီးမှုကို မိတ်ဆက်သည့် အမည်ခံ axial စမ်းသပ်မှုတစ်ခု ဖြစ်စေနိုင်သည်။ အဒက်တာများသည် ချိတ်ဆက်ကိရိယာကို မဆက်သွယ်ကြောင်းနှင့် ကေဘယ်ကြိုးများသည် စက်လေဖြတ်ခြင်းမှတစ်ဆင့် ကင်းရှင်းကြောင်း အတည်ပြုပါ။
ခန့်အပ်စဉ်အတွင်း၊ တပ်ဆင်မှုမပြောင်းလဲဘဲ ထပ်ခါတလဲလဲ လည်ပတ်မှုများကို နှိုင်းယှဉ်ပါ။ သေးငယ်သော ပြန်လည်နေရာချထားမှုတစ်ခုသည် တိုင်းတာထားသော အထွတ်အထိပ်ကို သိသိသာသာ ပြောင်းလဲပါက၊ ဆော့ဖ်ဝဲစကေးကို မချိန်ညှိမီ တပ်ဆင်ခြင်းနှင့် ဝန်လမ်းကြောင်းကို စစ်ဆေးပါ။ ဒိုင်းနမစ်စမ်းသပ်မှုများအတွက်၊ ပေါင်းထည့်ထားသော adapter သည် စုစည်းထားသော fixture ၏တုံ့ပြန်မှုကို ပြောင်းလဲခြင်းရှိမရှိကိုလည်း စစ်ဆေးပါ။
ကြိုတင်ထည့်သွင်းခြင်းသည် ရည်ရွယ်ထားသည့် အဆက်အသွယ်မျက်နှာပြင်များကို ချိတ်ဆက်နေစေပါသည်။ သို့သော် bolted washer တပ်ဆင်မှုတွင်၊ bolt သည် parallel load path ကိုဖွဲ့စည်းသည်။ ပြင်ပတွန်းအားပြောင်းလဲမှု၏ အစိတ်အပိုင်းသည် ထိုလမ်းကြောင်းကို ဖြတ်သန်းနိုင်သည်၊ ထို့ကြောင့် ထည့်သွင်းထားသော တပ်ဆင်မှု၏ အာရုံခံနိုင်စွမ်းသည် အာရုံခံချိန်ညှိမှုတန်ဖိုးနှင့် ကွဲပြားနိုင်သည်။ Kistler သည် ယင်း၏ထူးခြားချက်ကို ဆွေးနွေးသည်။ ring force transducer တပ်ဆင်ခြင်းလက်စွဲ.
နောက်ဆုံး bolt၊ spacers၊ အထောက်အကူပြု အစိတ်အပိုင်းများနှင့် preload condition တို့ဖြင့် ပြောင်းလဲခြင်းအချက်ကို ဆုံးဖြတ်ပါ။ ထိုအခြေအနေများကို ချိန်ညှိမှုရလဒ်များဖြင့် မှတ်တမ်းတင်ပါ။ spacer သို့မဟုတ် bolt ကိုပြောင်းခြင်းသည် အာရုံခံကိရိယာနှင့် အသံချဲ့စက် မပြောင်းလဲသော်လည်း အင်အားမျှဝေခြင်းကို ပြောင်းလဲနိုင်သည်။ ကြိုတင်ထည့်သွင်းမှုပြုလုပ်ရန် သီးခြားအာရုံခံကိရိယာလမ်းညွှန်ချက်များကို အသုံးပြုပါ။ အခြားမော်ဒယ်မှ စည်းမျဉ်းတစ်ခုသည် မလုံလောက်ပါ။
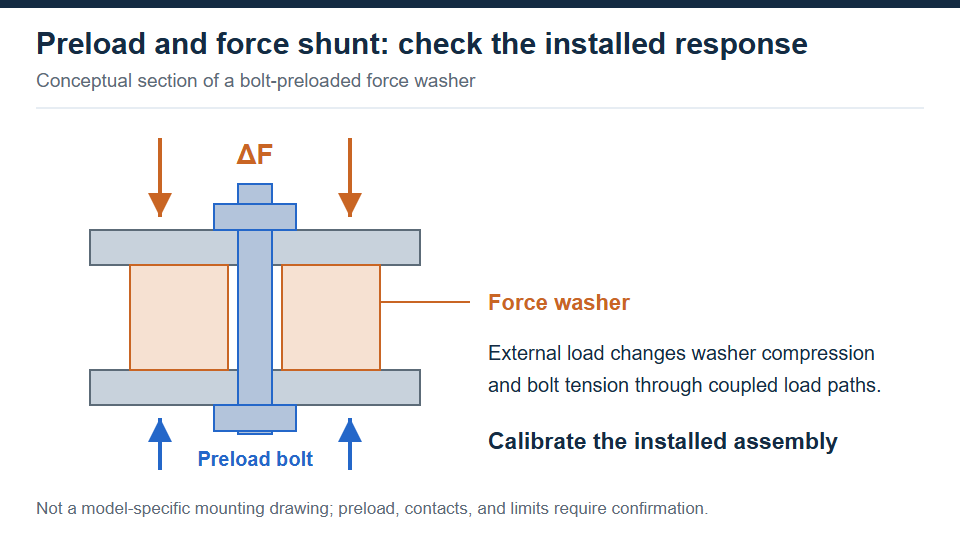
ကြိုတင်ထည့်သွင်းထားသော ဘော့တစ်လုံးသည် ထည့်သွင်းထားသော ဝန်လမ်းကြောင်းကို ပြောင်းလဲစေသည်။ နောက်ဆုံး bolt၊ ပံ့ပိုးမှုများ၊ နှင့် preload condition တို့ဖြင့် အာရုံခံနိုင်စွမ်းကို တည်ဆောက်ပါ။
အားသွင်းခြင်း-အထွက်အာရုံခံကိရိယာသည် ပုံမှန်အားဖြင့် အားသွင်းအသံချဲ့စက် သို့မဟုတ် အားသွင်းအချက်ပြမှုများအတွက် အထူးထုတ်လုပ်ထားသည့် DAQ ထည့်သွင်းမှုသို့ ချိတ်ဆက်သည်။ သာမန်ဗို့အားသွင်းမှု သို့မဟုတ် strain gauge တံတားအသံချဲ့စက်သည် အစားထိုးမဟုတ်ပါ။ IEPE အာရုံခံကိရိယာသည် လိုက်ဖက်ညီသော အဆက်မပြတ်-လက်ရှိထောက်ပံ့ရေးနှင့် ဗို့အားဖတ်ခြင်းအစီအစဉ်ကို အသုံးပြုသည်။ ချိတ်ဆက်ကိရိယာသည် တစ်ခုတည်းတွင် အံဝင်ခွင်ကျဖြစ်ပြီး လျှပ်စစ်နှင့် လိုက်ဖက်မှုကို မသတ်မှတ်ပါ။ PCB သည် အားသွင်းမှုနှင့် ပေါင်းစပ်-အီလက်ထရွန်းနစ်အချက်ပြမှုအခြေအနေများကို ရှင်းပြသည်။.
ဤဆောင်းပါးရှိ FIBOS နမူနာများသည် ငွေသွင်းမုဒ် ကတ်တလောက်အချက်အလက်အပေါ် အခြေခံထားသည်။ FE011 သည် အခကြေးငွေဆိုင်ရာ ကိရိယာတန်ဆာပလာအတွက် အတိအလင်းခေါ်ဆိုထားပြီး FE025/FE027 သည် အခကြေးငွေအထွက်ကို သတ်မှတ်ပေးသည်။ သတ်မှတ်ထားသော အခကြေးငွေအထွက်အတွက် ထည့်သွင်းမှုကို ရွေးချယ်ပါ။ ဤမော်ဒယ်များတွင် IEPE အီလက်ထရွန်နစ်ပစ္စည်းများ ပါဝင်သည်ဟု မယူဆပါနှင့်။ FE8101 သည် အခြားအားသွင်းအာရုံခံကိရိယာမဟုတ်ဘဲ FIBOS အားသွင်းအသံချဲ့စက်ဖြစ်သည်။
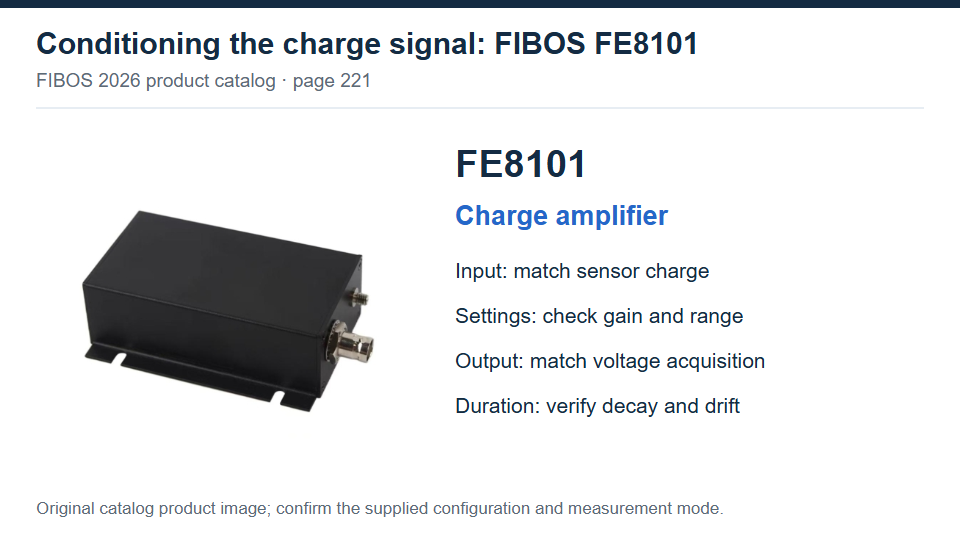
FE8101 သည် အားသွင်းအသံချဲ့စက်တစ်ခုဖြစ်သည်။ အာရုံခံအားသွင်းအချက်ပြမှု၊ ရယူမှုထည့်သွင်းမှု၊ နှင့် တိုင်းတာမှုဝင်းဒိုးတို့နှင့် ပံ့ပိုးပေးထားသော ဖွဲ့စည်းမှုပုံစံကို ကိုက်ညီပါ။
အသံချဲ့စက် အမြတ်ကို မသတ်မှတ်မီ မျှော်လင့်ထားသည့် အခကြေးငွေကို တွက်ချက်ပါ။ 2026 ကတ်တလောက်မှ FE001B အမည်ခံ အာရုံခံနိုင်စွမ်း 4 pC/N ကို အသုံးပြု၍ 500 N အင်အားပြောင်းလဲမှုသည် အမည်ခံ 2,000 pC ကို ထုတ်ပေးသည်။ 1 mV/pC ၏ သရုပ်ဖော်ပုံ အသံချဲ့စက် ဆက်တင်ဖြင့်၊ အထွက်ပြောင်းလဲမှုသည် 2 V ဖြစ်သည်။ 10 mV/pC တွင်၊ တူညီသောဖြစ်ရပ်သည် 20 V ကို တောင်းဆိုမည်ဖြစ်ပြီး ±10 V ကန့်သတ်ထားသော အသံချဲ့စက်ကို အပိုင်းလိုက်လုပ်မည်ဖြစ်သည်။ ဤအရာသည် အာရုံခံကိရိယာ-အသံချဲ့စက်ဖွဲ့စည်းမှုပုံစံကို အတည်ပြုခြင်းမဟုတ်ဘဲ ချဲ့ထွင်မှုဥပမာတစ်ခုဖြစ်သည်။
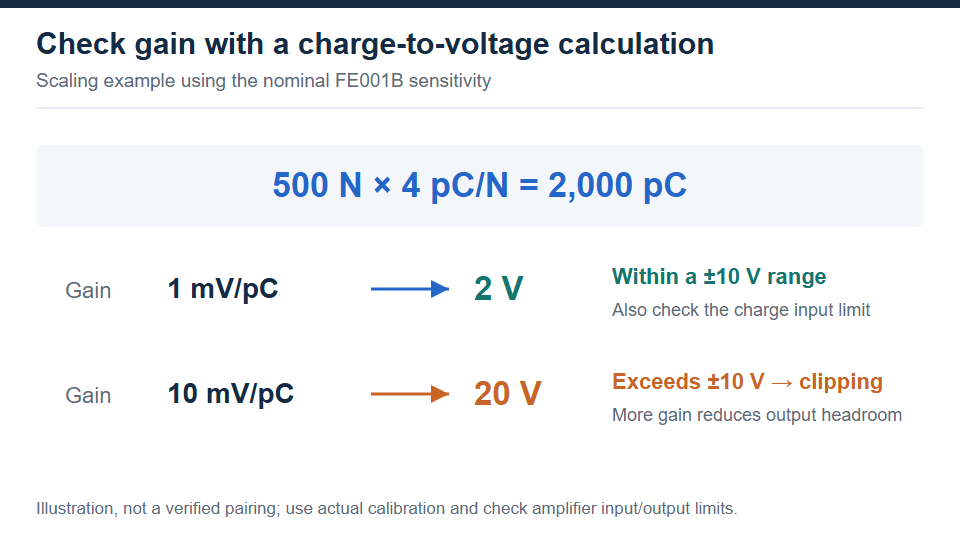
တူညီသောအမည်ခံအားသွင်းအချက်ပြမှုအတွက်၊ 1 မှ 10 mV/pC မှ အမြတ်တိုးခြင်းသည် တောင်းဆိုထားသော output ကို 2 မှ 20 V သို့တိုးစေသည်။ ±10 V အထွက်အဆင့်တွင် ကလစ်တစ်ခု။
အားသွင်းသွင်းကန့်သတ်ချက်၊ အထွက်လွှဲ၊ ရရှိသည့် ဆက်တင်နှင့် တိုင်းတာမှုမုဒ်တို့ကို အတူတကွ စစ်ဆေးပါ။ ရှည်လျားသော တိုင်းတာမှုပြတင်းပေါက်သည် သင့်လျော်သော ကြိမ်နှုန်းနိမ့်တုံ့ပြန်မှုနှင့် ပျံ့လွင့်မှုစွမ်းဆောင်ရည်တို့ လိုအပ်သည်။ FE8101 ကတ်တလောက်တွင် ချိန်ညှိနိုင်သော အမြတ်နှင့် ဗို့အားအထွက်ကို စာရင်းပြုစုထားသော်လည်း ၎င်းသည် သင့်တပ်ဆင်မှုအတွက် အာမခံထားနိုင်သော ကြာချိန်ကို မသတ်မှတ်ထားပေ။ အတိအကျ ပံ့ပိုးပေးထားသော ဖွဲ့စည်းမှုပုံစံနှင့် လိုအပ်သော အတိုင်းအတာဝင်းဒိုးကို အတည်ပြုပါ။ Kistler သည် ပိုမိုကျယ်ပြန့်သော အကျဉ်းချုပ်ဖြစ်သည်။ အားသွင်းအသံချဲ့စက်ရွေးချယ်မှုစံနှုန်း.
မှန်ကန်သော ဗို့အားအကွာအဝေး၊ မြေပြင်အစီအစဉ်နှင့် ရယူမှုအမြန်နှုန်းတို့ဖြင့် DAQ သို့မဟုတ် PLC အဝင်အထွက်အား တပ်ဆင်ထားသော အထွက်ကို ချိတ်ဆက်ပါ။ အားသွင်းအသံချဲ့စက်သည် 4-20 mA သို့မဟုတ် ဒစ်ဂျစ်တယ်ကွင်းဆင်းဘတ်စ်ကို ပံ့ပိုးပေးသည်ဟု မယူဆပါနှင့်။ မြန်ဆန်သောဖြစ်ရပ်တစ်ခုအတွက်၊ အန်နာလိုထည့်သွင်းမွမ်းမံမှုနှုန်းနှင့် စစ်ထုတ်ခြင်းအပြင် PLC ပရိုဂရမ်စက်ဝန်းကို စစ်ဆေးပါ။ ထိန်းချုပ်မှုစနစ်သည် လှိုင်းပုံသဏ္ဍာန်ကို မထိန်းသိမ်းနိုင်ပါက၊ သင့်လျော်သော ဝယ်ယူမှုချန်နယ်ကို အသုံးပြုပြီး အတည်ပြုထားသော ရလဒ်ကို ထိန်းချုပ်ကိရိယာထံ ပေးပို့ပါ။
သင်ထိန်းသိမ်းလိုသည့်အချက်အတွက် နမူနာနှင့်ဆန့်ကျင်သော စစ်ထုတ်ခြင်းကိုရွေးချယ်ပါ။ နမူနာနှုန်းကို မြှင့်တင်ခြင်းသည် မသင့်လျော်သော analog စစ်ထုတ်မှုကို မှန်ကန်စေသည်။ အားသွင်းမုဒ်ကြိုးများ မလိုအပ်ဘဲ ၎င်းတို့အား မလိုအပ်ဘဲ အားပျော့သွားစေရန်၊ သတ်မှတ်ထားသော ဆူညံသံနိမ့်ကေဘယ်ကြိုးများကို အသုံးပြုကာ မြင့်မားသော impedance ချိတ်ဆက်မှုများကို သန့်ရှင်းခြောက်သွေ့အောင်ထားပါ။ အခြားအင်ဂျင်နီယာတစ်ဦးသည် မှတ်တမ်းတင်ထားသော ဗို့အားမှ တွန်းအားကို ပြန်လည်တည်ဆောက်နိုင်စေရန် ဒေတာဖိုင်ဖြင့် မှတ်တမ်းချန်နယ်ကို ချဲ့ခြင်းနှင့် ဝင်ရိုးစွန်းများ။
အာရုံခံလက်မှတ်သည် သတ်မှတ်ထားသော ချိန်ညှိမှုအခြေအနေများကို ဖော်ပြသည်။ ကော်မရှင်အဖွဲ့ဝင်များသည် နောက်ဆုံးစည်းဝေးပွဲသည် အသုံးချမှုအား မှတ်တမ်းတင်ထားသောရလဒ်အဖြစ်သို့ မည်သို့ပြောင်းလဲမည်ကို ချမှတ်ရမည်ဖြစ်ပါသည်။ force shunt တစ်ခုရှိလျှင်၊ ရည်ရွယ်ထားသော load လမ်းကြောင်းမှတဆင့် သင့်လျော်သော ချိန်ညှိရည်ညွှန်းချက်ဖြင့် ထည့်သွင်းထားသော စနစ်အား နှိုင်းယှဉ်ပါ။ အလုပ်အကွာအဝေးအတွက် သင့်လျော်သော တွန်းအားများစွာနှင့် ထပ်ခါတလဲလဲ တင်သည့် စက်ဝန်းများကို အသုံးပြုကာ ဖတ်ရှုမှုတစ်ခုစီကို အတည်ပြုထားသော အတိုင်းအတာဝင်းဒိုးအတွင်း ထားရှိပါ။
အာရုံခံအမှတ်စဉ်နံပါတ်၊ ရည်ညွှန်းကိရိယာ၊ တပ်ဆင်မှုအခြေအနေ၊ ကြိုတင်ထည့်သွင်းမှု၊ အသံချဲ့စက်ဆက်တင်များ၊ DAQ စကေးနှင့် စမ်းသပ်ချိန်ကို သိမ်းဆည်းပါ။ အာရုံခံကိရိယာအသစ်၊ ပြောင်းလဲထားသော တပ်ဆင်မှု၊ ပြောင်းလဲထားသော အသံချဲ့စက်ရရှိမှု သို့မဟုတ် ပြန်လည်ပြင်ဆင်ထားသော ဆော့ဖ်ဝဲလ်စကေးအပါအဝင် အင်အားမျှဝေခြင်း သို့မဟုတ် ပြောင်းလဲခြင်းတို့ကို အကျိုးသက်ရောက်နိုင်သည့် အပြောင်းအလဲများပြီးနောက် ပြန်လည်စစ်ဆေးပါ။ လျှပ်စစ်အားသွင်းဆေးထိုးခြင်းသည် အီလက်ထရွန်းနစ်ပစ္စည်းများကို စစ်ဆေးနိုင်သော်လည်း စက်ပိုင်းဆိုင်ရာဝန်လမ်းကြောင်းကို သူ့ဘာသာသူ မစစ်ဆေးနိုင်ပါ။
တပ်ဆင်ခြင်းကို လက်မခံမီ၊ တိုင်းတာနိုင်သော ဖြတ်သန်းမှု စံနှုန်းများကို သတ်မှတ်ပါ- စက်ဝန်းအတွင်း ခွင့်ပြုထားသော အခြေခံလိုင်းပြောင်းလဲမှု၊ ဆိုင်းငံ့ထားစဉ်အတွင်း ခွင့်ပြုထားသော အမှားအယွင်းနှင့် ထပ်ခါတလဲလဲ အထွတ်အထိပ်များတွင် လက်ခံနိုင်သော ပြောင်းလဲမှု။ စက်ပိုင်းဆိုင်ရာ တည်ငြိမ်သော ကိရိယာဖြင့် အခြေခံအမူအကျင့်ကို စစ်ဆေးပါ၊ ထို့နောက် လည်ပတ်ရန် စီစဉ်ထားသည့် တူညီသော ပြန်လည်သတ်မှတ်မှုနှင့် ရယူမှုအစီအစဉ်ကို အသုံးပြု၍ ထိန်းချုပ်ထားသော ရည်ညွှန်းဝန်ကို အသုံးပြုပါ။ အမှီအခိုကင်းသောစမ်းသပ်မှုတစ်ခုသည် သီးခြားကိုးကားမှုမရှိဘဲ လျှပ်စစ်ဓာတ်လိုက်ပျက်စီးခြင်းမှ စစ်မှန်သောဝန်လျော့ချခြင်းကို ခွဲခြား၍မရပါ။
ဒိုင်းနမစ်အတည်ပြုခြင်းအတွက်၊ ညှပ်ခြင်းနှင့် အသံမြည်ခြင်းအတွက် ကုန်ကြမ်းဒေတာကို စစ်ဆေးပါ၊ သင့်လျော်သော စစ်ထုတ်မှုဆက်တင်များတွင် ရလဒ်များကို နှိုင်းယှဉ်ကာ စုစည်းထားသည့် တပ်ဆင်တုံ့ပြန်မှုကို သင့်လျော်သောနည်းလမ်းဖြင့် စစ်ဆေးပါ။ ကိုယ်စားလှယ်လောင်းအာရုံခံကိရိယာများကို မနှိုင်းယှဉ်မီ လက်ခံမှုကန့်သတ်ချက်များကို သတ်မှတ်ပါ။ FIBOS မော်ဒယ်ကို ပြန်လည်သုံးသပ်ရန် တောင်းဆိုသောအခါ၊ ဝန်မှတ်တမ်း၊ တပ်ဆင်ပုံဆွဲမှု၊ အနိမ့်ဆုံး အင်အားပြောင်းလဲမှု၊ တိုင်းတာမှုကြာချိန်နှင့် ရှိပြီးသား အသံချဲ့စက် သို့မဟုတ် DAQ အသေးစိတ်များကို ပေးပါ။ အစားထိုးပရောဂျက်များအတွက်၊ မူရင်းမော်ဒယ်နှင့် ချိန်ညှိခြင်းအချက်အလက်ကို ထည့်သွင်းပါ။ အမည်ခံစွမ်းရည် တစ်ခုတည်းနှင့် ကိုက်ညီသော လိုက်ဖက်မှုကို မသတ်မှတ်ပါ။
Passive Charge-Output အာရုံခံဒြပ်စင်သည် တံတားလှုံ့ဆော်မှုမရှိဘဲ အားကိုထုတ်ပေးသည်၊ သို့သော် ၎င်း၏အားသွင်းသည့်အသံချဲ့စက်နှင့် ဝယ်ယူရရှိသော အီလက်ထရွန်နစ်ပစ္စည်းများသည် ပါဝါလိုအပ်ပါသည်။ IEPE အာရုံခံကိရိယာများသည် ၎င်းတို့၏ပေါင်းစပ်အီလက်ထရွန်နစ်ပစ္စည်းများအတွက် သတ်မှတ်ထားသော အဆက်မပြတ်-လက်ရှိထောက်ပံ့မှုလည်း လိုအပ်ပါသည်။ ပါဝါမချိတ်ဆက်မီ အမှန်တကယ် signal အမျိုးအစားကို စစ်ဆေးပါ။ passive charge input သည် IEPE ထောက်ပံ့ရေးချိတ်ဆက်မှုမဟုတ်ပါ။
အကယ်၍ အာရုံခံကိရိယာသည် ၎င်း၏စက်မှုကန့်သတ်ချက်များအတွင်း ကျန်ရှိနေပြီး ကွင်းဆက်အပြည့်အစုံသည် လိုအပ်သော တိုးမြင့်လာမှုကို ဖြေရှင်းပေးမည်ဆိုပါက ဖြစ်နိုင်ချေရှိသည်။ ကြိုတင်ထည့်သွင်းမှုအောက်တွင် လျှပ်စစ်အခြေခံလိုင်းအသစ်တစ်ခုကို တည်ထောင်ခြင်းဖြင့် သင့်လျော်သော အီလက်ထရွန်နစ်ပစ္စည်းများကို နောက်ဆက်တွဲပြောင်းလဲမှုအပေါ် အာရုံစိုက်နိုင်စေပါသည်။ အားသွင်းမှုအကွာအဝေး၊ ဆူညံသံ၊ ပျံ့လွင့်မှုနှင့် အင်အားမျှဝေမှုကို စစ်ဆေးပါ။ zeroing သည် preload ကိုမဖယ်ရှားပါ သို့မဟုတ် သီးခြား resolution ကိုအာမခံပါသည်။
နံပါတ်။ ပဲ့တင်ထပ်သော ကြိမ်နှုန်းသည် စက်ပိုင်းဆိုင်ရာပဲ့တင်ထပ်ခြင်းကို ဖော်ပြသည်၊ သုံးစွဲနိုင်သော ဘန်းဝဒ်သည် ထည့်သွင်းထားသောစနစ်မှ လိုအပ်သော တုံ့ပြန်မှုသည်းခံနိုင်မှုနှင့် ကိုက်ညီသည့် ကြိမ်နှုန်းကြားကာလဖြစ်သည်။ ပေါင်းထည့်ထားသော ဒြပ်ထုနှင့် တင်းမာမှုသည် စက်ပိုင်းဆိုင်ရာ တုံ့ပြန်မှုကို သက်ရောက်မှုရှိသည်။ အသံချဲ့စက်နှင့် စစ်ထုတ်မှုများသည်လည်း ရလဒ်ကို ကန့်သတ်ထားသည်။ အာမခံထားသော အပြားလိုက်တိုင်းတာမှု လှိုင်းနှုန်းအဖြစ် ကတ်တလောက် ပဲ့တင်ထပ်နှုန်းတန်ဖိုးကို အသုံးမပြုပါနှင့်။ PCB သည် force sensor frequency response နှင့် installation ကို ဆွေးနွေးသည်။.
အချက်ပြအမျိုးအစား၊ အာရုံခံနိုင်စွမ်း၊ အားသွင်းအကွာအဝေး၊ ဝင်ရိုးစွန်း၊ ချိတ်ဆက်ကိရိယာဝါယာကြိုးနှင့် လိုအပ်သော တိုင်းတာမှုမုဒ်တို့ကို စစ်ဆေးပြီးနောက်မှသာ စစ်ဆေးပါ။ Mechanical fit and load direction သည်လည်း application နှင့် ကိုက်ညီရပါမည်။ ပြောင်းလဲခြင်းဆက်တင်များကို အပ်ဒိတ်လုပ်ကာ ထည့်သွင်းထားသော ကွင်းဆက်ကို ကိုးကားချက်ဖြင့် အတည်ပြုပါ။ တူညီသော အမည်ခံအင်အား အပိုင်းအခြားသည် တိုက်ရိုက် အစားထိုးခြင်း သို့မဟုတ် ညီမျှသော စွမ်းဆောင်ရည်ကို မသတ်မှတ်ပါ။
မြင့်မားသော impedance အားသွင်းကြိုး၏ ရွေ့လျားမှုသည် triboelectric noise ဟုခေါ်သော မလိုလားအပ်သော လျှပ်စစ်အားကို ထုတ်ပေးနိုင်သည်။ လှုပ်ရှားမှုသည် အာရုံခံကိရိယာ သို့မဟုတ် ချိတ်ဆက်ကိရိယာသို့ စစ်မှန်သော တွန်းအားကို သက်ရောက်ခြင်းမရှိကြောင်း ဦးစွာစစ်ဆေးပါ။ စက်ပိုင်းဆိုင်ရာဝန်တည်ငြိမ်မှုဖြင့် သတ်မှတ်ထားသော ဆူညံသံနိမ့်ကေဘယ်ကြိုးကို မလုံခြုံစေမီနှင့် ပြီးနောက် အချက်ပြကို နှိုင်းယှဉ်ပါ။ ဆူးတိုင်းကို လုပ်ငန်းစဉ်အင်အားအဖြစ် မကုသမီ ချိတ်ဆက်မှု သန့်ရှင်းမှုနှင့် မြေပြင်ကို စစ်ဆေးပါ။


