
Vaatamised: 0 Autor: saidi toimetaja Avaldamisaeg: 2026-11-11 Päritolu: Sait
Piesoelektrilise jõu andurid muudavad mehaanilise jõu elektrilise laengu signaaliks. Nende kõrge jäikus muudab need kasulikuks löögijõudude, kiire kokkusurumise või pinge ning jõumuutuste tabamiseks masina töötsüklite ajal. Sobiva signaali konditsioneerimisega saavad nad mõõta ka aeglaselt muutuvaid või ajutiselt püsivaid jõude määratletud mõõtmisaknas.
Alustage jõusündmusest, mille peate salvestama: selle suund, tippväärtus, kestus ja väikseim tähenduslik muutus. Andur, mis tabab lühikest lööki täpselt, ei pruugi sobida pideva kinnitusjõu jälgimiseks tundide kaupa. Andur, paigalduskorraldus, võimendi ja andmehõive seaded tuleb valida koos.
Kvartsjõuanduri sees tekitab sensorelemendile rakendatav jõud otsese piesoelektrilise efekti kaudu laengu. Määratud laadimissuuna jaoks on ideaalne suhe Q = S × F, kus Q on laeng pikokoulombides (pC), S on laengu tundlikkus pC/N ja F on jõud njuutonites (N). Salvestatud signaali jõusse muutmisel tuleks kasutada tegeliku anduri kalibreerimisväärtust.
Laenguvõimendi muudab selle suure takistusega signaali kasutatavaks pingeks. Mõned piesoelektrilised andurid sisaldavad selle asemel integreeritud elektroonikat ja annavad IEPE signaali. Jõud on mõõdetud suurus; laeng või pinge on selle elektriline esitus. Seetõttu ei tohiks piesoelektrilist jõuandurit segi ajada vedeliku rõhuanduriga lihtsalt seetõttu, et mõlemad kasutavad piesoelektrilisi materjale.
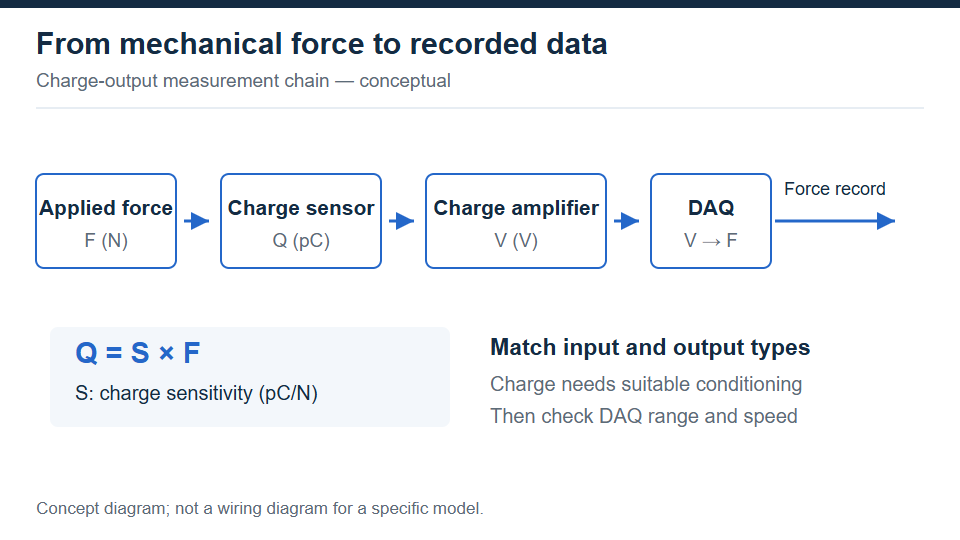
Laenguväljundandur vajab ühilduvat laengu konditsioneerimist, enne kui selle signaal jõuab tavalise pinge omandamise sisendini.
Piesoelektrilised andurid on tugevad kandidaadid, kui mõõtmine nõuab jäika koormusteed ja kiirete jõumuutuste tabamist. Tensomõõturi jõuandurid mõõdavad elastset deformatsiooni elektritakistuse muutumise kaudu ja on sageli lihtsam valik püsivate staatiliste koormuste jaoks. Mõlemad tehnoloogiad suudavad mõõta muutuvaid jõude nende määratud piirides; otsus peaks järgima pigem nõutavat kestust, vastust ja määramatust kui lihtsat staatiline versus dünaamiline silt.
Nad suudavad mõõta kvaasistaatilist jõudu, kui mõõteahel hoiab signaali sumbumist ja triivi vajaliku aja jooksul lubatud vea piires. See erineb pideva koormuse täpse näidu säilitamisest lõputult. Kataloogiviide staatilisele kalibreerimisele ei kinnita sobivust pikaajaliseks kaalumiseks või pidevaks kinnitusjõu jälgimiseks.
| Ülesande | signaali | valiku kontroll |
|---|---|---|
| Dünaamiline | Jõuimpulss või lainekuju muutmine | Säilitage nii kiired kui ka aeglased osad. |
| Kvaasistaatiline | Aeglane ramp või lühike hoidmine | Kontrollige triivi ja lagunemist kogu testi jooksul. |
| Pikaajaline staatiline | Pidev koormus pikema aja jooksul | Eelistage tensomõõturisüsteemi, välja arvatud juhul, kui kogu kett on valideeritud. |
Ajakonstant kirjeldab mõõteelektroonika madalsageduslikku käitumist. Ideaalses esimest järku süsteemis väheneb astmesignaal kujul V(t) = V0 × exp(-t/τ), kus τ on ajakonstant. Pikem ajakonstant vähendab lagunemist piiratud hoidmise ajal, kuid lekkega seotud triivi ja temperatuuri mõjusid tuleb siiski kontrollida. Kistler eristab neid töörežiime oma ajakonstandi juhend.
Näiteks, 1-sekundiline hoidmine ideaalses süsteemis 100-sekundilise ajakonstandiga kaotab ainuüksi selle mehhanismi kaudu umbes 1% oma algsignaalist. See arvutus välistab müra, termilise efekti, kalibreerimisviga ja muud triivi. See ei ole ühegi FIBOS mudeli jõudlusnõue. Määratlege vastuvõetav jõuviga ja testige kogu kestust, selle asemel, et eeldada, et kõigi piesoelektriliste andurite puhul kehtib universaalne sekundite arv.
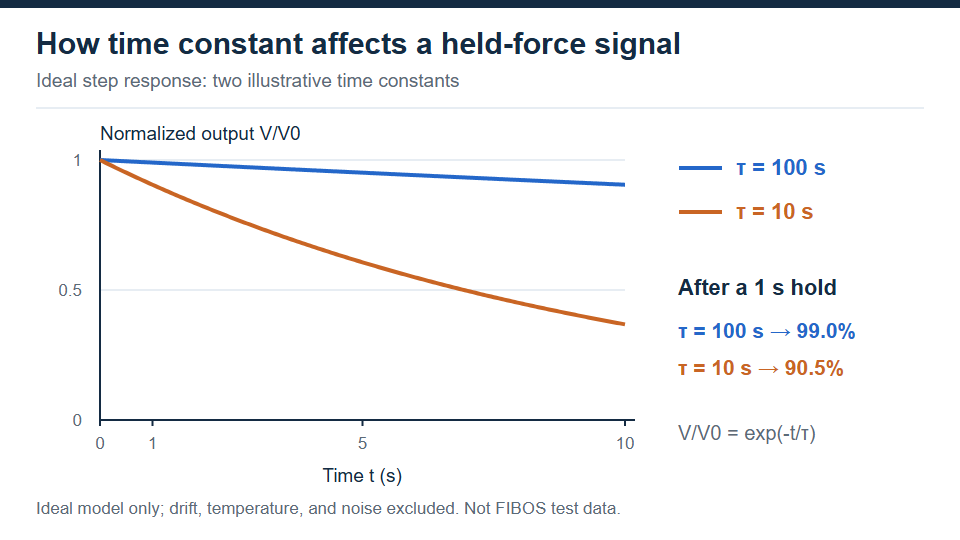
Selles ideaalses esimest järku mudelis vähendab pikem ajakonstant nõrgenemist piiratud hoidmise ajal; tegelikud mõõtmised peavad arvestama ka triivi ja muude vigadega.
Järgmised kujundused on esindatud FIBOS 2026. aasta tootekataloogis. Need rühmad kirjeldavad erinevaid valikukaalutlusi: seib on mehaaniline vorm, samas kui pinge-surve ja kolm telg kirjeldavad mõõtmissuundi. Need ei ole üksteist välistavad klassifikatsioonid.
Jõuseib asetab rõngakujulise anduri elemendi ümber keskse ava. See sobib kokkusurutud koostuga, kus polt või võll läbib keskpunkti. FIBOS FE011 on identifitseeritud rõngasstruktuuriga piesoelektrilise andurina ja selle kataloogileht määrab passiivse töö laadimisseadmetega. Selle joonisel on ava- ja laagripindade hindamiseks vajalikud mõõtmed.
Seib peab asuma ettenähtud koormusteel; lihtsalt poldi ümber paigaldamine ei tähenda, et see mõõdaks kogu liigendjõudu. Kontrollige, kuidas polt ja ümbritsevad osad jagavad koormust, ja määrake paigaldatud tundlikkus. Laiemate mehaanilise valiku probleemide kohta vaadake FIBOS läbiva augu ja sõõri jõuanduri juhik.
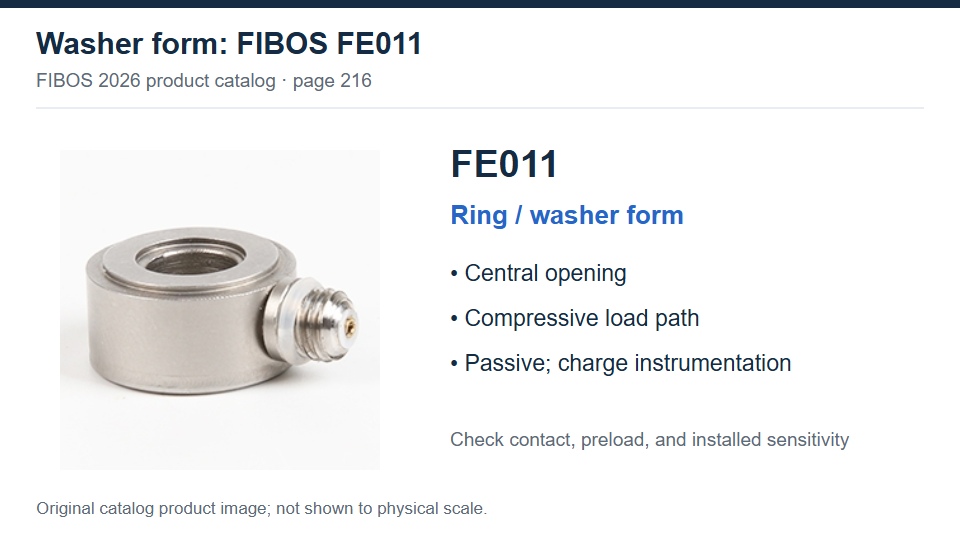
FIBOS FE011 kasutab ringstruktuuri. Hinnake koos keskava, kandepindu ja paigaldatud koormusteed.
Ühe aksiaalse koormuse korral kontrollige, kas andur on ette nähtud ainult kokkusurumiseks või nii pinge kui ka surve jaoks. Kataloogi FIBOS FE001B lehel on loetletud 0–1000 N mõõtepiirkond ja kompaktne keermestatud struktuur. FE022 pakub kahesuunalist mõõtmist koos kataloogis loetletud vahemikuvalikutega ±10, ±30, ±50 ja ±60 kN . Need on näited erinevast kandevõimest, mitte vahetatavatest kinnituskonstruktsioonidest.
Pingutus-survepaigaldis vajab koormusühendust, mis edastab mõlemas suunas ilma lõtvumise või tahtmatu paindumiseta. Kinnitage iga suuna keerme suurus, haardumine, laadimissuund ja kalibreerimistundlikkus. Ainult kokkusurumise vahemikku ei tohi käsitleda tõmbetugevuse väärtusena pelgalt seetõttu, et korpusel on keermed.
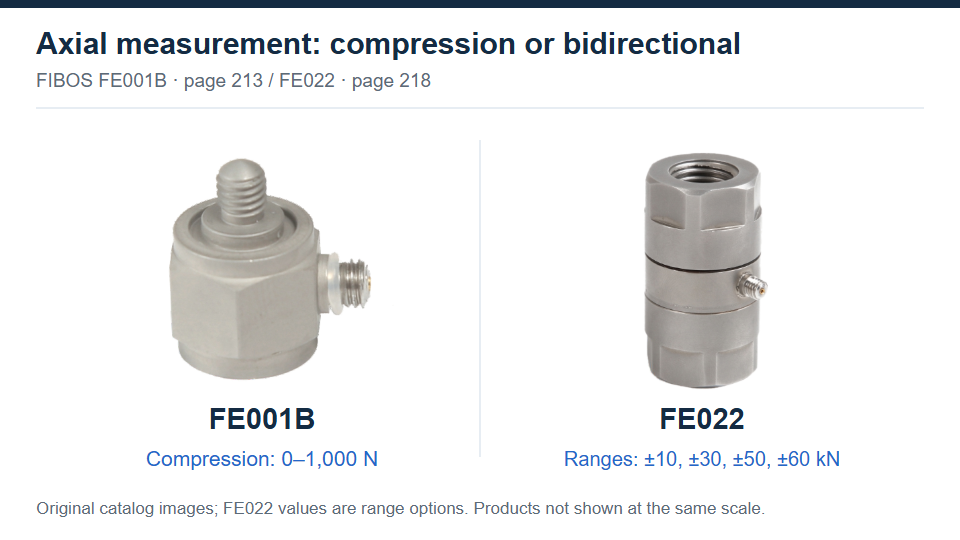
FE001B ja FE022 illustreerivad erinevaid aksiaalseid mõõtmisvõimalusi. Kinnitage koormuse suund ja mudelispetsiifiline mehaaniline ühendus.
Valige kolmeteljeline andur, kui kasulik tulemus sisaldab ühe teljejõu asemel Fx , Fy ja Fz . FIBOS FE025 ja FE027 kirjeldatakse mõlemat kui kolme üksteisega risti asetsevat jõukomponenti üheaegselt. Nende kataloogilehtedel on märgitud laengu väljund ja kuvatakse eraldi X/Y ja Z spetsifikatsioonid. FE025 kasutab läbiva augu vormi; FE027-l on plokistiilis paigalduskorraldus.
Salvestage anduri koordinaatide suunad enne kokkupanekut ja määrake hankimistarkvaras iga kanal. Taotlege kavandatud laadimistingimuste jaoks asjakohast ristkõne- ja kalibreerimisteavet. Kolm jõukanalit ei taga kuueteljelist jõu ja pöördemomendi võimekust ning iga telje jaoks ei tohiks eeldada sama jõupiirangut.
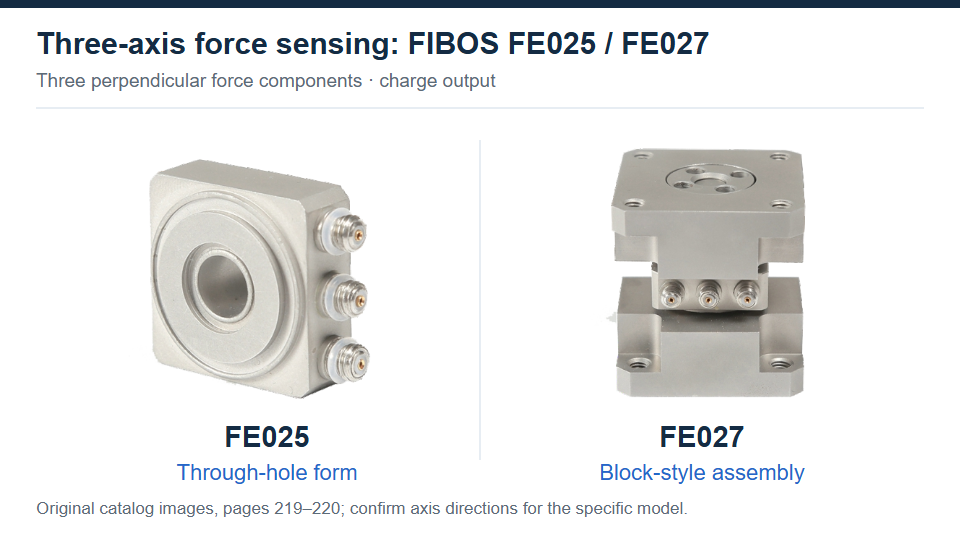
FE025 ja FE027 mõõdavad kolme risti asetsevat jõukomponenti. Enne integreerimist kontrollige koordinaatide kaardistamist ja iga telje spetsifikatsiooni.
Press-fit tsüklis võib kasulikuks signaaliks olla jõu suurenemine, tipp lõpliku istumiskoha lähedal või ootamatu muutus enne, kui osa jõuab sihtasendisse. Asetage andur kohta, kus see protsessijõud edastatakse, ja sünkroniseerige jõud nihkega, kui aktsepteerimiskriteerium sõltub sisestamise asendist. Tembeldamine ja muud ühendamistoimingud nõuavad samuti määratletud mõõtmisakent ja korratavat paigaldustingimust.
Püsiastmega tsükli puhul kontrollige nii platood kui ka tippu. Süsteem, mis tuvastab maksimaalse jõu õigesti, võib signaali nõrgenemise tõttu siiski valesti kujutada hoidvat jõudu. Seadistage lähtestuspunkt järjepidevalt enne jõusündmust ja väljaspool aktsepteerimiseks kasutatavat intervalli.
Löögikatse jaoks hinnake jõuimpulssi ja selle tõusu aega enne anduri vahemiku ja hõiveseadete valimist. Väike mahakukkunud objekt ei pruugi tekitada väikest tippjõudu: peatumisteekond ja kontakti jäikus mõjutavad sündmust. Kontrollige kinnitust ja salvestatud lainekuju helisemise, kärpimise ja korduva kontakti suhtes. Korduv dünaamiline laadimine eeldab ka lubatud koormuse ajaloo kinnitamist; ohutu ülekoormuse näitaja üksi ei ole väsimuse eluea hinnang.
Kolmeteljeline mõõtmine võib aidata eraldada jõukomponente lõikekatses või uurimisseadmes. Määrake, kas nõutav tulemus on üksikkomponent, resultantjõud või muutus eellaaditud baasjoone suhtes. Kinnitusseadme alla paigaldatud andur ei eralda automaatselt soovitud kontaktjõudu: kaasa võivad mõjuda armatuuri inerts, konstruktsiooni liikumine ja muud koormusteed.
Kirjutage üles anduri suurim ja madalaim mehaaniline koormus, sealhulgas eelkoormus ja siirdepiigid. Elektriline nullimine muudab võrdlusnäitu; see ei eemalda eelkoormust ega taasta mehaanilist võimsust. Raamatupidamise lihtsustatud näitena toob 2 kN tihenduseelse eelkoormuse ja 3 kN täiendava tihendussündmuse anduri läbi 5 kN kui mõlemad koormused järgivad sama rada. Tegelikud seibid võivad seda lisakoormust jagada poldi või ümbritseva konstruktsiooniga.
Eelkoormatud koostu kaudu mõõdetud pinge korral kontrollige, kui palju survet maksimaalse mahalaadimise korral jääb, ja järgige kindlaksmääratud kinnitusmeetodit. Ärge valige universaalset eelkoormuse protsenti ega kasutage normaalse töövahemikuna ohutu ülekoormuse piiri. Saatke mudelipõhiseks ülevaatamiseks eeldatav laadimisajalugu ja koostejoonis.
Täpsustage väikseim muudatus, mis teie otsust mõjutab. Näiteks 5 N koostejõu erinevuse eristamine erineb lihtsalt 1 kN piigi tuvastamisest. Küsige, kas märgitud viga on võrreldes täisskaala või näiduga, ning hinnake algtaseme müra ja triivi jõuühikutes. Võimendi võimenduse suurendamine muudab pingemuutuse suuremaks, kuid ei eemalda mehaanilisi vigu ega kehtesta väiksemat garanteeritud mõõtepiiri.
Ehitage mõõtemääramatuse hindamine paigaldatud ahela ümber: kalibreerimine, korratavus, joondamine, jõu jagamine, elektroonika ja mõõtmise kestus. Kolmeteljelise töö puhul tuleb arvestada koormuste mõju teistele kanalitele. Kataloogi lineaarsuse näitaja iseenesest ei ole valmis masina määramatus.
Kontrollige kavandatud laadimispindade ja kinnitusdetailide mudeli joonist. Vastavad osad peaksid toetama kindlaksmääratud laagriala ja edastama jõudu ettenähtud suunas. Mustus, ebaühtlane kontakt ja servakoormus võivad nominaalselt aksiaalsel katsel tekitada painde või lokaalse pinge. Veenduge, et adapterid ei puutuks pistikuga kokku ja et kaablitel oleks masina käigul vaba ruumi.
Kasutuselevõtu ajal võrrelge korduvaid tsükleid ilma kinnitust muutmata. Kui väike ümberpaigutamine muudab mõõdetud piiki oluliselt, uurige enne tarkvaraskaala reguleerimist paigaldus- ja koormusteed. Dünaamiliste testide puhul kontrollige ka, kas lisatud adapter muudab kokkupandud kinnitusseadme reaktsiooni.
Eelkoormus hoiab ettenähtud kontaktpinnad seotuna. Poltidega seibi paigaldamisel moodustab polt aga ka paralleelse koormustee. Osa välisjõu muutusest võib seda teed läbida, mistõttu võib paigaldatud koostu tundlikkus erineda anduri kalibreerimisväärtusest. Kistler käsitleb seda eristamist oma rõngasjõu anduri paigaldusjuhend.
Määrake teisendustegur, kui lõplik polt, vahetükid, tugiosad ja eelkoormus on paigas. Salvestage need tingimused koos kalibreerimistulemustega. Vahetüki või poldi vahetamine võib muuta jõu jagamist isegi siis, kui andur ja võimendi on muutmata. Kasutage eelkoormuse määramiseks anduri konkreetseid juhiseid; mõne teise mudeli reeglist ei piisa.
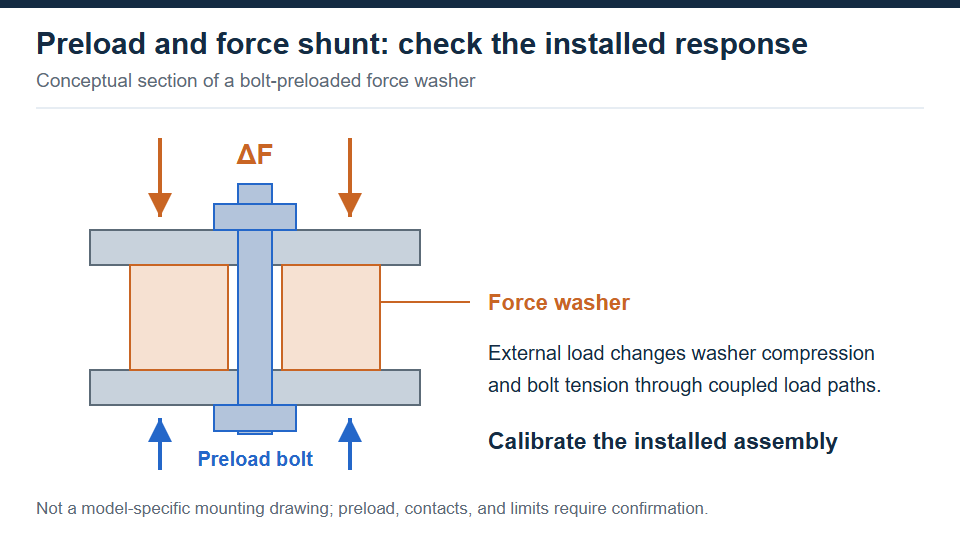
Eelkoormuspolt muudab paigaldatud koormusteed. Määrake tundlikkus lõpliku poldi, tugede ja eelkoormuse seisukorraga.
Laadimisväljundandur ühendub tavaliselt laadimisvõimendi või spetsiaalselt laadimissignaalide jaoks loodud DAQ-sisendiga. Tavaline pingesisend või pingeanduriga sildvõimendi ei asenda. IEPE andur kasutab ühilduvat konstantse voolu toite ja pinge näidu paigutust. Pistiku sobivus üksi ei taga elektrilist ühilduvust. PCB selgitab laadimis- ja integreeritud elektroonikasignaali konditsioneerimist.
Selle artikli FIBOS näited põhinevad laadimisrežiimi kataloogi teabel. FE011 nõuab selgesõnaliselt laadimisseadmeid ja FE025/FE027 määrab laadimisvõimsuse. Valige määratud laadimisväljundi sisend; ärge eeldage, et need mudelid sisaldavad IEPE elektroonikat. FE8101 on FIBOS laenguvõimendi, mitte teine jõuandur.
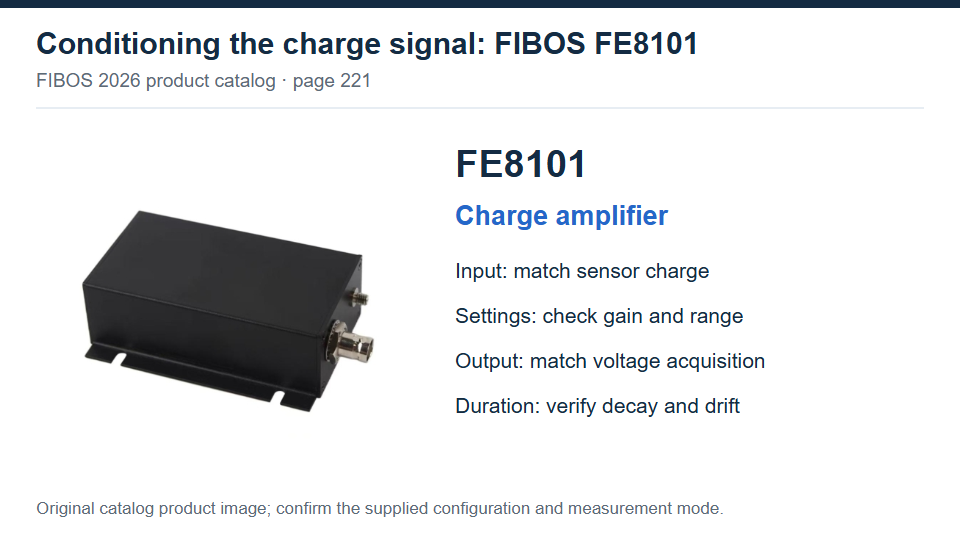
FE8101 on laadimisvõimendi. Sobitage kaasas olev konfiguratsioon anduri laadimissignaali, salvestussisendi ja mõõtmisaknaga.
Arvutage eeldatav laeng enne võimendi võimenduse seadistamist. Kasutades FE001B nimitundlikkust 4 pC/N 2026. aasta kataloogist, annab 500 N jõumuutus nominaalseks 2000 pC. Illustreeriva võimendi seadistuse 1 mV/pC korral on väljundi muutus 2 V. 10 mV/pC puhul nõuaks sama sündmus 20 V ja piiraks võimendi pinget ±10 V. See on skaleerimise näide, mitte konkreetse anduri-võimendi konfiguratsiooni kontrollimine.
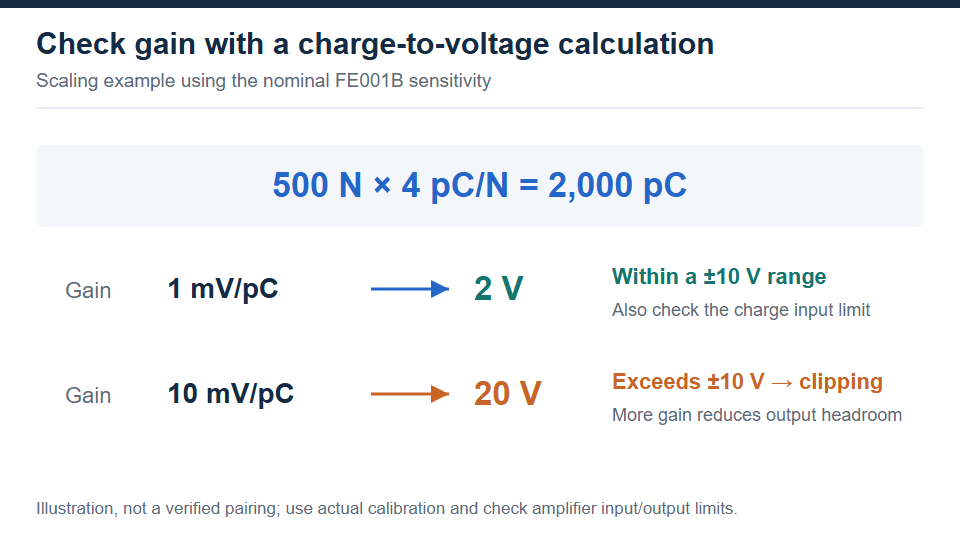
Sama nominaalse laengusignaali korral tõstab võimenduse suurendamine 1–10 mV/pC nõutud väljundi 2–20 V; ±10 V väljundaste katkeks.
Kontrollige koos laadimissisendi limiiti, väljundi kõikumist, võimenduse seadistust ja mõõtmisrežiimi. Pikk mõõtmisaken vajab ka sobivat madalsageduslikku reaktsiooni ja triivimist. FE8101 kataloogis on loetletud reguleeritav võimendus ja pinge väljund, kuid see ei määra teie seadme jaoks garanteeritud hoidmise kestust. Kinnitage täpne tarnitud konfiguratsioon ja vajalik mõõtmisaken. Kistler võtab kokku laiema laadimisvõimendi valiku kriteeriumid.
Ühendage konditsioneeritud väljund DAQ- või PLC-sisendiga õige pingevahemiku, maanduse paigutuse ja võtmiskiirusega. Ärge eeldage, et laadimisvõimendi annab 4–20 mA või digitaalset väljasiini, kui see väljund pole määratud. Kiire sündmuse jaoks kontrollige analoogsisendi värskendussagedust ja filtreerimist ning PLC programmi tsüklit. Kui juhtimissüsteem ei suuda lainekuju säilitada, kasutage sobivat andmekanalit ja edastage kontrollitud tulemus kontrollerile.
Valige säilitatava signaali jaoks diskreetimis- ja antialiase filtreerimine; diskreetimissageduse tõstmine ei paranda sobimatut analoogfiltrit. Kinnitage laadimisrežiimi kaablid nii, et masina liikumine ei painutaks neid asjatult, kasutage ettenähtud madala müratasemega kaablit ning hoidke suure takistusega ühendused puhtad ja kuivad. Dokumenteerige andmefailiga kanali skaleerimine ja polaarsus, et teine insener saaks salvestatud pinge põhjal jõu taastada.
Anduri sertifikaat kirjeldab kindlaksmääratud kalibreerimistingimusi. Kasutuselevõtt peab samuti kindlaks tegema, kuidas lõppkoost teisendab rakendatud jõu salvestatud tulemuseks. Kui on olemas jõusunt, võrrelge paigaldatud süsteemi sobiva kalibreeritud etaloniga ettenähtud koormusteel. Kasutage mitut tööpiirkonnale vastavat jõupunkti ja korduvaid laadimistsükleid ning hoidke iga näit valideeritud mõõtmisaknas.
Salvestage anduri seerianumber, võrdlusinstrument, paigaldusseisund, eellaadimine, võimendi sätted, DAQ-skaala ja testimise ajastus. Kontrollige uuesti pärast muudatusi, mis võivad mõjutada jõu jagamist või teisendamist, sealhulgas uus andur, muudetud kinnitus, muudetud võimendi võimendus või muudetud tarkvara skaala. Elektrilaengu sissepritsega saab kontrollida elektroonikat, kuid ei saa iseenesest kontrollida mehaanilist koormusteed.
Enne paigaldusega nõustumist määratlege mõõdetavad läbimise kriteeriumid: lubatud baasjoone muutus tsükli jooksul, lubatud viga hoidmise ajal ja vastuvõetav varieeruvus korduvates piikides. Kontrollige algtaseme käitumist, kui kinnitusrakis on mehaaniliselt stabiilne, seejärel rakendage kontrollitud võrdluskoormust, kasutades sama käitamiseks kavandatud lähtestamis- ja hankimisjärjestust. Ainuüksi püsikatse ei suuda eristada tegelikku koormuse lõdvestumist elektrilisest lagunemisest ilma sõltumatu võrdluseta.
Dünaamilise kontrolli jaoks kontrollige töötlemata andmeid kärpimise ja helisemise osas, võrrelge tulemusi sobivate filtriseadetega ja kontrollige kokkupandud armatuuri vastust sobiva meetodiga. Enne kandidaatandurite võrdlemist määrake aktsepteerimispiirid. FIBOS mudeli ülevaatuse taotlemisel esitage koormuse ajalugu, paigaldusjoonis, väikseim jõumuutus, mõõtmise kestus ja olemasoleva võimendi või DAQ andmed. Asendusprojektide puhul lisage originaalmudel ja kalibreerimisteave; ainuüksi nimivõimsuse sobitamine ei taga ühilduvust.
Passiivne laengu-väljundanduri element genereerib laengu ilma silla ergutamiseta, kuid selle laenguvõimendi ja kogumiselektroonika vajavad toidet. IEPE andurid vajavad ka integreeritud elektroonika jaoks ette nähtud püsivooluvarustust. Enne toite ühendamist kontrollige tegelikku signaali tüüpi; passiivne laadimissisend ei ole IEPE toiteühendus.
Võimalik, et kui andur jääb oma mehaaniliste piiride piiresse ja kogu kett lahendab vajaliku suureneva jõu. Uue elektrilise baasjoone loomine eelkoormuse all võib võimaldada sobival elektroonil keskenduda järgnevale muudatusele. Kontrollige laadimisulatust, müra, triivi ja jõu jagamist; nullimine ei eemalda eellaadimist ega garanteeri kindlat eraldusvõimet.
Ei. Resonantssagedus kirjeldab mehaanilist resonantsi, samas kui kasutatav ribalaius on sagedusvahemik, mille jooksul installitud süsteem vastab nõutavale reaktsioonitolerantsile. Lisatud mass ja kinnituse jäikus mõjutavad mehaanilist reaktsiooni; võimendi ja filtrid piiravad ka tulemust. Ärge kasutage kataloogi resonantsi väärtust garanteeritud tasase mõõtmisriba laiusena. PCB käsitleb jõuanduri sagedusreaktsiooni ja paigaldamist.
Alles pärast signaali tüübi, tundlikkuse, laadimisvahemiku, polaarsuse, pistiku juhtmestiku ja vajaliku mõõtmisrežiimi kontrollimist. Mehaaniline sobivus ja koormuse suund peavad samuti sobima rakendusega. Värskendage teisendussätteid ja kontrollige installitud ketti võrdluskoormusega. Sama nimijõu vahemik ei taga otsest asendamist ega samaväärset jõudlust.
Suure takistusega laadimiskaabli liikumine võib tekitada soovimatut elektrilaengut, mida sageli nimetatakse triboelektriliseks müraks. Esmalt kontrollige, et liikumine ei avaldaks andurile või pistikule ka tegelikku jõudu. Kui mehaaniline koormus on stabiilne, võrrelge signaali enne ja pärast määratud madala müratasemega kaabli kinnitamist. Kontrollige ühenduse puhtust ja maandust, enne kui käsitlete iga piiki protsessijõuna.


