
Pandangan: 0 Pengarang: Editor Tapak Masa Terbitan: 2026-11-11 Asal: tapak
Penderia daya piezoelektrik menukar daya mekanikal kepada isyarat cas elektrik. Kekakuan yang tinggi menjadikannya berguna untuk menangkap daya hentaman, mampatan atau ketegangan yang cepat, dan perubahan daya semasa kitaran mesin. Dengan penyaman isyarat yang sesuai, mereka juga boleh mengukur daya yang berubah secara perlahan atau ditahan sementara pada tetingkap pengukuran yang ditentukan.
Mulakan dengan peristiwa daya yang anda perlukan untuk merekodkan: arah, nilai puncak, tempoh dan perubahan bermakna terkecil. Penderia yang menangkap impak ringkas dengan tepat mungkin tidak sesuai untuk memantau daya pengapit yang berterusan selama berjam-jam. Penderia, susunan pelekap, penguat dan tetapan pemerolehan data mesti dipilih bersama-sama.
Di dalam penderia daya kuarza, daya yang dikenakan pada elemen penderiaan menghasilkan cas melalui kesan piezoelektrik langsung. Untuk arah pemuatan yang ditentukan, hubungan ideal ialah Q = S × F, di mana Q ialah cas dalam picocoulombs (pC), S ialah sensitiviti cas dalam pC/N, dan F ialah daya dalam newton (N). Nilai penentukuran untuk penderia sebenar harus digunakan apabila menukar isyarat yang dirakam kepada kuasa.
Penguat cas menukar isyarat impedans tinggi ini kepada voltan yang boleh digunakan. Sesetengah penderia piezoelektrik sebaliknya mengandungi elektronik bersepadu dan menyediakan isyarat IEPE. Daya ialah kuantiti yang diukur; cas atau voltan ialah perwakilan elektriknya. Oleh itu, penderia daya piezoelektrik tidak boleh dikelirukan dengan penderia tekanan bendalir hanya kerana kedua-duanya menggunakan bahan piezoelektrik.
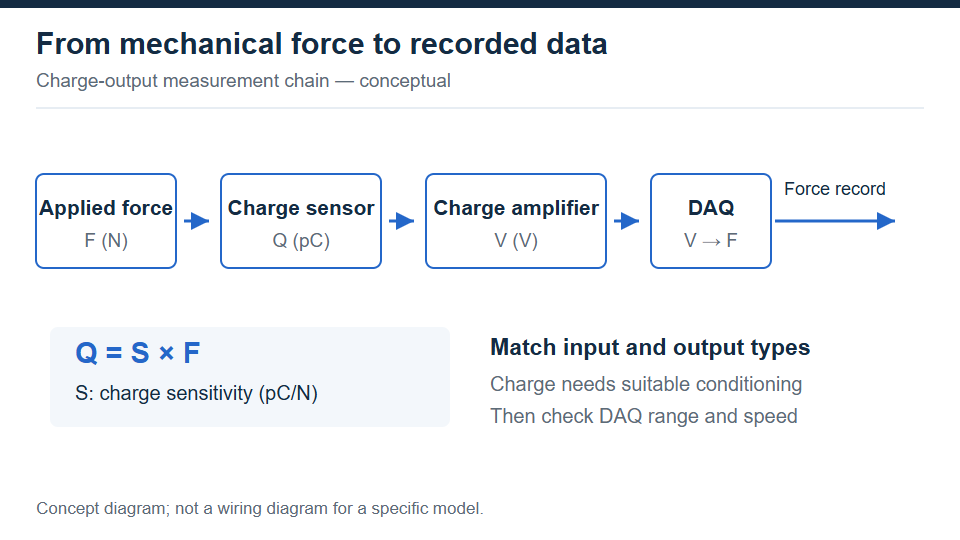
Penderia cas-output memerlukan penyaman cas yang serasi sebelum isyaratnya mencapai input pemerolehan voltan biasa.
Penderia piezoelektrik adalah calon yang kuat apabila pengukuran memerlukan laluan beban yang kaku dan tangkapan perubahan daya pantas. Penderia daya tolok terikan mengukur ubah bentuk anjal melalui perubahan dalam rintangan elektrik dan selalunya merupakan pilihan yang lebih mudah untuk beban statik yang berterusan. Kedua-dua teknologi boleh mengukur daya yang berubah-ubah dalam had yang ditentukan; keputusan harus mengikut tempoh, tindak balas dan ketidakpastian yang diperlukan dan bukannya label statik-berbanding-dinamik yang mudah.
Mereka boleh mengukur daya kuasi statik apabila rantai pengukuran mengekalkan pereputan isyarat dan hanyut dalam ralat yang dibenarkan untuk masa yang diperlukan. Ini berbeza daripada mengekalkan bacaan yang tepat bagi beban malar tanpa had. Rujukan katalog kepada penentukuran statik tidak mewujudkan kesesuaian untuk penimbangan jangka panjang atau pemantauan daya pengapit berterusan.
| Tugas | Isyarat | Semakan Pemilihan |
|---|---|---|
| Dinamik | Daya nadi atau mengubah bentuk gelombang | Pelihara kedua-dua bahagian cepat dan perlahan. |
| Kuasi statik | Tanjakan perlahan atau tahan singkat | Semak drift dan pereputan sepanjang ujian penuh. |
| Statik jangka panjang | Beban berterusan dalam tempoh yang panjang | Lebih suka sistem tolok terikan melainkan rantai penuh disahkan. |
Pemalar masa menerangkan tingkah laku frekuensi rendah bagi elektronik pengukuran. Dalam sistem tertib pertama yang ideal, isyarat langkah mereput sebagai V(t) = V0 × exp(-t/τ), dengan τ ialah pemalar masa. Pemalar masa yang lebih lama mengurangkan pereputan semasa penahanan terhingga, tetapi kesan hanyut dan suhu berkaitan kebocoran masih perlu diperiksa. Kistler membezakan mod operasi ini dalam mod operasinya panduan pemalar masa.
Sebagai ilustrasi, penahanan 1 saat dalam sistem ideal dengan pemalar masa 100 saat kehilangan kira-kira 1% daripada isyarat awalnya melalui mekanisme ini sahaja. Pengiraan ini tidak termasuk hingar, kesan haba, ralat penentukuran dan hanyut lain. Ia bukan tuntutan prestasi untuk mana-mana model FIBOS . Tentukan ralat daya yang boleh diterima dan uji tempoh lengkap dan bukannya menganggap bahawa bilangan saat sejagat digunakan untuk semua penderia piezoelektrik.
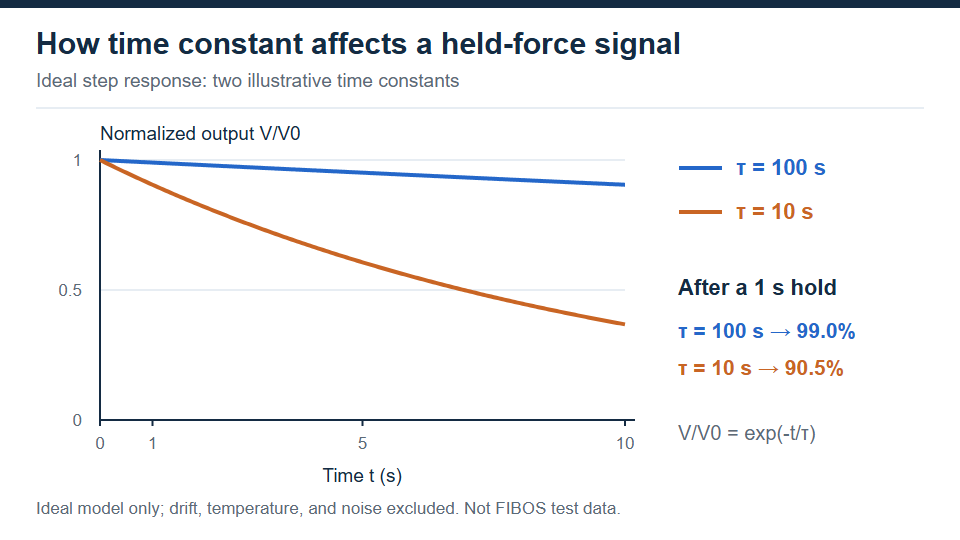
Dalam model tertib pertama yang ideal ini, pemalar masa yang lebih lama mengurangkan pereputan semasa penahanan terhingga; ukuran sebenar juga mesti mengambil kira ralat hanyut dan lain-lain.
Reka bentuk berikut ditunjukkan dalam katalog produk FIBOS 2026. Kumpulan ini menerangkan pertimbangan pemilihan yang berbeza: mesin basuh ialah bentuk mekanikal, manakala tegangan-mampatan dan tiga paksi menerangkan arah pengukuran. Mereka bukan klasifikasi yang saling eksklusif.
Pencuci daya meletakkan elemen penderiaan anulus di sekeliling bukaan tengah. Ia boleh memuatkan pemasangan termampat di mana bolt atau aci melalui bahagian tengah. FIBOS FE011 dikenal pasti sebagai penderia piezoelektrik struktur cincin, dan halaman katalognya menentukan operasi pasif dengan instrumentasi cas. Lukisannya menyediakan dimensi yang diperlukan untuk menilai permukaan pembukaan dan galas.
Mesin basuh mesti duduk di laluan beban yang dimaksudkan; hanya memasang di sekeliling bolt tidak bermakna ia mengukur keseluruhan daya gabungan. Semak bagaimana bolt dan bahagian sekeliling berkongsi beban, dan tentukan kepekaan yang dipasang. Untuk isu pemilihan mekanikal yang lebih luas, lihat FIBOS panduan penderia daya tembus dan donat.
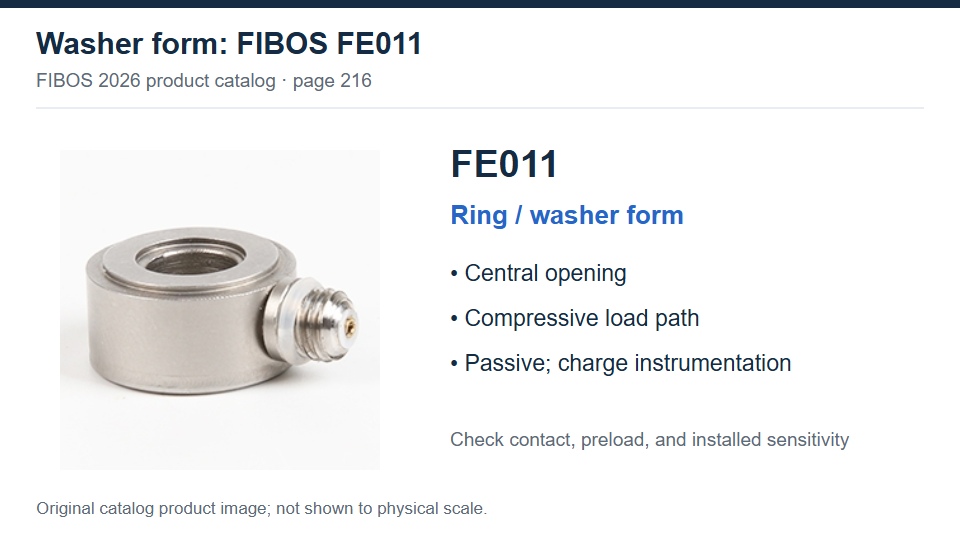
FIBOS FE011 menggunakan struktur gelang. Nilai bukaan tengah, permukaan galas dan laluan beban yang dipasang bersama-sama.
Untuk beban paksi tunggal, semak sama ada penderia ditentukan untuk mampatan sahaja atau untuk kedua-dua tegangan dan mampatan. Halaman katalog FIBOS FE001B menyenaraikan julat ukuran 0–1,000 N dan struktur berulir padat. FE022 menyediakan ukuran dwiarah, dengan pilihan julat ±10, ±30, ±50 dan ±60 kN disenaraikan dalam katalog. Ini adalah contoh keupayaan beban yang berbeza, bukan reka bentuk pelekap yang boleh ditukar ganti.
Pemasangan tegangan-mampatan memerlukan sambungan beban yang menghantar kedua-dua arah tanpa kelonggaran atau lenturan yang tidak diingini. Sahkan saiz benang, penglibatan, arah pemuatan dan sensitiviti penentukuran untuk setiap arah. Julat mampatan sahaja tidak boleh dianggap sebagai penarafan tegangan semata-mata kerana perumah mempunyai benang.
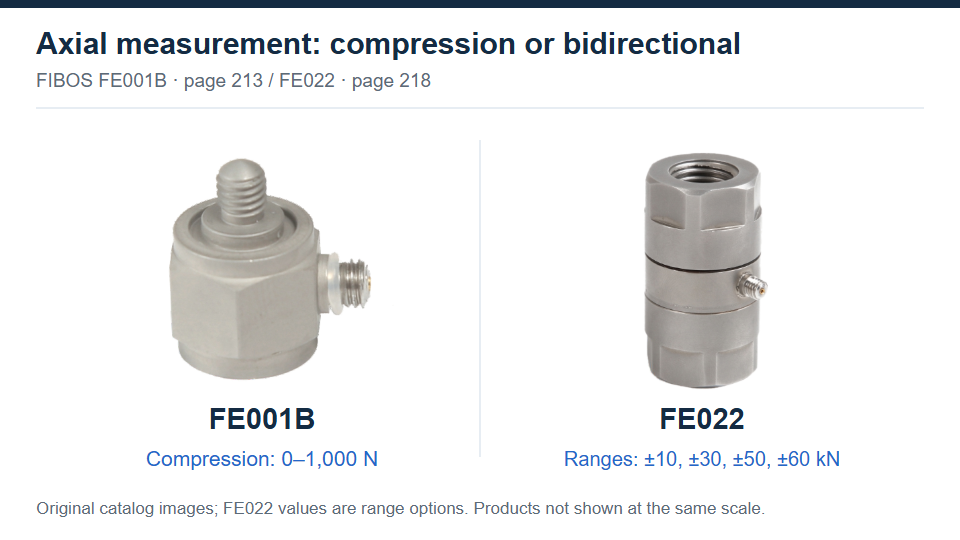
FE001B dan FE022 menggambarkan keupayaan pengukuran paksi yang berbeza. Sahkan arah beban dan sambungan mekanikal khusus model.
Pilih penderia tiga paksi apabila hasil yang berguna termasuk Fx , Fy dan Fz dan bukannya satu daya paksi. FIBOS FE025 dan FE027 kedua-duanya digambarkan sebagai mengukur tiga komponen daya yang saling berserenjang secara serentak. Halaman katalog mereka mengenal pasti output caj dan menunjukkan spesifikasi X/Y dan Z yang berasingan. FE025 menggunakan bentuk lubang telus; FE027 mempunyai susunan pelekap gaya blok.
Rakam arahan koordinat sensor sebelum pemasangan dan tetapkan setiap saluran dalam perisian pemerolehan. Minta maklumat cross-talk dan penentukuran yang berkenaan untuk keadaan pemuatan yang dimaksudkan. Tiga saluran daya tidak mewujudkan keupayaan daya-dan-tork enam paksi, dan had daya yang sama tidak boleh diandaikan untuk setiap paksi.
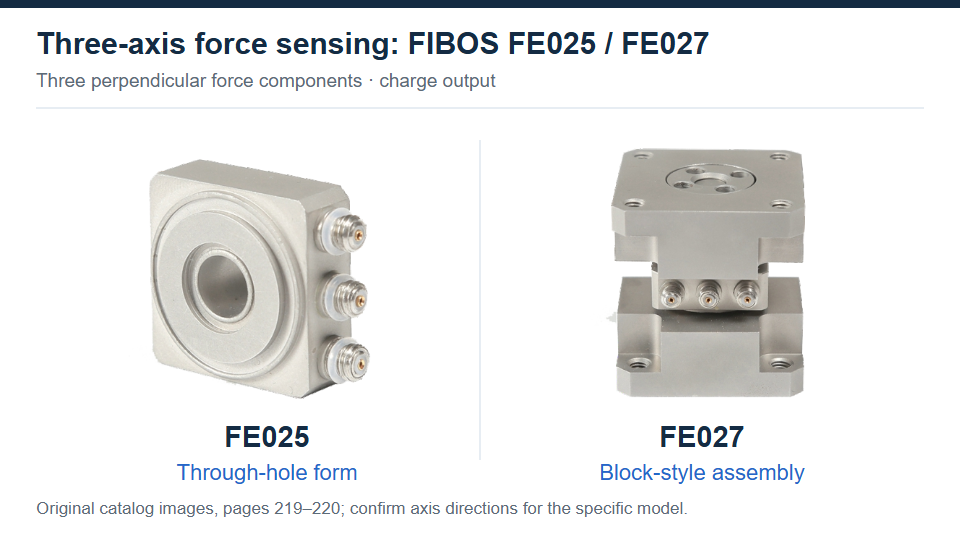
FE025 dan FE027 mengukur tiga komponen daya serenjang. Sahkan pemetaan koordinat dan setiap spesifikasi paksi sebelum penyepaduan.
Dalam kitaran fit-tekan, isyarat berguna mungkin peningkatan daya, puncak berhampiran tempat duduk akhir, atau perubahan yang tidak dijangka sebelum bahagian itu mencapai kedudukan sasarannya. Letakkan penderia di mana daya proses itu dihantar dan selaraskan daya dengan anjakan jika kriteria penerimaan bergantung pada kedudukan sisipan. Pengecapan dan operasi penyambungan lain memerlukan tetingkap ukuran yang ditetapkan dan keadaan pelekap yang boleh diulang.
Untuk kitaran dengan peringkat pegangan, sahkan dataran tinggi serta puncak. Sistem yang mengenal pasti daya maksimum dengan betul masih boleh menyalahgambarkan daya yang ditahan kerana pereputan isyarat. Tetapkan titik tetapan secara konsisten sebelum peristiwa daya dan di luar selang yang digunakan untuk penerimaan.
Untuk ujian impak, anggarkan nadi daya dan masa naiknya sebelum memilih julat penderia dan tetapan pemerolehan. Objek yang terjatuh kecil tidak semestinya menghasilkan daya puncak yang kecil: jarak berhenti dan kekakuan sentuhan menjejaskan acara. Periksa lekapan dan bentuk gelombang yang dirakam untuk deringan, keratan dan sentuhan berulang. Pemuatan dinamik berulang juga memerlukan pengesahan sejarah beban yang dibenarkan; angka lebihan selamat sahaja bukanlah penarafan hayat keletihan.
Pengukuran tiga paksi boleh membantu memisahkan komponen daya dalam eksperimen pemotongan atau lekapan penyelidikan. Tentukan sama ada keputusan yang diperlukan ialah komponen individu, daya paduan, atau perubahan relatif kepada garis dasar pramuat. Penderia yang dipasang di bawah lekapan tidak secara automatik mengasingkan daya sentuhan yang diingini: inersia lekapan, gerakan struktur dan laluan beban lain mungkin menyumbang.
Tuliskan beban mekanikal tertinggi dan terendah pada sensor, termasuk pramuat dan puncak sementara. Sifar elektrik mengubah bacaan rujukan; ia tidak mengeluarkan pramuat atau memulihkan kapasiti mekanikal. Sebagai contoh simpan kira yang dipermudahkan, pramuat mampatan 2 kN ditambah peristiwa mampatan tambahan 3 kN meletakkan 5 kN melalui penderia jika kedua-dua beban mengikut laluan yang sama. Pemasangan mesin basuh sebenar mungkin berkongsi beban tambahan itu dengan bolt atau struktur sekeliling.
Untuk ketegangan yang diukur melalui pemasangan pramuat, semak berapa banyak mampatan yang kekal pada pemunggahan maksimum dan ikut kaedah pelekap yang ditentukan. Jangan pilih peratusan pramuat universal atau gunakan had beban-selamat sebagai julat operasi biasa. Hantar sejarah beban yang dijangkakan dan lukisan pemasangan untuk semakan khusus model.
Nyatakan perubahan terkecil yang akan menjejaskan keputusan anda. Sebagai contoh, membezakan perbezaan daya pemasangan 5 N adalah tugas yang berbeza daripada hanya mengesan puncak 1 kN . Tanya sama ada ralat yang dinyatakan adalah relatif kepada skala penuh atau bacaan, dan nilaikan hingar garis dasar dan hanyut dalam unit daya. Peningkatan keuntungan penguat menjadikan perubahan voltan lebih besar, tetapi tidak menghilangkan ralat mekanikal atau mewujudkan had pengukuran terjamin yang lebih kecil.
Bina penilaian ketidakpastian di sekitar rantai yang dipasang: penentukuran, kebolehulangan, penjajaran, perkongsian daya, elektronik dan tempoh pengukuran. Untuk kerja tiga paksi, masukkan pengaruh beban pada saluran lain. Angka lineariti katalog dengan sendirinya bukanlah ketidakpastian mesin siap.
Periksa lukisan model untuk permukaan pemuatan yang dimaksudkan dan butiran pelekap. Bahagian mengawan harus menyokong kawasan galas yang ditentukan dan menghantar daya ke arah yang dimaksudkan. Kotoran, sentuhan tidak sekata, dan beban tepi boleh membuat ujian paksi nominal memperkenalkan lenturan atau tegasan setempat. Sahkan bahawa penyesuai tidak menghubungi penyambung dan kabel mempunyai kelegaan melalui lejang mesin.
Semasa pentauliahan, bandingkan kitaran berulang tanpa menukar lekapan. Jika kedudukan semula kecil mengubah puncak yang diukur dengan ketara, siasat laluan pemasangan dan pemuatan sebelum melaraskan skala perisian. Untuk ujian dinamik, semak juga sama ada penyesuai tambahan mengubah tindak balas lekapan yang dipasang.
Pramuat memastikan permukaan sentuhan yang dimaksudkan sentiasa aktif. Walau bagaimanapun, dalam pemasangan mesin basuh berbolted, bolt juga membentuk laluan beban selari. Sebahagian daripada perubahan daya luaran boleh melalui laluan itu, jadi sensitiviti pemasangan yang dipasang boleh berbeza daripada nilai penentukuran sensor. Kistler membincangkan perbezaan ini dalam manual pemasangan transduser daya cincin.
Tentukan faktor penukaran dengan bolt akhir, pengatur jarak, bahagian sokongan dan keadaan pramuat di tempatnya. Catatkan keadaan tersebut dengan hasil penentukuran. Menukar spacer atau bolt boleh menukar perkongsian daya walaupun sensor dan penguat tidak berubah. Gunakan arahan penderia khusus untuk mewujudkan pramuat; peraturan daripada model lain tidak mencukupi.
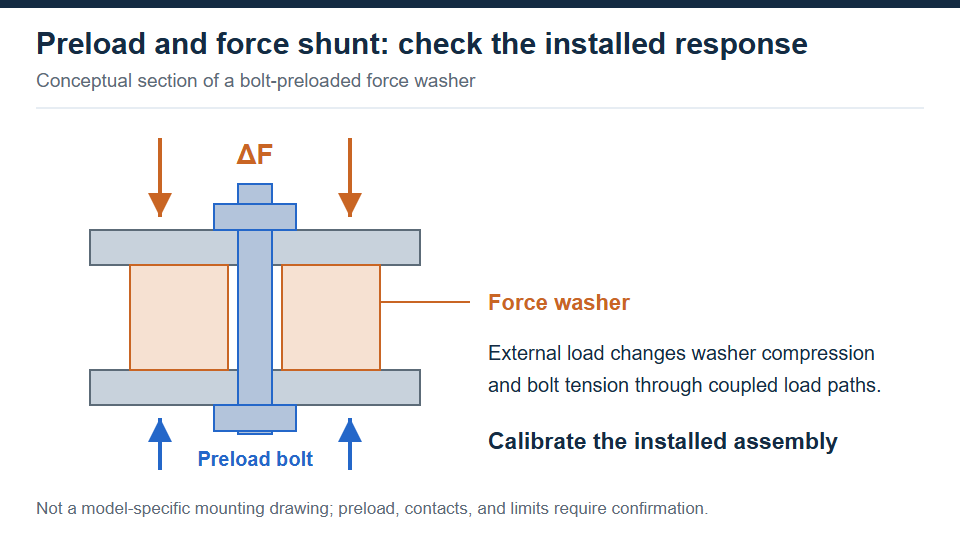
Bolt pramuat menukar laluan beban yang dipasang. Wujudkan kepekaan dengan keadaan bolt akhir, penyokong dan pramuat di tempatnya.
Penderia cas-output biasanya bersambung kepada penguat cas atau input DAQ yang direka khusus untuk isyarat pengecasan. Input voltan biasa atau penguat jambatan tolok terikan bukanlah pengganti. Penderia IEPE menggunakan susunan bacaan arus malar dan bacaan voltan yang serasi. Kesesuaian penyambung sahaja tidak mewujudkan keserasian elektrik. PCB menerangkan penyaman isyarat cas dan elektronik bersepadu.
Contoh FIBOS dalam artikel ini adalah berdasarkan maklumat katalog mod caj. FE011 secara eksplisit memanggil instrumentasi caj, dan FE025/FE027 menentukan output caj. Pilih input untuk output caj yang ditentukan; jangan menganggap model ini mengandungi elektronik IEPE. FE8101 ialah penguat cas FIBOS , bukan penderia daya yang lain.
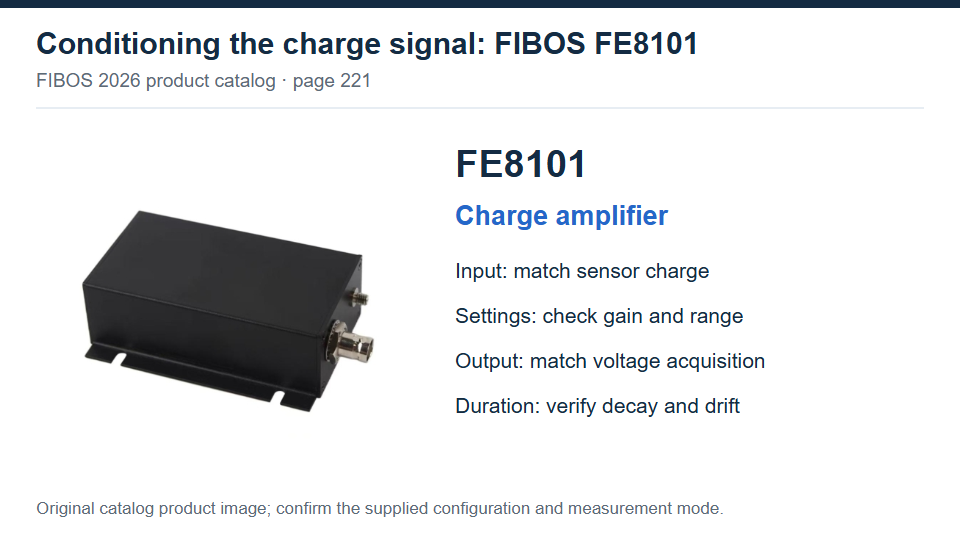
FE8101 ialah penguat cas. Padankan konfigurasi yang dibekalkan dengan isyarat pengecasan sensor, input pemerolehan dan tetingkap ukuran.
Kira caj yang dijangkakan sebelum menetapkan keuntungan penguat. Menggunakan sensitiviti nominal FE001B 4 pC/N daripada katalog 2026, perubahan daya 500 N menghasilkan 2,000 pC nominal. Dengan tetapan penguat ilustrasi sebanyak 1 mV/pC, perubahan output ialah 2 V. Pada 10 mV/pC, peristiwa yang sama akan menuntut 20 V dan akan mengetatkan penguat terhad kepada ±10 V. Ini ialah contoh penskalaan, bukan pengesahan konfigurasi penguat sensor tertentu.
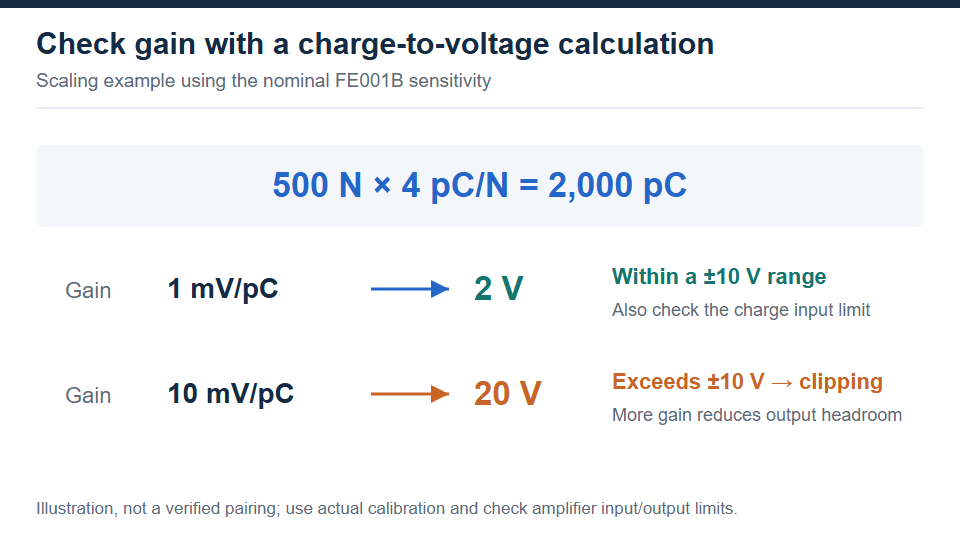
Untuk isyarat cas nominal yang sama, peningkatan keuntungan daripada 1 kepada 10 mV/pC menaikkan output yang diminta daripada 2 kepada 20 V; peringkat keluaran ±10 V akan digunting.
Semak had input caj, ayunan output, tetapan perolehan dan mod pengukuran bersama-sama. Tetingkap ukuran yang panjang juga memerlukan tindak balas frekuensi rendah dan prestasi drift yang sesuai. Katalog FE8101 menyenaraikan keuntungan boleh laras dan keluaran voltan, tetapi ia tidak menetapkan tempoh penahanan yang terjamin untuk lekapan anda. Sahkan konfigurasi yang dibekalkan dengan tepat dan tetingkap ukuran yang diperlukan. Kistler meringkaskan yang lebih luas kriteria pemilihan penguat cas.
Sambungkan output terkondisi kepada input DAQ atau PLC dengan julat voltan, susunan pembumian dan kelajuan pemerolehan yang betul. Jangan anggap penguat cas menyediakan 4–20 mA atau bas medan digital melainkan output itu ditentukan. Untuk acara pantas, semak kadar kemas kini input analog dan penapisan serta kitaran program PLC. Jika sistem kawalan tidak dapat mengekalkan bentuk gelombang, gunakan saluran pemerolehan yang sesuai dan berikan keputusan yang disahkan kepada pengawal.
Pilih pensampelan dan penapisan anti-alias untuk isyarat yang anda perlu simpan; menaikkan kadar sampel tidak membetulkan penapis analog yang tidak sesuai. Lindungi kabel mod pengecasan supaya gerakan mesin tidak membengkokkannya tanpa perlu, gunakan kabel bunyi rendah yang ditentukan dan pastikan sambungan bergalangan tinggi bersih dan kering. Dokumen penskalaan dan polariti saluran dengan fail data supaya jurutera lain boleh membina semula daya daripada voltan yang direkodkan.
Sijil penderia menerangkan keadaan penentukuran tertentu. Pentauliahan juga mesti menentukan cara pemasangan akhir menukar daya gunaan ke dalam keputusan yang direkodkan. Jika pancang daya wujud, bandingkan sistem yang dipasang dengan rujukan ditentukur yang sesuai melalui laluan beban yang dimaksudkan. Gunakan berbilang titik daya dan kitaran pemuatan berulang yang sesuai dengan julat kerja, dan pastikan setiap bacaan dalam tetingkap pengukuran yang disahkan.
Simpan nombor siri sensor, instrumen rujukan, keadaan pelekap, pramuat, tetapan penguat, skala DAQ dan masa ujian. Semak semula selepas perubahan yang boleh menjejaskan perkongsian daya atau penukaran, termasuk penderia baharu, lekapan yang diubah, keuntungan penguat yang diubah atau skala perisian yang disemak semula. Suntikan cas elektrik boleh memeriksa elektronik, tetapi tidak boleh dengan sendirinya mengesahkan laluan beban mekanikal.
Sebelum menerima pemasangan, tentukan kriteria lulus yang boleh diukur: perubahan garis dasar yang dibenarkan sepanjang kitaran, ralat yang dibenarkan semasa penahanan dan variasi yang boleh diterima dalam puncak berulang. Semak gelagat garis dasar dengan lekapan stabil secara mekanikal, kemudian gunakan beban rujukan terkawal menggunakan tetapan semula dan urutan pemerolehan yang sama yang dirancang untuk operasi. Ujian tahan sahaja tidak dapat membezakan kelonggaran beban sebenar daripada pereputan elektrik tanpa rujukan bebas.
Untuk pengesahan dinamik, periksa data mentah untuk keratan dan deringan, bandingkan hasil pada tetapan penapis yang sesuai, dan sahkan tindak balas lekapan yang dipasang dengan kaedah yang sesuai. Tetapkan had penerimaan sebelum membandingkan penderia calon. Apabila meminta semakan model FIBOS , berikan sejarah beban, lukisan pelekap, perubahan daya terkecil, tempoh pengukuran dan butiran penguat atau DAQ sedia ada. Untuk projek gantian, sertakan model asal dan maklumat penentukuran; memadankan kapasiti nominal sahaja tidak mewujudkan keserasian.
Elemen pengesan cas-output pasif menjana cas tanpa pengujaan jambatan, tetapi penguat cas dan elektronik pemerolehannya memerlukan kuasa. Penderia IEPE juga memerlukan bekalan arus malar yang ditentukan untuk elektronik bersepadu mereka. Semak jenis isyarat sebenar sebelum menyambungkan kuasa; input cas pasif bukan sambungan bekalan IEPE.
Berkemungkinan, jika sensor kekal dalam had mekanikalnya dan rantaian lengkap menyelesaikan daya tambahan yang diperlukan. Mewujudkan garis asas elektrik baharu di bawah pramuat boleh membenarkan elektronik yang sesuai memfokus pada perubahan seterusnya. Semak julat cas, hingar, hanyut dan perkongsian daya; zeroing tidak mengalih keluar pramuat atau menjamin resolusi tertentu.
Tidak. Kekerapan resonans menerangkan resonans mekanikal, manakala lebar jalur boleh guna ialah selang frekuensi di mana sistem yang dipasang memenuhi toleransi tindak balas yang diperlukan. Jisim tambahan dan kekakuan lekapan menjejaskan tindak balas mekanikal; penguat dan penapis juga mengekang hasilnya. Jangan gunakan nilai resonans katalog sebagai lebar jalur pengukuran rata yang dijamin. PCB membincangkan tindak balas frekuensi sensor daya dan pemasangan.
Hanya selepas memeriksa jenis isyarat, kepekaan, julat cas, kekutuban, pendawaian penyambung dan mod ukuran yang diperlukan. Kesesuaian mekanikal dan arah beban juga mesti sepadan dengan aplikasi. Kemas kini tetapan penukaran dan sahkan rantai yang dipasang dengan beban rujukan. Julat daya nominal yang sama tidak mewujudkan penggantian langsung atau prestasi yang setara.
Pergerakan kabel cas impedans tinggi boleh menghasilkan cas elektrik yang tidak diingini, sering dipanggil bunyi triboelektrik. Mula-mula semak bahawa pergerakan tidak juga menggunakan daya sebenar pada sensor atau penyambung. Dengan beban mekanikal yang stabil, bandingkan isyarat sebelum dan selepas mengamankan kabel hingar rendah yang ditentukan. Periksa kebersihan sambungan dan pembumian sebelum menganggap setiap pancang sebagai daya proses.


