
Katselukerrat: 0 Tekijä: Sivuston editori Julkaisuaika: 2026-11-11 Alkuperä: Sivusto
Pietsosähköiset voimaanturit muuttavat mekaanisen voiman sähköiseksi varaussignaaliksi. Niiden suuri jäykkyys tekee niistä hyödyllisiä iskuvoimien, nopean puristuksen tai jännityksen sekä voimanmuutosten sieppaamisessa koneen työkierron aikana. Sopivalla signaalinkäsittelyllä ne voivat mitata myös hitaasti muuttuvia tai tilapäisesti pidettyjä voimia määritellyn mittausikkunan yli.
Aloita tallennettavasta voimatapahtumasta: sen suunta, huippuarvo, kesto ja pienin merkityksellinen muutos. Anturi, joka tallentaa lyhyen iskun tarkasti, ei välttämättä sovellu jatkuvan puristusvoiman valvontaan tuntien ajan. Anturi, asennusjärjestely, vahvistin ja tiedonkeruuasetukset on valittava yhdessä.
Kvartsivoimaanturin sisällä anturielementtiin kohdistettu voima tuottaa varauksen suoran pietsosähköisen vaikutuksen kautta. Tietylle kuormitussuunnalle ihanteellinen suhde on Q = S × F, missä Q on varaus pikokuulombeina (pC), S on varausherkkyys yksikössä pC/N ja F on voima newtoneina (N). Varsinaisen anturin kalibrointiarvoa tulee käyttää, kun tallennettu signaali muunnetaan voimaan.
Varausvahvistin muuntaa tämän suuren impedanssin signaalin käyttökelpoiseksi jännitteeksi. Jotkut pietsosähköiset anturit sisältävät sen sijaan integroidun elektroniikan ja tarjoavat IEPE-signaalin. Voima on mitattu määrä; varaus tai jännite on sen sähköinen esitys. Pietsosähköistä voimaanturia ei siksi pidä sekoittaa nestepaineanturiin yksinkertaisesti siksi, että molemmat käyttävät pietsosähköisiä materiaaleja.
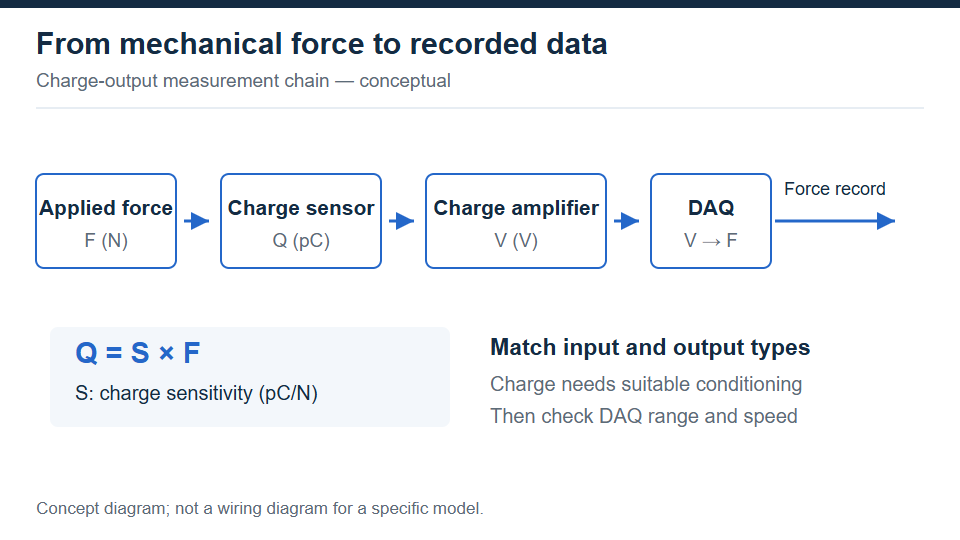
Varauslähtöanturi tarvitsee yhteensopivan varauksen, ennen kuin sen signaali saavuttaa tavallisen jännitteenottotulon.
Pietsosähköiset anturit ovat vahvoja ehdokkaita, kun mittaus vaatii jäykkää kuormitusta ja nopeiden voimanmuutosten sieppausta. Venymämittarin voimaanturit mittaavat elastista muodonmuutosta sähkövastuksen muutoksen kautta, ja ne ovat usein yksinkertaisempi valinta jatkuville staattisille kuormituksille. Molemmat tekniikat voivat mitata muuttuvia voimia määritellyissä rajoissaan; Päätöksen tulee noudattaa vaadittua kestoa, vastetta ja epävarmuutta yksinkertaisen staattisen vastaan dynaamisen etiketin sijaan.
Ne voivat mitata kvasistaattista voimaa, kun mittausketju pitää signaalin vaimenemisen ja ajautumisen sallitun virheen sisällä vaaditun ajan. Tämä on eri asia kuin jatkuvan kuormituksen tarkan lukeman ylläpitäminen. Luetteloviittaus staattiseen kalibrointiin ei takaa soveltuvuutta pitkäaikaiseen punnitukseen tai jatkuvaan puristusvoiman valvontaan.
| Tehtävän | signaalin | valinnan tarkistus |
|---|---|---|
| Dynaaminen | Pakota pulssi tai muuttuva aaltomuoto | Säilytä sekä nopeat että hitaat osat. |
| Kvasistaattinen | Hidas ramppi tai lyhyt pito | Tarkista ajautuminen ja hajoaminen koko testin aikana. |
| Pitkäaikainen staattinen | Jatkuva kuormitus pitkällä aikavälillä | Suosi venymämittarijärjestelmää, ellei koko ketjua ole validoitu. |
Aikavakio kuvaa mittauselektroniikan matalataajuista käyttäytymistä. Ihanteellisessa ensimmäisen asteen järjestelmässä askelsignaali vaimenee muodossa V(t) = V0 × exp(-t/τ), missä τ on aikavakio. Pidempi aikavakio vähentää hajoamista rajallisen pidon aikana, mutta vuotoon liittyvät poikkeamat ja lämpötilavaikutukset on vielä tarkistettava. Kistler erottaa nämä toimintatavat toisistaan aikavakioopas.
Esimerkkinä: 1 sekunnin pito ideaalisessa järjestelmässä 100 sekunnin aikavakiolla menettää noin 1 % alkuperäisestä signaalistaan pelkästään tämän mekanismin kautta. Tämä laskelma ei sisällä melua, lämpövaikutuksia, kalibrointivirheitä ja muita poikkeamia. Se ei ole minkään FIBOS mallin suorituskykyvaatimus. Määrittele hyväksyttävä voimavirhe ja testaa koko kesto sen sijaan, että olettaisi, että yleinen sekuntien lukumäärä koskee kaikkia pietsosähköisiä antureita.
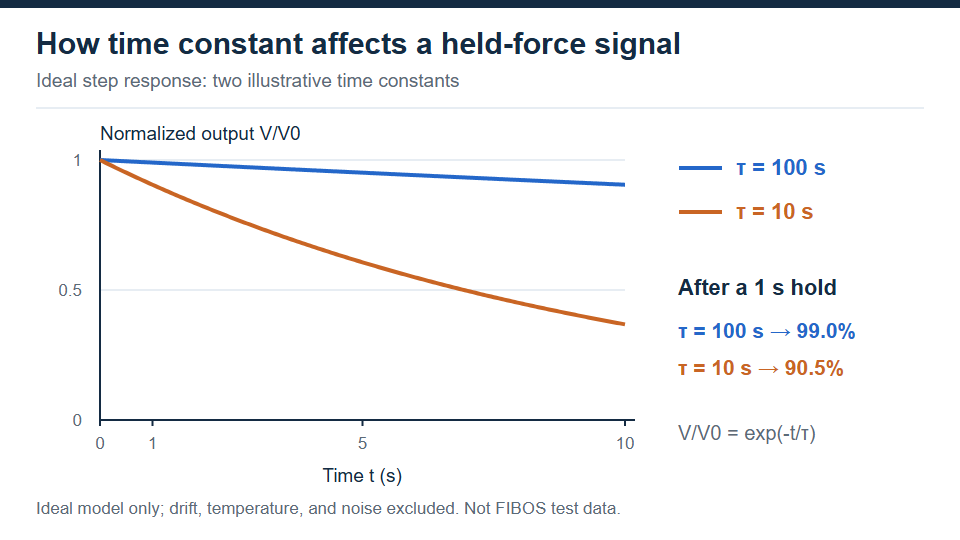
Tässä ihanteellisessa ensimmäisen asteen mallissa pidempi aikavakio vähentää vaimenemista rajallisen pitoajan aikana; todellisissa mittauksissa on myös otettava huomioon poikkeamat ja muut virheet.
Seuraavat mallit ovat edustettuina FIBOS 2026 tuoteluettelossa. Nämä ryhmät kuvaavat erilaisia valintanäkökohtia: aluslevy on mekaaninen muoto, kun taas veto-puristus ja kolmiakseli kuvaavat mittaussuuntia. Ne eivät ole toisiaan poissulkevia luokituksia.
Voimapesuri asettaa rengasmaisen anturielementin keskiaukon ympärille. Se sopii puristettuun kokoonpanoon, jossa pultti tai akseli kulkee keskustan läpi. FIBOS FE011 tunnistetaan rengasrakenteiseksi pietsosähköiseksi anturiksi, ja sen luettelosivulla määritellään passiivinen toiminta latausinstrumenteilla. Sen piirustus antaa mitat, joita tarvitaan aukon ja laakeripinnan arvioimiseen.
Aluskoneen on oltava aiotulla kuormitusradalla; Pelkästään pultin ympärille sovittaminen ei tarkoita, että se mittaa koko liitosvoimaa. Tarkista, kuinka pultti ja ympäröivät osat jakavat kuorman, ja määritä asennettu herkkyys. Katso laajemmat mekaaniset valintaongelmat FIBOS läpimenevän reiän ja donitsivoiman anturin ohjain.
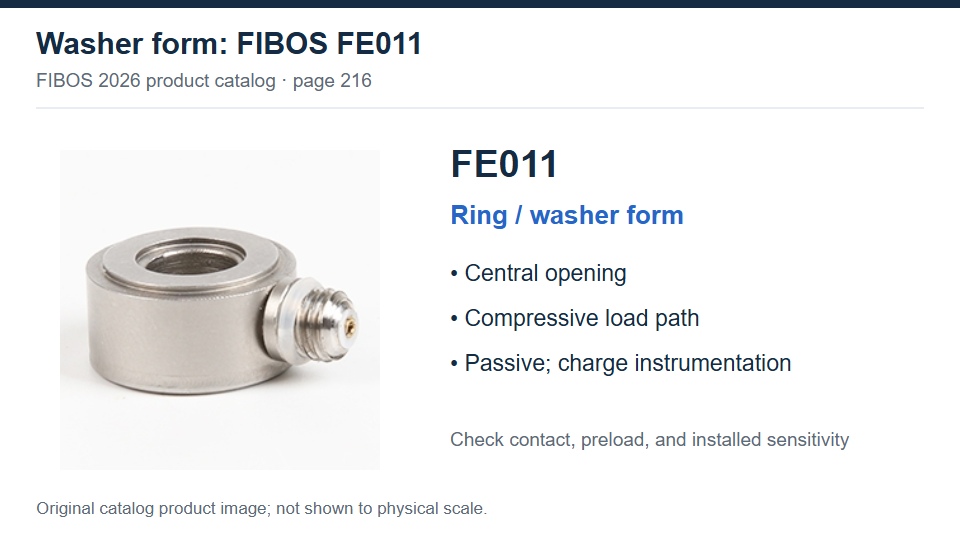
FIBOS FE011 käyttää rengasrakennetta. Arvioi keskiaukko, laakeripinnat ja asennettu kuormitusrata yhdessä.
Jos kyseessä on yksi aksiaalikuorma, tarkista, onko anturi määritetty vain puristukseen vai sekä jännitykselle että puristukselle. FIBOS FE001B-luettelosivulla on 0–1 000 N:n mittausalue ja kompakti kierrerakenne. FE022 tarjoaa kaksisuuntaisen mittauksen, jossa on luettelossa luetellut ±10, ±30, ±50 ja ±60 kN -aluevaihtoehdot. Nämä ovat esimerkkejä erilaisista kuormitusominaisuuksista, eivät vaihdettavista kiinnitysmalleista.
Veto-puristusasennus vaatii kuormitusliitännän, joka välittää molempiin suuntiin ilman löysyyttä tai tahatonta taipumista. Vahvista langan koko, kiinnitys, kuormitussuunta ja kalibrointiherkkyys kullekin suunnalle. Vain puristusaluetta ei saa käsitellä vetoluokituksena vain siksi, että kotelossa on kierteet.
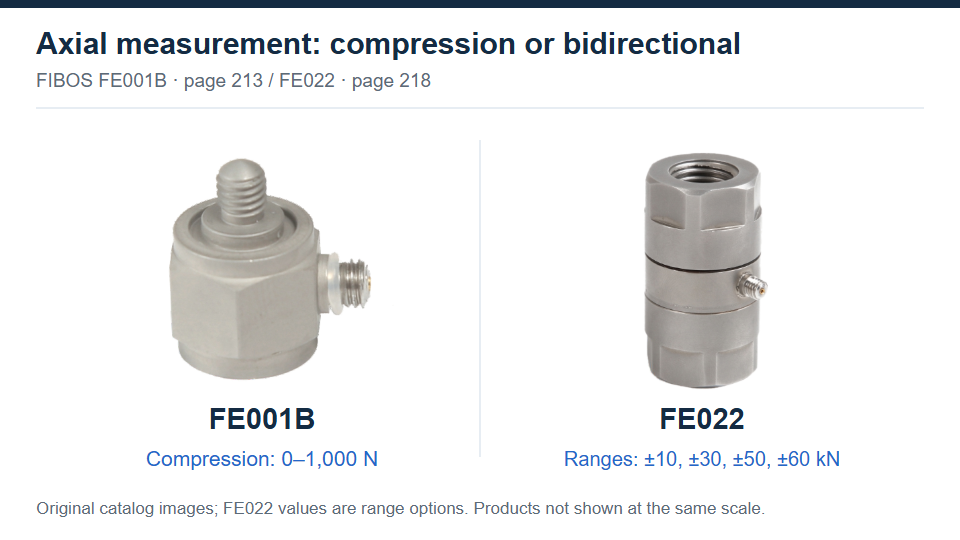
FE001B ja FE022 kuvaavat erilaisia aksiaalimittausominaisuuksia. Vahvista kuormitussuunta ja mallikohtainen mekaaninen liitäntä.
Valitse kolmiakselinen anturi, kun hyödyllinen tulos sisältää Fx , Fy ja Fz yhden aksiaalivoiman sijaan. FIBOS FE025:n ja FE027:n kuvataan molempien mittaavan kolme keskenään kohtisuoraa voimakomponenttia samanaikaisesti. Niiden luettelosivuilla on latauksen lähtö ja erilliset X/Y- ja Z-tiedot. FE025 käyttää läpireikämuotoa; FE027:ssä on lohkotyylinen asennusjärjestely.
Tallenna anturin koordinaattisuunnat ennen kokoamista ja määritä jokainen kanava hankintaohjelmistoon. Pyydä soveltuvia ylikuulumis- ja kalibrointitietoja aiottua kuormitusta varten. Kolme voimakanavaa ei takaa kuuden akselin voiman ja vääntömomentin kykyä, eikä samaa voimarajaa tulisi olettaa jokaiselle akselille.
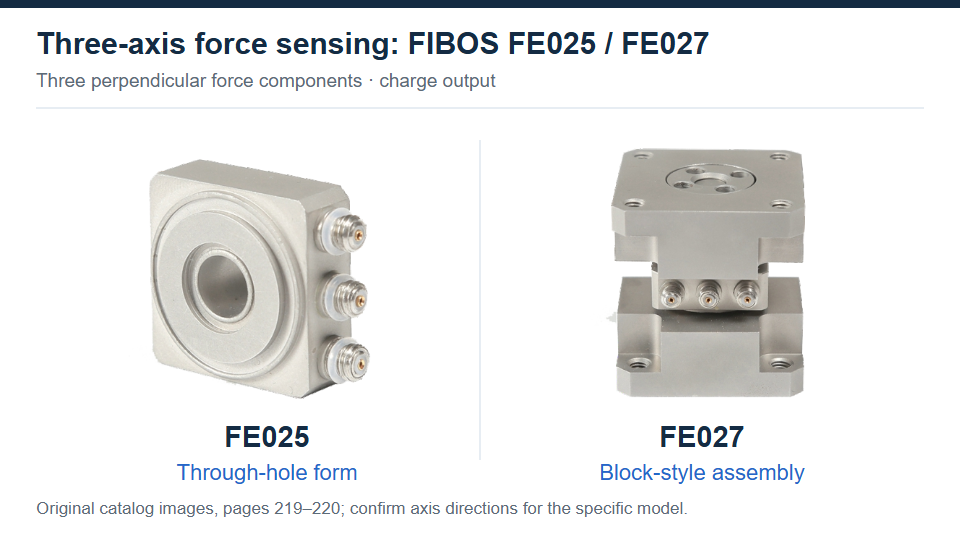
FE025 ja FE027 mittaavat kolme kohtisuoraa voimakomponenttia. Tarkista koordinaattikartoitus ja kunkin akselin erittely ennen integrointia.
Puristussovitusjaksossa hyödyllinen signaali voi olla voiman nousu, huippu lähellä lopullista istuinta tai odottamaton muutos ennen kuin osa saavuttaa kohdeasemansa. Aseta anturi paikkaan, jossa tämä prosessivoima välittyy, ja synkronoi voima siirtymän kanssa, jos hyväksymiskriteeri riippuu asennuksen asennosta. Leimaus ja muut liitostoimenpiteet vaativat samoin määritellyn mittausikkunan ja toistettavan asennustilan.
Jos sykli on pitovaihe, tarkista tasanne sekä huippu. Järjestelmä, joka tunnistaa maksimivoiman oikein, voi silti antaa väärän kuvan pitovoimasta signaalin heikkenemisen vuoksi. Aseta nollauspiste johdonmukaisesti ennen voimatapahtumaa ja hyväksymiseen käytetyn aikavälin ulkopuolella.
Törmäystestiä varten arvioi voimapulssi ja sen nousuaika ennen anturin alueen ja mittausasetusten valitsemista. Pieni pudonnut esine ei välttämättä tuota pientä huippuvoimaa: jarrutusmatka ja kosketusjäykkyys vaikuttavat tapahtumaan. Tarkista kiinnitin ja tallennettu aaltomuoto soittojen, leikkausten ja toistuvien kosketusten varalta. Toistuva dynaaminen lataus edellyttää myös sallitun kuormitushistorian vahvistamista; Turvallinen ylikuormitusluku ei yksinään ole väsymys-elämän luokitus.
Kolmiakselinen mittaus voi auttaa erottamaan voimakomponentit leikkauskokeessa tai tutkimuslaitteistossa. Määritä, onko vaadittu tulos yksittäinen komponentti, resultanttivoima vai muutos suhteessa esikuormitettuun perusviivaan. Valaisimen alle asennettu anturi ei automaattisesti eristä haluttua kosketusvoimaa: kiinnittimen inertia, rakenteellinen liike ja muut kuormitusreitit voivat vaikuttaa.
Kirjoita muistiin anturin suurin ja pienin mekaaninen kuormitus, mukaan lukien esijännitys ja transienttihuiput. Sähköinen nollaus muuttaa vertailulukeman; se ei poista esijännitystä tai palauta mekaanista kapasiteettia. Yksinkertaistettuna kirjanpitoesimerkkinä 2 kN puristusesikuormitus plus 3 kN ylimääräinen kompressiotapahtuma tuo 5 kN anturin läpi, jos molemmat kuormat kulkevat samaa reittiä. Todelliset aluslevykokoonpanot voivat jakaa tämän lisäkuorman pultin tai ympäröivän rakenteen kanssa.
Jos jännitys on mitattu esikuormitetulla kokoonpanolla, tarkista, kuinka paljon puristusta jää suurimmalla tyhjennyksellä, ja noudata määritettyä asennustapaa. Älä valitse yleistä esijännitysprosenttia tai käytä turvallista ylikuormitusrajaa normaalina toiminta-alueena. Lähetä odotettu kuormitushistoria ja kokoonpanopiirustus mallikohtaista tarkistusta varten.
Ilmoita pienin muutos, joka vaikuttaa päätökseesi. Esimerkiksi 5 N:n kokoamisvoimaeron erottaminen on eri tehtävä kuin pelkkä 1 kN huipun havaitseminen. Kysy, onko ilmoitettu virhe suhteessa koko asteikkoon vai lukemaan, ja arvioi perustason kohina ja ajautuminen voimayksiköissä. Vahvistimen vahvistuksen lisääminen suurentaa jännitteen muutosta, mutta ei poista mekaanisia virheitä tai luo pienempää taattua mittausrajaa.
Rakenna epävarmuusarvio asennetun ketjun ympärille: kalibrointi, toistettavuus, kohdistus, voimanjako, elektroniikka ja mittauksen kesto. Kun kyseessä on kolmiakselinen työ, ota huomioon kuormien vaikutus muihin kanaviin. Luettelon lineaarisuusluku ei sinänsä ole valmiin koneen epävarmuus.
Tarkista mallipiirustuksesta aiotut kuormauspinnat ja asennustiedot. Liitososien tulee tukea määritettyä laakerialuetta ja siirtää voima aiottuun suuntaan. Lika, epätasainen kosketus ja reunakuormitus voivat saada nimellisesti aksiaalisen testin aiheuttamaan taipumista tai paikallista jännitystä. Varmista, että sovittimet eivät kosketa liitintä ja että kaapeleissa on välys koneen iskun läpi.
Vertaa käyttöönoton aikana toistuvia syklejä vaihtamatta kiinnitystä. Jos pieni uudelleenasemointi muuttaa mitattua huippua oleellisesti, tutki asennus- ja kuormitusreitti ennen ohjelmistoasteikon säätämistä. Dynaamisissa testeissä tarkista myös, muuttaako lisätty sovitin kootun valaisimen vastetta.
Esijännitys pitää aiotut kosketuspinnat kiinni. Pulttialuslevyasennuksessa pultti muodostaa kuitenkin myös yhdensuuntaisen kuormitusradan. Osa ulkoisesta voimanmuutoksesta voi kulkea tämän reitin läpi, joten asennetun kokoonpanon herkkyys voi poiketa anturin kalibrointiarvosta. Kistler käsittelee tätä eroa omassa rengasvoimaanturin asennusohje.
Määritä muuntokerroin lopullisen pultin, välikappaleiden, tukiosien ja esijännityksen ollessa paikoillaan. Kirjaa nämä olosuhteet kalibrointitulosten kanssa. Välikkeen tai pultin vaihtaminen voi muuttaa voimanjakoa, vaikka anturi ja vahvistin eivät muutu. Käytä erityisiä anturin ohjeita esikuormituksen määrittämiseen; toisen mallin sääntö ei riitä.
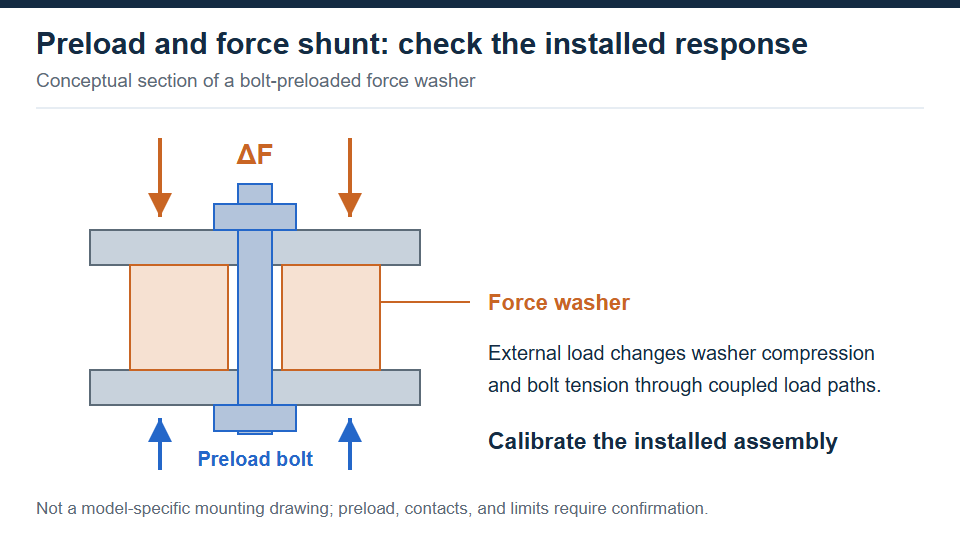
Esijännityspultti muuttaa asennettua kuormituspolkua. Määritä herkkyys, kun viimeinen pultti, tuet ja esijännitys ovat paikoillaan.
Latauslähtöanturi liitetään tavallisesti latausvahvistimeen tai DAQ-tuloon, joka on suunniteltu erityisesti lataussignaaleille. Tavallinen jännitetulo- tai venymämittarisiltavahvistin ei korvaa sitä. IEPE-anturi käyttää yhteensopivaa vakiovirtasyöttö- ja jännitteenlukujärjestelyä. Liittimen sovitus ei yksin takaa sähköistä yhteensopivuutta. PCB selittää lataus- ja integroidun elektroniikan signaalinkäsittelyn.
Tämän artikkelin FIBOS esimerkit perustuvat lataustilan luettelotietoihin. FE011 vaatii nimenomaisesti latausinstrumentointia ja FE025/FE027 määrittelee lataustehon. Valitse tulo määritetylle latausteholle; Älä oleta, että nämä mallit sisältävät IEPE-elektroniikkaa. FE8101 on FIBOS -latausvahvistin, ei toinen voima-anturi.
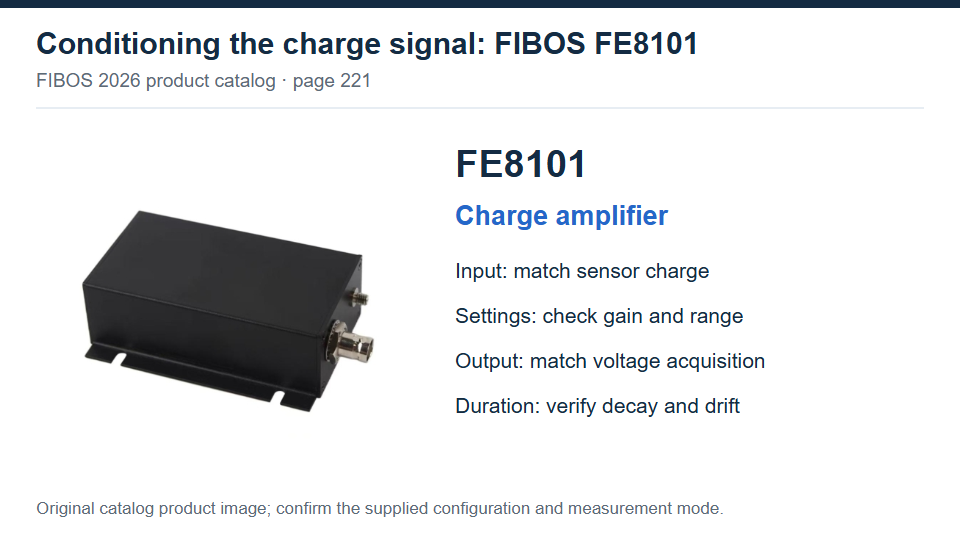
FE8101 on latausvahvistin. Yhdistä mukana toimitettu konfiguraatio anturin lataussignaaliin, hankintatuloon ja mittausikkunaan.
Laske odotettu varaus ennen kuin asetat vahvistimen vahvistuksen. Käyttämällä FE001B:n nimellisherkkyyttä 4 pC/N vuoden 2026 luettelosta, 500 N voimanmuutos tuottaa nimellisarvon 2 000 pC. Havainnollistavalla vahvistinasetuksella 1 mV/pC lähtömuutos on 2 V. 10 mV/pC:llä sama tapahtuma vaatisi 20 V jännitettä ja katkaisisi vahvistimen ±10 V:iin. Tämä on skaalausesimerkki, ei tietyn anturi-vahvistinkokoonpanon varmennus.
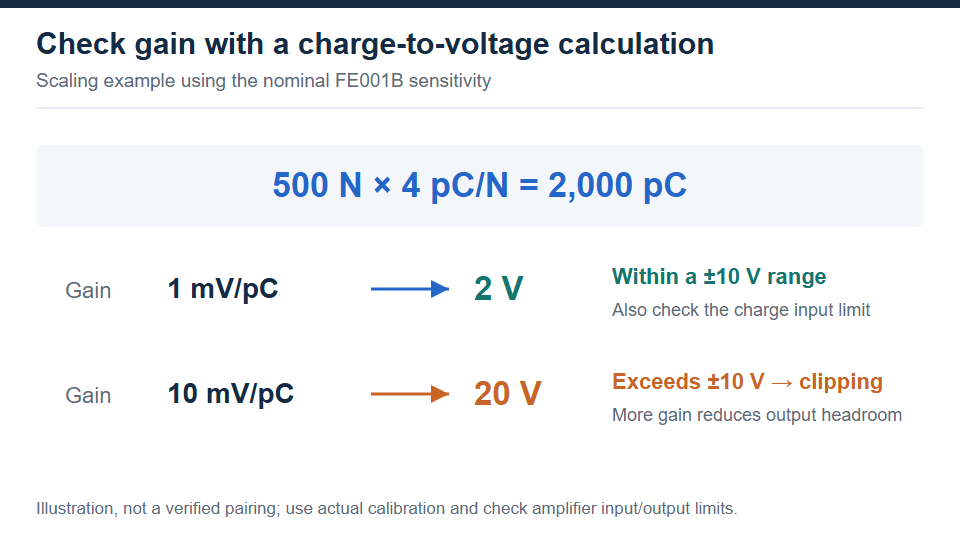
Samalla nimellisvaraussignaalilla vahvistuksen lisääminen 1:stä 10 mV/pC:iin nostaa vaaditun lähdön 2:sta 20 V:iin; ±10 V pääteaste katkeaisi.
Tarkista latauksen tuloraja, lähdön heilahdus, vahvistusasetus ja mittaustila yhdessä. Pitkä mittausikkuna vaatii myös sopivan matalataajuisen vasteen ja ryöminnän. FE8101-luettelossa on lueteltu säädettävä vahvistus ja jännitelähtö, mutta se ei määritä taattua pitoaikaa valaisimellesi. Vahvista tarkka toimitettu kokoonpano ja tarvittava mittausikkuna. Kistler tiivistää laajemman latausvahvistimen valintakriteerit.
Liitä vakioitu lähtö DAQ- tai PLC-tuloon, jolla on oikea jännitealue, maadoitusjärjestely ja hakunopeus. Älä oleta, että latausvahvistin tuottaa 4–20 mA tai digitaalista kenttäväylää, ellei tätä lähtöä ole määritetty. Jos tapahtuma on nopea, tarkista analogisen tulon päivitysnopeus ja suodatus sekä PLC-ohjelmajakso. Jos ohjausjärjestelmä ei pysty säilyttämään aaltomuotoa, käytä sopivaa tiedonkeruukanavaa ja välitä validoitu tulos säätimelle.
Valitse näytteistys ja anti-alias-suodatus signaalille, jonka haluat säilyttää; näytetaajuuden nostaminen ei korjaa sopimatonta analogista suodatinta. Kiinnitä lataustilan kaapelit niin, että koneen liike ei jousta niitä tarpeettomasti, käytä määritettyä hiljaista kaapelia ja pidä korkeaimpedanssiset liitännät puhtaina ja kuivina. Dokumentoi kanavan skaalaus ja napaisuus datatiedoston kanssa, jotta toinen insinööri voi rekonstruoida voiman tallennetusta jännitteestä.
Anturin sertifikaatti kuvaa määritetyt kalibrointiolosuhteet. Käyttöönotossa on myös selvitettävä, kuinka loppukokoonpano muuntaa käytetyn voiman tallennetuksi tulokseksi. Jos voimashuntti on olemassa, vertaa asennettua järjestelmää sopivaan kalibroituun referenssiin aiotun kuormitusreitin kautta. Käytä useita voimapisteitä ja toistuvia kuormitussyklejä, jotka sopivat työalueelle, ja pidä jokainen lukema validoidussa mittausikkunassa.
Tallenna anturin sarjanumero, vertailuinstrumentti, asennustila, esijännite, vahvistimen asetukset, DAQ-asteikko ja testin ajoitus. Tarkista uudelleen muutokset, jotka voivat vaikuttaa voimanjakoon tai muuntamiseen, mukaan lukien uusi anturi, muutettu kiinnitys, muuttunut vahvistimen vahvistus tai tarkistettu ohjelmiston mittakaava. Sähkövarauksen ruiskutus voi tarkistaa elektroniikan, mutta ei voi itse varmistaa mekaanista kuormitusta.
Ennen kuin hyväksyt asennuksen, määritä mitattavissa olevat läpäisykriteerit: sallittu perusviivan muutos jakson aikana, sallittu virhe pitoajan aikana ja hyväksyttävä vaihtelu toistuvissa huippuissa. Tarkista perusviivan käyttäytyminen kiinnittimen mekaanisesti vakaana ja aseta sitten kontrolloitu referenssikuorma käyttämällä samaa nollaus- ja hankintasekvenssiä, joka on suunniteltu käyttöön. Pelkästään pitotesti ei voi erottaa todellista kuormituksen rentoutumista sähköisestä vaimenemisesta ilman riippumatonta vertailua.
Dynaamista varmennusta varten tarkasta raakadata leikkausta ja soittoa varten, vertaa tuloksia asianmukaisilla suodatinasetuksilla ja tarkista kootun kiinnikkeen vaste sopivalla menetelmällä. Aseta hyväksymisrajat ennen ehdokasanturien vertailua. Kun pyydät FIBOS mallin tarkistusta, anna kuormitushistoria, asennuspiirustus, pienin voimanmuutos, mittauksen kesto ja olemassa olevan vahvistimen tai DAQ:n tiedot. Vaihtoprojekteihin sisällytä alkuperäinen malli ja kalibrointitiedot; Nimelliskapasiteetin yhteensopivuus ei yksin takaa yhteensopivuutta.
Passiivinen varauslähtötunnistin muodostaa varauksen ilman siltaviritystä, mutta sen varausvahvistin ja hankintaelektroniikka tarvitsevat virtaa. IEPE-anturit tarvitsevat myös määritellyn vakiovirransyötön integroitua elektroniikkaa varten. Tarkista todellinen signaalityyppi ennen virran kytkemistä; passiivinen lataustulo ei ole IEPE-syöttöliitäntä.
Mahdollisesti, jos anturi pysyy mekaanisissa rajoissaan ja koko ketju ratkaisee vaaditun lisävoiman. Uuden sähköisen perusviivan luominen esikuormituksen alaisena voi antaa sopivan elektroniikan keskittyä myöhempään muutokseen. Tarkista latausalue, melu, ajautuminen ja voiman jakaminen; nollaus ei poista esilatausta tai takaa tiettyä resoluutiota.
Ei. Resonanssitaajuus kuvaa mekaanista resonanssia, kun taas käyttökelpoinen kaistanleveys on taajuusväli, jolla asennettu järjestelmä täyttää vaaditun vastetoleranssin. Lisätty massa ja kiinnikkeen jäykkyys vaikuttavat mekaaniseen vasteeseen; myös vahvistin ja suodattimet rajoittavat tulosta. Älä käytä luettelon resonanssiarvoa taatun tasaisena mittauskaistanleveydenä. PCB käsittelee voima-anturin taajuusvastetta ja asennusta.
Vasta signaalityypin, herkkyyden, latausalueen, napaisuuden, liittimen johdotuksen ja vaaditun mittaustilan tarkistamisen jälkeen. Myös mekaanisen sovituksen ja kuormituksen suunnan on vastattava käyttötarkoitusta. Päivitä muunnosasetukset ja tarkista asennettu ketju referenssikuormalla. Sama nimellisvoima-alue ei takaa suoraa vaihtoa tai vastaavaa suorituskykyä.
Suuren impedanssin latauskaapelin liike voi synnyttää ei-toivottua sähkövarausta, jota usein kutsutaan tribosähköiseksi kohinaksi. Tarkista ensin, että liike ei myöskään kohdista todellista voimaa anturiin tai liittimeen. Kun mekaaninen kuorma on vakaa, vertaa signaalia ennen määritellyn hiljaisen kaapelin kiinnittämistä ja sen jälkeen. Tarkista liitännän puhtaus ja maadoitus ennen kuin käsittelet jokaista piikkiä prosessivoimana.


