
Προβολές: 0 Συγγραφέας: Επεξεργαστής ιστότοπου Ώρα δημοσίευσης: 2026-11-04 Προέλευση: Τοποθεσία


Ένας αισθητήρας δύναμης πολλαπλών αξόνων μετρά περισσότερα από ένα εξαρτήματα φορτίου ταυτόχρονα. Επιλέξτε έναν αισθητήρα δύναμης 3 αξόνων όταν χρειάζεστε δυνάμεις σε τρεις κατευθύνσεις, έναν αισθητήρα δύναμης/ροπής 6 αξόνων όταν χρειάζεστε επίσης στιγμές για αυτές τις κατευθύνσεις ή έναν αισθητήρα αξονικής δύναμης και ροπής όταν η εργασία απαιτεί ώθηση ή έλξη και περιστροφή κατά μήκος του ίδιου άξονα. Πριν επιλέξετε μια περιοχή, υπολογίστε τα φορτία στο σημείο αναφοράς του αισθητήρα με εγκατεστημένο το εργαλείο.
Fx , Fy και Fz είναι δυνάμεις κατά μήκος των κατευθύνσεων x, y και z του αισθητήρα, που τυπικά εκφράζονται σε Newton (N). Mx , My και Mz είναι ροπές για τις ίδιες κατευθύνσεις, που τυπικά εκφράζονται σε νιόνμετρα (N·m). Μια πλευρική δύναμη σε ένα εργαλείο μετατόπισης μπορεί να δημιουργήσει μια ροπή κάμψης στον αισθητήρα ακόμα και όταν το εργαλείο δεν εφαρμόζει ξεχωριστό ζεύγος συστροφής.
Χρησιμοποιήστε το σχέδιο του κατασκευαστή για να προσδιορίσετε τους θετικούς άξονες και το σημείο αναφοράς για στιγμές. Καταγράψτε πώς το πλαίσιο του αισθητήρα σχετίζεται με το πλαίσιο του εργαλείου ή της μηχανής. Η περιστροφή ενός πλαισίου αλλάζει τον τρόπο με τον οποίο μια δύναμη μοιράζεται μεταξύ των συνιστωσών της. Η μετακίνηση του σημείου αναφοράς αλλάζει επίσης τη ροπή που σχετίζεται με αυτή τη δύναμη. Αυτές οι λεπτομέρειες έχουν σημασία όταν ένας ελεγκτής και μια αναφορά δοκιμής χρησιμοποιούν διαφορετική προέλευση.
Επιλέξτε ένα Αισθητήρας δύναμης 3 αξόνων όταν χρειάζεται να διαχωρίσετε ένα κανονικό φορτίο από δύο πλευρικά φορτία, όπως κατά τη μέτρηση μιας δύναμης επαφής σε ένα εξάρτημα δοκιμής. Το FIBOS FA702 είναι ένα παράδειγμα καταλόγου με μέτρηση δύναμης X, Y και Z και πλευρική έξοδο καλωδίου. Ελέγξτε τις επιτρεπόμενες ροπές στη διάταξη στερέωσης, ακόμα κι αν το σύστημα δεδομένων σας καταγράφει μόνο δυνάμεις.
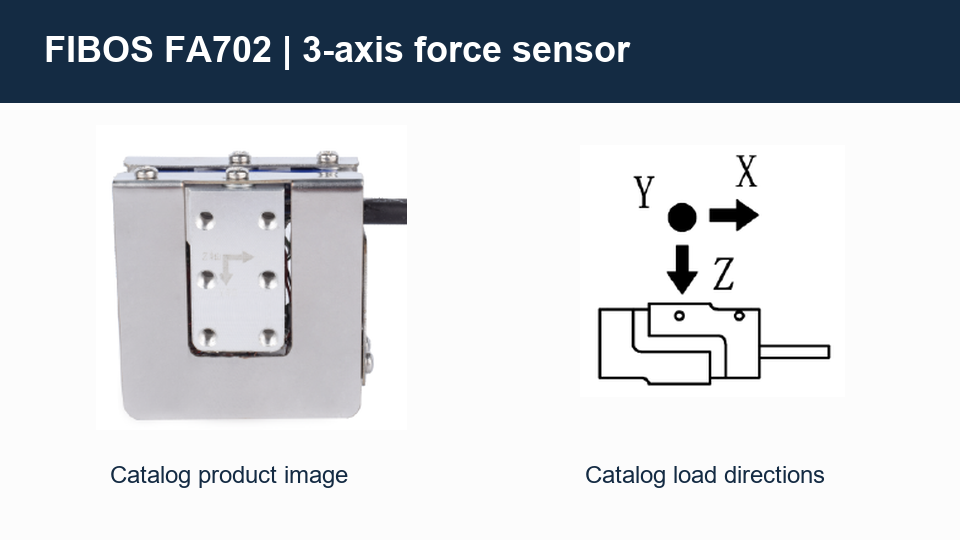
FIBOS Εικόνα καταλόγου FA702 και διάγραμμα κατεύθυνσης φορτίου για μέτρηση δύναμης X, Y και Z.
ΕΝΑ Ο αισθητήρας δύναμης/ροπής 6 αξόνων μετρά τρία στοιχεία δύναμης και τριών ροπών. Σε έναν καρπό ρομπότ, αυτά τα πρόσθετα κανάλια μπορούν να βοηθήσουν στη διάκριση μιας ευθείας ώθησης από μια ώθηση που λυγίζει ή στρίβει επίσης το εργαλείο. Ελέγξτε το βαθμονομημένο εύρος κάθε στοιχείου και τους επιτρεπόμενους συνδυασμούς για το πραγματικό εργαλείο και την κίνηση.
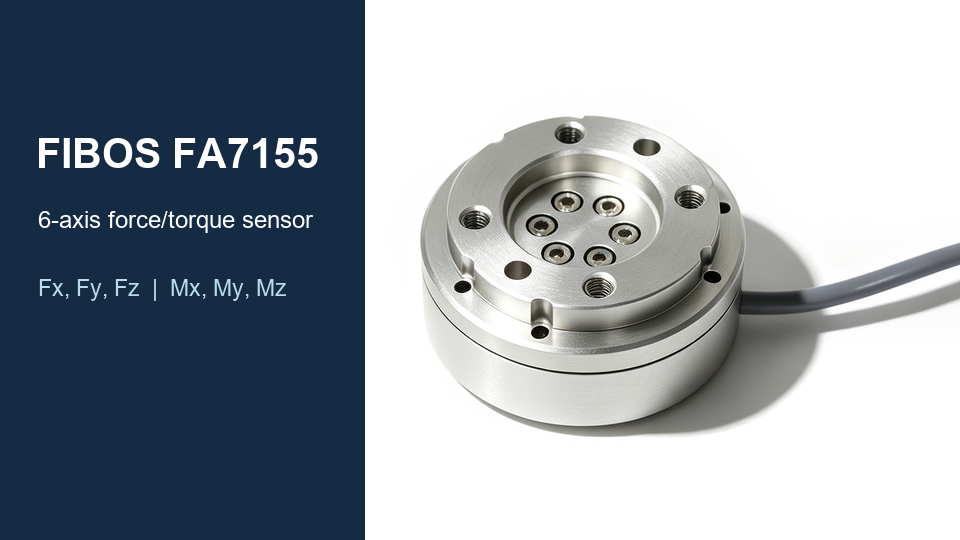
FIBOS Αισθητήρας δύναμης/ροπής έξι αξόνων σειράς FA7155. Φωτογραφία προϊόντος από τον ιστότοπο FIBOS .
Ενα Ο αισθητήρας αξονικής δύναμης και ροπής ταιριάζει σε δοκιμές που χρειάζονται αξονικό φορτίο και περιστροφή περίπου στην ίδια γραμμή. Η σειρά FIBOS FA778-5600 προσδιορίζει αυτά τα στοιχεία ως Fz και Mz στον κατάλογό της. Για μια δοκιμή ώθησης και συστροφής, επιβεβαιώστε την κατεύθυνση και το μέγεθος κάθε φορτίου εργασίας και ελέγξτε εάν η κακή ευθυγράμμιση του εξαρτήματος προσθέτει πλευρικό φορτίο ή κάμψη.
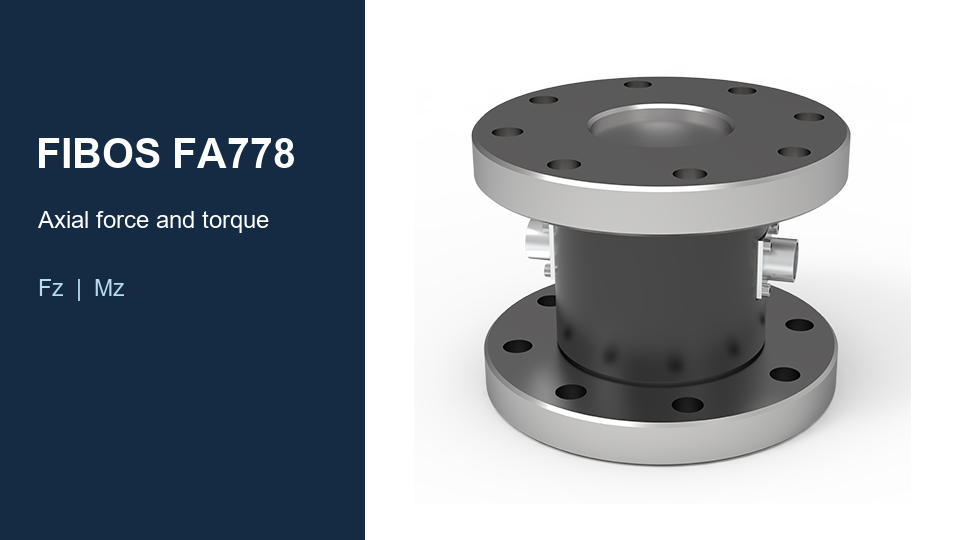
FIBOS Αισθητήρας αξονικής δύναμης και ροπής σειράς FA778-5600. Φωτογραφία προϊόντος από τον ιστότοπο FIBOS .
Τα εφαρμοζόμενα φορτία παραμορφώνουν ελαφρά το αισθητήριο στοιχείο. Οι μετρητές τάσης που συνδέονται με το στοιχείο αλλάζουν την αντίσταση και τα κυκλώματα γεφυρών μετατρέπουν αυτές τις αλλαγές σε σήματα τάσης. Με μια ακατέργαστη έξοδο γέφυρας, η ευαισθησία καθορίζεται συχνά στο mV/V , το σήμα ανά βολτ διέγερσης. Τα ηλεκτρονικά ή το λογισμικό μέτρησης μετατρέπουν τα σήματα σε μηχανικές μονάδες χρησιμοποιώντας την παρεχόμενη βαθμονόμηση.
Ένα φορτίο προς μία κατεύθυνση μπορεί να παράγει απόκριση σε πολλά ακατέργαστα κανάλια επειδή μοιράζονται μια δομή ανίχνευσης. Όταν ο κατασκευαστής παρέχει μια μήτρα βαθμονόμησης ή αντιστάθμισης, συνδυάζει τα διατεταγμένα σήματα εισόδου για την εκτίμηση των επιμέρους φορτίων. Συγκρίνετε την υπολειπόμενη διαφωνία χρησιμοποιώντας τις συνθήκες δοκιμής και το εύρος αναφοράς του φύλλου δεδομένων. Διατηρήστε τη μήτρα, τη σειρά καναλιών, τις μονάδες και τον ισχύοντα σειριακό αριθμό μαζί. Τεχνική σημείωση αντιστάθμισης μήτρας HBK
Κατά την εισαγωγή, η πλευρική δύναμη ή η ροπή κάμψης μπορούν να βοηθήσουν στην αναγνώριση της επαφής εκτός κέντρου. Στο γυάλισμα, η κανονική δύναμη μπορεί να τροφοδοτήσει τον βρόχο ελέγχου ενώ τα πλευρικά εξαρτήματα βοηθούν στον χαρακτηρισμό της επαφής. Συμπεριλάβετε το βάρος του εργαλείου, τον προσανατολισμό του εργαλείου και την επιτάχυνση κατά την εκτίμηση των φορτίων που βλέπει ο αισθητήρας καρπού.
Ένα εξάρτημα ώθησης και στροφής μπορεί να καταγράψει το αξονικό φορτίο και τη ροπή μαζί για να συγκρίνει τους κύκλους δοκιμής. Ένα εξάρτημα που χρειάζεται επίσης να καταγράφει πλευρικά φορτία ή στιγμές κάμψης απαιτεί έναν αισθητήρα με αυτά τα κανάλια μέτρησης. Καθορίστε το σημείο εφαρμογής δύναμης και βεβαιωθείτε ότι τα στηρίγματα εξαρτημάτων δεν μεταφέρουν μέρος του φορτίου γύρω από τον αισθητήρα.
Για ένα μικρό πείραμα δύναμης επαφής, συγκρίνετε το βασικό θόρυβο και τη μετατόπιση με το μικρότερο αποτέλεσμα που περιμένετε να παρατηρήσετε. Για μεταβατικές δοκιμές, συγχρονίστε τα κανάλια φορτίου με μετατόπιση ή άλλα όργανα όταν έχει σημασία ο χρονισμός. Επαληθεύστε το εύρος ζώνης της συναρμολογημένης εξέδρας, καθώς η συμμόρφωση και ο συντονισμός του εξαρτήματος μπορούν να επηρεάσουν την καταγεγραμμένη κυματομορφή.
Καταγράψτε τα κανονικά φορτία εργασίας και τις αξιόπιστες κορυφές στο πλαίσιο του αισθητήρα, συμπεριλαμβανομένου του βάρους του εργαλείου, της επιτάχυνσης, των δυνάμεων διεργασίας και των μεταβατικών, κατά περίπτωση. Για παράδειγμα, μια πλευρική δύναμη 100 N που εφαρμόζεται 80 mm κατά μήκος του άξονα του εργαλείου από την αρχή του αισθητήρα παράγει μια ροπή κάμψης 8 N·m όταν η δύναμη και η μετατόπιση είναι κάθετες. Γενικά, η συμβολή της ροπής είναι το διάνυσμα μετατόπισης που διασταυρώνεται με το διάνυσμα δύναμης. Προσθέστε οποιοδήποτε εφαρμοσμένο ζευγάρι και αξιολογήστε τα σημάδια για κάθε χειρουργική περίπτωση. Οδηγός επιλογής αισθητήρα δύναμης/ροπής ATI
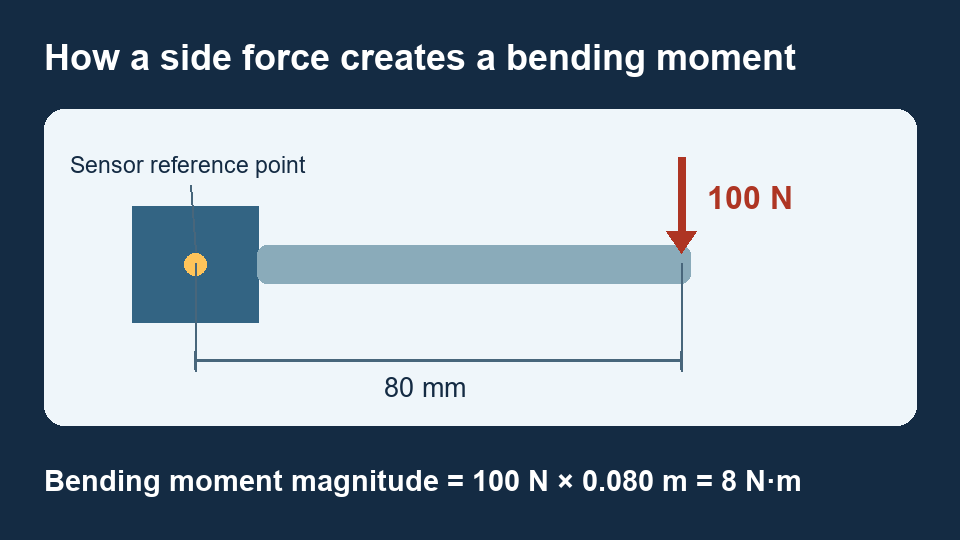
Μια πλευρική δύναμη 100 N κάθετη σε μια μετατόπιση 80 mm παράγει μια ροπή κάμψης 8 N·m στο σημείο αναφοράς του αισθητήρα.
Ελέγξτε το βαθμονομημένο εύρος μέτρησης κάθε εξαρτήματος και, στη συνέχεια, χρησιμοποιήστε το συνδυασμένο διάγραμμα φόρτισης ή τον υπολογισμό του κατασκευαστή για ταυτόχρονες δυνάμεις και ροπές. Οι επιμέρους αξιολογήσεις περιγράφουν μόνο ένα μέρος της φόρτωσης. Μια βαθμολογία υπερφόρτωσης περιγράφει την επιτρεπόμενη φόρτιση υπό καθορισμένες συνθήκες και δεν πρέπει να χρησιμοποιείται ως εύρος μέτρησης λειτουργίας. Συμπεριλάβετε μη μετρημένα πλευρικά φορτία ή ροπές στον μηχανικό έλεγχο. Ανάλυση φορτίου δύναμης/ροπής HBK
Μετατρέψτε τα ποσοστά πλήρους κλίμακας σε μονάδες ισχύος ή ροπής πριν συγκρίνετε τους αισθητήρες. Για παράδειγμα, ένας υποθετικός όρος σφάλματος 0,2% μιας πλήρους κλίμακας 100 N είναι 0,2 N, ίσος με 10% μιας ένδειξης 2 N. Αυτός ο υπολογισμός καλύπτει έναν όρο σφάλματος. Ελέγξτε το θόρυβο, τις παρεμβολές από μεγαλύτερα ταυτόχρονα φορτία, την επαναληψιμότητα και τη μετατόπιση θερμοκρασίας για ολόκληρη την αλυσίδα μέτρησης.
Επιβεβαιώστε το μοτίβο των μπουλονιών, τα χαρακτηριστικά εντοπισμού, τις όψεις τοποθέτησης, τις απαιτήσεις συνδετήρων και το διάκενο του καλωδίου έναντι του σχεδίου. Τοποθετήστε το αισθητήριο στοιχείο στην προβλεπόμενη διαδρομή φορτίου και ελέγξτε ότι οι προφυλακτήρες, οι αναστολείς ή τα καλώδια δεν φέρουν φορτίο διεργασίας κατά την κανονική λειτουργία. Προσανατολισμός του αισθητήρα εγγράφων, ώστε ο χάρτης ηλεκτρικού καναλιού να ταιριάζει με τη μηχανική ρύθμιση.
Για ακατέργαστες εξόδους γέφυρας, επιβεβαιώστε τη διέγερση, το εύρος διαφορικής εισόδου, τον αριθμό καναλιών, τη θωράκιση και όπου εφαρμόζεται η βαθμονόμηση. Για ρυθμισμένες ή ψηφιακές εξόδους, ελέγξτε την τροφοδοσία, το εύρος σήματος ή το πρωτόκολλο, το pinout, τον ρυθμό ενημέρωσης και τις μονάδες. Προσδιορίστε εάν η διεπαφή αισθητήρα αναφέρει ήδη αντισταθμισμένες τιμές πριν προσθέσετε επεξεργασία μήτρας στο PLC ή στο DAQ.
Καταγράψτε τον εγκατεστημένο προσανατολισμό και τη μη φορτωμένη γραμμή βάσης. Εάν το βάρος του εργαλείου πρέπει να εξαιρεθεί από το εμφανιζόμενο φορτίο διεργασίας, το απόβαρο σε μια καθορισμένη θέση και τεκμηριώστε αυτή τη στάση. Ένα απόβαρο μετατοπίζει την αναφερόμενη γραμμή βάσης ενώ ο αισθητήρας εξακολουθεί να φέρει το εργαλείο. Σε κινούμενο εξοπλισμό, ελέγξτε πώς αλλάζουν τα στοιχεία βαρύτητας ανάλογα με τον προσανατολισμό.
Εφαρμόστε γνωστά φορτία σε τεκμηριωμένες κατευθύνσεις και σε γνωστές θέσεις. Ελέγξτε το αναμενόμενο πρόσημο και το μέγεθος στο κύριο κανάλι και την υπολειπόμενη απόκριση στα άλλα. Για κανάλια ροπής, χρησιμοποιήστε μια γνωστή δύναμη και κάθετο βραχίονα μοχλού ή μια κατάλληλη ροπή αναφοράς. Επαναλάβετε μια αντιπροσωπευτική συνδυασμένη θήκη φόρτωσης εάν το εξάρτημα μπορεί να την αναπαράγει. Καταγράψτε τη ρύθμιση και τα αποτελέσματα για μελλοντική αντιμετώπιση προβλημάτων ή αντικατάσταση.
Μπορείτε να υπολογίσετε τη συμβολή της ροπής μιας μετρούμενης δύναμης όταν είναι γνωστό το σημείο εφαρμογής της. Ένα ανεξάρτητο ζεύγος, ή μια αλλαγή στο σημείο που ενεργεί η δύναμη, απαιτεί πρόσθετες πληροφορίες ή μέτρηση ροπής.
Μόνο εάν ο κατασκευαστής επιβεβαιώσει ότι επιτρέπεται ο συγκεκριμένος συνδυασμός. Ελέγξτε το φάκελο συνδυασμένου φορτίου για την προβλεπόμενη βαθμονόμηση και συμπεριλάβετε ροπές από προσαρμογείς και μετατοπίσεις εργαλείου.
Ναι, όταν είναι γνωστά τα απαιτούμενα εξαρτήματα φορτίου και η γεωμετρία μεταξύ των πλαισίων. Για μια μέτρηση έξι συστατικών, η μετάφραση του σημείου αναφοράς αλλάζει την αναφερόμενη ροπή κατά τον αντίστοιχο όρο δύναμης και μοχλού-βραχίονα. Η περιστροφή του πλαισίου αλλάζει επίσης τα αναφερόμενα στοιχεία. Εγχειρίδιο μετασχηματισμού εργαλείου ATI
Αντιστοιχίστε τα μετρούμενα εξαρτήματα, τα σήματα άξονα και την προέλευση, τη γεωμετρία τοποθέτησης, τα όρια λειτουργίας και υπερφόρτωσης, την έξοδο, τη διέγερση ή την ισχύ, τις ρυθμίσεις σύνδεσης και ελεγκτή. Συγκρίνετε το σφάλμα και το εύρος ζώνης στην πραγματική περίπτωση χρήσης και, στη συνέχεια, επαναλάβετε ελέγχους γνωστού φορτίου και συνδυασμένου φορτίου μετά την εγκατάσταση.
Χρησιμοποιήστε τη βαθμονόμηση που παρέχεται ή εγκρίνεται για τη μονάδα αντικατάστασης και την αλυσίδα μέτρησής της. Επιβεβαιώστε τον σειριακό αριθμό, τη σειρά καναλιών, την κλιμάκωση και πού εφαρμόζεται ο πίνακας και, στη συνέχεια, επαληθεύστε τις εξόδους με γνωστά φορτία.


