
Vizualizări: 0 Autor: Editor site Ora publicării: 2026-11-04 Origine: Site


Un senzor de forță cu mai multe axe măsoară mai mult de o componentă a sarcinii în același timp. Alegeți un senzor de forță pe 3 axe atunci când aveți nevoie de forțe în trei direcții, un senzor de forță/cuplu pe 6 axe când aveți nevoie și de momente despre acele direcții sau un senzor de forță axială și de cuplu atunci când sarcina necesită împingere sau tragere și răsucire de-a lungul aceleiași axe. Înainte de a alege un interval, calculați sarcinile la punctul de referință al senzorului cu instrumentul instalat.
Fx , Fy și Fz sunt forțe de-a lungul direcțiilor x, y și z ale senzorului, exprimate de obicei în newtoni (N). Mx , My și Mz sunt momente aproximativ aceleași direcții, de obicei exprimate în newtoni metri (N·m). O forță laterală asupra unei scule compensate poate crea un moment de încovoiere la senzor chiar și atunci când unealta nu aplică un cuplu de răsucire separat.
Utilizați desenul producătorului pentru a identifica axele pozitive și punctul de referință pentru momente. Înregistrați modul în care cadrul senzorului se raportează la unelte sau cadrul mașinii. Rotirea unui cadru schimbă modul în care o forță este împărțită între componentele sale. Deplasarea punctului de referință modifică și momentul asociat cu acea forță. Aceste detalii contează atunci când un controler și un raport de testare folosesc origini diferite.
Alegeți o Senzor de forță cu 3 axe atunci când trebuie să separați o sarcină normală de două sarcini laterale, cum ar fi atunci când măsurați o forță de contact pe un dispozitiv de testare. FIBOS FA702 este un exemplu de catalog cu măsurarea forței X, Y și Z și o ieșire laterală a cablului. Verificați momentele admisibile pe aranjamentul de montare chiar dacă sistemul dumneavoastră de date înregistrează doar forțe.
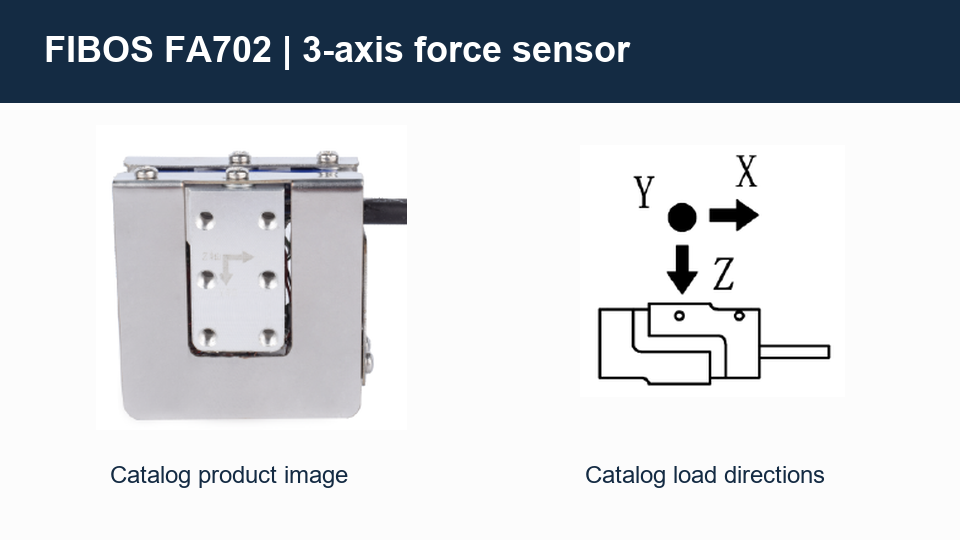
FIBOS Imaginea catalogului FA702 și diagrama direcției sarcinii pentru măsurarea forței X, Y și Z.
O Senzorul de forță/cuplu cu 6 axe măsoară trei componente de forță și trei momente. Pe încheietura mâinii unui robot, acele canale suplimentare pot ajuta la distingerea împingerii drepte de o împingere care, de asemenea, îndoaie sau răsucește unealta. Verificați intervalul calibrat al fiecărei componente și combinațiile permise pentru instrumentul și mișcarea reală.
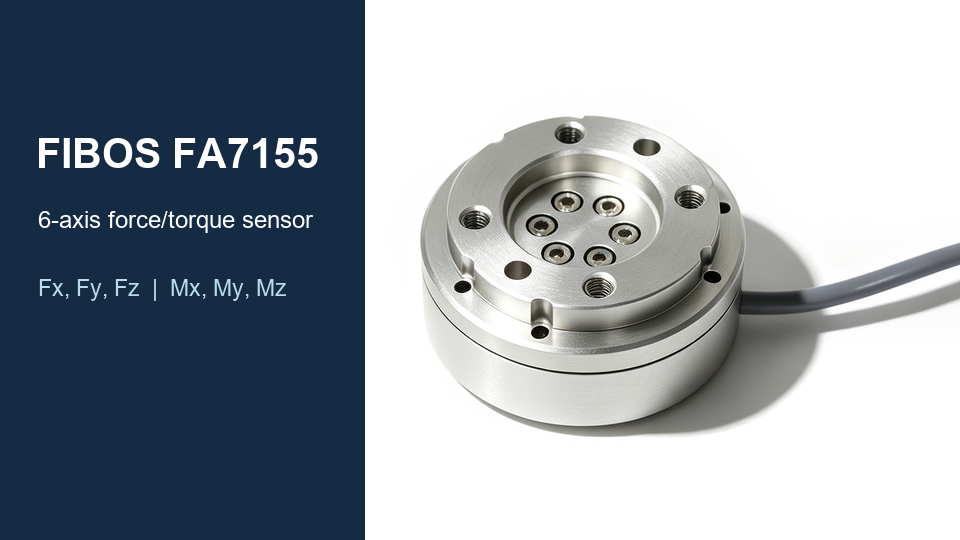
FIBOS Senzor de forță/cuplu cu șase axe din seria FA7155. Fotografie produs de pe site-ul web FIBOS .
Un Senzorul de forță axială și de cuplu se potrivește testelor care necesită sarcină axială și răsucire aproximativ pe aceeași linie. Seria FIBOS FA778-5600 identifică aceste componente ca Fz și Mz în catalogul său. Pentru un test de împingere și răsucire, confirmați direcția și mărimea fiecărei sarcini de lucru și verificați dacă alinierea greșită a dispozitivului de fixare adaugă încărcare laterală sau îndoire.
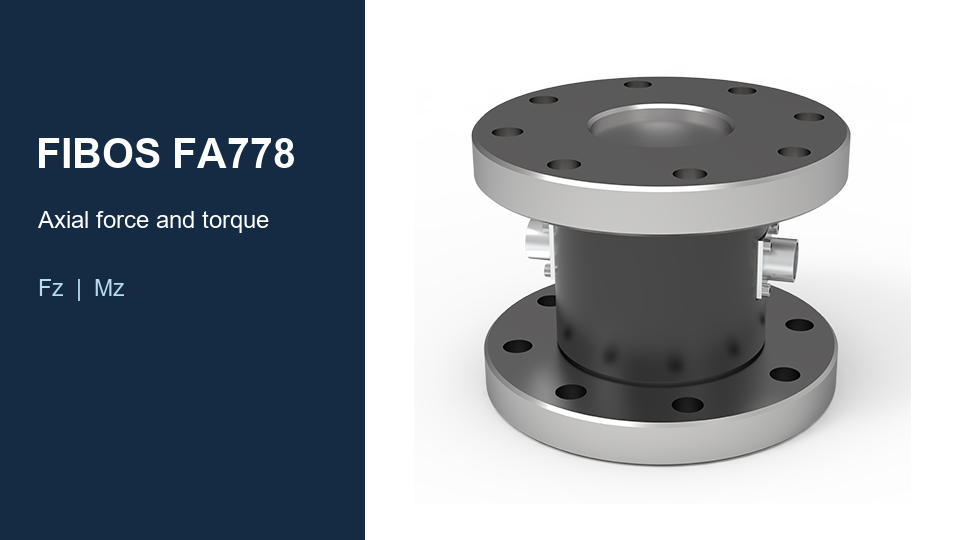
FIBOS Seria FA778-5600 Senzor de forță axială și de cuplu. Fotografie produs de pe site-ul web FIBOS .
Sarcinile aplicate deformează ușor elementul senzor. Extensometrele legate de element modifică rezistența, iar circuitele de punte transformă aceste modificări în semnale de tensiune. Cu o ieșire de punte brută, sensibilitatea este adesea specificată în mV/V , semnalul pe volt de excitație. Electronica de măsurare sau software-ul convertesc semnalele în unități de inginerie folosind calibrarea furnizată.
O sarcină într-o direcție poate produce un răspuns în mai multe canale brute, deoarece acestea împărtășesc o structură de detectare. În cazul în care producătorul furnizează o matrice de calibrare sau compensare, acesta combină semnalele de intrare comandate pentru a estima sarcinile individuale. Comparați diafonia reziduală utilizând condițiile de testare ale foii de date și domeniul de referință. Păstrați împreună matricea, ordinea canalelor, unitățile și numărul de serie aplicabil. Notă tehnică de compensare a matricei HBK
În timpul inserării, forța laterală sau momentul încovoietor pot ajuta la identificarea contactului decentrat. La lustruire, forța normală poate alimenta bucla de control, în timp ce componentele laterale ajută la caracterizarea contactului. Includeți greutatea sculei, orientarea sculei și accelerația atunci când estimați sarcinile pe care le vede senzorul încheieturii mâinii.
Un dispozitiv de împingere și întoarcere poate înregistra împreună sarcina axială și cuplul pentru a compara ciclurile de testare. Un dispozitiv care trebuie să capteze și sarcinile laterale sau momentele de încovoiere necesită un senzor cu acele canale de măsurare. Definiți punctul de aplicare a forței și verificați că suporturile de fixare nu transportă o parte din sarcină în jurul senzorului.
Pentru un mic experiment de forță de contact, comparați zgomotul de bază și deriva cu cel mai mic efect pe care vă așteptați să îl observați. Pentru testele tranzitorii, sincronizați canalele de sarcină cu deplasarea sau alte instrumente atunci când sincronizarea contează. Verificați lățimea de bandă a instalației asamblate, deoarece conformitatea și rezonanța dispozitivului de fixare pot influența forma de undă înregistrată.
Listați sarcinile normale de lucru și vârfurile credibile din cadrul senzorului, inclusiv greutatea sculei, accelerația, forțele de proces și tranzitorii, după caz. De exemplu, o forță laterală de 100 N aplicată la 80 mm de-a lungul axei sculei de la originea senzorului produce un moment încovoietor de 8 N·m când forța și decalajul sunt perpendiculare. În general, contribuția momentului este vectorul offset încrucișat cu vectorul forță. Adăugați orice cuplu aplicat și evaluați semnele pentru fiecare caz de operare. Ghid de selectare a senzorului de forță/cuplu ATI
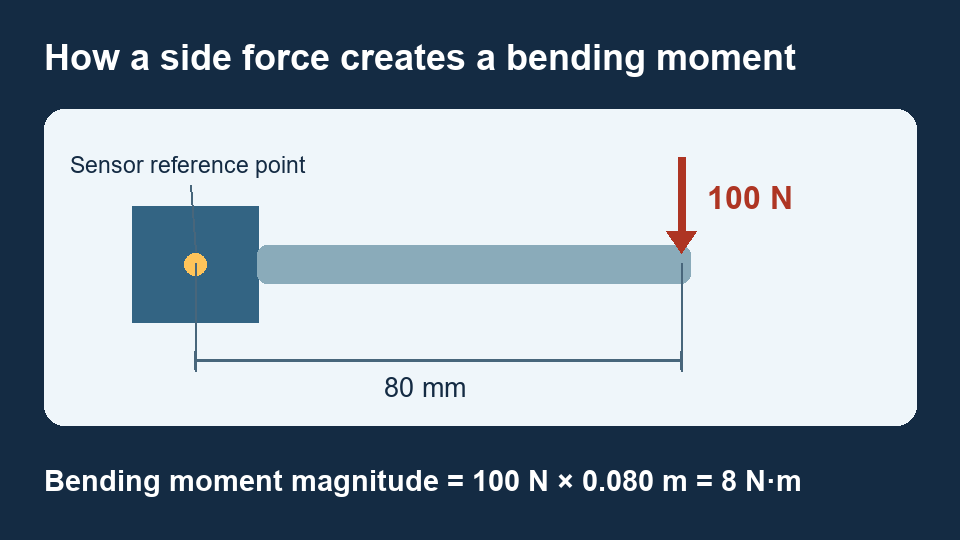
O forță laterală de 100 N perpendiculară pe un decalaj de 80 mm produce un moment încovoietor de 8 N·m la punctul de referință al senzorului.
Verificați intervalul de măsurare calibrat al fiecărei componente și apoi utilizați diagrama de încărcare combinată a producătorului sau calculul pentru forțe și momente simultane. Evaluările individuale descriu doar o parte a cazului de încărcare. O valoare nominală de suprasarcină descrie încărcarea permisă în condiții specificate și nu ar trebui să fie utilizată ca interval de măsurare de lucru. Includeți sarcinile laterale nemăsurate sau momentele în verificarea mecanică. Analiză forță/sarcină cuplului HBK
Convertiți cifrele procentuale din întreaga scară în unități de forță sau de moment înainte de a compara senzorii. De exemplu, un termen de eroare ipotetic de 0,2% dintr-o scară completă de 100 N este 0,2 N, egal cu 10% dintr-o citire de 2 N. Acest calcul acoperă un termen de eroare. Verificați zgomotul, diafonia de la sarcini concurente mai mari, repetabilitatea și variația de temperatură pentru întregul lanț de măsurare.
Confirmați modelul șuruburilor, caracteristicile de localizare, fețele de montare, cerințele pentru elemente de fixare și distanța dintre cabluri față de desen. Instalați elementul de detectare pe calea de sarcină prevăzută și verificați dacă apărătoarele, opritoarele sau cablurile nu suportă sarcina de proces în timpul funcționării normale. Documentați orientarea senzorului, astfel încât harta canalului electric să se potrivească cu configurația mecanică.
Pentru ieșirile brute din punte, confirmați excitația, intervalul de intrare diferențial, numărul de canale, ecranarea și unde se aplică calibrarea. Pentru ieșirile condiționate sau digitale, verificați alimentarea, intervalul de semnal sau protocolul, pinout, rata de actualizare și unitățile. Determinați dacă interfața senzorului raportează deja valori compensate înainte de a adăuga procesarea matricei în PLC sau DAQ.
Înregistrați orientarea instalată și linia de bază descărcată. Dacă greutatea sculei ar trebui să fie exclusă din sarcina de proces afișată, tarați într-o poziție definită și documentați acea poziție. O tară deplasează linia de bază raportată în timp ce senzorul încă poartă unealta. La echipamentul în mișcare, verificați cum se schimbă componentele gravitaționale în funcție de orientare.
Aplicați sarcini cunoscute în direcții documentate și în poziții cunoscute. Verificați semnul și magnitudinea așteptate pe canalul primar și răspunsul rezidual pe celelalte. Pentru canalele de moment, utilizați o forță cunoscută și un braț de pârghie perpendicular sau un cuplu de referință adecvat. Repetați un caz de încărcare combinat reprezentativ dacă dispozitivul îl poate reproduce. Înregistrați configurarea și rezultatele pentru depanare sau înlocuire viitoare.
Puteți calcula contribuția momentului unei forțe măsurate atunci când este cunoscut punctul ei de aplicare. Un cuplu independent sau o schimbare a locului în care acționează forța necesită informații suplimentare sau măsurarea momentului.
Doar dacă producătorul confirmă că combinația specifică este permisă. Verificați anvelopa de încărcare combinată pentru calibrarea dorită și includeți momente de la adaptoare și decalaje de scule.
Da, când sunt cunoscute componentele de sarcină necesare și geometria dintre cadre. Pentru o măsurătoare cu șase componente, translarea punctului de referință modifică momentul raportat cu forța corespunzătoare și termenul pârghiei-braț. Rotirea cadrului modifică și componentele raportate. Manual de transformare a instrumentului ATI
Potriviți componentele măsurate, semnele axelor și originea, geometria de montare, limitele de funcționare și suprasarcină, setările de ieșire, excitație sau putere, conector și controler. Comparați eroarea și lățimea de bandă în cazul real de utilizare, apoi repetați verificările de încărcare cunoscută și de încărcare combinată după instalare.
Utilizați calibrarea furnizată sau aprobată pentru unitatea de înlocuire și lanțul său de măsurare. Confirmați numărul de serie, ordinea canalului, scalarea și locul în care este aplicată matricea, apoi verificați ieșirile cu sarcini cunoscute.


