
Lượt xem: 0 Tác giả: Site Editor Thời gian xuất bản: 2026-11-04 Nguồn gốc: Địa điểm


Cảm biến lực đa trục đo nhiều thành phần tải cùng một lúc. Chọn cảm biến lực 3 trục khi bạn cần lực theo ba hướng, cảm biến lực/mô-men xoắn 6 trục khi bạn cũng cần khoảnh khắc về các hướng đó hoặc cảm biến lực dọc trục và mô-men xoắn khi nhiệm vụ yêu cầu đẩy hoặc kéo và xoắn dọc theo cùng một trục. Trước khi chọn phạm vi, hãy tính toán tải tại điểm tham chiếu của cảm biến bằng công cụ được cài đặt.
Fx , Fy và Fz là các lực dọc theo hướng x, y và z của cảm biến, thường được biểu thị bằng newton (N). Mx , My và Mz là những khoảnh khắc có cùng hướng, thường được biểu thị bằng mét newton (N·m). Lực ngang trên dụng cụ bù có thể tạo ra mômen uốn tại cảm biến ngay cả khi dụng cụ không áp dụng cặp xoắn riêng biệt.
Sử dụng bản vẽ của nhà sản xuất để xác định các trục dương và điểm quy chiếu mô men. Ghi lại mối liên hệ của khung cảm biến với khung công cụ hoặc máy. Việc quay một khung sẽ thay đổi cách phân chia lực giữa các thành phần của nó. Việc di chuyển điểm tham chiếu cũng làm thay đổi mômen liên kết với lực đó. Những chi tiết này quan trọng khi bộ điều khiển và báo cáo thử nghiệm sử dụng các nguồn gốc khác nhau.
Chọn một Cảm biến lực 3 trục khi bạn cần tách tải trọng bình thường khỏi hai tải trọng bên, chẳng hạn như khi đo lực tiếp xúc trên vật cố định thử nghiệm. FIBOS FA702 là một ví dụ trong danh mục với phép đo lực X, Y và Z và một đầu ra cáp bên cạnh. Kiểm tra các khoảnh khắc cho phép trên cách bố trí lắp đặt ngay cả khi hệ thống dữ liệu của bạn chỉ ghi lại lực.
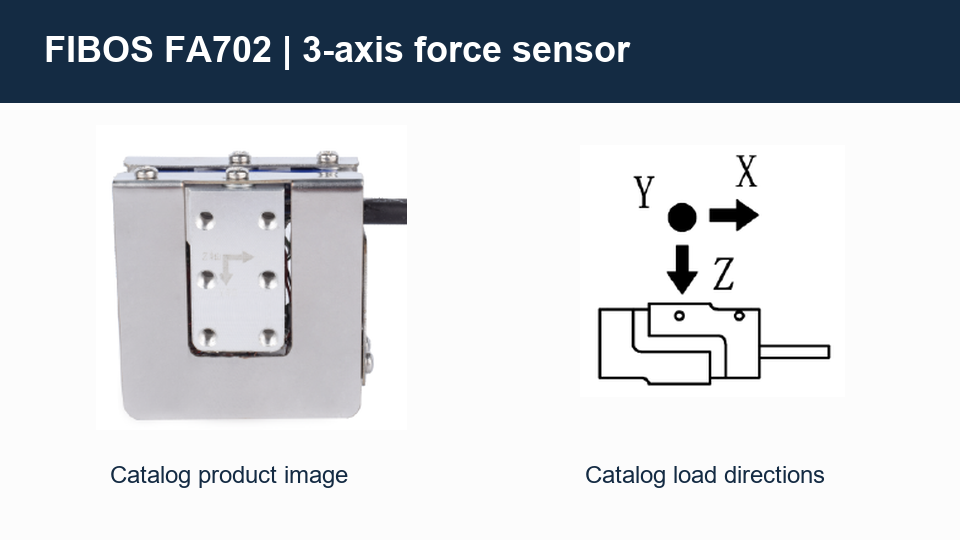
FIBOS Hình ảnh danh mục FA702 và sơ đồ hướng tải để đo lực X, Y và Z.
MỘT Cảm biến lực/mô men xoắn 6 trục đo ba thành phần lực và ba thành phần mô men. Trên cổ tay robot, các kênh bổ sung đó có thể giúp phân biệt lực đẩy thẳng với lực đẩy cũng làm cong hoặc xoắn dụng cụ. Kiểm tra phạm vi hiệu chỉnh của từng bộ phận và các kết hợp được phép cho dụng cụ và chuyển động thực tế.
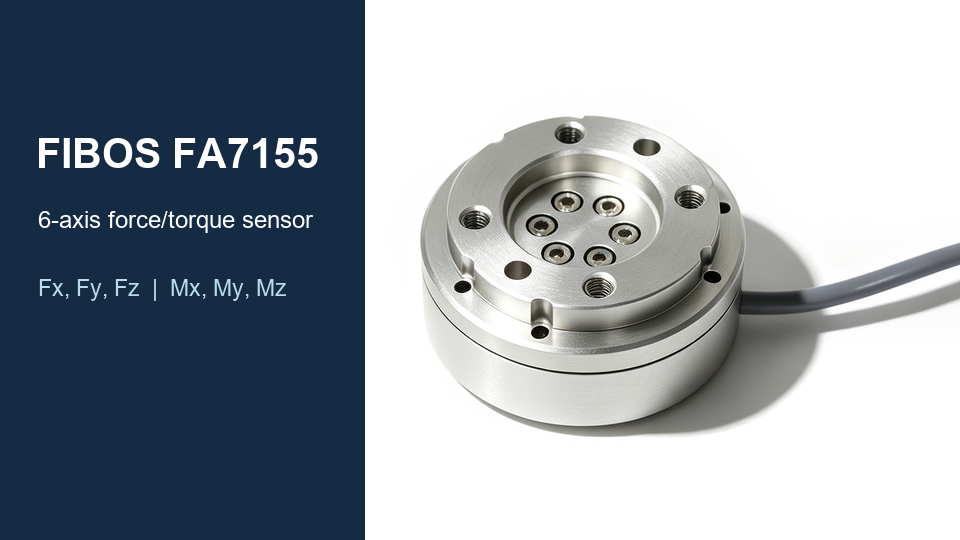
FIBOS Cảm biến lực/mô-men xoắn sáu trục dòng FA7155. Ảnh sản phẩm từ trang web FIBOS .
MỘT Cảm biến lực dọc trục và mô-men xoắn phù hợp với các thử nghiệm cần tải dọc trục và độ xoắn trên cùng một đường. Dòng FIBOS FA778-5600 xác định các thành phần này là Fz và Mz trong danh mục của nó. Đối với thử nghiệm đẩy và xoắn, hãy xác nhận hướng và độ lớn của từng tải trọng làm việc và kiểm tra xem liệu độ lệch của thiết bị cố định có làm tăng tải trọng bên hoặc uốn cong hay không.
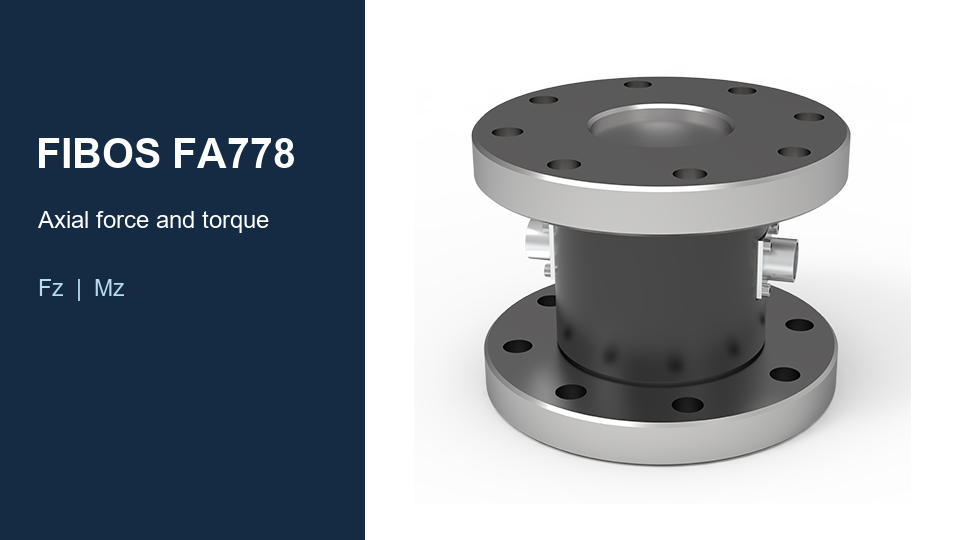
FIBOS Cảm biến lực và mô-men xoắn dòng FA778-5600. Ảnh sản phẩm từ trang web FIBOS .
Tải trọng tác dụng làm biến dạng phần tử cảm biến một chút. Máy đo biến dạng được liên kết với điện trở thay đổi phần tử và mạch cầu biến những thay đổi này thành tín hiệu điện áp. Với đầu ra cầu thô, độ nhạy thường được chỉ định trong mV/V , tín hiệu trên mỗi volt kích thích. Thiết bị điện tử hoặc phần mềm đo lường chuyển đổi tín hiệu thành các đơn vị kỹ thuật bằng cách sử dụng hiệu chuẩn được cung cấp.
Tải theo một hướng có thể tạo ra phản hồi ở một số kênh thô vì chúng có chung cấu trúc cảm biến. Khi nhà sản xuất cung cấp ma trận hiệu chuẩn hoặc bù, nó sẽ kết hợp các tín hiệu đầu vào theo thứ tự để ước tính các tải riêng lẻ. So sánh nhiễu xuyên âm còn lại bằng cách sử dụng các điều kiện kiểm tra và phạm vi tham chiếu của biểu dữ liệu. Giữ ma trận, thứ tự kênh, đơn vị và số sê-ri áp dụng cùng nhau. Ghi chú kỹ thuật bù ma trận HBK
Trong quá trình chèn, lực ngang hoặc mô men uốn có thể giúp xác định tiếp xúc lệch tâm. Trong quá trình đánh bóng, lực bình thường có thể cung cấp vòng điều khiển trong khi các bộ phận bên giúp mô tả đặc điểm tiếp xúc. Bao gồm trọng lượng dụng cụ, hướng dụng cụ và gia tốc khi ước tính tải trọng mà cảm biến cổ tay nhìn thấy.
Một thiết bị cố định đẩy và quay có thể ghi lại tải trọng dọc trục và mô-men xoắn để so sánh các chu kỳ thử nghiệm. Một thiết bị cố định cũng cần ghi lại tải trọng bên hoặc mômen uốn cần có cảm biến với các kênh đo lường đó. Xác định điểm tác dụng lực và xác minh rằng các giá đỡ của thiết bị cố định không mang một phần tải trọng xung quanh cảm biến.
Đối với một thí nghiệm lực tiếp xúc nhỏ, hãy so sánh tiếng ồn cơ bản và độ lệch với hiệu ứng nhỏ nhất mà bạn mong muốn quan sát được. Đối với các thử nghiệm nhất thời, hãy đồng bộ hóa các kênh tải với dịch chuyển hoặc các thiết bị khác khi vấn đề về thời gian. Xác minh băng thông của giàn đã lắp ráp, vì sự tuân thủ và cộng hưởng của thiết bị cố định có thể ảnh hưởng đến dạng sóng được ghi.
Liệt kê các tải làm việc bình thường và các mức cao nhất đáng tin cậy trong khung cảm biến, bao gồm trọng lượng dụng cụ, gia tốc, lực xử lý và các chuyển tiếp nếu có. Ví dụ, một lực ngang 100 N tác dụng 80 mm dọc theo trục dụng cụ từ gốc cảm biến sẽ tạo ra mômen uốn 8 N·m khi lực và độ lệch vuông góc. Nói chung, sự đóng góp của mô men là vectơ bù giao với vectơ lực. Thêm bất kỳ cặp ứng dụng nào và đánh giá các dấu hiệu cho từng trường hợp vận hành. Hướng dẫn lựa chọn cảm biến lực/mô-men xoắn ATI
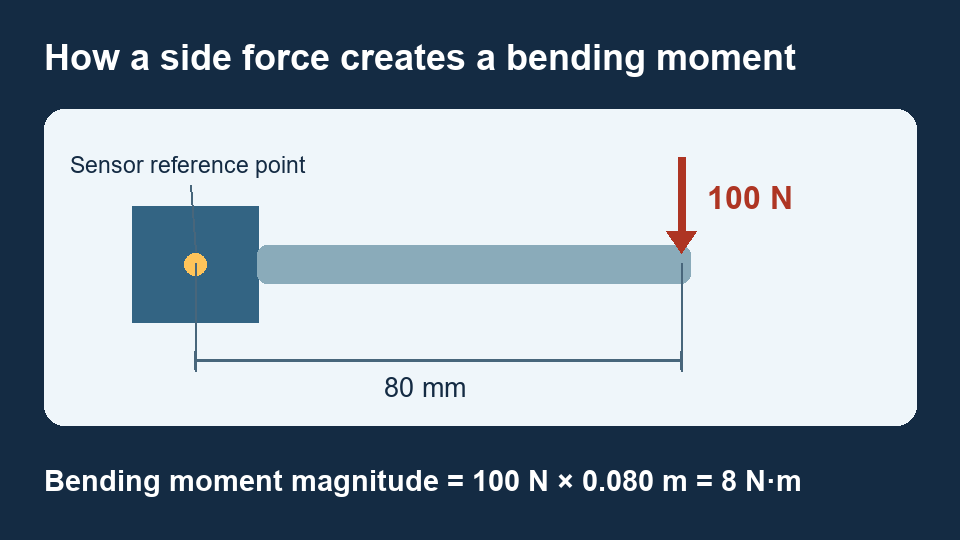
Lực bên 100 N vuông góc với độ lệch 80 mm tạo ra mômen uốn 8 N·m tại điểm tham chiếu cảm biến.
Kiểm tra phạm vi đo đã hiệu chỉnh của từng bộ phận và sau đó sử dụng biểu đồ tải trọng kết hợp của nhà sản xuất hoặc tính toán cho các lực và mômen đồng thời. Xếp hạng riêng lẻ chỉ mô tả một phần của trường hợp tải. Xếp hạng quá tải mô tả tải cho phép trong các điều kiện được chỉ định và không nên được sử dụng làm phạm vi đo làm việc. Bao gồm tải trọng bên hoặc mô men không đo được trong kiểm tra cơ khí. Phân tích tải lực/mômen HBK
Chuyển đổi số liệu phần trăm của toàn thang đo thành đơn vị lực hoặc mômen trước khi so sánh các cảm biến. Ví dụ: sai số giả định là 0,2% của thang đo đầy đủ 100 N là 0,2 N, bằng 10% của số đọc 2 N. Tính toán đó bao gồm một thuật ngữ lỗi. Kiểm tra tiếng ồn, nhiễu xuyên âm từ các tải đồng thời lớn hơn, độ lặp lại và độ lệch nhiệt độ cho toàn bộ chuỗi đo.
Xác nhận mẫu bu lông, đặc điểm định vị, bề mặt lắp đặt, yêu cầu về dây buộc và khoảng hở cáp so với bản vẽ. Lắp phần tử cảm biến vào đường dẫn tải dự định và kiểm tra để đảm bảo các tấm chắn, điểm dừng hoặc cáp không mang tải xử lý trong quá trình vận hành bình thường. Định hướng cảm biến tài liệu để bản đồ kênh điện phù hợp với thiết lập cơ học.
Đối với đầu ra cầu thô, hãy xác nhận kích thích, phạm vi đầu vào vi sai, số lượng kênh, lớp chắn và nơi áp dụng hiệu chuẩn. Đối với đầu ra có điều kiện hoặc đầu ra kỹ thuật số, hãy kiểm tra nguồn cung cấp, phạm vi tín hiệu hoặc giao thức, sơ đồ chân, tốc độ cập nhật và đơn vị. Xác định xem giao diện cảm biến đã báo cáo các giá trị bù trước khi thêm xử lý ma trận trong PLC hoặc DAQ hay chưa.
Ghi lại hướng đã cài đặt và đường cơ sở không tải. Nếu trọng lượng của dụng cụ cần được loại trừ khỏi tải quy trình được hiển thị, hãy cân bì theo tư thế xác định và ghi lại tư thế đó. Khối bì làm thay đổi đường cơ sở được báo cáo trong khi cảm biến vẫn mang dụng cụ. Trên thiết bị chuyển động, hãy kiểm tra xem các thành phần trọng lực thay đổi như thế nào theo hướng.
Áp dụng các tải đã biết theo các hướng được ghi lại và tại các vị trí đã biết. Kiểm tra dấu và cường độ dự kiến trên kênh chính và phản hồi dư trên các kênh khác. Đối với các kênh mômen, sử dụng một lực đã biết và cánh tay đòn vuông góc hoặc một mô men xoắn tham chiếu thích hợp. Lặp lại trường hợp tải kết hợp đại diện nếu thiết bị cố định có thể tái tạo nó. Ghi lại thiết lập và kết quả để khắc phục sự cố hoặc thay thế trong tương lai.
Bạn có thể tính toán sự đóng góp mômen của một lực đo được khi biết điểm tác dụng của nó. Một cặp độc lập, hoặc một sự thay đổi nơi lực tác dụng, cần có thêm thông tin hoặc phép đo mô men.
Chỉ khi nhà sản xuất xác nhận rằng sự kết hợp cụ thể được cho phép. Kiểm tra đường bao tải kết hợp để biết hiệu chuẩn dự định và bao gồm các mômen từ bộ điều hợp và độ lệch dao.
Có, khi đã biết các thành phần tải trọng yêu cầu và hình học giữa các khung. Đối với phép đo sáu thành phần, việc dịch điểm tham chiếu sẽ thay đổi mômen được báo cáo theo lực tương ứng và thuật ngữ cánh tay đòn. Xoay khung cũng làm thay đổi các thành phần được báo cáo. Hướng dẫn chuyển đổi công cụ ATI
Khớp các thành phần được đo, ký hiệu trục và điểm gốc, hình học lắp đặt, giới hạn vận hành và quá tải, cài đặt đầu ra, kích thích hoặc nguồn, đầu nối và bộ điều khiển. So sánh lỗi và băng thông trong trường hợp sử dụng thực tế, sau đó lặp lại kiểm tra tải đã biết và tải kết hợp sau khi cài đặt.
Sử dụng hiệu chuẩn được cung cấp hoặc phê duyệt cho thiết bị thay thế và chuỗi đo của nó. Xác nhận số sê-ri, thứ tự kênh, tỷ lệ và vị trí áp dụng ma trận, sau đó xác minh đầu ra với tải đã biết.


