
بازدید: 0 نویسنده: ویرایشگر سایت زمان انتشار: 04-11-2026 منبع: سایت


یک سنسور نیروی چند محوره بیش از یک جزء بار را به طور همزمان اندازه گیری می کند. هنگامی که به نیرو در سه جهت نیاز دارید، سنسور نیروی 3 محوره را انتخاب کنید، زمانی که به لحظاتی در این جهت ها نیز نیاز دارید، سنسور نیرو/گشتاور 6 محوری را انتخاب کنید، یا زمانی که وظیفه نیاز به فشار یا کشیدن و چرخش در امتداد همان محور است، سنسور نیروی محوری و گشتاور را انتخاب کنید. قبل از انتخاب محدوده، بارها را در نقطه مرجع سنسور با ابزار نصب شده محاسبه کنید.
Fx ، Fy و Fz نیروهایی در امتداد جهتهای x، y، و z حسگر هستند که معمولاً با نیوتن (N) بیان میشوند. Mx ، My و Mz لحظههایی در همان جهتها هستند که معمولاً برحسب نیوتن متر (N·m) بیان میشوند. یک نیروی جانبی بر روی ابزار افست میتواند یک لحظه خمشی در حسگر ایجاد کند، حتی زمانی که ابزار هیچ زوج پیچشی جداگانه اعمال نمیکند.
از نقشه سازنده برای شناسایی محورهای مثبت و نقطه مرجع برای لحظاتی استفاده کنید. نحوه ارتباط قاب حسگر با قاب ابزار یا ماشین را یادداشت کنید. چرخش یک قاب نحوه تقسیم نیرو بین اجزای آن را تغییر می دهد. جابجایی نقطه مرجع نیز گشتاور مربوط به آن نیرو را تغییر می دهد. این جزئیات زمانی اهمیت دارند که یک کنترلر و یک گزارش تست از مبداهای متفاوتی استفاده می کنند.
a را انتخاب کنید سنسور نیروی 3 محوره زمانی که نیاز دارید یک بار معمولی را از دو بار جانبی جدا کنید، مانند اندازهگیری نیروی تماسی روی یک دستگاه آزمایش. FIBOS FA702 یک نمونه کاتالوگ با اندازهگیری نیروی X، Y و Z و خروجی کابل جانبی است. گشتاورهای مجاز روی آرایش نصب را بررسی کنید حتی اگر سیستم داده شما فقط نیروها را ثبت کند.
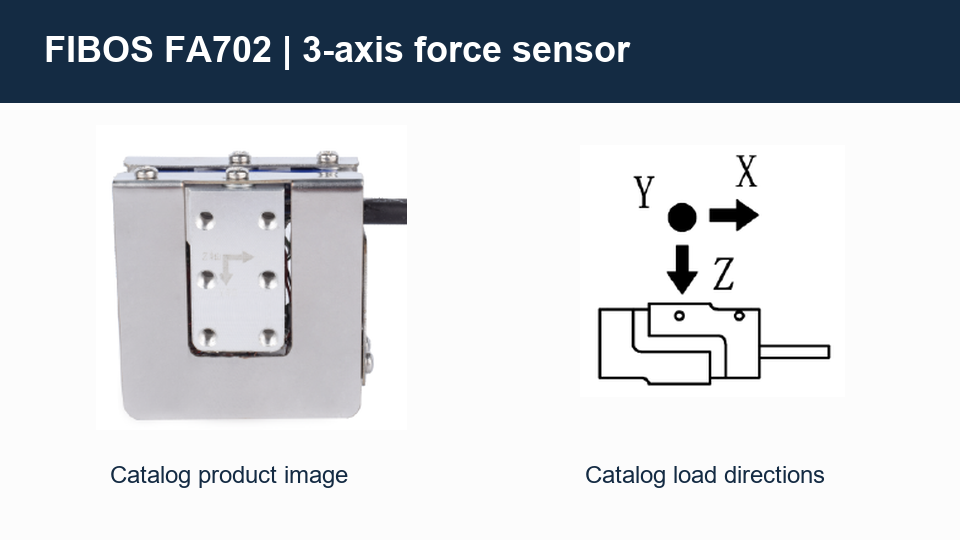
FIBOS تصویر کاتالوگ FA702 و نمودار جهت بار برای اندازهگیری نیروی X، Y و Z.
الف سنسور نیرو/گشتاور 6 محوره سه مولفه نیرو و سه لنگر را اندازه گیری می کند. در مچ دست ربات، آن کانالهای اضافی میتوانند به تشخیص فشار مستقیم از فشاری که ابزار را نیز خم میکند یا میپیچد کمک کند. محدوده مدرج هر جزء و ترکیبات مجاز برای ابزار و حرکت واقعی را بررسی کنید.
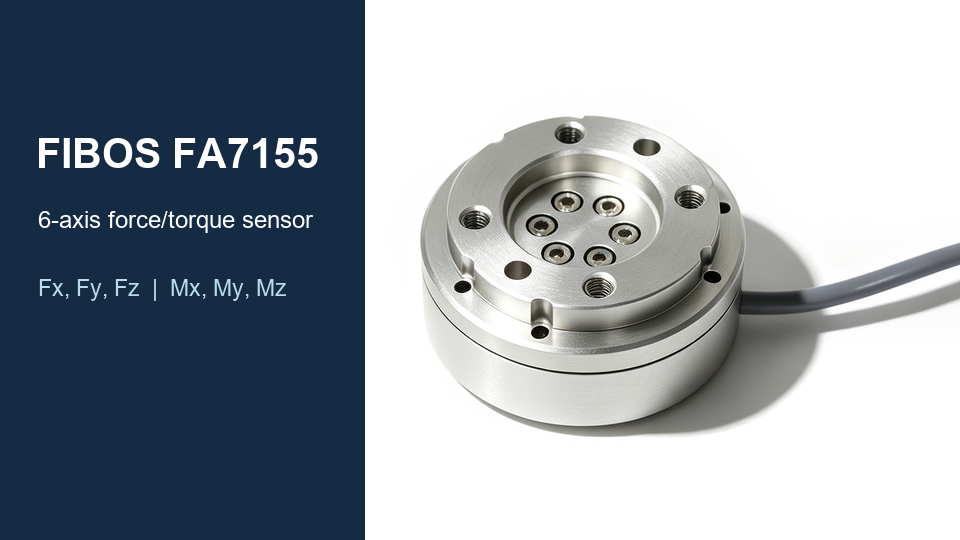
FIBOS سنسور نیرو/گشتاور شش محوره سری FA7155. عکس محصول از وب سایت FIBOS .
یک سنسور نیروی محوری و گشتاور برای تست هایی که نیاز به بار محوری و پیچش تقریباً یکسان دارند، مناسب است. سری FIBOS FA778-5600 این مؤلفهها را بهعنوان Fz و Mz در کاتالوگ خود شناسایی میکند. برای تست فشار و پیچش، جهت و اندازه هر بار کاری را تأیید کنید و بررسی کنید که آیا عدم تراز فیکسچر باعث افزایش بار جانبی یا خمشی می شود.
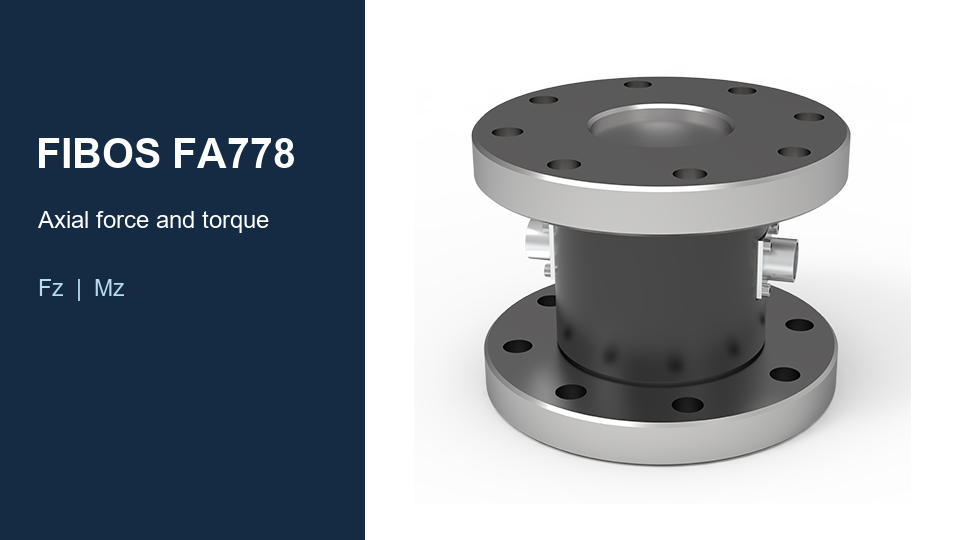
FIBOS سنسور نیروی محوری و گشتاور سری FA778-5600. عکس محصول از وب سایت FIBOS .
بارهای اعمال شده عنصر حسگر را کمی تغییر شکل می دهد. کرنش سنج های متصل به عنصر مقاومت را تغییر می دهند و مدارهای پل این تغییرات را به سیگنال های ولتاژ تبدیل می کنند. با خروجی پل خام، حساسیت اغلب در mV/V ، سیگنال در هر ولت تحریک مشخص میشود. الکترونیک اندازه گیری یا نرم افزار با استفاده از کالیبراسیون ارائه شده، سیگنال ها را به واحدهای مهندسی تبدیل می کند.
یک بار در یک جهت می تواند پاسخی را در چندین کانال خام ایجاد کند زیرا آنها یک ساختار حسگر مشترک دارند. در جایی که سازنده یک ماتریس کالیبراسیون یا جبران را ارائه می دهد، سیگنال های ورودی سفارش داده شده را برای تخمین بارهای جداگانه ترکیب می کند. تداخل باقیمانده را با استفاده از شرایط آزمون برگه داده و محدوده مرجع مقایسه کنید. ماتریس، ترتیب کانال، واحدها و شماره سریال قابل اجرا را با هم نگه دارید. یادداشت فنی جبران ماتریس HBK
در حین وارد کردن، نیروی جانبی یا لنگر خمشی می تواند به شناسایی تماس خارج از مرکز کمک کند. در پولیش، نیروی عادی می تواند حلقه کنترل را تغذیه کند در حالی که اجزای جانبی به مشخص شدن تماس کمک می کنند. هنگام تخمین بارهایی که حسگر مچ می بیند، وزن ابزار، جهت گیری ابزار و شتاب را لحاظ کنید.
یک دستگاه فشار و چرخش می تواند بار محوری و گشتاور را با هم برای مقایسه چرخه های آزمایش ثبت کند. دستگاهی که نیاز به گرفتن بارهای جانبی یا لحظات خمشی دارد، نیاز به سنسوری با آن کانال های اندازه گیری دارد. نقطه اعمال نیرو را مشخص کنید و بررسی کنید که تکیه گاه های ثابت بخشی از بار را در اطراف سنسور حمل نمی کنند.
برای آزمایش نیروی تماس کوچک، نویز و رانش خط پایه را با کوچکترین اثری که انتظار دارید مشاهده کنید، مقایسه کنید. برای آزمایش های گذرا، کانال های بار را با جابجایی یا سایر ابزارها در زمانی که زمان بندی اهمیت دارد، همگام کنید. پهنای باند دکل مونتاژ شده را بررسی کنید، زیرا انطباق فیکسچر و رزونانس می تواند بر شکل موج ثبت شده تأثیر بگذارد.
بارهای کاری معمولی و پیک های معتبر را در قاب حسگر، از جمله وزن ابزار، شتاب، نیروهای فرآیند و موارد گذرا فهرست کنید. برای مثال، نیروی جانبی 100 نیوتن که 80 میلیمتر در امتداد محور ابزار از مبدأ حسگر اعمال میشود، یک گشتاور خمشی 8 نیوتن متری ایجاد میکند که نیرو و افست عمود باشند. به طور کلی، سهم لحظه ای بردار افست است که با بردار نیرو تلاقی دارد. هر زوج اعمال شده را اضافه کنید و علائم را برای هر مورد عمل ارزیابی کنید. راهنمای انتخاب سنسور نیرو/گشتاور ATI
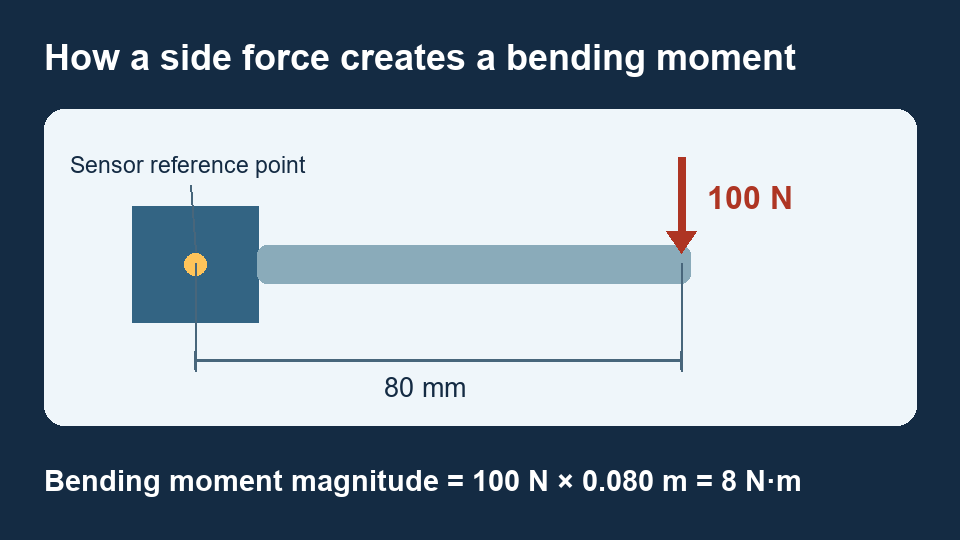
یک نیروی جانبی 100 نیوتن عمود بر یک افست 80 میلی متری یک گشتاور خمشی 8 نیوتن متر در نقطه مرجع سنسور ایجاد می کند.
محدوده اندازه گیری کالیبره شده هر جزء را بررسی کنید و سپس از نمودار بارگذاری ترکیبی سازنده یا محاسبه نیروها و گشتاورهای همزمان استفاده کنید. رتبهبندیهای فردی تنها بخشی از بار را توصیف میکنند. یک درجه بندی اضافه بار، بارگذاری مجاز را در شرایط مشخص توصیف می کند و نباید به عنوان محدوده اندازه گیری کاری استفاده شود. بارهای جانبی یا لحظه های اندازه گیری نشده را در بررسی مکانیکی لحاظ کنید. آنالیز بار نیروی/گشتاور HBK
قبل از مقایسه سنسورها، ارقام در مقیاس کامل را به واحد نیرو یا لحظه تبدیل کنید. به عنوان مثال، یک خطای فرضی 0.2٪ از یک مقیاس کامل 100 N برابر 0.2 N است، که برابر با 10٪ از یک قرائت 2 N است. این محاسبه یک عبارت خطا را پوشش می دهد. نویز، تداخل بارهای همزمان بزرگتر، تکرارپذیری و تغییر دما را برای زنجیره اندازه گیری کامل بررسی کنید.
الگوی پیچ، ویژگیهای مکان، وجههای نصب، الزامات بست و فاصله کابل در برابر نقشه را تأیید کنید. المان حسگر را در مسیر بار مورد نظر نصب کنید و بررسی کنید که حفاظ ها، استاپ ها یا کابل ها بار فرآیند را در طول کارکرد عادی حمل نکنند. جهت سنسور سند را طوری تنظیم کنید که نقشه کانال الکتریکی با تنظیمات مکانیکی مطابقت داشته باشد.
برای خروجی های پل خام، تحریک، محدوده ورودی دیفرانسیل، تعداد کانال، محافظ و مکان هایی که کالیبراسیون اعمال می شود را تأیید کنید. برای خروجی های شرطی یا دیجیتال، منبع، محدوده سیگنال یا پروتکل، پین اوت، نرخ به روز رسانی و واحدها را بررسی کنید. قبل از افزودن پردازش ماتریسی در PLC یا DAQ، تعیین کنید که آیا رابط حسگر قبلاً مقادیر جبران شده را گزارش می کند.
جهت نصب شده و خط پایه تخلیه شده را ثبت کنید. اگر وزن ابزار باید از بار فرآیند نمایش داده شده حذف شود، در یک پوزیشن تعریف شده پارگی ایجاد کنید و آن حالت را ثبت کنید. در حالی که سنسور هنوز ابزار را حمل می کند، یک زار خط پایه گزارش شده را تغییر می دهد. در تجهیزات متحرک، بررسی کنید که چگونه اجزای گرانش با جهت گیری تغییر می کنند.
بارهای شناخته شده را در جهت های مستند و در موقعیت های شناخته شده اعمال کنید. علامت و مقدار مورد انتظار را در کانال اصلی و پاسخ باقیمانده را در کانال دیگر بررسی کنید. برای کانال های لحظه ای، از نیروی شناخته شده و بازوی اهرمی عمود بر یا گشتاور مرجع مناسب استفاده کنید. اگر فیکسچر بتواند آن را بازتولید کند، یک مورد بارگیری ترکیبی نماینده را تکرار کنید. تنظیمات و نتایج را برای عیب یابی یا تعویض بعدی ثبت کنید.
شما می توانید سهم لحظه ای یک نیروی اندازه گیری شده را زمانی محاسبه کنید که نقطه اعمال آن مشخص باشد. یک زوج مستقل، یا تغییر در جایی که نیرو عمل می کند، نیاز به اطلاعات اضافی یا اندازه گیری گشتاور دارد.
فقط در صورتی که سازنده تایید کند که ترکیب خاص مجاز است. پاکت بار ترکیبی را برای کالیبراسیون مورد نظر بررسی کنید و لحظاتی از آداپتورها و جابجایی ابزار را در آن لحاظ کنید.
بله، زمانی که اجزای بار مورد نیاز و هندسه بین قاب ها مشخص باشد. برای یک اندازه گیری شش جزیی، ترجمه نقطه مرجع، لحظه گزارش شده را با نیروی متناظر و عبارت بازوی اهرمی تغییر می دهد. چرخش قاب نیز اجزای گزارش شده را تغییر می دهد. راهنمای تبدیل ابزار ATI
اجزای اندازه گیری شده، علائم محور و مبدأ، هندسه نصب، محدودیت های عملیاتی و اضافه بار، خروجی، تحریک یا قدرت، اتصال دهنده و تنظیمات کنترل کننده را مطابقت دهید. خطا و پهنای باند را در مورد استفاده واقعی مقایسه کنید، سپس بررسی های بار شناخته شده و بار ترکیبی را پس از نصب تکرار کنید.
از کالیبراسیون ارائه شده یا تایید شده برای واحد جایگزین و زنجیره اندازه گیری آن استفاده کنید. شماره سریال، ترتیب کانال، مقیاسبندی و محل اعمال ماتریس را تأیید کنید، سپس خروجیها را با بارهای شناخته شده تأیید کنید.


