
Visningar: 0 Författare: Webbplatsredaktör Publiceringstid: 2026-11-04 Ursprung: Plats


En fleraxlig kraftsensor mäter mer än en lastkomponent samtidigt. Välj en 3-axlig kraftsensor när du behöver krafter i tre riktningar, en 6-axlig kraft/vridmomentsensor när du också behöver moment kring dessa riktningar, eller en axiell kraft- och vridmomentsensor när uppgiften kräver tryck eller drag och vridning längs samma axel. Innan du väljer ett område, beräkna belastningarna vid sensorns referenspunkt med verktyget installerat.
Fx , Fy och Fz är krafter längs sensorns x-, y- och z-riktningar, vanligtvis uttryckta i newton (N). Mx , My och Mz är moment i samma riktningar, vanligtvis uttryckta i newtonmeter (N·m). En sidokraft på ett offsetverktyg kan skapa ett böjmoment vid sensorn även när verktyget inte applicerar något separat vridpar.
Använd tillverkarens ritning för att identifiera de positiva axlarna och referenspunkten för moment. Registrera hur sensorramen förhåller sig till verktygs- eller maskinramen. Att rotera en ram ändrar hur en kraft delas mellan dess komponenter. Att flytta referenspunkten ändrar också ögonblicket som är associerat med den kraften. Dessa detaljer har betydelse när en kontrollant och en testrapport använder olika ursprung.
Välj en 3-axlig kraftsensor när du behöver separera en normal last från två laterala laster, till exempel vid mätning av en kontaktkraft på en testfixtur. FIBOS FA702 är ett katalogexempel med kraftmätning av X, Y och Z och en sidokabelutgång. Kontrollera de tillåtna momenten på monteringsarrangemanget även om ditt datasystem bara registrerar krafter.
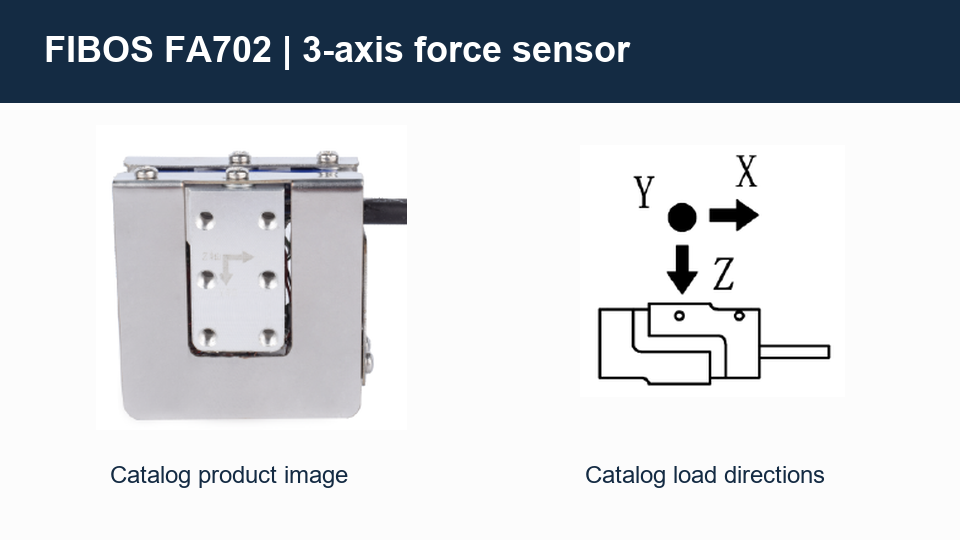
FIBOS FA702-katalogbild och lastriktningsdiagram för kraftmätning av X, Y och Z.
A 6-axlig kraft/vridmomentsensor mäter tre kraft- och tre momentkomponenter. På en robothandled kan dessa extra kanaler hjälpa till att skilja en rak push från en push som också böjer eller vrider verktyget. Kontrollera varje komponents kalibrerade område och de tillåtna kombinationerna för det faktiska verktyget och rörelsen.
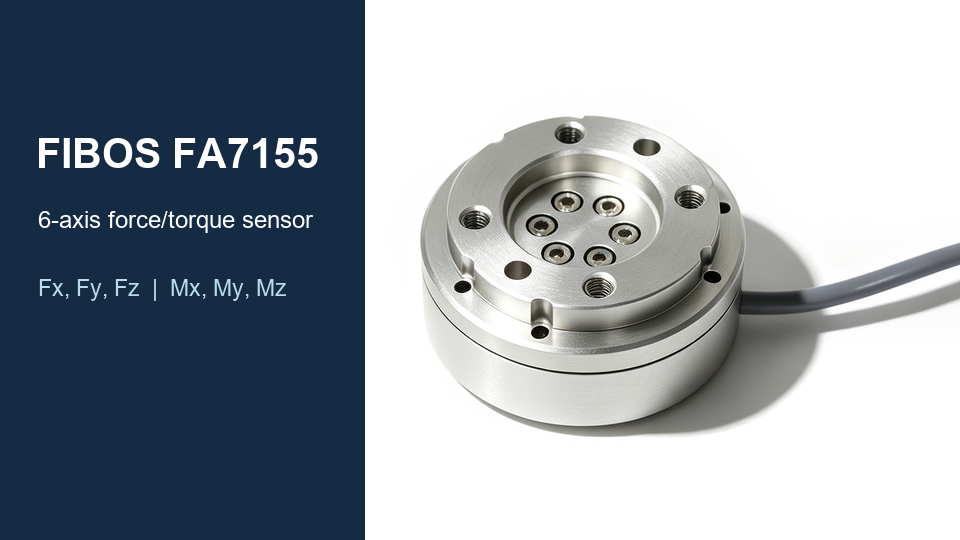
FIBOS FA7155-seriens sexaxliga kraft-/vridmomentsensor. Produktfoto från webbplatsen FIBOS .
En axialkraft- och vridmomentsensor passar tester som kräver axiell belastning och vridning ungefär samma linje. FIBOS FA778-5600-serien identifierar dessa komponenter som Fz och Mz i sin katalog. För ett tryck-och-vrid-test, bekräfta riktningen och storleken på varje arbetsbelastning och kontrollera om fixturens felinriktning ökar sidobelastning eller böjning.
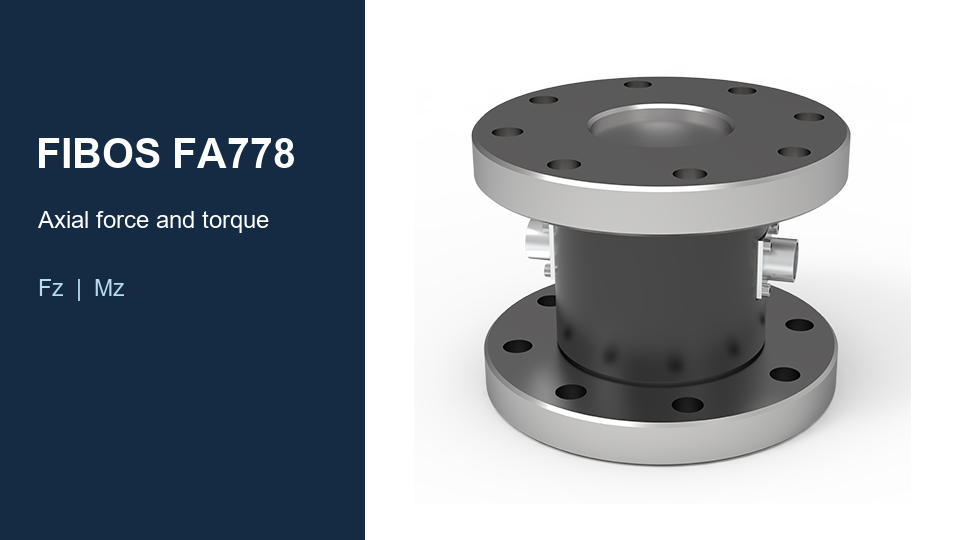
FIBOS FA778-5600-serien axialkraft- och vridmomentsensor. Produktfoto från webbplatsen FIBOS .
Pålagda belastningar deformerar avkänningselementet något. Töjningsmätare bundna till elementet ändrar motstånd och bryggkretsar omvandlar dessa förändringar till spänningssignaler. Med en rå bryggutgång specificeras känsligheten ofta i mV/V , signalen per volt excitation. Mätelektroniken eller mjukvaran omvandlar signalerna till tekniska enheter med hjälp av den medföljande kalibreringen.
En belastning i en riktning kan ge en respons i flera råkanaler eftersom de delar en avkänningsstruktur. Där tillverkaren tillhandahåller en kalibrerings- eller kompensationsmatris, kombinerar den de beställda insignalerna för att uppskatta de individuella lasterna. Jämför kvarvarande överhörning med hjälp av databladets testförhållanden och referensintervall. Håll matrisen, kanalordningen, enheterna och tillämpligt serienummer tillsammans. Teknisk notering för HBK matriskompensation
Under införandet kan sidokraft eller böjmoment hjälpa till att identifiera kontakt utanför centrum. Vid polering kan normalkraften mata kontrollslingan medan sidokomponenter hjälper till att karakterisera kontakten. Inkludera verktygsvikt, verktygsorientering och acceleration när du uppskattar de belastningar som handledssensorn ser.
En tryck-och-sväng fixtur kan registrera axiell belastning och vridmoment tillsammans för att jämföra testcykler. En fixtur som också behöver fånga sidobelastningar eller böjmoment kräver en sensor med dessa mätkanaler. Definiera kraftappliceringspunkten och verifiera att fixturstöden inte bär en del av lasten runt sensorn.
För ett litet kontaktkraftsexperiment, jämför baslinjeljud och drift med den minsta effekt du förväntar dig att observera. För transienttester, synkronisera lastkanaler med förskjutning eller andra instrument när tidpunkten är viktig. Verifiera bandbredden för den monterade riggen, eftersom fixturens överensstämmelse och resonans kan påverka den inspelade vågformen.
Lista de normala arbetsbelastningarna och trovärdiga topparna i sensorramen, inklusive verktygsvikt, acceleration, processkrafter och transienter som är tillämpligt. Till exempel producerar en 100 N sidokraft applicerad 80 mm längs verktygsaxeln från sensorns utgångspunkt ett 8 N·m böjmoment när kraften och förskjutningen är vinkelräta. I allmänhet är momentbidraget offsetvektorn som korsas med kraftvektorn. Lägg till alla applicerade par och utvärdera tecknen för varje operationsfall. ATI kraft/vridmomentsensor valguide
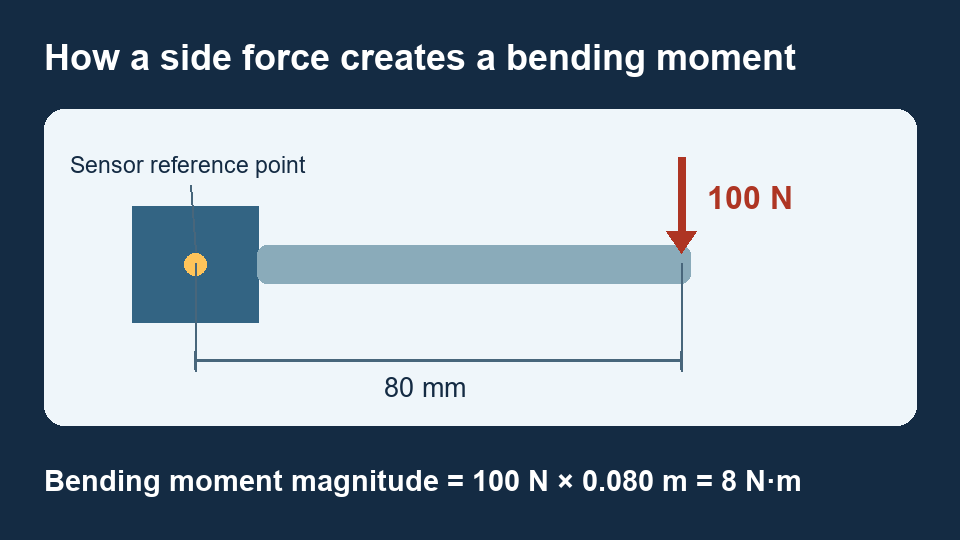
En sidokraft på 100 N vinkelrät mot en 80 mm offset ger ett 8 N·m böjmoment vid sensorreferenspunkten.
Kontrollera det kalibrerade mätområdet för varje komponent och använd sedan tillverkarens kombinerade belastningsdiagram eller beräkning för samtidiga krafter och moment. Individuella värderingar beskriver endast en del av belastningsfallet. En överbelastningsklass beskriver tillåten belastning under specificerade förhållanden och bör inte användas som ett arbetsmätområde. Inkludera omätta sidobelastningar eller moment i den mekaniska kontrollen. HBK kraft/vridmoment lastanalys
Konvertera siffror i procent av fullskala till kraft- eller momentenheter innan du jämför sensorer. Till exempel är en hypotetisk felterm på 0,2 % av en 100 N full skala 0,2 N, lika med 10 % av en 2 N avläsning. Den beräkningen omfattar en felterm. Kontrollera brus, överhörning från större samtidiga belastningar, repeterbarhet och temperaturdrift för hela mätkedjan.
Bekräfta bultmönster, lokaliseringsegenskaper, monteringsytor, krav på fästelement och kabelavstånd mot ritningen. Installera avkänningselementet i den avsedda lastvägen och kontrollera att skydd, stopp eller kablar inte bär processbelastning under normal drift. Dokumentera sensorns orientering så att den elektriska kanalkartan matchar den mekaniska inställningen.
För råa bryggutgångar, bekräfta excitation, differentiellt ingångsområde, kanalantal, skärmning och var kalibrering tillämpas. För konditionerade eller digitala utgångar, kontrollera tillförsel, signalområde eller protokoll, pinout, uppdateringshastighet och enheter. Bestäm om sensorgränssnittet redan rapporterar kompenserade värden innan du lägger till matrisbehandling i PLC eller DAQ.
Registrera den installerade orienteringen och den obelastade baslinjen. Om verktygets vikt ska uteslutas från den visade processbelastningen, tarera i en definierad ställning och dokumentera den ställningen. En tara förskjuter den rapporterade baslinjen medan sensorn fortfarande bär verktyget. På rörlig utrustning, kontrollera hur gravitationskomponenterna förändras med orienteringen.
Applicera kända laster i dokumenterade riktningar och på kända positioner. Kontrollera det förväntade tecknet och storleken på den primära kanalen och restsvaret på de andra. För momentkanaler, använd en känd kraft och vinkelrät hävarm eller ett lämpligt referensmoment. Upprepa ett representativt kombinerat lastfall om fixturen kan återskapa det. Registrera installationen och resultaten för framtida felsökning eller byte.
Du kan beräkna momentbidraget för en uppmätt kraft när dess appliceringspunkt är känd. Ett oberoende par, eller en förändring av var kraften verkar, kräver ytterligare information eller momentmätning.
Endast om tillverkaren bekräftar att den specifika kombinationen är tillåten. Kontrollera det kombinerade lastomslaget för den avsedda kalibreringen och inkludera moment från adaptrar och verktygsförskjutningar.
Ja, när de erforderliga lastkomponenterna och geometrin mellan ramarna är kända. För en sexkomponentsmätning ändras det rapporterade momentet vid översättning av referenspunkten med motsvarande kraft och hävstångsarm. Att rotera ramen ändrar också de rapporterade komponenterna. ATI verktygstransformationsmanual
Matcha de uppmätta komponenterna, axeltecken och ursprung, monteringsgeometri, drift- och överbelastningsgränser, utgång, excitation eller ström, kontakt och kontrollerinställningar. Jämför fel och bandbredd i det faktiska användningsfallet, upprepa sedan kontroller av känd belastning och kombinerad belastning efter installationen.
Använd den medföljande eller godkända kalibreringen för ersättningsenheten och dess mätkedja. Bekräfta serienumret, kanalordningen, skalningen och var matrisen används, verifiera sedan utgångarna med kända belastningar.


