
Shikimet: 0 Autori: Redaktori i faqes Koha e publikimit: 2026-11-04 Origjina: Faqe


Një sensor i forcës me shumë boshte mat më shumë se një komponent ngarkese në të njëjtën kohë. Zgjidhni një sensor force me 3 boshte kur keni nevojë për forca në tre drejtime, një sensor force/moment rrotullues me 6 boshte kur keni nevojë gjithashtu për momente rreth atyre drejtimeve ose një sensor forcash aksiale dhe çift rrotullues kur detyra kërkon shtytje ose tërheqje dhe rrotullim përgjatë të njëjtit bosht. Përpara se të zgjidhni një diapazon, llogaritni ngarkesat në pikën e referencës së sensorit me mjetin e instaluar.
Fx , Fy dhe Fz janë forca përgjatë drejtimeve x, y dhe z të sensorit, të shprehura zakonisht në njuton (N). Mx , My dhe Mz janë momente në të njëjtat drejtime, të shprehura zakonisht në njuton metra (N·m). Një forcë anësore në një mjet kompensimi mund të krijojë një moment përkuljeje në sensor edhe kur mjeti nuk aplikon asnjë çift rrotullues të veçantë.
Përdorni vizatimin e prodhuesit për të identifikuar boshtet pozitive dhe pikën e referencës për momente. Regjistroni se si korniza e sensorit lidhet me kornizën e veglës ose të makinës. Rrotullimi i një kornize ndryshon mënyrën se si një forcë ndahet midis përbërësve të saj. Lëvizja e pikës së referencës ndryshon gjithashtu momentin e lidhur me atë forcë. Këto detaje kanë rëndësi kur një kontrollues dhe një raport testimi përdorin origjinë të ndryshme.
Zgjidhni një Sensori i forcës me 3 boshte kur ju duhet të ndani një ngarkesë normale nga dy ngarkesa anësore, si p.sh. kur matni një forcë kontakti në një pajisje provë. FIBOS FA702 është një shembull katalogu me matje të forcës X, Y dhe Z dhe një dalje kabllore anësore. Kontrolloni momentet e lejuara në rregullimin e montimit edhe nëse sistemi juaj i të dhënave regjistron vetëm forcat.
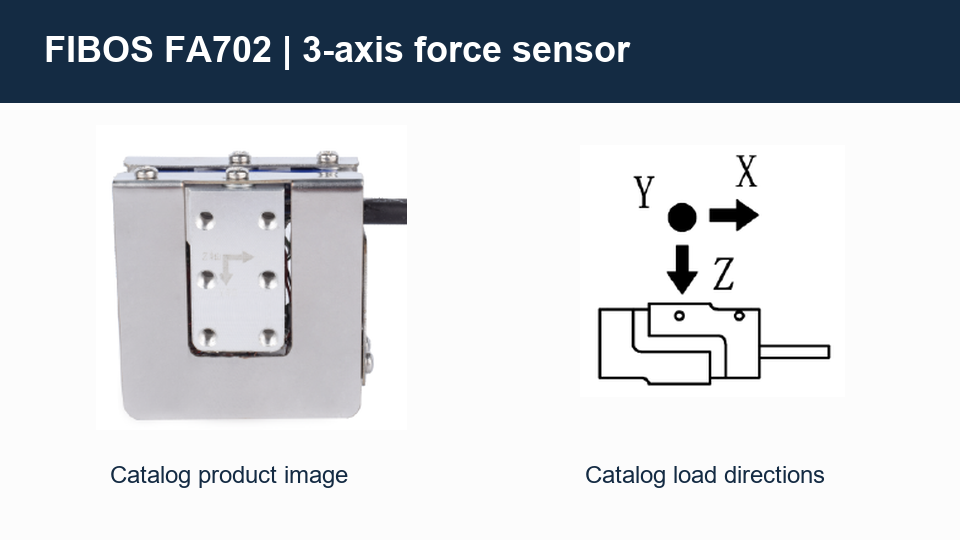
FIBOS Imazhi i katalogut FA702 dhe diagrami i drejtimit të ngarkesës për matjen e forcës X, Y dhe Z.
A Sensori i forcës / çift rrotullues me 6 boshte mat tre komponentë të forcës dhe tre momenteve. Në kyçin e dorës së robotit, ato kanale shtesë mund të ndihmojnë në dallimin e një shtytjeje të drejtë nga një shtytje që gjithashtu përkul ose përdredh mjetin. Kontrolloni gamën e kalibruar të secilit komponent dhe kombinimet e lejuara për mjetin dhe lëvizjen aktuale.
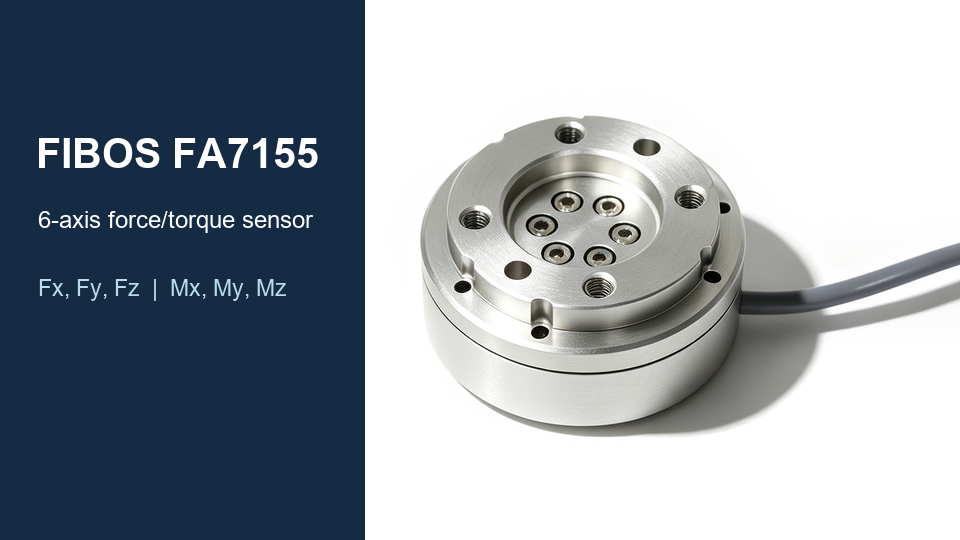
FIBOS Sensori i forcës / çift rrotullues me gjashtë boshte i serisë FA7155. Fotografia e produktit nga faqja e internetit FIBOS .
Një Forca aksiale dhe sensori i çift rrotullues i përshtaten testeve që kanë nevojë për ngarkesë boshtore dhe rrotullim rreth të njëjtës linjë. Seria FIBOS FA778-5600 i identifikon këta përbërës si Fz dhe Mz në katalogun e saj. Për një provë me shtytje dhe përdredhje, konfirmoni drejtimin dhe madhësinë e secilës ngarkesë pune dhe kontrolloni nëse shtrembërimi i pajisjes shton ngarkesë anësore ose përkulje.
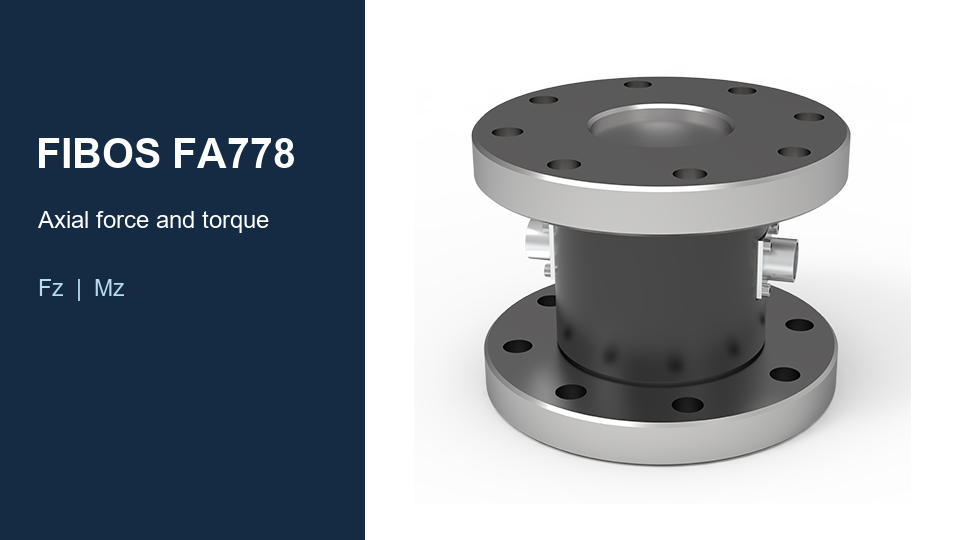
FIBOS Sensori i forcës aksiale dhe çift rrotullues i serisë FA778-5600. Fotografia e produktit nga faqja e internetit FIBOS .
Ngarkesat e aplikuara deformojnë pak elementin ndijor. Matësit e tendosjes të lidhur me elementin ndryshojnë rezistencën dhe qarqet e urave i kthejnë këto ndryshime në sinjale tensioni. Me një dalje të urës së papërpunuar, ndjeshmëria shpesh specifikohet në mV/V , sinjali për volt të ngacmimit. Elektronika matëse ose softueri konverton sinjalet në njësi inxhinierike duke përdorur kalibrimin e dhënë.
Një ngarkesë në një drejtim mund të prodhojë një përgjigje në disa kanale të papërpunuara, sepse ato ndajnë një strukturë ndijuese. Kur prodhuesi furnizon një matricë kalibrimi ose kompensimi, ai kombinon sinjalet hyrëse të porositura për të vlerësuar ngarkesat individuale. Krahasoni ndërlidhjen e mbetur duke përdorur kushtet e testimit të fletës së të dhënave dhe diapazonin e referencës. Mbani së bashku matricën, renditjen e kanalit, njësitë dhe numrin e aplikueshëm serial. Shënim teknik i kompensimit të matricës HBK
Gjatë futjes, forca anësore ose momenti i përkuljes mund të ndihmojë në identifikimin e kontaktit jashtë qendrës. Në lustrim, forca normale mund të ushqejë lakin e kontrollit ndërsa komponentët anësore ndihmojnë në karakterizimin e kontaktit. Përfshi peshën e mjetit, orientimin e veglës dhe përshpejtimin kur vlerësoni ngarkesat që sheh sensori i kyçit të dorës.
Një pajisje shtytëse dhe rrotulluese mund të regjistrojë ngarkesën aksiale dhe çift rrotullues së bashku për të krahasuar ciklet e provës. Një pajisje që gjithashtu ka nevojë për të kapur ngarkesat anësore ose momentet e përkuljes kërkon një sensor me ato kanale matëse. Përcaktoni pikën e aplikimit të forcës dhe verifikoni që mbështetësit e pajisjes nuk mbajnë një pjesë të ngarkesës rreth sensorit.
Për një eksperiment të vogël të forcës së kontaktit, krahasoni zhurmën bazë dhe lëvizjen me efektin më të vogël që prisni të vëzhgoni. Për provat kalimtare, sinkronizoni kanalet e ngarkesës me zhvendosjen ose instrumente të tjera kur koha ka rëndësi. Verifikoni gjerësinë e brezit të pajisjes së montuar, pasi pajtueshmëria dhe rezonanca e pajisjes mund të ndikojnë në formën e valës së regjistruar.
Rendisni ngarkesat normale të punës dhe majat e besueshme në kornizën e sensorit, duke përfshirë peshën e mjetit, nxitimin, forcat e procesit dhe kalimet sipas rastit. Për shembull, një forcë anësore 100 N e aplikuar 80 mm përgjatë boshtit të mjetit nga origjina e sensorit prodhon një moment lakimi prej 8 N·m kur forca dhe zhvendosja janë pingule. Në përgjithësi, kontributi i momentit është vektori i kompensimit i kryqëzuar me vektorin e forcës. Shtoni çdo çift të aplikuar dhe vlerësoni shenjat për çdo rast operacioni. Udhëzues për zgjedhjen e sensorit të forcës/ çift rrotullues ATI
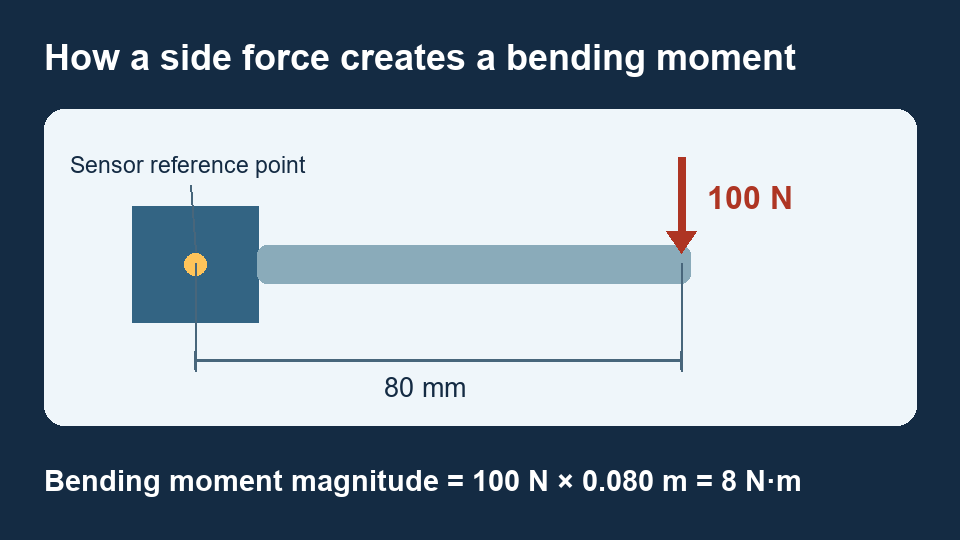
Një forcë anësore 100 N pingul me një zhvendosje 80 mm prodhon një moment përkuljeje prej 8 N·m në pikën e referencës së sensorit.
Kontrolloni diapazonin e kalibruar të matjes së secilit komponent dhe më pas përdorni diagramin ose llogaritjen e kombinuar të ngarkimit të prodhuesit për forcat dhe momentet e njëkohshme. Vlerësimet individuale përshkruajnë vetëm një pjesë të rastit të ngarkesës. Një vlerësim i mbingarkesës përshkruan ngarkimin e lejueshëm në kushte të specifikuara dhe nuk duhet të përdoret si një interval matje pune. Përfshini ngarkesat anësore ose momentet e pamata në kontrollin mekanik. Analiza e ngarkesës së forcës / çift rrotullues HBK
Konvertoni shifrat e përqindjes së shkallës së plotë në njësi fuqie ose momenti përpara se të krahasoni sensorët. Për shembull, një term i gabimit hipotetik prej 0.2% të një shkalle të plotë 100 N është 0.2 N, e barabartë me 10% të një leximi 2 N. Kjo llogaritje mbulon një term gabimi. Kontrolloni zhurmën, ndërlidhjen nga ngarkesat më të mëdha të njëkohshme, përsëritshmërinë dhe zhvendosjen e temperaturës për zinxhirin e plotë të matjes.
Konfirmo modelin e bulonave, veçoritë e vendndodhjes, faqet e montimit, kërkesat e lidhësit dhe hapësirën e kabllit ndaj vizatimit. Instaloni elementin sensor në rrugën e parashikuar të ngarkesës dhe kontrolloni që mbrojtëset, ndalesat ose kabllot të mos mbajnë ngarkesën e procesit gjatë funksionimit normal. Dokumentoni orientimin e sensorit në mënyrë që harta e kanalit elektrik të përputhet me konfigurimin mekanik.
Për daljet e urës së papërpunuar, konfirmoni ngacmimin, diapazonin e hyrjes diferenciale, numrin e kanaleve, mbrojtjen dhe vendin ku zbatohet kalibrimi. Për daljet e kushtëzuara ose dixhitale, kontrolloni furnizimin, diapazonin ose protokollin e sinjalit, pikën, shpejtësinë e përditësimit dhe njësitë. Përcaktoni nëse ndërfaqja e sensorit raporton tashmë vlera të kompensuara përpara se të shtoni përpunimin e matricës në PLC ose DAQ.
Regjistroni orientimin e instaluar dhe bazën e shkarkuar. Nëse pesha e mjetit duhet të përjashtohet nga ngarkesa e procesit të shfaqur, taroni në një pozicion të përcaktuar dhe dokumentoni atë pozicion. Një tar e zhvendos vijën bazë të raportuar ndërkohë që sensori ende mban veglën. Në pajisjet lëvizëse, kontrolloni se si ndryshojnë komponentët e gravitetit me orientimin.
Aplikoni ngarkesa të njohura në drejtime të dokumentuara dhe në pozicione të njohura. Kontrolloni shenjën dhe madhësinë e pritur në kanalin primar dhe përgjigjen e mbetur në të tjerët. Për kanalet e momentit, përdorni një forcë të njohur dhe krahun pingul të levës ose një çift rrotullues të përshtatshëm referimi. Përsëritni një rast ngarkimi të kombinuar përfaqësues nëse pajisja mund ta riprodhojë atë. Regjistroni konfigurimin dhe rezultatet për zgjidhjen ose zëvendësimin e ardhshëm të problemeve.
Ju mund të llogarisni kontributin e momentit të një force të matur kur dihet pika e saj e zbatimit. Një çift i pavarur, ose një ndryshim në vendin ku vepron forca, kërkon informacion shtesë ose matje momenti.
Vetëm nëse prodhuesi konfirmon se kombinimi specifik lejohet. Kontrolloni zarfin e ngarkesës së kombinuar për kalibrimin e synuar dhe përfshini momente nga përshtatësit dhe zhvendosjet e veglave.
Po, kur dihen komponentët e ngarkesës së kërkuar dhe gjeometria ndërmjet kornizave. Për një matje me gjashtë komponentë, përkthimi i pikës së referencës ndryshon momentin e raportuar me forcën përkatëse dhe termin e krahut levë. Rrotullimi i kornizës ndryshon gjithashtu komponentët e raportuar. Manuali i transformimit të veglave ATI
Përputhni përbërësit e matur, shenjat dhe origjinën e boshtit, gjeometrinë e montimit, kufijtë e funksionimit dhe mbingarkesës, daljen, ngacmimin ose fuqinë, lidhësin dhe cilësimet e kontrolluesit. Krahasoni gabimin dhe gjerësinë e brezit në rastin aktual të përdorimit, më pas përsëritni kontrollet e ngarkesës së njohur dhe të ngarkesës së kombinuar pas instalimit.
Përdorni kalibrimin e dhënë ose të miratuar për njësinë zëvendësuese dhe zinxhirin e saj të matjes. Konfirmoni numrin serial, renditjen e kanalit, shkallëzimin dhe vendin ku është aplikuar matrica, më pas verifikoni daljet me ngarkesa të njohura.


