
Peržiūros: 0 Autorius: Svetainės redaktorius Paskelbimo laikas: 2026-11-04 Kilmė: Svetainė


Kelių ašių jėgos jutiklis matuoja daugiau nei vieną apkrovos komponentą tuo pačiu metu. Pasirinkite 3 ašių jėgos jutiklį, kai reikia jėgų trimis kryptimis, 6 ašių jėgos / sukimo momento jutiklį, kai reikia ir momentų tomis kryptimis, arba ašinės jėgos ir sukimo momento jutiklį, kai atliekant užduotį reikia stumti arba traukti ir sukti išilgai tos pačios ašies. Prieš pasirinkdami diapazoną, su įmontuotu įrankiu apskaičiuokite apkrovas jutiklio atskaitos taške.
Fx , Fy ir Fz yra jėgos išilgai jutiklio x, y ir z krypčių, paprastai išreiškiamos niutonais (N). Mx , My ir Mz yra momentai tomis pačiomis kryptimis, paprastai išreiškiami niutonmetrais (N·m). Šoninė jėga, veikianti poslinkio įrankį, gali sukurti jutiklio lenkimo momentą, net jei įrankis nenaudoja atskiros sukimo poros.
Naudokite gamintojo brėžinį, kad nustatytumėte teigiamas ašis ir atskaitos tašką momentams. Įrašykite, kaip jutiklio rėmas yra susijęs su įrankio ar mašinos rėmu. Rėmo pasukimas keičia tai, kaip jėga pasiskirsto tarp jo komponentų. Atskaitos taško perkėlimas taip pat keičia momentą, susijusį su ta jėga. Ši informacija yra svarbi, kai valdiklis ir bandymo ataskaita naudoja skirtingą kilmę.
Pasirinkite a 3 ašių jėgos jutiklis, kai reikia atskirti įprastą apkrovą nuo dviejų šoninių apkrovų, pvz., matuojant bandymo įtaiso kontaktinę jėgą. FIBOS FA702 yra katalogo pavyzdys su X, Y ir Z jėgos matavimu ir šoniniu kabelio išėjimu. Patikrinkite leistinus montavimo momentus, net jei jūsų duomenų sistema fiksuoja tik jėgas.
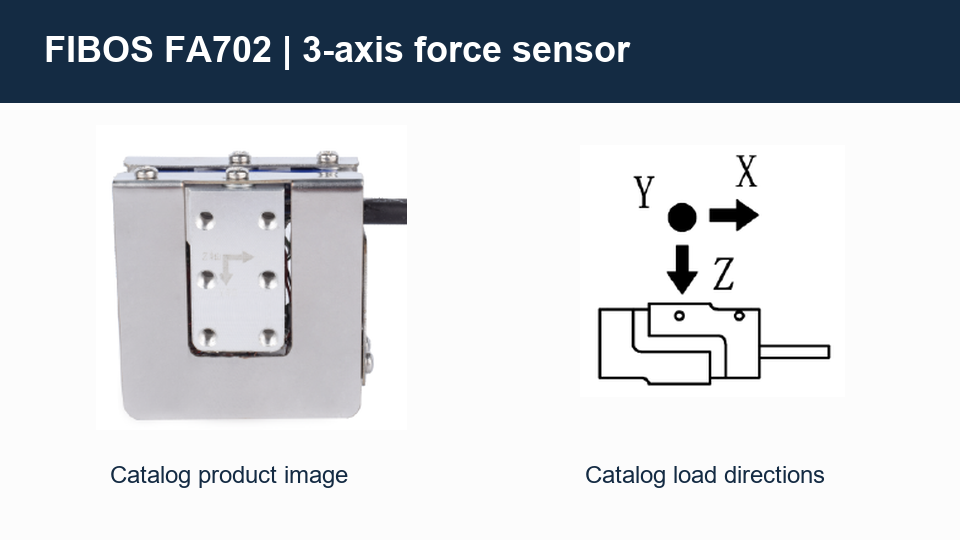
FIBOS FA702 katalogo vaizdas ir apkrovos krypties diagrama, skirta X, Y ir Z jėgos matavimui.
A 6 ašių jėgos / sukimo momento jutiklis matuoja tris jėgos ir tris momento komponentus. Tie papildomi kanalai ant roboto riešo gali padėti atskirti tiesų stūmimą nuo stūmimo, kuris taip pat sulenkia ar suka įrankį. Patikrinkite kiekvieno komponento kalibruotą diapazoną ir leistinus tikrojo įrankio ir judesio derinius.
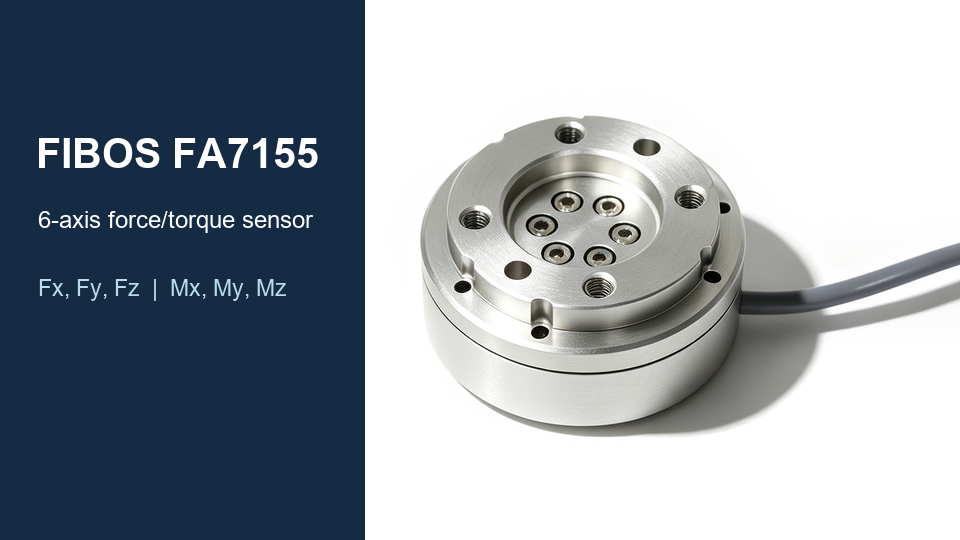
FIBOS FA7155 serijos šešių ašių jėgos / sukimo momento jutiklis. Produkto nuotrauka iš FIBOS svetainės.
An ašinės jėgos ir sukimo momento jutiklis tinka bandymams, kuriems reikalinga ašinė apkrova ir sukimas apie tą pačią liniją. FIBOS FA778-5600 serija savo kataloge šiuos komponentus identifikuoja kaip Fz ir Mz . Norėdami atlikti stūmimo ir sukimo bandymą, patvirtinkite kiekvienos darbinės apkrovos kryptį ir dydį ir patikrinkite, ar armatūra nesutampa su šonine apkrova arba lenkimu.
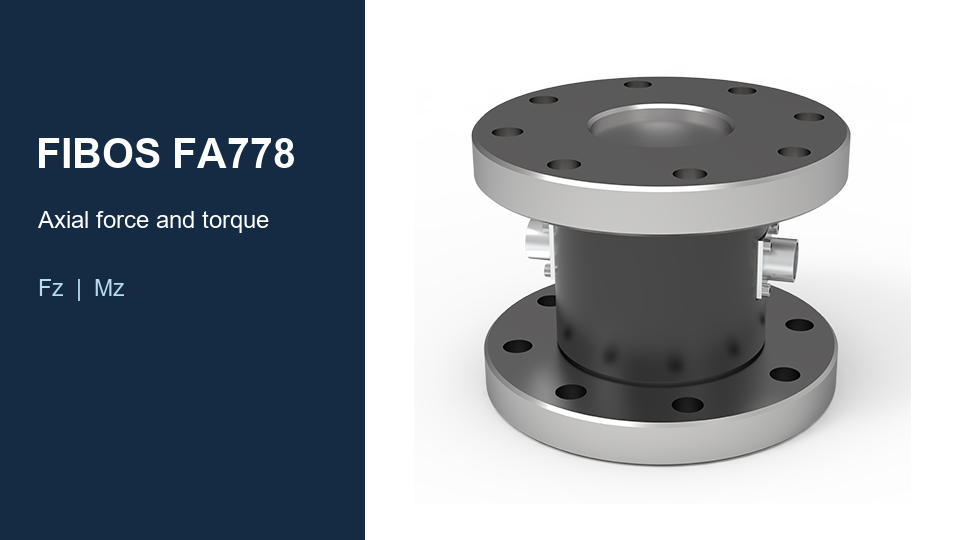
FIBOS FA778-5600 serijos ašinės jėgos ir sukimo momento jutiklis. Produkto nuotrauka iš FIBOS svetainės.
Taikomos apkrovos nežymiai deformuoja jutimo elementą. Įtempimo matuokliai, sujungti su elementu, keičia varžą, o tilto grandinės paverčia šiuos pokyčius įtampos signalais. Naudojant neapdorotą tilto išvestį, jautrumas dažnai nurodomas mV/V , signalu vienam sužadinimo voltui. Matavimo elektronika arba programinė įranga konvertuoja signalus į inžinerinius vienetus, naudodama pateiktą kalibravimą.
Apkrova viena kryptimi gali sukelti atsaką keliuose neapdorotuose kanaluose, nes jie turi bendrą jutimo struktūrą. Kai gamintojas pateikia kalibravimo arba kompensavimo matricą, jis sujungia užsakytus įvesties signalus, kad įvertintų atskiras apkrovas. Palyginkite likusį skersinį pokalbį naudodami duomenų lapo bandymo sąlygas ir atskaitos diapazoną. Kartu laikykite matricą, kanalų tvarką, vienetus ir taikomą serijos numerį. HBK matricos kompensavimo techninė pastaba
Įdėjimo metu šoninė jėga arba lenkimo momentas gali padėti nustatyti necentrinį kontaktą. Poliruojant normali jėga gali maitinti valdymo kilpą, o šoniniai komponentai padeda apibūdinti kontaktą. Apskaičiuodami apkrovas, kurias mato riešo jutiklis, įtraukite įrankio svorį, įrankio orientaciją ir pagreitį.
Stūmimo ir pasukimo įtaisas gali kartu įrašyti ašinę apkrovą ir sukimo momentą, kad būtų galima palyginti bandymo ciklus. Armatūra, kuri taip pat turi užfiksuoti šonines apkrovas ar lenkimo momentus, reikalauja jutiklio su šiais matavimo kanalais. Nustatykite jėgos taikymo tašką ir patikrinkite, ar tvirtinimo atramos neneša dalies apkrovos aplink jutiklį.
Atlikdami nedidelį kontaktinės jėgos eksperimentą, palyginkite pradinį triukšmą ir poslinkį su mažiausiu efektu, kurį tikitės pastebėti. Atliekant pereinamojo laikotarpio testus, sinchronizuokite apkrovos kanalus su poslinkiu ar kitais instrumentais, kai svarbus laikas. Patikrinkite surinkto įrenginio pralaidumą, nes armatūros atitikimas ir rezonansas gali turėti įtakos įrašytai bangos formai.
Išvardykite įprastas darbines apkrovas ir patikimus jutiklio rėmo smailes, įskaitant įrankio svorį, pagreitį, proceso jėgas ir pereinamuosius veiksnius. Pavyzdžiui, 100 N šoninė jėga, veikiama 80 mm išilgai įrankio ašies nuo jutiklio pradžios, sukuria 8 N·m lenkimo momentą, kai jėga ir poslinkis yra statmeni. Apskritai momento indėlis yra poslinkio vektorius, sukryžmintas su jėgos vektoriumi. Pridėkite bet kurią taikomą porą ir įvertinkite kiekvieno operacijos atvejo požymius. ATI jėgos / sukimo momento jutiklio pasirinkimo vadovas
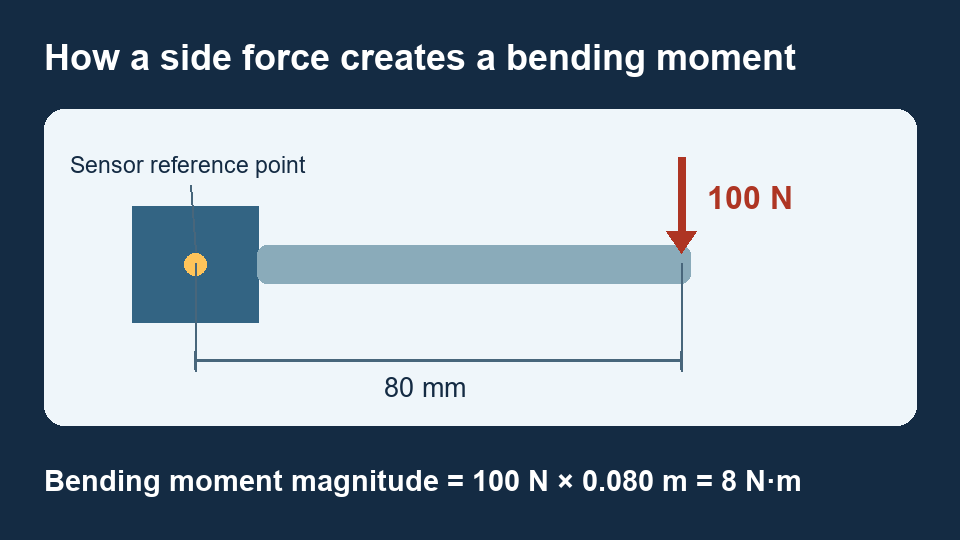
100 N šoninė jėga, statmena 80 mm poslinkiui, sukuria 8 N·m lenkimo momentą jutiklio atskaitos taške.
Patikrinkite kiekvieno komponento kalibruotą matavimo diapazoną ir naudokite gamintojo kombinuotą apkrovos diagramą arba apskaičiavimą, kad būtų galima nustatyti vienu metu veikiančias jėgas ir momentus. Atskiri įvertinimai apibūdina tik dalį apkrovos atvejo. Perkrovos įvertinimas apibūdina leistiną apkrovą nurodytomis sąlygomis ir neturėtų būti naudojamas kaip darbinis matavimo diapazonas. Į mechaninį patikrinimą įtraukite neišmatuotas šonines apkrovas arba momentus. HBK jėgos/sukimo momento apkrovos analizė
Prieš palygindami jutiklius, konvertuokite visos skalės procentus į jėgos arba momento vienetus. Pavyzdžiui, 0,2 % visos 100 N skalės hipotetinės paklaidos terminas yra 0,2 N, lygus 10 % 2 N rodmens. Šis skaičiavimas apima vieną klaidos terminą. Visoje matavimo grandinėje patikrinkite triukšmą, didesnių vienu metu veikiančių apkrovų skersinį pokalbį, pakartojamumą ir temperatūros poslinkį.
Patvirtinkite varžto šabloną, vietos nustatymo ypatybes, tvirtinimo paviršius, tvirtinimo detalių reikalavimus ir kabelio atstumą nuo brėžinio. Sumontuokite jutiklinį elementą numatytoje apkrovos trajektorijoje ir patikrinkite, ar normalios eksploatacijos metu apsaugai, stabdikliai arba kabeliai neturi proceso apkrovos. Dokumento jutiklio orientacija, kad elektrinio kanalo žemėlapis atitiktų mechaninę sąranką.
Jei naudojate neapdorotus tilto išėjimus, patvirtinkite sužadinimą, diferencinį įvesties diapazoną, kanalų skaičių, ekranavimą ir tai, kur taikomas kalibravimas. Jei naudojate kondicionuotus arba skaitmeninius išėjimus, patikrinkite tiekimą, signalo diapazoną arba protokolą, išvestį, atnaujinimo greitį ir vienetus. Prieš pridėdami matricos apdorojimą PLC arba DAQ, nustatykite, ar jutiklio sąsaja jau praneša apie kompensuotas reikšmes.
Užrašykite įdiegtą orientaciją ir neapkrautą bazinę liniją. Jei įrankio svorį reikia neįtraukti į rodomą proceso apkrovą, taruokite nustatyta poza ir dokumentuokite tą padėtį. Tara pakeičia praneštą bazinę liniją, kol jutiklis vis dar neša įrankį. Judant įrangą patikrinkite, kaip gravitacijos komponentai keičiasi orientuojantis.
Taikykite žinomas apkrovas dokumentuose nurodytomis kryptimis ir žinomose vietose. Patikrinkite numatomą ženklą ir dydį pirminiame kanale ir likutinį atsaką kituose kanaluose. Momentiniams kanalams naudokite žinomą jėgą ir statmeną svirties svirtį arba atitinkamą atskaitos sukimo momentą. Pakartokite tipinį kombinuotą pakrovimo atvejį, jei armatūra gali jį atkurti. Įrašykite sąranką ir rezultatus, kad galėtumėte ateityje pašalinti triktis arba pakeisti.
Galite apskaičiuoti išmatuotos jėgos momentinį indėlį, kai žinomas jos taikymo taškas. Nepriklausomai porai arba jėgos veikimo pakeitimui reikalinga papildoma informacija arba momento matavimas.
Tik jei gamintojas patvirtina, kad konkretus derinys leidžiamas. Patikrinkite, ar bendras apkrovos apvalkalas yra numatytas kalibravimas, ir įtraukite momentus iš adapterių ir įrankių poslinkių.
Taip, kai žinomi reikalingi apkrovos komponentai ir geometrija tarp rėmų. Atliekant šešių komponentų matavimą, atskaitos taško perkėlimas pakeičia praneštą momentą atitinkama jėgos ir svirties svirties terminu. Sukant rėmą taip pat pakeičiami komponentai, apie kuriuos pranešta. ATI įrankio transformavimo vadovas
Suderinkite išmatuotus komponentus, ašies ženklus ir kilmę, tvirtinimo geometriją, veikimo ir perkrovos ribas, išėjimą, sužadinimą arba galią, jungtį ir valdiklio nustatymus. Palyginkite klaidas ir pralaidumą tikrojo naudojimo atveju, tada pakartokite žinomos apkrovos ir kombinuotos apkrovos patikrinimus po įdiegimo.
Naudokite pateiktą arba patvirtintą pakaitinio įrenginio ir jo matavimo grandinės kalibravimą. Patvirtinkite serijos numerį, kanalų tvarką, mastelį ir vietą, kur taikoma matrica, tada patikrinkite išėjimus su žinomomis apkrovomis.


