
មើល៖ 0 អ្នកនិពន្ធ៖ កម្មវិធីនិពន្ធគេហទំព័រ ពេលវេលាបោះពុម្ព៖ 2026-11-04 ប្រភពដើម៖ គេហទំព័រ


ឧបករណ៍ចាប់សញ្ញាកម្លាំងពហុអ័ក្សវាស់សមាសធាតុផ្ទុកច្រើនជាងមួយក្នុងពេលតែមួយ។ ជ្រើសរើសឧបករណ៍ចាប់សញ្ញាកម្លាំង 3-axis នៅពេលអ្នកត្រូវការកម្លាំងក្នុងទិសបី ឧបករណ៏កម្លាំង/កម្លាំងបង្វិល 6-axis នៅពេលអ្នកក៏ត្រូវការពេលអំពីទិសដៅទាំងនោះ ឬឧបករណ៍ចាប់សញ្ញាកម្លាំងអ័ក្ស និងកម្លាំងបង្វិល នៅពេលដែលកិច្ចការអំពាវនាវឱ្យរុញ ឬទាញ និងបង្វិលតាមអ័ក្សដូចគ្នា។ មុនពេលជ្រើសរើសជួរ គណនាបន្ទុកនៅចំណុចយោងរបស់ឧបករណ៍ចាប់សញ្ញាជាមួយនឹងឧបករណ៍ដែលបានដំឡើង។
Fx , Fy , និង Fz គឺជាកម្លាំងតាមទិស x, y, និង z របស់ឧបករណ៍ចាប់សញ្ញា ដែលជាធម្មតាបង្ហាញជាញូតុន (N)។ Mx , My , និង Mz គឺជាពេលវេលាអំពីទិសដៅដូចគ្នាទាំងនោះ ដែលជាធម្មតាត្រូវបានបង្ហាញជាម៉ែត្រ ញូតុន (N·m)។ កម្លាំងនៅពេលក្រោយនៅលើឧបករណ៍អុហ្វសិតអាចបង្កើតពេលពត់កោងនៅឧបករណ៍ចាប់សញ្ញា ទោះបីជាឧបករណ៍នេះអនុវត្តមិនមានគូបង្វិលដាច់ដោយឡែកក៏ដោយ។
ប្រើគំនូររបស់អ្នកផលិតដើម្បីកំណត់អ័ក្សវិជ្ជមាន និងចំណុចយោងសម្រាប់មួយភ្លែត។ កត់ត្រាពីរបៀបដែលស៊ុមឧបករណ៍ចាប់សញ្ញាទាក់ទងនឹងឧបករណ៍ ឬស៊ុមម៉ាស៊ីន។ ការបង្វិលស៊ុមផ្លាស់ប្តូររបៀបដែលកម្លាំងត្រូវបានបំបែកក្នុងចំណោមសមាសធាតុរបស់វា។ ការផ្លាស់ទីចំណុចយោងក៏ផ្លាស់ប្តូរពេលដែលទាក់ទងនឹងកម្លាំងនោះ។ ព័ត៌មានលម្អិតទាំងនេះមានសារៈសំខាន់នៅពេលដែលឧបករណ៍បញ្ជា និងរបាយការណ៍សាកល្បងប្រើប្រាស់ប្រភពដើមផ្សេងៗគ្នា។
ជ្រើសរើស ក ឧបករណ៍ចាប់សញ្ញាកម្លាំង 3-axis នៅពេលដែលអ្នកត្រូវការបំបែកបន្ទុកធម្មតាពីបន្ទុកពីរនៅពេលក្រោយ ដូចជានៅពេលវាស់កម្លាំងទំនាក់ទំនងនៅលើឧបករណ៍សាកល្បង។ FIBOS FA702 គឺជាឧទាហរណ៍កាតាឡុកជាមួយនឹងការវាស់វែងកម្លាំង X, Y និង Z និងការចេញខ្សែចំហៀង។ ពិនិត្យមើលពេលវេលាដែលអាចអនុញ្ញាតបាននៅលើការរៀបចំម៉ោន ទោះបីជាប្រព័ន្ធទិន្នន័យរបស់អ្នកកត់ត្រាតែកម្លាំងក៏ដោយ។
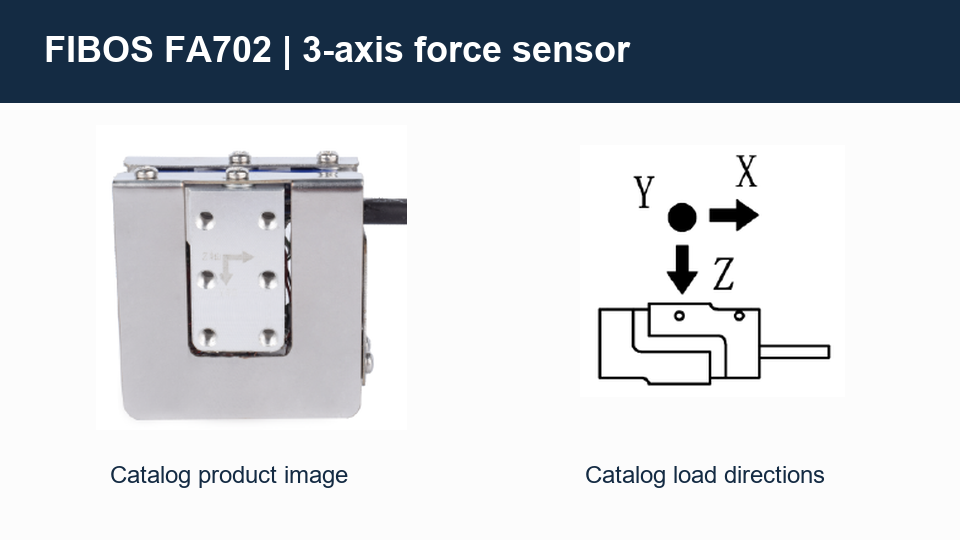
FIBOS រូបភាពកាតាឡុក FA702 និងដ្យាក្រាមទិសដៅផ្ទុកសម្រាប់ការវាស់វែងកម្លាំង X, Y និង Z។
ក 6-axis force/torque sensor វាស់កម្លាំងបី និងសមាសភាគពេលបី។ នៅលើកដៃមនុស្សយន្ត បណ្តាញបន្ថែមទាំងនោះអាចជួយសម្គាល់ការរុញត្រង់ពីការរុញដែលពត់ ឬបង្វិលឧបករណ៍ផងដែរ។ ពិនិត្យមើលជួរដែលបានក្រិតតាមខ្នាតរបស់សមាសធាតុនីមួយៗ និងបន្សំដែលអាចអនុញ្ញាតបានសម្រាប់ឧបករណ៍ និងចលនាជាក់ស្តែង។
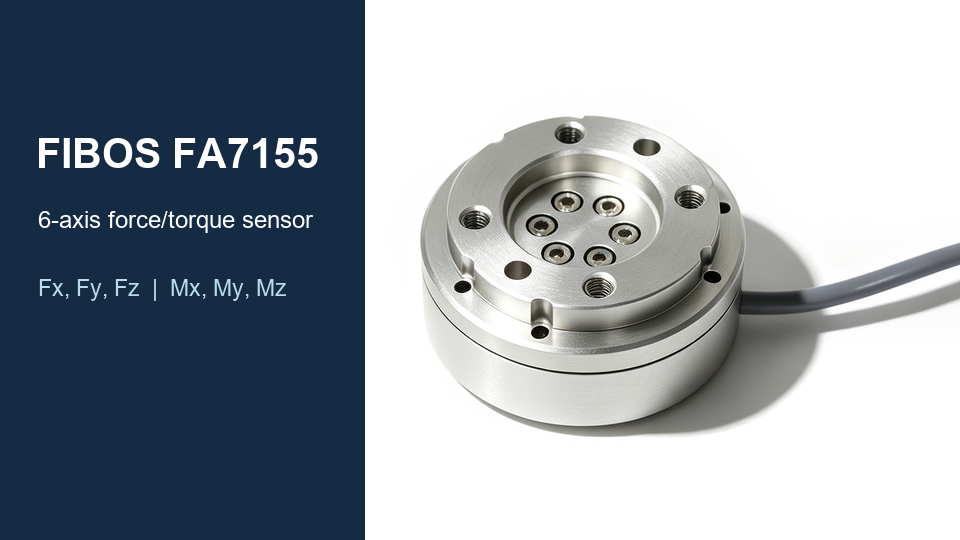
FIBOS FA7155 ស៊េរី 6-axis force/torque sensor។ រូបថតផលិតផលពីគេហទំព័រ FIBOS ។
ក កម្លាំងអ័ក្ស និងឧបករណ៏កម្លាំងបង្វិលជុំ សាកសមនឹងការធ្វើតេស្តដែលត្រូវការបន្ទុកអ័ក្ស និងបង្វិលអំពីបន្ទាត់ដូចគ្នា។ ស៊េរី FIBOS FA778-5600 កំណត់សមាសធាតុទាំងនេះជា Fz និង Mz នៅក្នុងកាតាឡុករបស់វា។ សម្រាប់ការធ្វើតេស្តរុញ និងបង្វិល សូមបញ្ជាក់ទិសដៅ និងទំហំនៃបន្ទុកការងារនីមួយៗ ហើយពិនិត្យមើលថាតើការតម្រឹមរបស់ឧបករណ៍មិនត្រឹមត្រូវបន្ថែមបន្ទុកចំហៀង ឬពត់។
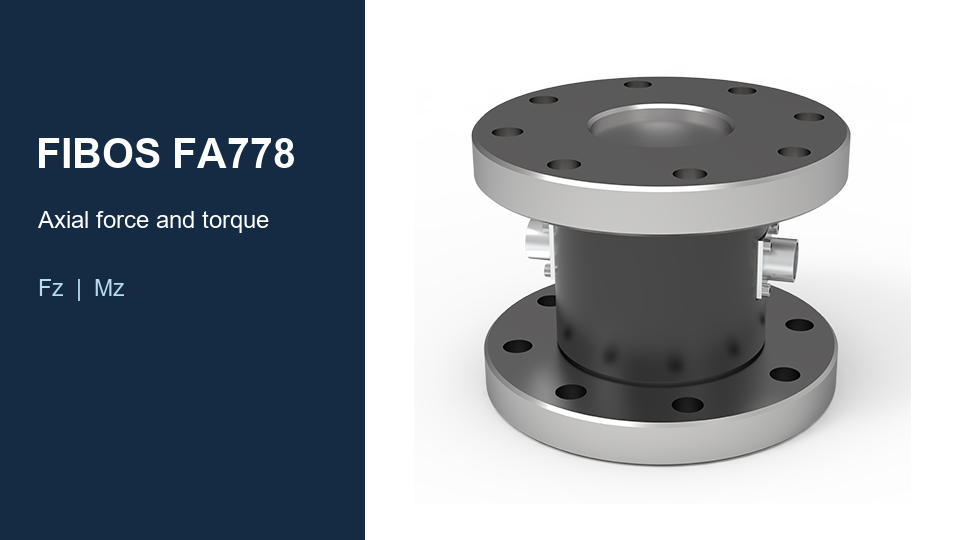
FIBOS FA778-5600 Series កម្លាំងអ័ក្ស និងឧបករណ៏កម្លាំងបង្វិលជុំ។ រូបថតផលិតផលពីគេហទំព័រ FIBOS ។
បន្ទុកដែលបានអនុវត្តធ្វើឱ្យខូចទ្រង់ទ្រាយធាតុចាប់សញ្ញាបន្តិច។ រង្វាស់សំពាធភ្ជាប់ទៅនឹងភាពធន់នៃការផ្លាស់ប្តូរធាតុ ហើយសៀគ្វីស្ពានបង្វែរការផ្លាស់ប្តូរទាំងនេះទៅជាសញ្ញាវ៉ុល។ ជាមួយនឹងទិន្នផលស្ពានឆៅ ភាពប្រែប្រួលត្រូវបានបញ្ជាក់ជាញឹកញាប់នៅក្នុង mV/V ដែលជាសញ្ញាក្នុងមួយវ៉ុលនៃការរំភើប។ ឧបករណ៍វាស់ស្ទង់អេឡិចត្រូនិច ឬសូហ្វវែរបម្លែងសញ្ញាទៅជាឯកតាវិស្វកម្ម ដោយប្រើការក្រិតតាមខ្នាតដែលបានផ្គត់ផ្គង់។
ការផ្ទុកក្នុងទិសដៅមួយអាចបង្កើតការឆ្លើយតបនៅក្នុងបណ្តាញឆៅជាច្រើន ដោយសារពួកវាចែករំលែករចនាសម្ព័ន្ធការចាប់សញ្ញា។ នៅកន្លែងដែលក្រុមហ៊ុនផលិតផ្គត់ផ្គង់ម៉ាទ្រីសក្រិតឬសំណង វារួមបញ្ចូលគ្នានូវសញ្ញាបញ្ចូលដែលបានបញ្ជាទិញដើម្បីប៉ាន់ស្មានបន្ទុកនីមួយៗ។ ប្រៀបធៀប crosstalk ដែលនៅសេសសល់ដោយប្រើលក្ខខណ្ឌសាកល្បង និងជួរយោងនៃសន្លឹកទិន្នន័យ។ រក្សាម៉ាទ្រីស លំដាប់ឆានែល ឯកតា និងលេខសៀរៀលដែលអាចអនុវត្តបានជាមួយគ្នា។ កំណត់សម្គាល់បច្ចេកទេសសំណងម៉ាទ្រីស HBK
កំឡុងពេលបញ្ចូល កម្លាំងនៅពេលក្រោយ ឬពេលពត់កោងអាចជួយកំណត់អត្តសញ្ញាណទំនាក់ទំនងនៅកណ្តាល។ នៅក្នុងការដុសខាត់ កម្លាំងធម្មតាអាចចិញ្ចឹមរង្វិលជុំត្រួតពិនិត្យ ខណៈពេលដែលសមាសធាតុបន្ទាប់បន្សំជួយកំណត់លក្ខណៈទំនាក់ទំនង។ រួមបញ្ចូលទម្ងន់ឧបករណ៍ ការតំរង់ទិសឧបករណ៍ និងការបង្កើនល្បឿន នៅពេលប៉ាន់ស្មានបន្ទុកដែលឧបករណ៍ចាប់សញ្ញាកដៃមើលឃើញ។
ឧបករណ៍រុញនិងវេនអាចកត់ត្រាបន្ទុកអ័ក្សនិងកម្លាំងបង្វិលរួមគ្នាដើម្បីប្រៀបធៀបវដ្តសាកល្បង។ គ្រឿងបរិក្ខារដែលត្រូវការចាប់យកបន្ទុកចំហៀង ឬពេលពត់កោង ទាមទារឧបករណ៍ចាប់សញ្ញាជាមួយបណ្តាញវាស់វែងទាំងនោះ។ កំណត់ចំណុចអនុវត្តកម្លាំង និងផ្ទៀងផ្ទាត់ថាឧបករណ៍ជំនួយមិនផ្ទុកផ្នែកនៃបន្ទុកជុំវិញឧបករណ៍ចាប់សញ្ញា។
សម្រាប់ការពិសោធន៍កម្លាំងទំនាក់ទំនងតូចមួយ ប្រៀបធៀបសំឡេងរំខានមូលដ្ឋាន និងរសាត់ជាមួយនឹងឥទ្ធិពលតូចបំផុតដែលអ្នករំពឹងថានឹងសង្កេត។ សម្រាប់ការធ្វើតេស្តបណ្តោះអាសន្ន ធ្វើសមកាលកម្មបណ្តាញផ្ទុកជាមួយនឹងការផ្លាស់ទីលំនៅ ឬឧបករណ៍ផ្សេងទៀត នៅពេលដែលពេលវេលាមានបញ្ហា។ ផ្ទៀងផ្ទាត់កម្រិតបញ្ជូនរបស់ឧបករណ៍ផ្ទុកដែលបានជួបប្រជុំគ្នា ចាប់តាំងពីការអនុលោមតាមឧបករណ៍ និងប្រតិកម្មអាចមានឥទ្ធិពលលើទម្រង់រលកដែលបានកត់ត្រា។
រាយបញ្ជីបន្ទុកការងារធម្មតា និងកំពូលដែលអាចទុកចិត្តបាននៅក្នុងស៊ុមឧបករណ៍ចាប់សញ្ញា រួមទាំងទម្ងន់ឧបករណ៍ ការបង្កើនល្បឿន កម្លាំងដំណើរការ និងបណ្តោះអាសន្នតាមការអាចអនុវត្តបាន។ ជាឧទាហរណ៍ កម្លាំងក្រោយ 100 N បានអនុវត្ត 80 មីលីម៉ែត្រតាមអ័ក្សឧបករណ៍ពីប្រភពដើមរបស់ឧបករណ៍ចាប់សញ្ញាបង្កើតពេលវេលាពត់ 8 N·m នៅពេលដែលកម្លាំង និងអុហ្វសិតកាត់កែង។ ជាទូទៅ ការរួមចំណែកពេលគឺជាវ៉ិចទ័រអុហ្វសិតដែលឆ្លងកាត់ជាមួយវ៉ិចទ័រកម្លាំង។ បន្ថែមគូស្វាមីភរិយាដែលបានអនុវត្តណាមួយ និងវាយតម្លៃសញ្ញាសម្រាប់ករណីប្រតិបត្តិការនីមួយៗ។ ការណែនាំអំពីការជ្រើសរើសឧបករណ៍ចាប់សញ្ញាកម្លាំង/កម្លាំង ATI
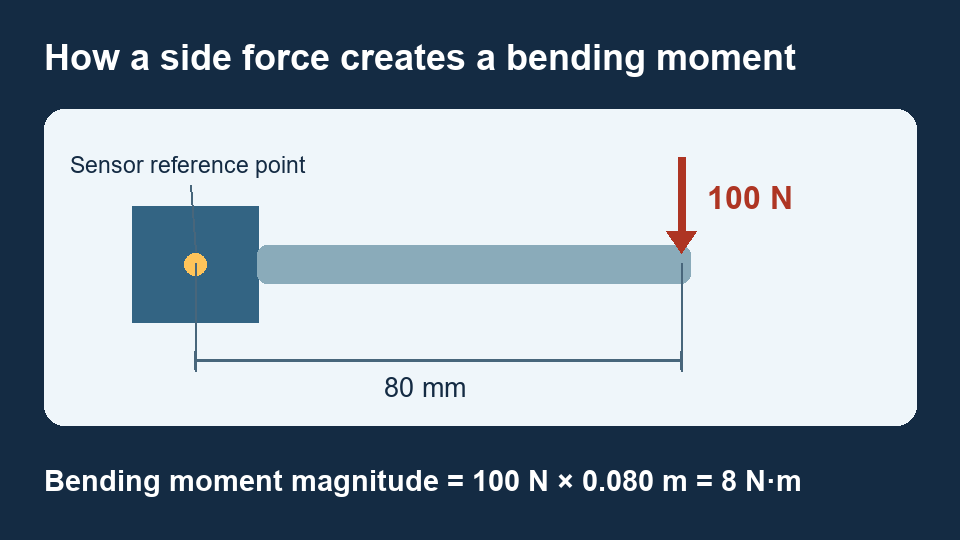
កម្លាំងផ្នែកខាង 100 N ដែលកាត់កែងទៅនឹងអុហ្វសិត 80 មីលីម៉ែត្រ បង្កើតនូវពេលពត់កោង 8 N·m នៅចំណុចយោងឧបករណ៍ចាប់សញ្ញា។
ពិនិត្យមើលជួររង្វាស់ដែលបានក្រិតតាមខ្នាតនៃសមាសធាតុនីមួយៗ ហើយបន្ទាប់មកប្រើដ្យាក្រាមការផ្ទុករួមគ្នារបស់អ្នកផលិត ឬការគណនាសម្រាប់កម្លាំង និងពេលដំណាលគ្នា។ ការវាយតម្លៃបុគ្គលពិពណ៌នាតែផ្នែកនៃករណីផ្ទុក។ ការវាយតម្លៃលើសទម្ងន់ពិពណ៌នាអំពីការផ្ទុកដែលអាចអនុញ្ញាតបាននៅក្រោមលក្ខខណ្ឌដែលបានបញ្ជាក់ ហើយមិនគួរប្រើជាជួររង្វាស់ដែលកំពុងដំណើរការនោះទេ។ រួមបញ្ចូលការផ្ទុកចំហៀងដែលមិនបានវាស់វែង ឬពេលវេលានៅក្នុងការត្រួតពិនិត្យមេកានិច។ ការវិភាគកម្លាំង / កម្លាំងបង្វិលជុំ HBK
បំប្លែងតួលេខភាគរយនៃទំហំពេញទៅជាឯកតាកម្លាំង ឬពេលមុនពេលប្រៀបធៀបឧបករណ៍ចាប់សញ្ញា។ ឧទាហរណ៍ កំហុសសម្មតិកម្មនៃ 0.2% នៃមាត្រដ្ឋានពេញ 100 N គឺ 0.2 N ស្មើនឹង 10% នៃការអាន 2 N ។ ការគណនានោះគ្របដណ្តប់ពាក្យកំហុសមួយ។ ពិនិត្យសំលេងរំខាន ការនិយាយឆ្លងគ្នាពីការផ្ទុកដំណាលគ្នាធំជាង ភាពអាចធ្វើម្តងទៀត និងការរសាត់សីតុណ្ហភាពសម្រាប់ខ្សែសង្វាក់រង្វាស់ពេញលេញ។
បញ្ជាក់លំនាំប៊ូឡុង មុខងារកំណត់ទីតាំង មុខម៉ោន តម្រូវការនៃឧបករណ៍ភ្ជាប់ និងការជម្រះខ្សែទល់នឹងគំនូរ។ ដំឡើងធាតុ sensing នៅក្នុងផ្លូវផ្ទុកដែលបានគ្រោងទុក ហើយពិនិត្យមើលថា guards, stops, ឬ cables មិនផ្ទុកដំណើរការក្នុងអំឡុងពេលប្រតិបត្តិការធម្មតា។ ការតំរង់ទិសរបស់ឧបករណ៍ចាប់សញ្ញាឯកសារ ដូច្នេះផែនទីឆានែលអគ្គិសនីត្រូវគ្នានឹងការដំឡើងមេកានិក។
សម្រាប់លទ្ធផលស្ពានឆៅ បញ្ជាក់ការរំភើប ជួរបញ្ចូលឌីផេរ៉ង់ស្យែល ចំនួនឆានែល របាំងការពារ និងកន្លែងដែលការក្រិតតាមខ្នាតត្រូវបានអនុវត្ត។ សម្រាប់លទ្ធផលតាមលក្ខខណ្ឌ ឬឌីជីថល សូមពិនិត្យមើលការផ្គត់ផ្គង់ ជួរសញ្ញា ឬពិធីការ pinout អត្រាអាប់ដេត និងឯកតា។ កំណត់ថាតើចំណុចប្រទាក់របស់ឧបករណ៍ចាប់សញ្ញាបានរាយការណ៍អំពីតម្លៃដែលបានទូទាត់រួចហើយមុននឹងបន្ថែមដំណើរការម៉ាទ្រីសនៅក្នុង PLC ឬ DAQ ។
កត់ត្រាការតំរង់ទិសដែលបានដំឡើង និងបន្ទាត់មូលដ្ឋានដែលមិនផ្ទុក។ ប្រសិនបើទម្ងន់របស់ឧបករណ៍គួរត្រូវបានដកចេញពីការផ្ទុកដំណើរការដែលបានបង្ហាញនោះ តោងនៅក្នុងទីតាំងដែលបានកំណត់ និងឯកសារដែលបង្ក។ ស្រមោចផ្លាស់ប្តូរខ្សែបន្ទាត់មូលដ្ឋានដែលបានរាយការណ៍ ខណៈដែលឧបករណ៍ចាប់សញ្ញានៅតែផ្ទុកឧបករណ៍។ នៅលើឧបករណ៍ផ្លាស់ទី សូមពិនិត្យមើលថាតើសមាសធាតុទំនាញផែនដីផ្លាស់ប្តូរយ៉ាងដូចម្តេចជាមួយនឹងការតំរង់ទិស។
អនុវត្តបន្ទុកដែលគេស្គាល់ក្នុងទិសដៅដែលបានចងក្រងជាឯកសារ និងនៅទីតាំងដែលគេស្គាល់។ ពិនិត្យមើលសញ្ញាដែលរំពឹងទុក និងទំហំនៅលើឆានែលចម្បង និងការឆ្លើយតបដែលនៅសល់លើអ្នកផ្សេងទៀត។ សម្រាប់ឆានែលពេលបច្ចុប្បន្ន ប្រើកម្លាំងដែលគេស្គាល់ និងដៃដងថ្លឹងកាត់កែង ឬកម្លាំងបង្វិលជុំយោងសមស្រប។ ធ្វើករណីផ្ទុករួមគ្នារបស់តំណាងម្តងទៀត ប្រសិនបើឧបករណ៍អាចផលិតវាឡើងវិញ។ កត់ត្រាការដំឡើង និងលទ្ធផលសម្រាប់ការដោះស្រាយបញ្ហា ឬជំនួសនាពេលអនាគត។
អ្នកអាចគណនាការរួមចំណែកនៃកម្លាំងដែលបានវាស់នៅពេលដែលចំណុចនៃការអនុវត្តរបស់វាត្រូវបានគេដឹង។ គូស្វាមីភរិយាឯករាជ្យ ឬការផ្លាស់ប្តូរនៅក្នុងកន្លែងដែលកម្លាំងធ្វើសកម្មភាព ទាមទារព័ត៌មានបន្ថែម ឬការវាស់វែងពេល។
លុះត្រាតែអ្នកផលិតបញ្ជាក់ថាការរួមបញ្ចូលជាក់លាក់ត្រូវបានអនុញ្ញាត។ ពិនិត្យស្រោមសំបុត្រផ្ទុករួមគ្នាសម្រាប់ការក្រិតតាមខ្នាតដែលមានបំណង និងរួមបញ្ចូលពេលវេលាពីអាដាប់ទ័រ និងអុហ្វសិតឧបករណ៍។
បាទ / ចាសនៅពេលដែលសមាសធាតុផ្ទុកដែលត្រូវការនិងធរណីមាត្ររវាងស៊ុមត្រូវបានគេដឹង។ សម្រាប់ការវាស់វែងផ្នែកប្រាំមួយ ការបកប្រែចំណុចយោងផ្លាស់ប្តូរពេលវេលាដែលបានរាយការណ៍ដោយកម្លាំងដែលត្រូវគ្នា និងពាក្យដងថ្លឹង។ ការបង្វិលស៊ុមក៏ផ្លាស់ប្តូរសមាសធាតុដែលបានរាយការណ៍ផងដែរ។ សៀវភៅណែនាំអំពីការផ្លាស់ប្តូរឧបករណ៍ ATI
ផ្គូផ្គងសមាសធាតុដែលបានវាស់ សញ្ញាអ័ក្ស និងប្រភពដើម ធរណីមាត្រម៉ោន ដែនកំណត់ប្រតិបត្តិការ និងបន្ទុកលើស ទិន្នផល ការរំភើបចិត្ត ឬថាមពល ឧបករណ៍ភ្ជាប់ និងការកំណត់ឧបករណ៍បញ្ជា។ ប្រៀបធៀបកំហុស និងកម្រិតបញ្ជូននៅក្នុងករណីនៃការប្រើប្រាស់ជាក់ស្តែង បន្ទាប់មកពិនិត្យម្តងទៀតនូវការផ្ទុក និងការផ្ទុករួមគ្នាបន្ទាប់ពីការដំឡើង។
ប្រើការក្រិតតាមខ្នាតដែលបានផ្គត់ផ្គង់ ឬយល់ព្រមសម្រាប់ឯកតាជំនួស និងខ្សែសង្វាក់រង្វាស់របស់វា។ បញ្ជាក់លេខស៊េរី លំដាប់ឆានែល ការធ្វើមាត្រដ្ឋាន និងកន្លែងដែលម៉ាទ្រីសត្រូវបានអនុវត្ត បន្ទាប់មកផ្ទៀងផ្ទាត់លទ្ធផលជាមួយនឹងបន្ទុកដែលគេស្គាល់។


