
ビュー: 0 著者: サイト編集者 公開時刻: 2026-11-04 起源: サイト


多軸力センサーは、複数の荷重成分を同時に測定します。 3 方向の力が必要な場合は 3 軸力センサーを選択し、これらの方向に関するモーメントも必要な場合は 6 軸力/トルク センサーを、タスクで同じ軸に沿って押したり引いたりひねったりする必要がある場合は軸方向の力とトルク センサーを選択します。範囲を選択する前に、インストールされたツールを使用してセンサーの基準点での荷重を計算します。
Fx 、 Fy 、およびFzは、センサーの x、y、z 方向に沿った力であり、通常はニュートン (N) で表されます。 Mx 、 My 、およびMz 、同じ方向に関するモーメントであり、通常はニュートン メートル (N・m) で表されます。オフセットツールに横方向の力がかかると、ツールが個別のねじり偶力を加えない場合でも、センサーに曲げモーメントが発生する可能性があります。
メーカーの図面を使用して、正軸とモーメントの基準点を特定します。センサー フレームが工具または機械フレームにどのように関係しているかを記録します。フレームを回転すると、力がそのコンポーネント間でどのように分割されるかが変わります。基準点を移動すると、その力に関連するモーメントも変化します。これらの詳細は、コントローラーとテスト レポートが異なるオリジンを使用する場合に重要です。
を選択してください 3 軸力センサー。 テスト治具上の接触力を測定する場合など、2 つの横荷重から通常の荷重を分離する必要がある場合のFIBOS FA702 は、X、Y、Z 力測定機能とサイドケーブル出口を備えたカタログ例です。データ システムが力のみを記録する場合でも、取り付け配置の許容モーメントを確認してください。
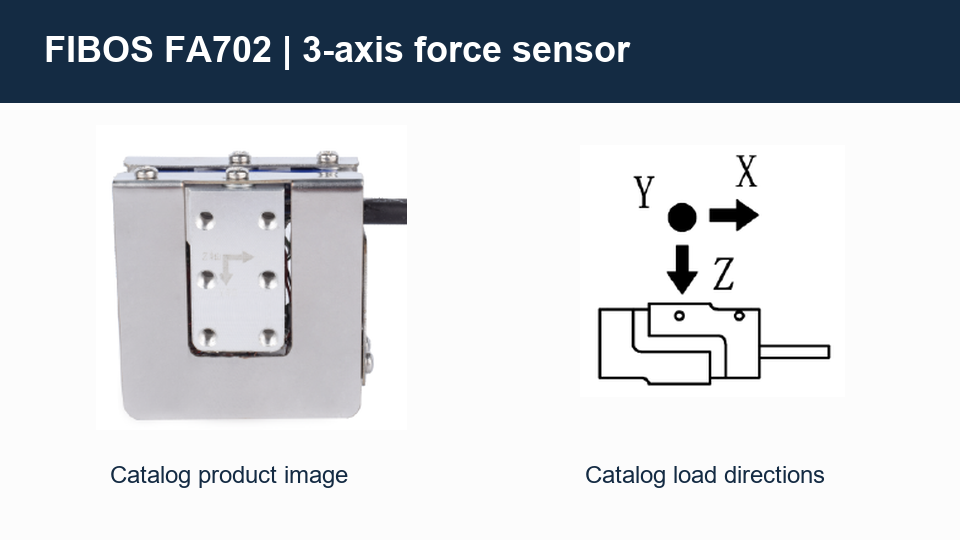
FIBOS FA702 のカタログ画像と X、Y、Z 力測定の荷重方向図。
あ 6 軸の力/トルク センサーは、 3 つの力と 3 つのモーメントの成分を測定します。ロボットの手首では、これらの追加のチャネルは、まっすぐな押しと、ツールを曲げたりひねったりする押しを区別するのに役立ちます。各コンポーネントの校正範囲と、実際のツールと動作で許容される組み合わせを確認してください。
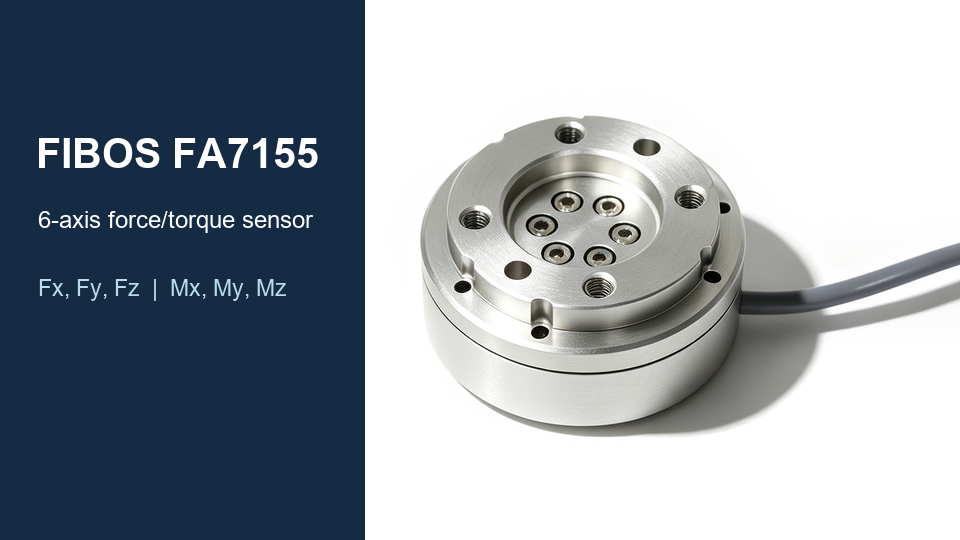
FIBOS FA7155 シリーズ 6 軸力/トルク センサー。製品写真はFIBOSウェブサイトから。
アン 軸方向の力およびトルク センサーは、 軸方向の荷重と同じ線上のねじれを必要とするテストに適しています。 FIBOS FA778-5600 シリーズは、カタログ内でこれらのコンポーネントをFzおよびMzとして識別します。押しねじり試験では、各使用荷重の方向と大きさを確認し、治具のズレにより横荷重や曲げが加わるかどうかを確認してください。
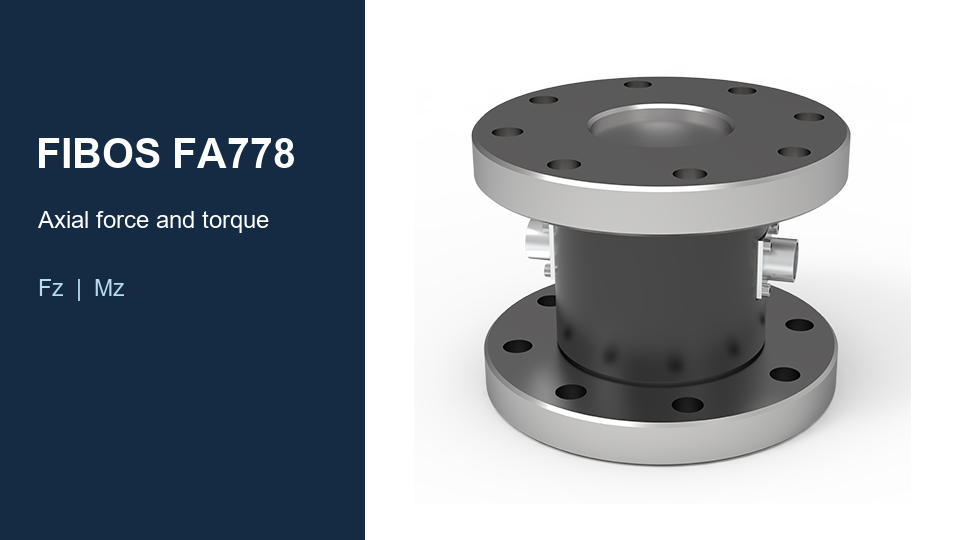
FIBOS FA778-5600 シリーズの軸力およびトルク センサ。製品写真はFIBOSウェブサイトから。
荷重が加わると、検出素子がわずかに変形します。素子に取り付けられたひずみゲージが抵抗を変化させ、ブリッジ回路がその変化を電圧信号に変換します。生のブリッジ出力では、感度は多くの場合、励起電圧あたりの信号であるmV/Vで指定されます。測定電子機器またはソフトウェアは、提供された校正を使用して信号を工学単位に変換します。
複数の未処理チャネルは感知構造を共有しているため、一方向の荷重により複数の未処理チャネルで応答が生成されることがあります。メーカーが校正または補償マトリックスを提供する場合、順序付けされた入力信号を組み合わせて個々の負荷を推定します。データシートのテスト条件と基準範囲を使用して残留クロストークを比較します。マトリクス、チャネル順序、単位、該当するシリアル番号をまとめて保管してください。 HBK マトリックス補償テクニカル ノート
挿入中に、横方向の力または曲げモーメントは、中心からずれた接触を特定するのに役立ちます。研磨では、垂直方向の力が制御ループに作用する一方、横方向の成分が接触の特徴を明らかにするのに役立ちます。手首センサーが感知する負荷を推定する際には、ツールの重量、ツールの方向、加速度を含めます。
プッシュアンドターン治具は、軸方向の荷重とトルクを一緒に記録して、試験サイクルを比較できます。側面荷重や曲げモーメントも捕捉する必要がある治具には、これらの測定チャンネルを備えたセンサーが必要です。力の適用点を定義し、フィクスチャ サポートがセンサー周囲の荷重の一部を支えていないことを確認します。
小さな接触力の実験の場合は、ベースラインのノイズとドリフトを、観察されると予想される最小の効果と比較します。過渡試験の場合、タイミングが重要な場合は荷重チャネルを変位または他の機器と同期させます。フィクスチャのコンプライアンスと共振が記録された波形に影響を与える可能性があるため、組み立てたリグの帯域幅を確認してください。
ツール重量、加速度、プロセス力、および必要に応じて過渡状態を含む、センサー フレーム内の通常の使用荷重と信頼できるピークをリストします。たとえば、センサー原点から工具軸に沿って 80 mm の位置で 100 N の横方向の力が加えられると、力とオフセットが垂直の場合、8 N·m の曲げモーメントが発生します。一般に、モーメントの寄与は、力ベクトルと交差したオフセット ベクトルです。適用されたカップルを追加し、各動作ケースの符号を評価します。 ATI 力/トルク センサー選択ガイド
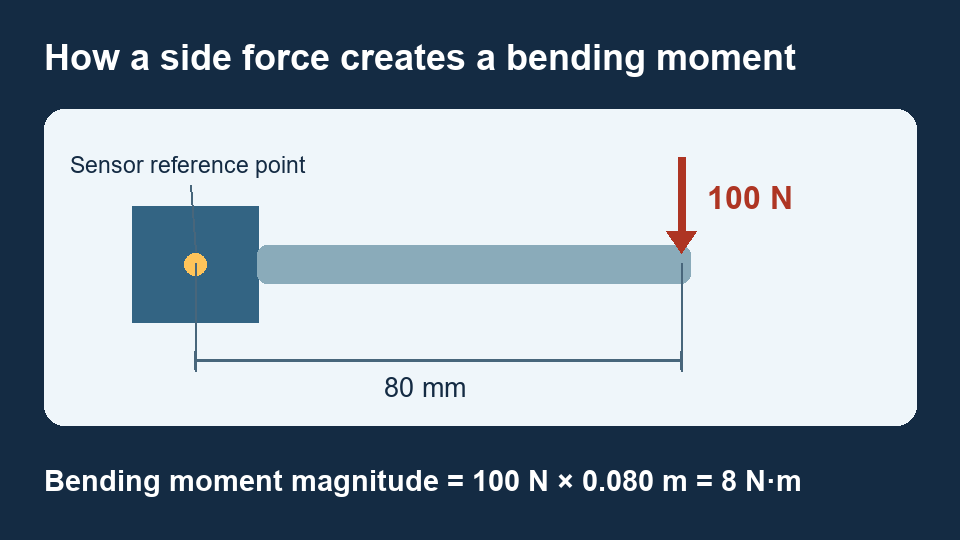
80 mm のオフセットに垂直な 100 N の横力により、センサーの基準点で 8 N·m の曲げモーメントが発生します。
各コンポーネントの校正された測定範囲を確認し、メーカーの複合荷重図または同時の力とモーメントの計算を使用します。個々の定格は荷重ケースの一部のみを説明します。過負荷定格は、指定された条件下での許容荷重を表すものであり、動作測定範囲として使用するべきではありません。測定されていない側面荷重またはモーメントを機械的チェックに含めます。 HBK 力/トルク負荷解析
センサーを比較する前に、フルスケールのパーセント値を力またはモーメントの単位に変換します。たとえば、100 N フルスケールの 0.2% という仮想誤差項は 0.2 N であり、2 N 読み取り値の 10% に相当します。この計算では 1 つの誤差項がカバーされます。測定チェーン全体のノイズ、より大きな同時負荷からのクロストーク、再現性、温度ドリフトをチェックします。
ボルト パターン、位置決め機能、取り付け面、ファスナーの要件、およびケーブルのクリアランスを図面と照合して確認します。検知要素を意図した負荷経路に設置し、ガード、ストップ、またはケーブルが通常の動作中にプロセス負荷を担持していないことを確認してください。電気チャネル マップが機械的セットアップと一致するように、センサーの方向を文書化します。
生のブリッジ出力の場合は、励起、差動入力範囲、チャンネル数、シールド、およびキャリブレーションが適用される場所を確認します。条件付き出力またはデジタル出力の場合は、電源、信号範囲またはプロトコル、ピン配置、更新レート、および単位を確認してください。 PLC または DAQ でマトリックス処理を追加する前に、センサー インターフェイスがすでに補正値を報告しているかどうかを確認します。
取り付けられた方向とアンロードされたベースラインを記録します。表示されるプロセス負荷からツールの重量を除外する必要がある場合は、定義されたポーズで風袋を測定し、そのポーズを文書化します。センサーがツールを保持している間に、風袋は報告されたベースラインをシフトします。移動する機器では、向きに応じて重力成分がどのように変化するかを確認します。
既知の荷重を文書化された方向および既知の位置に加えます。プライマリ チャネルで予想される符号と大きさ、およびその他のチャネルでの残留応答を確認します。モーメント チャネルの場合は、既知の力と垂直レバー アーム、または適切な基準トルクを使用します。治具で再現できる場合は、代表的な組み合わせ荷重ケースを繰り返します。将来のトラブルシューティングや交換のためにセットアップと結果を記録します。
力の作用点がわかっている場合は、測定された力のモーメント寄与を計算できます。独立したカップル、または力が作用する場所の変化には、追加の情報またはモーメントの測定が必要です。
メーカーが特定の組み合わせが許可されていると確認した場合に限ります。目的のキャリブレーションの結合荷重エンベロープを確認し、アダプターとツールのオフセットからのモーメントを含めます。
はい、必要な荷重コンポーネントとフレーム間のジオメトリがわかっている場合は可能です。 6 成分測定の場合、基準点を移動すると、対応する力とレバーアーム項によって報告されるモーメントが変化します。フレームを回転すると、報告されるコンポーネントも変更されます。 ATI ツール変換マニュアル
測定されたコンポーネント、軸の符号と原点、取り付け形状、動作および過負荷の制限、出力、励起または電力、コネクタ、およびコントローラーの設定を一致させます。実際の使用例でエラーと帯域幅を比較し、インストール後に既知の負荷と複合負荷のチェックを繰り返します。
交換ユニットとその測定チェーンに対して提供または承認された校正を使用してください。シリアル番号、チャネル順序、スケーリング、およびマトリックスが適用される場所を確認し、既知の負荷で出力を検証します。


